
Il sogno di volare e l'aereo ibrido
Il fulcro del mio progetto ibrido consiste nel combinare due tipi di velivoli completamente opposti: il modello ipotizzato dovrebbe funzionare sia come aereo convenzionale con ali fisse sia come canard e poter essere «trasformato» in volo da un tipo all’altro. In questo modo sarà in grado di volare nella direzione opposta, pur rimanendo pienamente manovrabile in ogni configurazione, compresi il decollo e l’atterraggio.
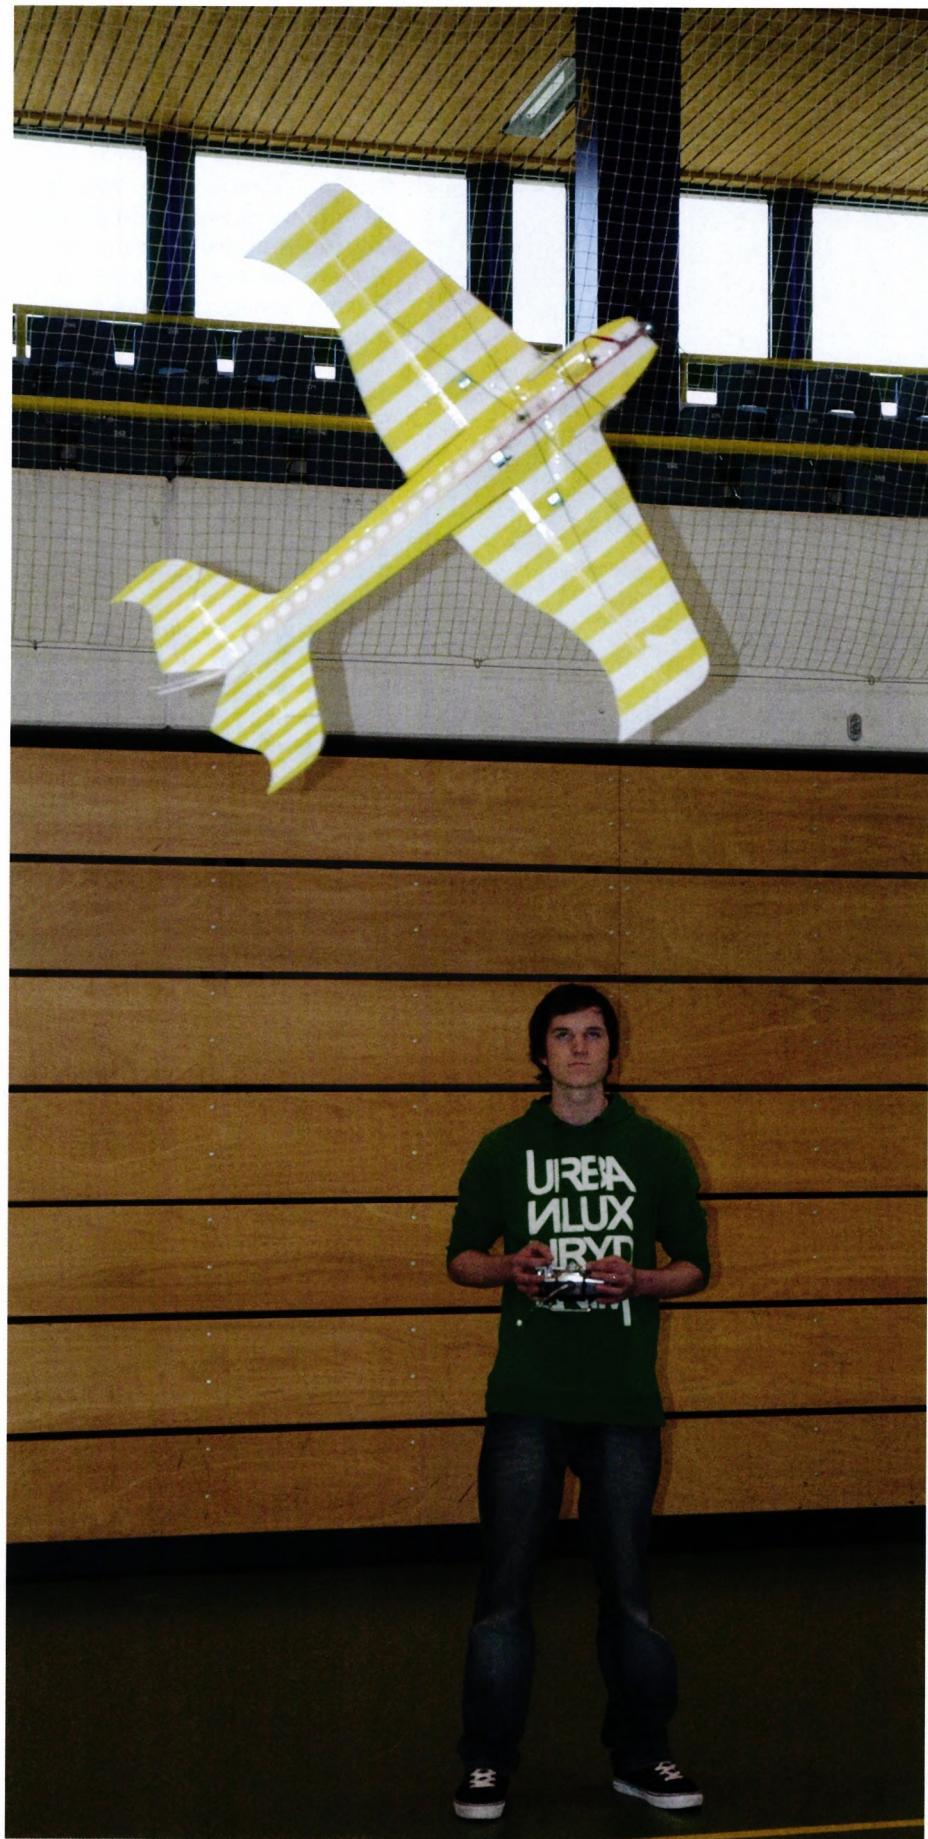
L’idea del volo all’indietro ha origine nel settore del modellismo aereo indoor. In questo ambito, l’obiettivo è quello di eseguire un programma prestabilito all’interno di una palestra. I nemici principali di questi modellini sono il pavimento della palestra, le pareti che si avvicinano sempre più velocemente e la gravità. Ancora oggi si cerca la soluzione più efficace per rallentare l’aereo durante una picchiata verticale, in modo da guadagnare più tempo. È così che è nata l’idea di impedire l’accelerazione tramite una leggera inversione di spinta. Così, per gioco, si iniziò a regolare le pale dell’elica fino a quando non generavano una spinta in avanti sufficiente da consentire il volo all’indietro. Il volo all’indietro, tuttavia, non era controllabile. Durante questa manovra gli aerei si capovolgevano continuamente e i comandi rimanevano inefficaci. Il più famoso «pseudo-velivolo in volo all’indietro» si chiama Nippel 4D di Slow-Fly-World. La genialità di questo velivolo sta nell’idea di posizionare il propulsore non sul muso, ma al centro dell’aereo. In questo modo la forza propulsiva agisce sul baricentro dell’aereo, il che porta a un volo all’indietro più stabile, sebbene non perfetto. Questi tentativi di soluzione con eliche a passo variabile mi hanno sempre impressionato. Ciò che però finora mi ha infastidito era il fatto che nessuno di questi modelli fosse in grado di volare all’indietro in modo controllato. Per questo motivo ho iniziato a tradurre in un mio modello sperimentale l’idea di combinare un aereo alare con un canard. I primi test con questo prototipo ibrido non hanno avuto molto successo. Solo dopo innumerevoli modifiche e voli di prova sono riuscito a far volare il modello in entrambe le direzioni.
La progettazione e la costruzione di questo velivolo hanno richiesto molto tempo. In termini di ore di lavoro, finora ho trascorso oltre 400 ore nella mia cantina. Si tratta di un impegno enorme per un prototipo la cui idoneità al volo non era certa fin dall’inizio. Tutte le parti dell’aereo sono state realizzate da me, ad eccezione, ovviamente, dei componenti elettronici di base. Affinché le parti corrispondessero esattamente ai progetti e funzionassero senza intoppi, ho disegnato gran parte di esse con un programma CAD e le ho poi fresate su una fresatrice CNC dell’azienda EAS. La realizzazione ha richiesto pochissimo tempo. La progettazione dei componenti al computer, invece, ha richiesto molto più tempo. Complessivamente, per questo velivolo ho progettato al computer circa 80 componenti, sia bidimensionali che tridimensionali, e li ho realizzati con l’ausilio di una fresatrice a controllo numerico. Poiché avevo bisogno di componenti precisi e spesso dovevo produrre più volte singoli elementi, questa era l’unica possibilità.
Per gestire il brusco cambio di direzione in volo sono necessari numerosi sistemi meccanici ed elettronici. Sull’aereo sono presenti cinque elementi che devono essere regolati durante il volo: l’ala, le eliche, i winglet, il carrello di coda e lo spostamento del baricentro.
Meccanica dell’ala: l’ala costituisce il meccanismo principale. Un tubo in fibra di carbonio da 3 mm funge da asse di rotazione e, al contempo, da unico punto di fissaggio dell’ala alla fusoliera. Per ciascuna ala viene installato un servocomando in grado di eseguire un movimento rotatorio fino a 120° con una coppia di 0,4 Nm. Poiché l’ala può ruotare solo di un angolo di poco inferiore a 60°, viene articolata con un rapporto di leva corrispondente di 1:2. Ne risulta una corsa dimezzata, ma una forza doppia. In questo modo, durante la regolazione, sull’ala agisce una coppia di circa 0,8 Nm.
Spostamento del baricentro: lo stesso servocomando controlla contemporaneamente lo spostamento del baricentro. A tal fine è stato sviluppato un meccanismo che, con un attrito minimo, sposta la batteria di alimentazione e, se necessario, anche pesi aggiuntivi per una distanza di 40 cm lungo l’asse longitudinale dell’aereo, sempre in direzione opposta all’ala, poiché il peso proprio di quest’ultima, con il suo movimento, influenza la posizione del baricentro. Poiché ciò non ha un effetto positivo sulle caratteristiche di volo, questa variazione deve essere nuovamente ottimizzata tramite il meccanismo di spostamento del peso.
Estensione delle winglet: un altro dispositivo meccanico di fondamentale importanza ha il compito di estendere le winglet nella configurazione canard. A tal fine, alle estremità dell’ala è stato inserito un tubo in fibra di carbonio, orientato parallelamente alla fusoliera nella fase canard, che funge da cuscinetto di rotazione. A questo sono fissati i winglet. L’estensione e il bloccaggio sono controllati da un servocomando aggiuntivo. Tramite una serie di pulegge di rinvio, molle e cavi in kevlar, i winglet possono essere sollevati per il volo in configurazione canard e nuovamente retratti e bloccati per il volo normale.
Carrello di coda: anche il carrello di coda, che nella configurazione canard funge da carrello di prua, è comandato dal servocomando dei winglet. Questo meccanismo di rotazione è relativamente semplice. Un disco girevole, a cui è fissato un tubo in kevlar, è articolato tramite una fune e può quindi ruotare di 90°. Più complessa risulta la meccanica della ruota posteriore: all’estremità di questo tubo in kevlar si trova un supporto su cuscinetti a sfera, che garantisce l’avanzamento e il movimento rotatorio quasi privo di attrito della ruota. Poiché l’asse di rotazione di questo supporto deve essere sempre perpendicolare al suolo per garantire un allineamento ottimale, è stato necessario realizzare un meccanismo che contrasti il movimento rotatorio del tubo in kevlar, mantenendo così l’asse sempre perfettamente allineato.
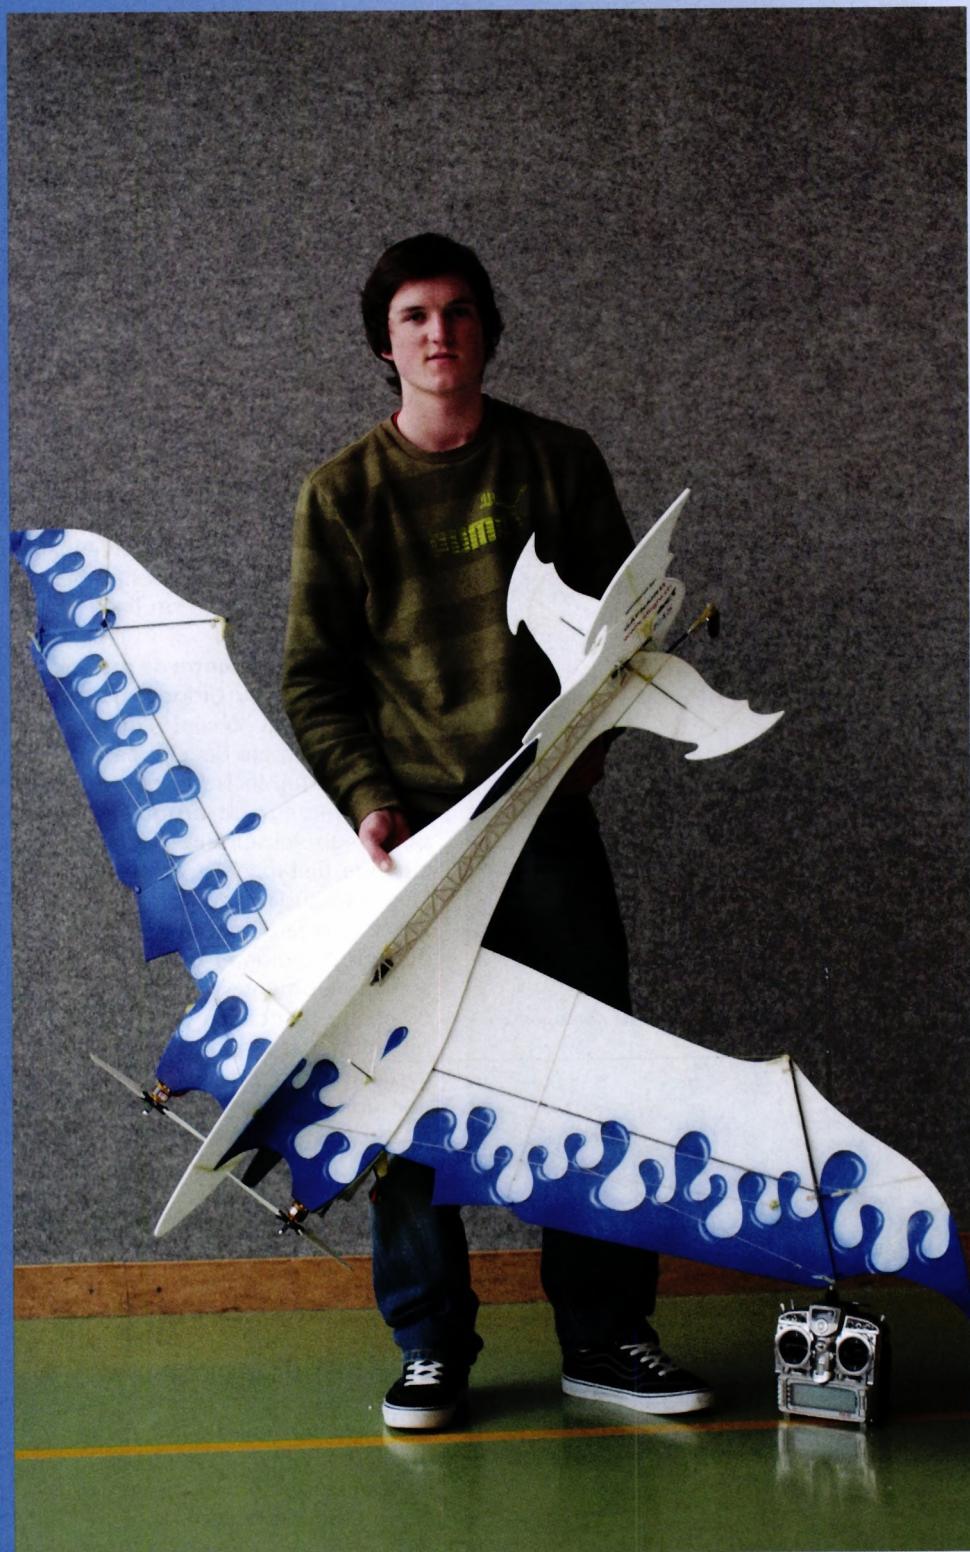
Fabian Gafner, del gruppo di aeromodellismo di Hinwil, è uno dei progettisti e costruttori di modelli in Depron della prima ora. Già da adolescente sviluppava modelli di questo tipo e li vendeva per arrotondare la paghetta. Verso la fine del liceo, Fabian ha progettato e costruito il Dikranos come progetto di maturità. Questo lavoro gli è valso il voto massimo, un 6. Allo stesso tempo gli sono stati conferiti diversi riconoscimenti, tra cui «Impuls-Mittelschule» presso il Politecnico federale di Zurigo (ETH), oltre ad aver ottenuto la valutazione «Eccellente» per il suo lavoro al concorso «Schweizer Jugend forscht». Come ricompensa, potrà ora presentare il suo aeromodello a Parigi in occasione del concorso europeo di ricerca giovanile. *Red.*
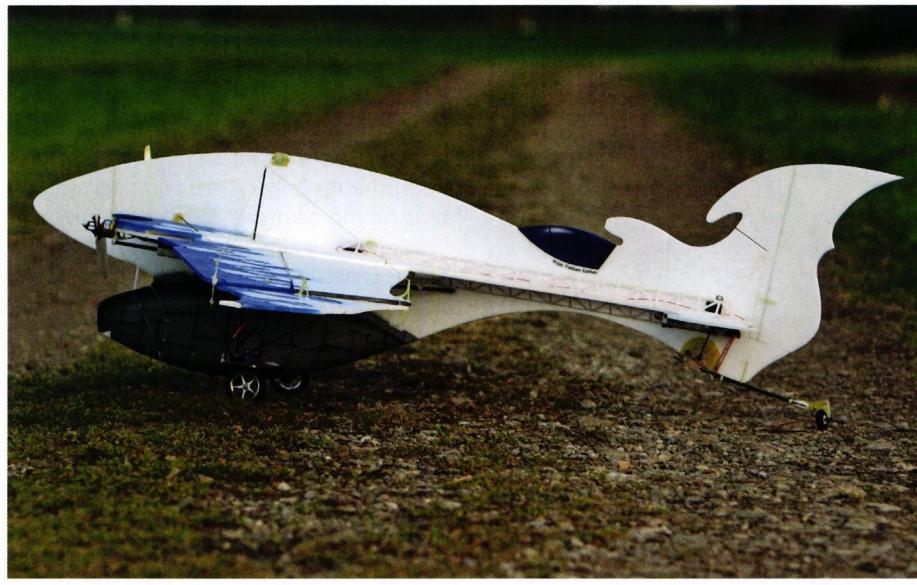
Il Dikranos, dall’aspetto futuristico.
Il controllo del mio progetto originale non è affatto così semplice come potrebbe sembrare a prima vista. Il timone di profondità è l'unico timone dell'aereo che mantiene la sua funzione in ogni fase di volo. L'unica condizione che deve essere soddisfatta in questo caso è che la superficie sia bilanciata su entrambi i lati del perno di rotazione, in modo che il timone non si ribalti in caso di flusso d'aria inverso. Il timone di direzione, invece, pone già i primi problemi. Nella configurazione canard agisce esattamente al contrario e deve essere invertito. Un ulteriore problema è rappresentato dalla fase di volo in configurazione canard. Poiché in questa configurazione i motori si trovano nella parte posteriore, i timoni non sono più investiti dal flusso d’aria delle eliche e risultano inefficaci a basse velocità. Se si volesse manovrare l’aereo a terra, bisognerebbe prima metterlo in movimento, cosa che spesso non è possibile. Poiché l’aereo è dotato di due motori, è possibile, tramite un miscelatore elettronico, fornire maggiore potenza a uno dei due motori non appena viene azionato il timone laterale. Se si vuole virare a destra, il motore sinistro deve fornire maggiore potenza affinché l’aereo si sposti nella direzione desiderata grazie alla spinta asimmetrica, e viceversa.
Gli ultimi comandi necessari per la manovrabilità attorno a tutti gli assi sono gli alettoni. Normalmente si presentano sotto forma di alette sul bordo posteriore dell’ala. Poiché tali alettoni non sono adatti al volo all’indietro, ho dovuto ricorrere al comando di torsione. Tramite un comando a cavo si tira alle estremità dell’ala, in modo che questa si torca verso l’esterno generando così un angolo di attacco maggiore o minore. Il comando avviene tramite due servocomandi dotati della forza necessaria. Solo così si ottiene un buon effetto del comando trasversale senza compromettere al contempo la stabilità delle ali.
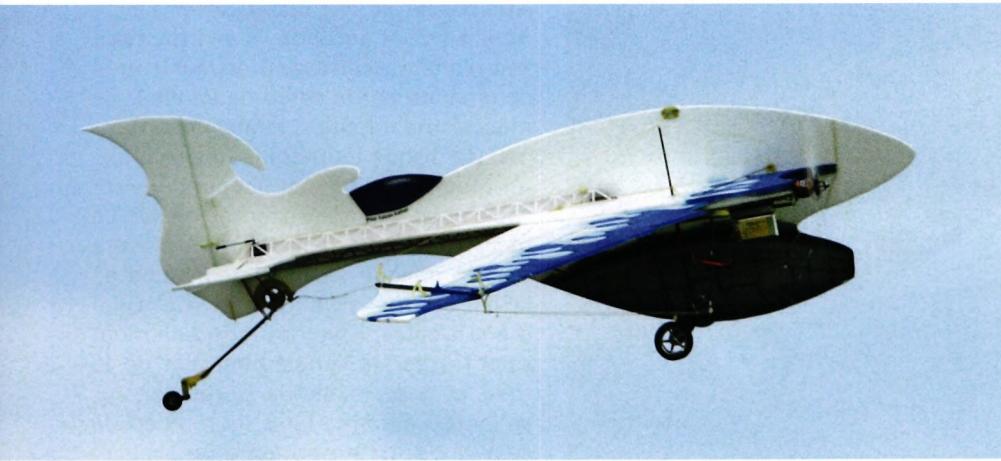
Dikranos in volo «normale».
Prima dei primi tentativi di decollo, si procede alla programmazione di tutti i componenti. Ad esempio, su uno dei motori è stato invertito il senso di rotazione, in modo che le coppie delle eliche si compensassero a vicenda. Per i primi test funzionali e i tentativi di decollo avevo bisogno di una lunga pista con superficie dura, poiché la potenza dei motori mi sembrava insufficiente per un decollo su una pista in erba. Il primo giorno al campo di volo è andato malissimo, poiché il tempo, con la forte bise, ha mandato all’aria i miei piani. Durante il primo tentativo di decollo si è alzata improvvisamente una raffica di vento, che ha fatto capovolgere l’aereo. Ancora prima di sollevarsi in volo per la prima volta, aveva già riportato alcuni graffi.
Anche il secondo tentativo, con condizioni meteorologiche più tranquille, non ha avuto successo. L’aereo si è inizialmente sollevato da terra in modo lento e stabile, ma dopo pochi metri ha sbandato improvvisamente verso destra, compiendo una rotazione di 180°. La conseguente perdita di portanza sulle ali lo ha fatto schiantare al suolo. Sono giunto alla conclusione che, in caso di sbandata laterale, l’ampia superficie nella parte anteriore della fusoliera copre quella del timone di direzione, rendendolo inefficace. Per risolvere questo problema, durante la riparazione il timone di direzione è stato ingrandito. Grazie a questo miglioramento, ho quindi osato un altro tentativo di volo, questa volta con successo. L’aereo è decollato in modo molto stabile e ha proseguito il volo in modo controllato. La sua stabilità longitudinale non era ancora perfetta, ma almeno riuscivo sempre a recuperarlo. Gli altri timoni reagivano in modo impeccabile. Poiché il modello volava nella configurazione in avanti, ho osato eseguire la manovra decisiva: il passaggio alla configurazione canard in volo. Questa volta l’aereo è decollato in modo molto stabile – nonostante la bise – e ha guadagnato quota molto rapidamente. Già dopo poco tempo volava abbastanza in alto da poter eseguire la manovra. Ho azionato l’interruttore sul radiocomando, i motori hanno emesso un breve rombo, l’ala ha assunto la nuova posizione e le alette si sono estese. L’aereo è rimasto fermo per un istante, ha abbassato il muso e ha preso velocità nella direzione opposta. Il passaggio era completato. Anche nella configurazione canard l’aereo era estremamente stabile in volo e rispondeva a tutti i comandi. Non volevo però effettuare l’atterraggio in configurazione canard, poiché il carrello anteriore avrebbe potuto rompersi sulla pista in erba. Sono quindi tornato alla configurazione normale. Dopo una transizione senza alcuna perdita di quota, sono riuscito a far atterrare l’aereo in modo pulito sulla pista. Dopo questo volo inaugurale di successo, era giunto il momento di dare un nome alla mia creazione. Alla fine ho optato per «Dikranos», un termine greco che significa «a due teste». «Dikranos» calza a pennello, in quanto questo velivolo, in senso figurato, possiede due facce. Anche il richiamo alla figura mitologica di Icaro è del tutto voluto. Entrambi gli aspetti si legano al sogno di volare.
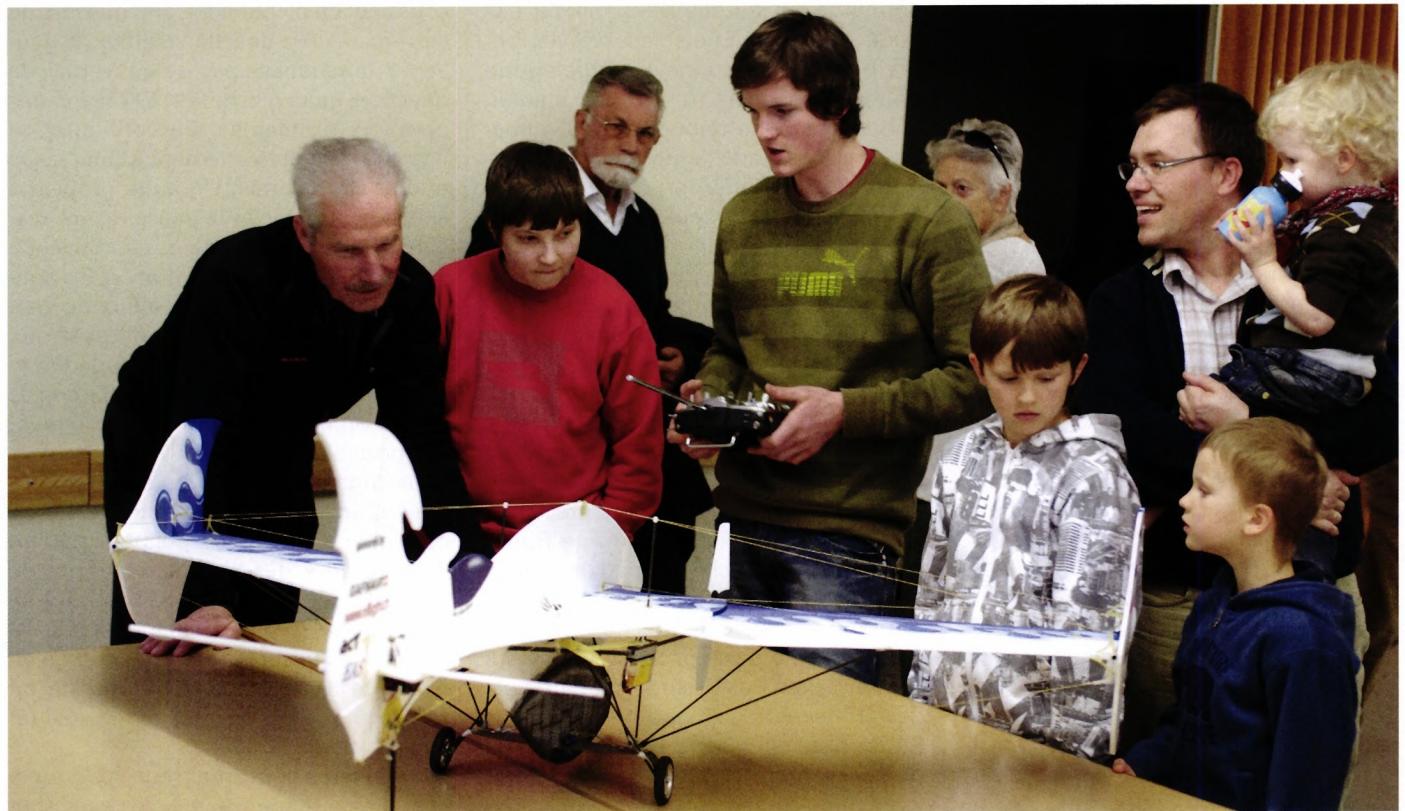
Il progettista spiega al pubblico il funzionamento del suo Dikranos.
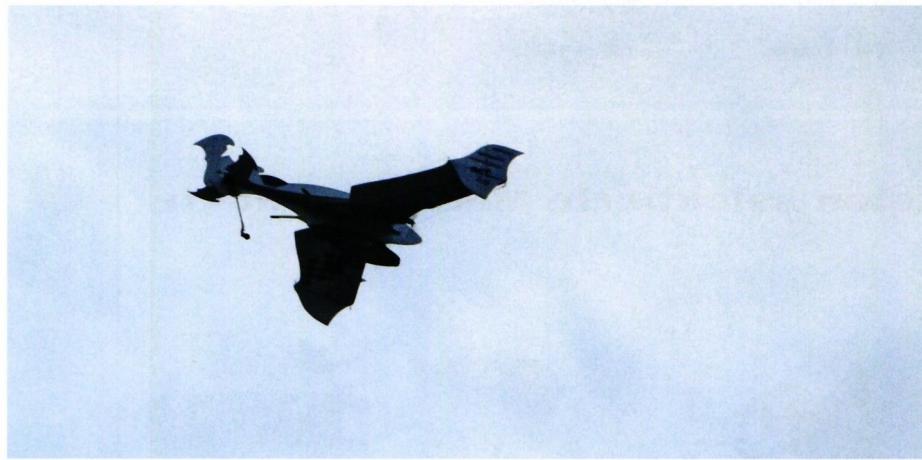
Dikranos in volo «a papera».


52. COPPA DELLE ALPI 2026
 Emil Giezendanner

CAPISCI COSA INTENDO? 125 ANNI DELL’AERO CLUB SVIZZERO
Emil Giezendanner
CORSAIR F4U – UN WARBIRD DALL’ASPETTO SUCCESSO
 Jürgen Rosenberger, Jürgen Prinz

GIORNATA DI PROVA PRESSO L'MFV WETTINGEN
Urs Keller
LA STORIA DEL PC-21
Emil Giezendanner
Novità da HEBU

ATOM, IL NUOVO AEREO A DOPPIO PIANO DELLA CPLR
 Matthias Bosshard

APPROFONDIMENTI SULLA STORIA DELL’AVIAZIONE ACQUATICA

34° CAMPIONATO ALPINO DI MODELLISMO AEREO DI HAHNENMOOS
Res Dauwalder
VOLO LIBERO IN PIENA ESTATE
Urs Muntwyler
GEMELLAGGIO
Wolfgang Voeller
ORGOGLIO E BUONE IDEE
 Markus Nussbaumer

EURO CONTEST GLIDER ACRO TOUR AUSTRIA 2026

TEAM MANAGER «THIS» BOSSHARD
Rodito Nussbaumer
FESTIVAL ESTIVO 2026 PRESSO LA MG USTER
Martin Wunderli
CAMPIONATI EUROPEI F3A A ST-MACAIRE, FRANCIA
Matthias Bosshard
Novità su Leomotion.com

COUPE DES ALPES – OSSERVARE E IMPARARE
Rodito Nussbaumer
DALLA GIOVENTÙ PER LA GIOVENTÙ
Lorena Betschen
BENVENUTO, NUOVO MEMBRO!
Andrea Bolliger
PICCOLI VELISTI CHE PRENDONO ESEMPIO DAGLI ALTRE
Res Dauwalder
HORIZON HOBBY/LEMACO NEWS:MICRO OV-10 BRONCO 645 MM VON E-FLITE

RICORDI
Wolfgang Völler
REGIONE NOS – UN CENTRO DI ECCELLENZA PER IL VOLO ELETTRICO
Emil Giezendanner
NOTIZIE DA HEBU
 Julia Bucher

DA 0 A 100
Markus Nussbaumer
70 ANNI DEL GRUPPO DI AEROMODELLISMO DI NIDWALDEN
Martin Barmettler
SWISS FREESTYLE CHALLENGE, DA 0 A 100 IN 9 MESI!
 René Koblet