
Perché i regolatori per aeromodelli si surriscaldano?
Le correnti e le tensioni nel modellismo aereo elettrico stanno diventando sempre più elevate. La densità di potenza della tecnologia LiPo ha accentuato il problema del surriscaldamento dei regolatori.
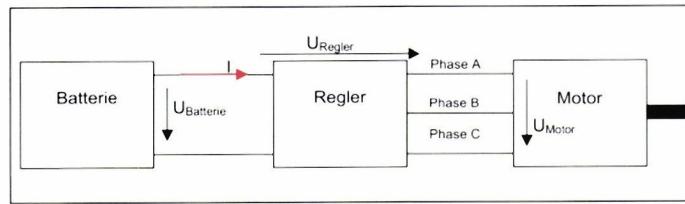
Di seguito illustreremo il funzionamento elettrotecnico dei motori brushless e dei moderni regolatori, individueremo le cause della dissipazione di potenza nel regolatore e forniremo alcune raccomandazioni per evitare il sovraccarico termico.
Dal punto di vista elettrotecnico, gli avvolgimenti di un motore elettrico sono bobine o, in altre parole, una resistenza induttiva. In una bobina, la corrente non
può causare picchi di tensione, il cui livello aumenta con l’induttanza della bobina e con l’intensità della corrente con cui è stata caricata. Questi picchi possono causare danni dovuti a sovratensione. Le bobine alimentate a corrente continua sono quindi spesso protette da un diodo di ricircolo (diodo di Schottky) che, all’interruzione del circuito, consente alla corrente residua di continuare a fluire attraverso un diodo collegato in antiparallelo alla bobina, consentendone il flusso libero e consumando l’energia magnetica immagazzinata; in questo modo il picco di tensione viene ridotto.
cambiare bruscamente. Se su una bobina viene improvvisamente applicata una tensione continua, ne consegue un aumento asintotico della corrente (curva a e). Se la tensione viene improvvisamente interrotta, la corrente continua a fluire generando una controtensione.
Un'interruzione improvvisa della corrente nella bobina provoca un picco di tensione
Se una bobina è alimentata con tensione alternata, la corrente è sempre in ritardo di 90° rispetto alla tensione. Quando una corrente attraversa una bobina (avvolgimento), si genera un campo magnetico.
Un motore brushless, ovvero senza spazzole, o a commutazione elettronica, è una forma mista di
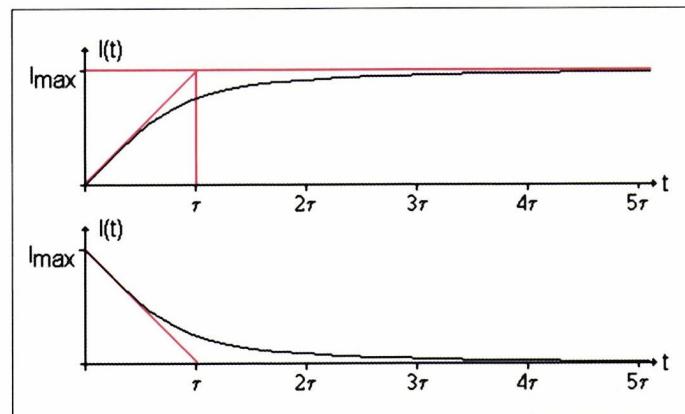
Andamento della corrente in una bobina all’accensione (in alto) e allo spegnimento (in basso) della tensione continua.
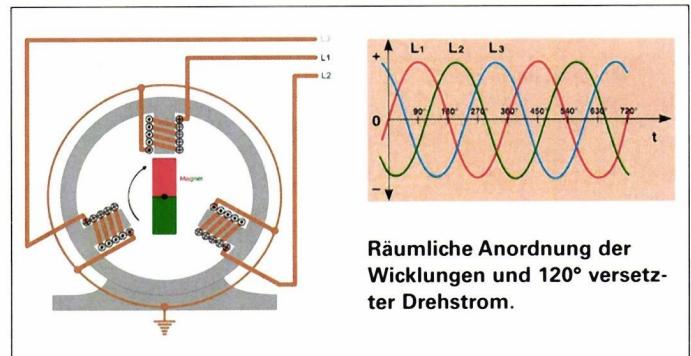
Disposizione spaziale degli avvolgimenti e corrente trifase sfasata di 120°.
Motore sincrono trifase e motore a corrente continua. Consideriamo il caso più semplice di un motore senza spazzole: lo statore presenta tre avvolgimenti (bobine) sfalsati di 120° nello spazio e il rotore è dotato di un magnete permanente bipolare. La corrente che attraversa l’avvolgimento genera un campo magnetico. Se i tre avvolgimenti del motore vengono alimentati ciascuno con una corrente sinusoidale sfasata di 120° (denominata corrente trifase), si genera un campo magnetico rotante. Questo campo magnetico rotante trascina con sé il magnete permanente dello statore: il motore inizia a girare.
Da ciò si evince già un problema fondamentale del motore brushless: il campo magnetico rotante dello statore e la velocità di rotazione del rotore devono essere sempre uguali – cioè sincroni – altrimenti il motore si ferma o non si avvia affatto.
Per comprendere meglio in seguito il funzionamento di un regolatore nel campo di carico parziale, è necessario soffermarsi brevemente sulla
modulazione di larghezza di impulso. Nella modulazione di larghezza di impulso (in inglese Pulse Width Modulation, abbreviata PWM) si varia il tempo di accensione e spegnimento di un segnale rettangolare a frequenza fondamentale fissa, ottenendo così tensioni medie diverse ( $U_m$ ).
Come è facile intuire, per il valore medio della tensione vale:
$$U_m = U_{spento} + (U_{acceso} - U_{spento}) \cdot \frac{t_{acceso}}{t_{acceso} + t_{spento}}$$
Si può immaginare come un interruttore della luce che viene acceso e spento molto rapidamente: se il tempo di spegnimento è maggiore del tempo di accensione, la luce appare in media ( $U_m$ ) più fioca; se invece il tempo di accensione è maggiore del tempo di spegnimento, la luce appare in media più intensa (è così che funzionano, tra l’altro, i dimmer a basse perdite).
Il grande vantaggio del PWM per i sistemi di controllo dei motori è l’elevata efficienza, ovvero la bassa potenza dissipata. La frequenza utilizzata si aggira solitamente intorno a qualche decina di kHz.
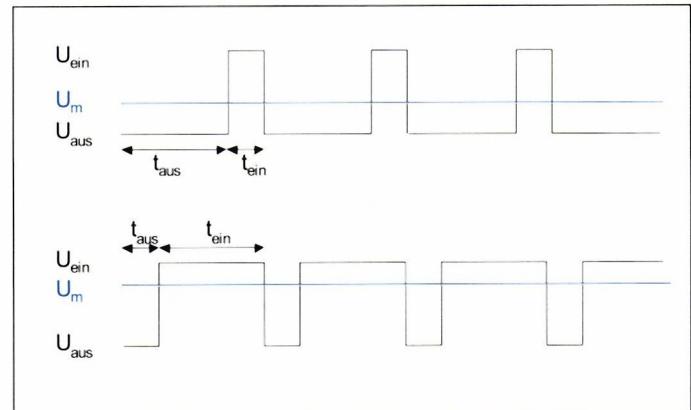
Larghezze di impulso diverse a parità di frequenza generano valori medi di tensione diversi.
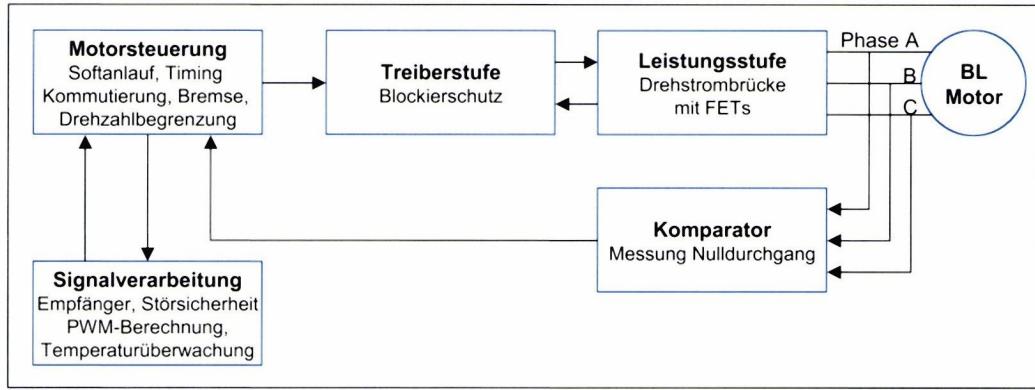
Schema a blocchi di un regolatore brushless.
Prima di approfondire il funzionamento del regolatore, è necessario spiegare brevemente come funziona un FET (transistor ad effetto di campo). Il principio di funzionamento del FET è noto già dagli anni ’20, ma è stato possibile metterlo in pratica solo con lo sviluppo della tecnologia del silicio.
Un FET presenta tre terminali: la sorgente (source), il drain e il gate. Grazie a un campo elettrico generato da una piccola tensione di controllo tra gate e source, è possibile influenzare la conduttività (resistenza) tra source e drain praticamente senza dissipazione di potenza.
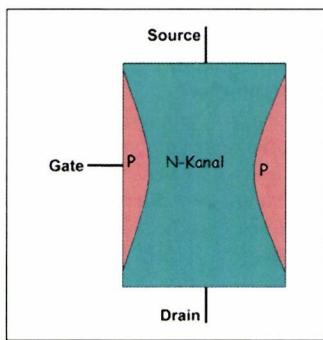
Per la nostra applicazione nel regolatore utilizziamo il FET come un interruttore: completamente conduttivo (interruttore chiuso) o completamente bloccato (interruttore aperto).
Come abbiamo visto poco fa, il motore brushless deve essere alimentato da una fonte di tensione trifase sinusoidale. Nel modellismo, però, abbiamo a disposizione una batteria (fonte di tensione continua). Il regolatore deve quindi generare una tensione che si avvicini all’andamento sinusoidale. Ciò si ottiene tramite un semiponte (= $\frac{1}{2}$ ponte trifase), costituito da due FET (transistor ad effetto di campo).
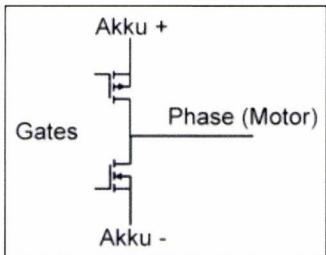
Principio di funzionamento del ponte trifase di una fase del motore.
Ogni terminale del motore può essere collegato direttamente al polo positivo (A+) o al polo negativo (A-) della batteria, oppure rimanere aperto (entrambi i FET completamente bloccati).
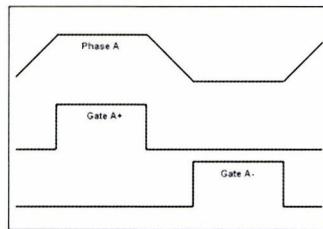
Fase A con le relative tensioni di comando (Gate A+ e A-) dei FET.
Per ciascuna delle tre fasi A, B e C del motore è necessario un semiponte di questo tipo. Attraverso la commutazione mirata dei sei FET complessivi è possibile generare approssimativamente una corrente trifase. Le tre fasi sono sfasate di 120°.
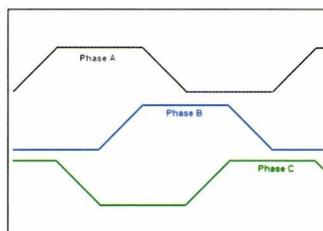
Corrente trifase (sinusoidale) approssimata.
Si riconoscono chiaramente i due stati di fase al polo positivo e al polo negativo. Nel mezzo, la fase rimane aperta per un sesto di giro del motore (60°). In questi intervalli di tempo, la tensione non è costantemente pari alla metà della tensione della batteria, come ci si potrebbe aspettare, ma aumenta o diminuisce. Ciò è dovuto al fatto che il rotore gira e induce una tensione nell’avvolgimento aperto. Si sfrutta questo fenomeno per costruire il circuito di regolazione. Quando il rotore gira in sincronia con il campo rotante, la
metà della tensione della batteria viene raggiunta all’incirca a metà dello stato di commutazione, dopo 30°. Se il rotore gira troppo velocemente, raggiunge la metà della tensione della batteria prima; se invece gira troppo lentamente, la raggiunge più tardi. È quindi necessario misurare i momenti del passaggio per lo zero e si può così stabilire se il campo rotante gira in sincronia con il motore e, se necessario, correggere di conseguenza. Questo è il principio della regolazione «sensorless», ovvero senza sensori specifici che forniscano informazioni sulla posizione del rotore.
Nella misurazione del passaggio per lo zero tramite il comparatore entra ora in gioco il principio della temporizzazione. In pratica, per garantire un funzionamento stabile del motore, il passaggio per lo zero deve avvenire un po’ più tardi di 30° dopo il cambio di commutazione, ad esempio a 35°. Questo ritardo (35°–30°=5°) viene comunemente chiamato «timing». Il motore raggiunge la massima efficienza con un timing quasi pari a zero. In alcuni modelli di regolatori, la regolazione non funziona abbastanza bene da consentire di raggiungere questa condizione con ogni motore. In tal caso è necessario utilizzare un timing maggiore.
Nella pratica, 5° si sono dimostrati efficaci per una vasta gamma di motori diversi. Tuttavia, i 5° valgono solo in caso di distribuzione sinusoidale del flusso nel motore e di carico relativamente basso. I motori Hacker, Kontronik a rotore interno e Lehner sono motori sinusoidali che, nella pratica, vengono sottoposti a carichi più elevati e quindi funzionano in modo ottimale con altri timing.
Beh, è stato facile, vero? Ora però la cosa si complica un po’.
Poiché il motore, a parità di tensione della batteria, deve ora ricevere meno corrente durante il funzionamento a carico parziale, ci avvaliamo del principio della modulazione di larghezza di impulso (PWM). Semplicemente «sezioniamo» la tensione di comando dei FET, in modo che la fase del motore riceva in media meno corrente.
In questo modo otteniamo una fase del motore «sezionata», che tuttavia continua a seguire una forma d’onda sinusoidale approssimata. Grazie alla modulazione di larghezza di impulso, il valore medio della tensione (fase A) diminuisce e, di conseguenza, diminuiscono anche la corrente e la velocità di rotazione.
Ponte trifase a modulazione di larghezza di impulso con valore medio (fase A).
Sul regolatore sono presenti tensioni e scorrono correnti. Laddove si verificano contemporaneamente tensione e corrente, la potenza elettrica (= tensione × corrente) viene convertita in calore. Il regolatore può cedere all’ambiente circostante solo una certa quantità di potenza sotto forma di calore. Se tale limite viene superato, il regolatore continua a riscaldarsi fino a quando non si spegne automaticamente a causa del surriscaldamento (protezione termica da sovraccarico) o si brucia (in assenza di protezione termica da sovraccarico).
Di seguito vengono illustrate le cause delle perdite di potenza nel regolatore e come è possibile contrastarle:
In generale, è necessario assicurarsi che il regolatore
- si trovi in una zona «ventilata», in modo che il calore generato venga dissipato in modo efficiente.
- sia correttamente dimensionato in termini di corrente e numero di celle.
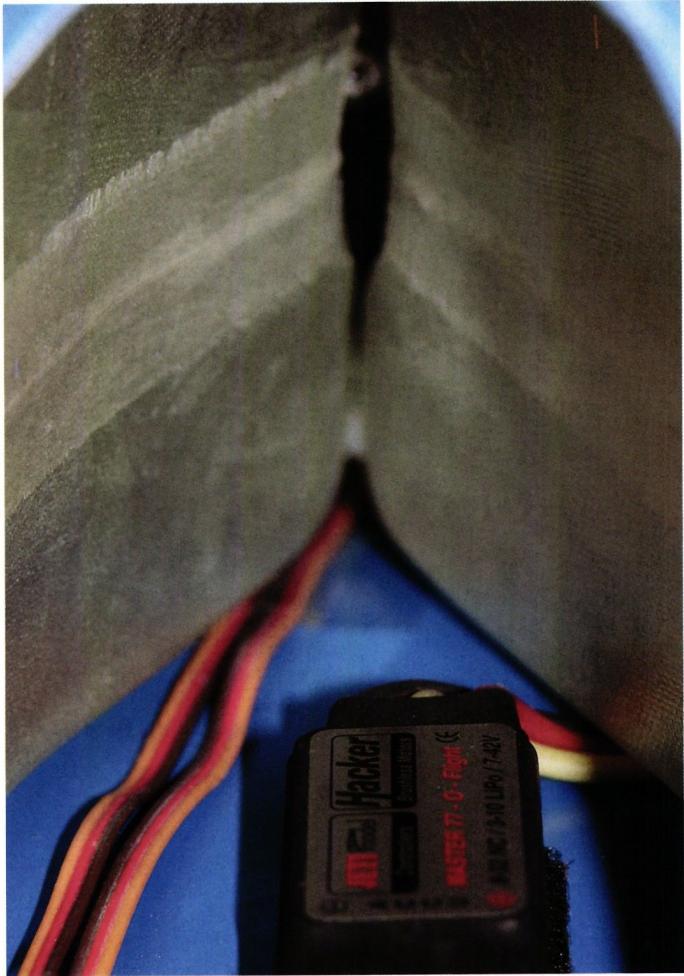
Nella pratica si è constatato che l’aria estranea sul «lato di aspirazione» di una girante non costituisce un problema, soprattutto se il foro è centrato rispetto allo spinner. In questo modo, nei modelli con tubo a Y è possibile realizzare un sistema di raffreddamento semplice ma molto efficiente:
se sul lato di aspirazione della girante viene praticato un foro esattamente nel punto di confluenza del tubo a Y, il regolatore situato davanti ad esso riceve un raffreddamento forzato. È consigliabile racchiudere il regolatore in un tubo che, nel punto di unione del tubo a Y, sia centrato rispetto allo spinner. In combinazione con un’apertura NACA nella zona del muso, si ottiene un flusso d’aria fresco ed efficiente che avvolge non solo il regolatore, ma anche le batterie.
Se non è possibile posizionare il regolatore nel tubo di aspirazione, si possono utilizzare delle alette di raffreddamento
| Luogo dello smarrimento | Motivo | Riduzione dovuta a |
|---|---|---|
| ponte trifase a FET (e perdite nei circuiti stampati) | Quando il FET viene «spento», la corrente non può seguire immediatamente a causa della bobina a valle nel motore. Di conseguenza, sul FET si applicano per un breve periodo una tensione e una corrente = potenza dissipata. In condizioni di pieno carico, questa potenza dissipata non è particolarmente grave. In regime di carico parziale, tuttavia, le operazioni di spegnimento vengono moltiplicate improvvisamente dal PWM (modulazione a larghezza di impulso) e, di conseguenza, aumenta anche la potenza dissipata! In caso di bassa induttanza (numero ridotto di spire), a basse frequenze PWM si verificano picchi di corrente elevati. | in caso di elevata induttanza del motore (elevato numero di spire): selezionare la frequenza PWM più bassa sul regolatore. In caso di bassa induttanza del motore (basso numero di spire): determinare la frequenza PWM ottimale tramite prove. Evitare la regolazione della portata dal 70% al 99,9%; privilegiare il 100% e lo 0-70%. |
| Cavi della batteria lunghi | A causa del PWM, anche i cavi della batteria lunghi agiscono come bobine, il che grava ulteriormente sull’ingresso del regolatore. | Utilizzare cavi della batteria corti; è possibile utilizzare una prolunga tra il regolatore e il motore. |
| Diodo di ricircolo | Impedisce i picchi di tensione sul fronte di discesa delle fasi del motore «dissipando» l’energia magnetica. | (non influenzabile direttamente, poiché in parte integrato nei regolatori) |
| BEC | Il regolatore deve fornire una tensione costante al ricevitore. La corrente proveniente dal BEC destinata ai servocomandi contribuisce a surriscaldare ulteriormente il regolatore. | Eventualmente rinunciare al BEC e utilizzare la batteria del ricevitore o un commutatore di batteria separato. |
Nella progettazione di un sistema di alimentazione per modellismo, solitamente si conoscono il numero di celle e la corrente massima prevista. A questo punto occorre scegliere il regolatore giusto (senza dissipatore a alette) per questa applicazione, in modo da non cadere nella «trappola del surriscaldamento»!
Anche in questo caso è possibile applicare la nota regola dell’80-20 come linea guida:
Far funzionare il regolatore al massimo all’80% della corrente continua (20% di riserva) e al massimo all’80% del numero massimo consentito di celle (20% di riserva) (cumulativo!)
Esempio 1: corrente massima prevista 50 A su celle
LiPo da 7s. In questo caso, secondo la regola empirica, si dovrebbe scegliere un regolatore in grado di sopportare una corrente continua di almeno 62,5 A e che possa funzionare con 9 LiPo (esattamente 8,75). (ad es. Master 77-O-Flight).
A questo punto, però, qualcuno potrebbe chiedersi: come posso allora alimentare un motore con batterie LiPo da 10s, se un regolatore è omologato per un massimo di 10 celle LiPo? ... ecco perché si parla di «cumulativo»: se in uno dei due parametri di riferimento non è possibile mantenere la riserva, l’altro valore deve presentare una riserva tanto più elevata.
Esempio 2: corrente massima prevista 50 A su batterie
LiPo da 10s. Poiché attualmente sono disponibili solo regolatori senza dissipatore di calore fino a 10 celle LiPo e quindi non è possibile alcuna riserva, per la corrente deve essere calcolata una riserva maggiore del 40% (20%+20%). Pertanto, la corrente di 50 A può rappresentare solo il 60% della corrente continua. Il nostro regolatore deve quindi sopportare almeno una corrente continua di 83,4 A. (ad es. Master 90-Acro)
I regolatori dotati di dissipatore di calore a alette (da non confondere con la lamiera di raffreddamento!) dissipano il calore in modo molto più efficiente. In questo modo, nella maggior parte dei casi è possibile eliminare le riserve del 20%. Pertanto, per l’esempio 2 sopra riportato, è possibile utilizzare ad esempio uno Schulze future-32.55K (10 LiPo, $I_{\text{continuo}}$ 55 A, K = con dissipatore di calore a alette) in presenza di un buon flusso d’aria.
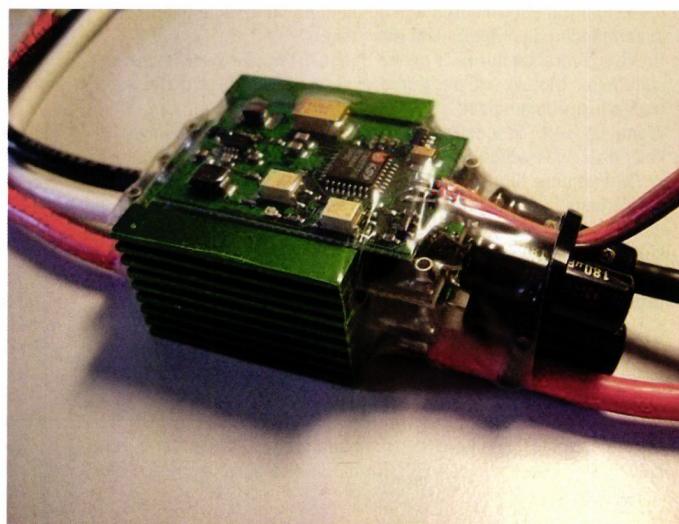
In linea generale, la somma complessiva delle lunghezze dei cavi all’interno della batteria e tra la batteria e il bordo del circuito stampato del regolatore di velocità non deve superare i valori indicati dal produttore! I cavi sono induttanze e, nei regolatori di velocità a impulsi (PWM), provocano picchi di tensione di diverse centinaia di volt, che devono essere assorbiti dai condensatori esterni (a bassa ESR!) e dai circuiti di protezione interni. Più lunghi sono i cavi, maggiore è l’energia dannosa che i circuiti di protezione nel regolatore devono assorbire (i quali, in alcuni casi, potrebbero non essere in grado di sopportare un carico continuo). Di conseguenza, si surriscaldano più di quanto ci si aspetterebbe considerando esclusivamente le perdite indicate nella tabella sopra riportata.
Pertanto, in caso di cavi di collegamento più lunghi, è in ogni caso consigliabile utilizzare un regolatore di velocità progettato per 14 LiPo (= 40 celle al nichel, ad es. Schulze future-40.160xx).
Tuttavia, poiché attualmente i variatori/regolatori fino a 10 celle LiPo sono più economici e quindi non è possibile disporre di una riserva, è necessario creare una riserva in altro modo.
Ciò si ottiene, da un lato, installando condensatori di tensione di funzionamento con bassa resistenza interna (condensatori a bassa ESR utilizzati nelle alimentatori a commutazione).
D’altra parte, per la corrente occorre prevedere una riserva maggiore del 40%
(20%+20%) per ridurre al minimo le perdite (= meno calore) attraverso i FET. Solo così si ha la possibilità che il calore prodotto dai circuiti di protezione rimanga entro limiti accettabili e non provochi un sovraccarico termico del regolatore.
A proposito, secondo il produttore, i picchi di sovratensione sono la «causa di morte» più frequente degli azionatori/regolatori, oltre a contatti instabili dovuti a connettori sporchi e/o usurati, che a loro volta possono causare errori di commutazione in un sistema brushless e quindi portare a picchi di tensione inaspettatamente elevati.
Una corretta programmazione, un raffreddamento efficiente, un sano «sovradimensionamento» del regolatore e un uso oculato della posizione della manetta impediscono i fastidiosi spegnimenti del motore dovuti al surriscaldamento del regolatore, anche in presenza di temperature esterne elevate:
- Per i motori con un numero elevato di spire, selezionare la frequenza PWM più bassa possibile
- Per i motori con un numero ridotto di spire, è necessario individuare la frequenza PWM ottimale tramite prove.
- Installare il regolatore in una zona «ventilata».
- Tenere conto della regola empirica 80-20 nel dimensionamento dei regolatori senza dissipatori a alette.
- Rispettare la lunghezza massima consentita dei cavi all’interno della batteria e tra la batteria e il regolatore
- Privilegiare le posizioni dell’acceleratore 0 ... 70% e 100%
energia elettrica – cos’altro?!


52. COPPA DELLE ALPI 2026
 Emil Giezendanner

CAPISCI COSA INTENDO? 125 ANNI DELL’AERO CLUB SVIZZERO
Emil Giezendanner
CORSAIR F4U – UN WARBIRD DALL’ASPETTO SUCCESSO
 Jürgen Rosenberger, Jürgen Prinz

Novità da HEBU

ATOM, IL NUOVO AEREO A DOPPIO PIANO DELLA CPLR
 Matthias Bosshard

LA STORIA DEL PC-21
Emil Giezendanner
ORGOGLIO E BUONE IDEE
 Markus Nussbaumer

EURO CONTEST GLIDER ACRO TOUR AUSTRIA 2026

APPROFONDIMENTI SULLA STORIA DELL’AVIAZIONE ACQUATICA

FESTIVAL ESTIVO 2026 PRESSO LA MG USTER
Martin Wunderli
GIORNATA DI PROVA PRESSO L'MFV WETTINGEN
Urs Keller
VOLO LIBERO IN PIENA ESTATE
Urs Muntwyler
COUPE DES ALPES – OSSERVARE E IMPARARE
Rodito Nussbaumer
GEMELLAGGIO
Wolfgang Voeller
DALLA GIOVENTÙ PER LA GIOVENTÙ
Lorena Betschen
TEAM MANAGER «THIS» BOSSHARD
Rodito Nussbaumer
34° CAMPIONATO ALPINO DI MODELLISMO AEREO DI HAHNENMOOS
Res Dauwalder
CAMPIONATI EUROPEI F3A A ST-MACAIRE, FRANCIA
Matthias Bosshard
BENVENUTO, NUOVO MEMBRO!
Andrea Bolliger
Novità su Leomotion.com

PICCOLI VELISTI CHE PRENDONO ESEMPIO DAGLI ALTRE
Res Dauwalder
HORIZON HOBBY/LEMACO NEWS:MICRO OV-10 BRONCO 645 MM VON E-FLITE

RICORDI
Wolfgang Völler
REGIONE NOS – UN CENTRO DI ECCELLENZA PER IL VOLO ELETTRICO
Emil Giezendanner
NOTIZIE DA HEBU
 Julia Bucher

DA 0 A 100
Markus Nussbaumer
70 ANNI DEL GRUPPO DI AEROMODELLISMO DI NIDWALDEN
Martin Barmettler
SWISS FREESTYLE CHALLENGE, DA 0 A 100 IN 9 MESI!
 René Koblet