
Una questione di atteggiamento
Si dice che ci siano piloti che riescono a trasformare un modello ARF di alta gamma in una “protesi di volo”. E ciò dipende esclusivamente da impostazioni errate. Infatti: si vola come si imposta! “Prendere confidenza con il modello” e “regolare i trim”: con questi termini non si intende affatto volare con il modello e azionare i trim sul trasmettitore. Sarebbe troppo semplice: dietro a questi concetti si nasconde molto di più.
Tutto ricomincia dall’officina. Infatti, se gli angoli del modello non sono corretti tra loro, non può volare dritto. E nemmeno la più moderna tecnologia di radiocomando computerizzato riesce a compensare completamente le superfici di coda che pendono storte dalla fusoliera. Anche l’impostazione dei mixer, necessaria in questi casi, non è la soluzione definitiva, poiché tutte le regolazioni agiscono in funzione della velocità. E non è raro che un baricentro completamente sbagliato, dovuto a un bilanciamento non corretto del modello in officina, provochi un “salto mortale” già al primo volo.
D’altra parte, un modello costruito con cura e calibrato correttamente in officina presenta un bilancio positivo. La messa a punto delle escursioni dei comandi, necessarie in quanto devono essere adattate alle esigenze delle abitudini personali
di pilotaggio, nonché la ricerca della posizione ottimale del baricentro e dell’EWD rientrano effettivamente nella categoria “rodaggio e messa a punto”.
Anche un aliante elettrico rientra in questa categoria, sebbene in questo caso si aggiungano altri due parametri di regolazione: l’inclinazione del motore e la trazione laterale. Quest’ultima, a differenza di quanto avviene nei modelli a motore, è trascurabile, mentre l’inclinazione del motore non lo è. A questo punto, però, siamo giunti a un punto in cui persino i perfezionisti eviteranno il lavoro di regolazione (su una trave del motore già completamente incollata con la resina) del fissaggio del motore e opteranno per un miscelatore; quando il motore è in funzione, il timone di profondità tende a scendere leggermente. Con una miscela correttamente regolata, è possibile compensare facilmente tale inconveniente.
La situazione si complica davvero quando si deve regolare un “dinosauro” tecnico dotato di ala a 6 alette (che per di più dispone anche di alette di disturbo), carrello retrattile con freno ruota, gancio di traino e, possibilmente, motore ribaltabile. Almeno quando ogni funzione deve avere il proprio canale.
L’industria, però, nell’ultimo decennio ci ha messo a disposizione strumenti davvero potenti, con modelli già completamente assemblati – in particolare quelli della categoria dei crostacei – e telecomandi con tecnologia a 2,4 gigahertz! Ai tempi dei megahertz si arrivava al massimo a 12 canali, e capitava spesso di rimanere senza canali disponibili. Oggi i trasmettitori in grado di comandare singolarmente 16, 18 o anche più servocomandi sono una vera benedizione, soprattutto per noi appassionati di veleggiatori di grandi dimensioni che utilizziamo molti servocomandi.
Ma torniamo al punto di partenza, perché anche un modello tradizionale a quattro alette deve essere regolato correttamente. E in questo caso, una scheda tecnica completa e di qualità, che in realtà dovrebbe accompagnare ogni modello e indicare le impostazioni di base corrispondenti, è di grande aiuto. Se, come purtroppo spesso accade ultimamente, non è allegata alcuna scheda tecnica di regolazione, si può fare affidamento solo sull’esperienza acquisita con modelli simili. Partendo da queste impostazioni predefinite, è necessario procedere punto per punto alla messa a punto.
L’altro caso, quello più sfavorevole, si presenta probabilmente così: l’EWD e il baricentro non sono corretti, gli alettoni non
sono regolati in modo adeguato o non sono affatto differenziati. I piloti di tali apparecchi non rientrano più da tempo nella mia clausola di compassione, perché chi, nonostante i migliori consigli, non ne vuole sapere, probabilmente passerà tutta la vita a far volare una zoppica.
Solo che questi individui non lo sanno, proprio perché non hanno mai avuto tra le mani un modello regolato correttamente. Un ulteriore indizio dell’insicurezza di alcuni meno esperti in materia di fisica del volo è l’opinione, spesso sentita, secondo cui un modello con il peso concentrato nella parte anteriore dovrebbe seguire una traiettoria di volo rettilinea e infinitamente lunga fino all’impatto, poiché il peso nella parte anteriore della fusoliera lo tirerebbe verso il basso. Ma l’opinione comune al riguardo è errata, come vedremo in seguito.
Ma non va nascosto che ci sono casi in cui l’aspettativa di cogliere il colpevole in flagrante raramente si avvera. Infatti, se nel modello non c’è proprio nulla che funzioni, la situazione diventa particolarmente difficile. In tal caso è necessario un approccio investigativo, e la regola fondamentale è: modificare sempre un solo parametro alla volta, mai due contemporaneamente, altrimenti in seguito non si saprà quale modifica abbia prodotto quale risultato. →
Proprio per questo motivo è fondamentale che i presupposti meccanici siano corretti. Ciò non significa solo che l’ala e l’impennaggio verticale siano paralleli tra loro, ma anche che le leve di uscita dei servocomandi siano centrate (ad eccezione dei servocomandi degli alettoni) e che lo siano anche le rispettive pale dei comandi. Sono ammesse minime deviazioni – poiché mezzo giro su una forcella M2 può essere insufficiente o già eccessivo – e spesso sono anche inevitabili. L’autore si ritiene soddisfatto se questa variazione elettronica della posizione zero del servocomando si attesta al di sotto dell’otto per cento.
Chi seguirà questi consigli si presenterà al campo di volo con un modello già preimpostato in modo ragionevole e non farà quindi parte di quel gruppo discutibile che, premendo freneticamente i tasti del trasmettitore, cerca innanzitutto di correggere elettronicamente le «impostazioni storte» del modello.
Altrettanto importante è che in officina venga misurato il baricentro (si spera) indicato e che vengano regolate le escursioni dei timoni, compresa la differenziazione; inoltre, per i modelli a vela elettrici, è opportuno impostare preventivamente un motore del mixer sul timone di profondità e attivarlo con una percentuale adeguata. La percentuale esatta va stabilita in volo. All’autore non è ancora capitato, fino ad oggi, di trovare indicazioni ragionevoli su questo punto, non meno importante, del mix del timone di profondità nei modelli Butterfly.
Ma non è affatto tutto, perché il nostro aliante ha bisogno di
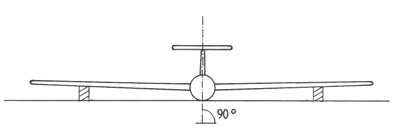
una cosiddetta differenza dell’angolo di assetto, di seguito denominata EWD. Il termine “angolo di assetto” indica che in questo caso viene impostato un angolo. La “differenza”, invece, indica una discrepanza tra i due valori. Poiché in linea di principio voliamo con un EWD positivo, il modo più semplice per spiegarlo è il seguente: la corda del profilo dell’impennaggio è parallela alla linea zero immaginaria della fusoliera, mentre quella dell’ala è inclinata in senso positivo. Il disegno 1 illustra chiaramente ciò che si intende.
Ora, non bisogna pensare che il famigerato mezzo millimetro (sulla superficie!) abbia qui l’ultima parola. Un esempio pratico: supponiamo una profondità della radice sulla superficie di 25 cm. Il modello è appoggiato su un cavalletto, la fusoliera si
trova visivamente in posizione di volo, l’impennaggio verticale è calibrato a zero rispetto al cavalletto. Le distanze tra il bordo d’attacco e il bordo d’uscita e il piano di appoggio sono quindi uguali. L’ala è inclinata di 2,18 millimetri (il listello di estremità è più vicino di 2,18 mm al piano di appoggio); ciò corrisponderebbe a un EWD di 0,5 gradi. Tralasciamo quindi rapidamente questi 2,18 mm e arrotondiamo a 2,2. Se il nostro modello richiedesse un angolo di inclinazione alare (EWD) di un grado, sarebbero già 4,4 mm. Per chiarire: la differenza di distanza tra il bordo d’attacco e il bordo d’uscita dell’ala rispetto al supporto sarebbe quindi di 4,4 mm! Poiché però è difficilmente misurabile, arrotondiamo a 4,5 millimetri (disegno 2).
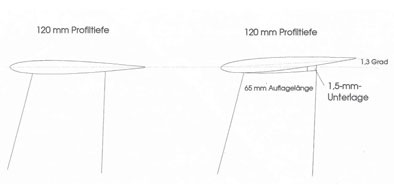
Se l’appoggio dell’impennaggio orizzontale o, nel caso di un impennaggio a croce oscillante, i relativi requisiti
non sono corretti, la situazione è simile. Anche in questo caso un esempio può chiarire la questione: il nostro stabilizzatore di quota ha una profondità alla radice di 120 mm, ma la sua lunghezza di appoggio è di soli 65 mm, ed è questa la misura decisiva! Se, ad esempio, inseriamo uno spessore di 1,5 mm nella parte posteriore, ciò corrisponde a una variazione dell’EWD di 1,3 gradi! Il disegno 3 illustra chiaramente la situazione. Durante la misurazione, la fusoliera si trova sempre in assetto di volo; la distanza tra il listello di prua e quello di coda e il supporto è determinata dalla forma del profilo alare. Nei modelli di ultima generazione si può presumere che questi parametri siano corretti. Vedremo più avanti cosa fare se così non fosse. Ora, però, anche la nostra ala ha un profilo, il nostro modello ha una configurazione complessiva, e questa interazione lo rende
ciò che è: potente nelle termiche, adatto al volo di distanza o, appunto, un tuttofare. Anche se, in quest’ultimo caso, a meno che non sia dotato di flap, spesso si devono accettare lievi compromessi in entrambe le direzioni, il che però non gli impedisce di essere il velivolo più versatile in assoluto.
Prendiamo ad esempio un modello della famosa serie di Helmut Quabeck, l’HQ 3/12. Il codice numerico ci rivela che si tratta di un profilo con una curvatura sulla linea mediana del 3% e uno spessore del 12% (figura 4). Un profilo con questa curvatura e questo spessore ha, per sua natura, i suoi punti di forza nel volo termico. La scelta a favore delle prestazioni termiche è quindi già stata fatta fin dall’inizio con questa selezione del profilo. Ciò non significa però che un modello dotato di un HQ 3/12 o di un profilo simile sia un modello lento. I colleghi che volano prevalentemente in pianura opteranno qui per un EWD di circa due gradi, il che però rende quasi impossibile un volo veloce, poiché il modello, se deve accelerare (cosa che con questa configurazione non riesce comunque a fare bene), deve essere costantemente mantenuto in volo con forte inclinazione della traiettoria tramite l’azionamento del timone di profondità.
Un esempio che punta esattamente nella direzione opposta sarebbe l’uso di un RG 14. Per un modello destinato prevalentemente al volo termico, nessun progettista ragionevole sceglierebbe questo profilo. Per un modello versatile, destinato anche al volo in pendio, sarebbe invece una buona scelta in combinazione con un EWD nettamente inferiore, circa un grado.
Come contrappunto all’HQ 3/12 menzionato in precedenza, prendiamo in esame un HQ 1,5/12 (disegno 5). Anche in questo caso lo spessore è del 12 per cento, ma la curvatura della linea mediana è solo dell’1,5 per cento. Se osserviamo i due disegni a confronto,
diventa subito chiaro cosa si intende (disegni 4 e 5). Questo profilo, che si avvicina alle qualità di un modello versatile, non sarà però mai così efficace nelle termiche come il suo parente con curvatura maggiore. Questo esempio presuppone ali prive di flap di curvatura.
Prima di recarsi all’aerodromo, è necessario pesare il baricentro secondo la scheda tecnica; anche rispetto all’asse longitudinale il nostro modello è in equilibrio, poiché entrambe le metà dell’ala hanno lo stesso peso statico. In questo caso, di norma sarà necessario inserire
un po’ di piombo di trim in un arco marginale.
Non si tratta certo di un trattato altamente scientifico – poiché il cosiddetto «momento di rotazione negativo in virata», così spesso citato tra gli appassionati di aeromodellismo, in realtà non esiste –, bensì di conoscenze derivanti dall’esperienza pratica, che anche Manfred Metzger e Berthold Becker potranno comprendere. Di conseguenza, quanto detto qui va considerato solo come tendenzialmente corretto.
Non si parla nemmeno del tanto citato e denigrato decollo a mano. In pianura è troppo pericoloso. C’è davvero troppo poca portanza sotto le ali! La prima scelta è il modo più sicuro per portare un aliante in quota: il traino con aereo a motore. Nel caso degli alianti elettrici, la potenza del motore ci rende autosufficienti. Solo su un pendio ripido è consentito il decollo a mano senza motore, quindi anche o proprio nel caso degli alianti.
Una volta che il modello è in volo, il primo obiettivo è portarlo in una posizione di equilibrio ragionevole...
per mantenerlo in volo rettilineo verso destra. A tal fine, durante il primo volo saranno probabilmente necessarie alcune correzioni di trim: meno ce ne sono, meglio è. A questo scopo utilizziamo effettivamente i comandi di trim del nostro trasmettitore. Per quanto riguarda l’EWD, i piloti di modelli con impennaggio oscillante hanno un piccolo vantaggio, poiché questo tipo di impennaggio non presenta una superficie di smorzamento fissa. Tuttavia, anche nel caso di un impennaggio smorzato, inizialmente non ha importanza se la leva del timone per il volo orizzontale sia leggermente decentrata. All’EWD, infatti, non importa affatto se viene regolato posizionando la superficie di smorzamento dell’impennaggio in alto nel punto pertinente (cioè dietro o davanti) oppure tramite un timone trimmato. Anche la resistenza aggiuntiva causata da un timone trimmato è, in un primo momento, trascurabile.
Quindi: prima determinare il baricentro (operazione già effettuata in officina) e poi regolare l’EWD con il timone di profondità in volo, in modo
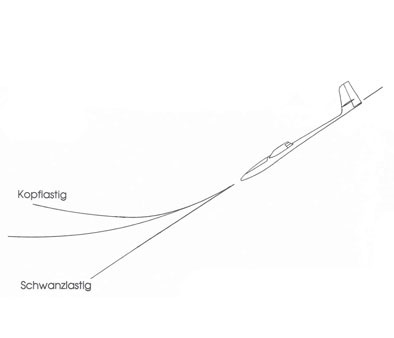
che il nostro modello voli dritto; ed è qui che arriviamo all’errore di ragionamento più grave di tutti, ovvero un modello troppo carico sulla testa o sulla coda. Per poter verificare questi parametri, dobbiamo far virare il nostro modello, portarlo in un volo con inclinazione della traiettoria (sono sufficienti circa 30 gradi) e poi rilasciare bruscamente la cloche del timone di profondità.
Ciò che accade ora è determinante per il prosieguo dell’operazione. Se il modello mantiene la traiettoria intrapresa per un po’ di tempo, per poi stabilizzarsi autonomamente con una leggera curva, possiamo tranquillamente dimenticarci del resto della messa a punto attorno all’asse trasversale: un vero colpo di fortuna! Se invece, dopo aver rilasciato la cloche, il velivolo si impenna più o meno bruscamente, occorre prendere nota di un eccesso di carico anteriore. Se l’inclinazione della traiettoria…
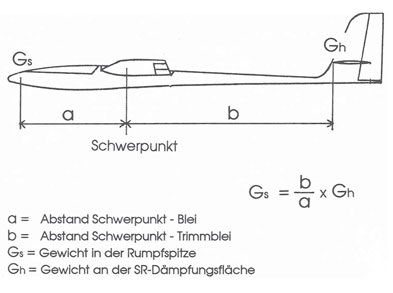
Se la traiettoria rimane invariata o diventa addirittura più ripida, il nostro aereo è sbilanciato verso la coda.
Questa affermazione può sembrare a prima vista contraddittoria, ma non lo è. Se consideriamo le proporzioni del modello, lo capiremo subito. Cosa succede in realtà quando, azionando i trim sul trasmettitore, si forza una traiettoria orizzontale in linea retta? In caso di sbilanciamento verso la prua, che per i primi voli non è affatto male, dobbiamo spostare il trim verso l’alto per raggiungere questa traiettoria. Se ora si accelera il modello, bastano circa 30 gradi, la sua velocità aumenta. Se ora rilasciamo bruscamente la cloche, il nostro trim alto agisce con maggiore forza e il modello deve inevitabilmente impennarsi, poiché il timone trimato verso l’alto, in relazione alla velocità, non consente altro.
Nel caso opposto, cioè quando il baricentro è troppo arretrato, è necessario un trim verso il basso affinché il nostro modello voli in modo ragionevolmente orizzontale e dritto. Se ripetiamo l’esercizio di inclinazione, si verificano le condizioni inverse (figura 6).
Riguardo all’angolo di incidenza specificato (EWD), va osservato che un angolo di incidenza dell’ala troppo ridotto rispetto all’asse longitudinale della fusoliera porta a una fusoliera «ricurva verso il basso». Abbiamo illustrato questa situazione in modo esagerato nel disegno 7. Al punto (1) l’ala presenta un angolo di incidenza eccessivamente accentuato rispetto all’asse longitudinale. Con questa regolazione, il modello assumerà la traiettoria mostrata al punto (2) per un volo rettilineo accettabile, cosa visivamente impossibile poiché la fusoliera rimane costantemente sospesa in aria in picchiata. La versione corretta è poi quella mostrata al punto (3). L’eccesso di angolo di incidenza sulla forma del profilo è stato compensato, il che porta a un assetto di volo ragionevole.
Normalmente non si verificherà mai una situazione così estrema, perché in tal caso
il progettista avrebbe commesso un errore davvero madornale. Inoltre, livellare un’ala con un’inclinazione troppo ripida non è affatto possibile così su due piedi, almeno non se la fusoliera presenta una sagomatura del profilo. Se ci troviamo di fronte a una fusoliera di questo tipo, in cui la forma del profilo è così sfalsata
rispetto all’asse longitudinale, è tutto perduto. Solo con grande impegno, stucco e levigatura nella zona di raccordo del profilo, il che richiede anche una corrispondente ritoccatura con vernice, si potrebbe fare qualcosa in questo caso. Nel disegno 8 è riportato un profilo con una corda che definisce i nostri punti di misurazione.
Anche l’altro caso non è certo ideale, ma è decisamente migliore. Il nostro appoggio dell’impennaggio di quota non è corretto. Si presuppone qui un impennaggio a T o a croce ammortizzato. In volo si ricorre inizialmente di nuovo al trim sul trasmettitore. Infatti all’EWD non importa affatto… ma questo lo sapevamo già. Inserendo gradualmente
degli spessori, ci avviciniamo ora a quell’EWD che porta la leva del timone in posizione zero e conferisce al modello caratteristiche di volo ragionevoli.
Si prega di procedere a piccoli passi, poiché, come abbiamo imparato in precedenza, 1,5 mm su un timone di profondità con una profondità della radice di 120 mm sono...
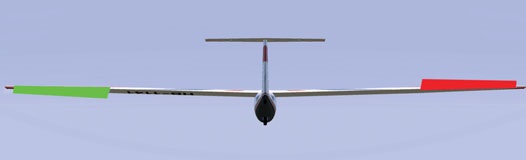
Voliamo come regoliamo il modello, questo è un dato di fatto. Infatti, nemmeno un pilota di alto livello riuscirà a volare meglio con un modello mal regolato rispetto a un «buon pilota della domenica» con un modello perfettamente regolato. Ciò include sia le corrette escursioni dei comandi sia una ragionevole differenziazione degli alettoni (figura 9). Nei modelli con flap di curvatura, che di norma vengono frenati tramite il sistema «butterfly», è inoltre necessario impostare la funzione di riduzione della differenziazione al 100%. Cosa comporta questa funzione? Ebbene, grazie alla differenziazione impostata, l’alettone che si abbassa percorre una corsa notevolmente inferiore rispetto a quello che si solleva. Questa circostanza fa sì che, con il sistema “Butterfly”, il timone interessato effettui un’escursione insufficiente in risposta a un comando di comando e la correzione desiderata dell’assetto di volo avvenga troppo lentamente. La riduzione impostata al 100% fa sì
ora, con i flap completamente estesi, fa sì che la differenziazione in questa condizione di volo sia completamente disattivata e che si abbia la massima manovrabilità.
Nei modelli che reagiscono in modo molto diretto e brusco alle escursioni, si è dimostrato utile impostare valori Expo adeguati. Per il timone di profondità, si prega di non superare il 15 per cento, altrimenti la sensazione di comando diventa troppo «molle». Questo 15 per cento circa, nei nostri azionamenti dei timoni dotati di piastre girevoli o leve dei servocomandi, non corrisponde ad altro che a una (auspicabile) linearizzazione.
Per far compiere al modello una virata circolare pulita ed eliminare il fastidioso imbardamento attorno all’asse verticale (gli esperti lo chiamano momento di imbardata negativo dell’aletta), è indispensabile impostare la differenziazione delle alette. La quantità dipende dalle dimensioni e dalla forma delle alette. Non ho mai avuto un aliante che non richiedesse almeno il 30 per cento. Se questa opzione non viene utilizzata, il nostro aliante esce dalla virata, e preferibilmente proprio quando non ne abbiamo assolutamente bisogno: in volo lento, quando
stiamo lottando, in pendio mentre perdiamo quota. In pianura, ovviamente, vale lo stesso principio. In linea di massima, quindi, vale la regola: i modelli regolati con cura sono i migliori veleggiatori!
L’importanza di una differenziazione degli alettoni regolata correttamente verrà spiegata qui con un esempio. La differenziazione per il volo normale e il volo circolare è impostata e funziona correttamente. Durante l’esecuzione di un’imbarcata, tuttavia, si osserva che l’aliante non ruota in modo pulito sull’asse longitudinale, ma «oscilla», e precisamente in modo tale che, se ci si avvicina da destra e si esegue un’imbarcata verso destra, l’aliante si sposta verso di noi. Ciò significa semplicemente che l’aletta destra si solleva troppo rispetto all’altra. In altre parole: l’aletta che si abbassa percorre una corsa insufficiente. Abbiamo quindi bisogno di una corsa maggiore riducendo la differenziazione. Tutto ciò rientra nella categoria della messa a punto, ma è proprio questa che serve, poiché tutti i nostri sforzi derivano dal desiderio di realizzare un modello che voli nel modo più perfetto possibile.
R.M.
Verificare la posizione del baricentro effettuando un volo di prova del modello. Mantenere un’inclinazione di volo di circa 30 gradi, quindi rilasciare bruscamente la cloche del timone di quota. Se il modello si impenna, significa che è sbilanciato verso la parte anteriore. È necessario rimuovere la zavorra dalla parte anteriore in misura adeguata. Se la traiettoria viene mantenuta per un certo tempo e poi si verifica spontaneamente una curva di recupero morbida, la regolazione è corretta. Se il modello non recupera, o lo fa troppo lentamente, oppure assume una traiettoria ancora più ripida, significa che è sbilanciato verso la coda. Aggiungere zavorra nella parte anteriore.
L’aliante deve essere in grado di compiere virate in cerchio in modo pulito. Ciò vale anche per i cambi di inclinazione effettuati a velocità elevata: durante l’azionamento degli alettoni, l’aliante non deve in alcun caso imbardare attorno all’asse verticale. Durante questa verifica occorre portare gli alettoni alla massima escursione. La differenziazione deve essere aumentata gradualmente fino a ottenere un comportamento di volo agevole; non costituisce un errore se il modello esegue ancora un'imbardata pulita durante un'evasione. In caso contrario, per le acrobazie aeree è necessario regolare la differenziazione in questa fase di volo tramite un interruttore esterno.
Entrambi i flap devono estendersi e ritrarsi contemporaneamente nella stessa misura, altrimenti il modello uscirà dalla traiettoria di volo prevista e devierà. A seconda dell’effetto dei flap, nella fase di volo e di atterraggio è possibile guadagnare un po’ di quota. Se l’effetto dei flap è insufficiente, è possibile aumentare leggermente l’effetto “butterfly”.
Tutti gli alettoni devono avere la stessa escursione; in caso contrario, il nostro modello tenderà a deviare da un lato, il che non è auspicabile! È necessario regolare la profondità di conseguenza. Impostare la riduzione della differenziazione degli alettoni al 100%.
Ralph Müller


52. COPPA DELLE ALPI 2026
 Emil Giezendanner

CAPISCI COSA INTENDO? 125 ANNI DELL’AERO CLUB SVIZZERO
Emil Giezendanner
CORSAIR F4U – UN WARBIRD DALL’ASPETTO SUCCESSO
 Jürgen Rosenberger, Jürgen Prinz

GIORNATA DI PROVA PRESSO L'MFV WETTINGEN
Urs Keller
LA STORIA DEL PC-21
Emil Giezendanner
Novità da HEBU

ATOM, IL NUOVO AEREO A DOPPIO PIANO DELLA CPLR
 Matthias Bosshard

APPROFONDIMENTI SULLA STORIA DELL’AVIAZIONE ACQUATICA

34° CAMPIONATO ALPINO DI MODELLISMO AEREO DI HAHNENMOOS
Res Dauwalder
VOLO LIBERO IN PIENA ESTATE
Urs Muntwyler
GEMELLAGGIO
Wolfgang Voeller
ORGOGLIO E BUONE IDEE
 Markus Nussbaumer

EURO CONTEST GLIDER ACRO TOUR AUSTRIA 2026

TEAM MANAGER «THIS» BOSSHARD
Rodito Nussbaumer
FESTIVAL ESTIVO 2026 PRESSO LA MG USTER
Martin Wunderli
CAMPIONATI EUROPEI F3A A ST-MACAIRE, FRANCIA
Matthias Bosshard
Novità su Leomotion.com

COUPE DES ALPES – OSSERVARE E IMPARARE
Rodito Nussbaumer
DALLA GIOVENTÙ PER LA GIOVENTÙ
Lorena Betschen
BENVENUTO, NUOVO MEMBRO!
Andrea Bolliger
PICCOLI VELISTI CHE PRENDONO ESEMPIO DAGLI ALTRE
Res Dauwalder
HORIZON HOBBY/LEMACO NEWS:MICRO OV-10 BRONCO 645 MM VON E-FLITE

RICORDI
Wolfgang Völler
REGIONE NOS – UN CENTRO DI ECCELLENZA PER IL VOLO ELETTRICO
Emil Giezendanner
NOTIZIE DA HEBU
 Julia Bucher

DA 0 A 100
Markus Nussbaumer
70 ANNI DEL GRUPPO DI AEROMODELLISMO DI NIDWALDEN
Martin Barmettler
SWISS FREESTYLE CHALLENGE, DA 0 A 100 IN 9 MESI!
 René Koblet