
JTA Innovations Slick
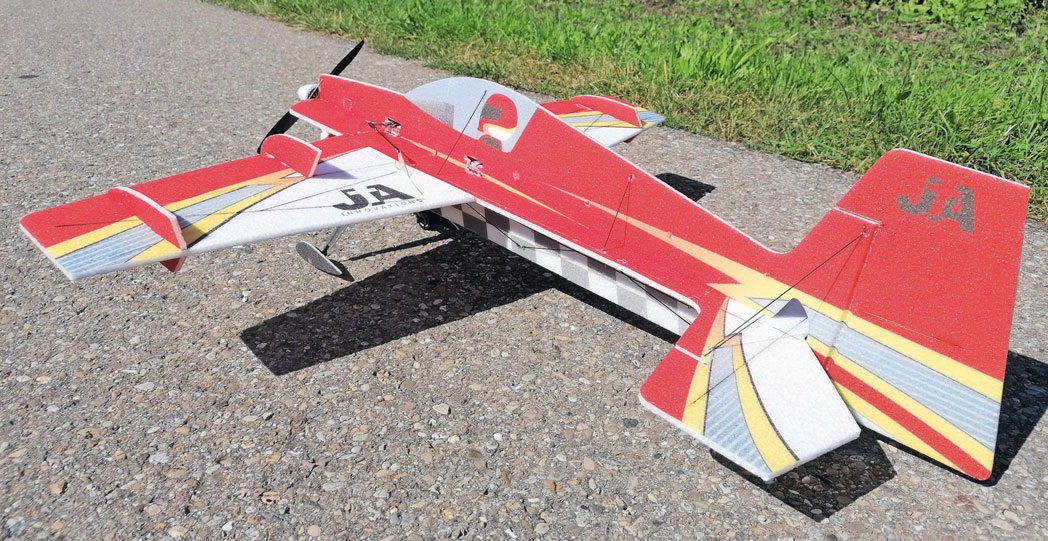
Nel mondo dell’aeromodellismo, Jase Dussia è il pilota che ha rivoluzionato il volo 3D. Con diversi modelli dell’azienda Extreme Flight, continua a mettere in scena voli spettacolari. Con questo modello, tuttavia, non è possibile volare in giardino o in palestra. Ha fondato la sua azienda, la JTA Innovation, per commercializzare i propri modelli da interno. Ormai è disponibile un’ampia scelta di modelli e design diversi, tutti con una struttura molto simile. Il materiale utilizzato per i modelli è l’EPP da 8 mm, stampato con design accattivanti e rinforzato con carbonio.
Per la costruzione di un modello EPP da interno sono necessari/consigliati i seguenti accessori:
- Colla istantanea a media viscosità – Attivatore
- UHU-Por
- Coltello affilato
- Eventualmente saldatore
- Cacciavite – Accendino
- Carta da forno
- Taglierino
Il primo passo nella costruzione di un modello in EPP consiste nel piegare le cerniere dei timoni. Nei modelli in EPP, le cerniere vengono incise con un filo caldo, che fa fondere l'EPP in quei punti. Affinché i timoni possano muoversi il più liberamente possibile e i servocomandi siano sottoposti a minore sollecitazione, tutti i timoni devono essere ribaltati e appesantiti in questa posizione per almeno 2 ore (vedi figura 1).
Per la costruzione di un modello in EPP si utilizzano sia la colla istantanea che la UHU-Por. Quando, come e dove viene utilizzata ciascuna colla (colla istantanea e UHU-Por) influisce notevolmente sulle caratteristiche del modello. Molti di coloro che hanno già costruito un modello con la colla istantanea conoscono sicuramente il problema: il modello si attacca al tavolo da lavoro. Per ovviare a questo problema esiste un semplice accorgimento: la carta da forno. Grazie all’effetto repellente della carta da forno, infatti, è possibile ruotare e capovolgere il modello senza che questo si incolli al tavolo (vedi figura 2).
Il modello viene incollato principalmente con colla istantanea. Tuttavia, poiché l’EPP è un materiale morbido e flessibile, è opportuno sfruttare questa caratteristica. In questo modo il modello diventa più resistente agli urti. Affinché il modello sia stabile alle torsioni, ma possa anche attutire gli urti, esiste una semplice regola per l’incollaggio: per la schiuma si usa UHU-Por, mentre per la schiuma con CFK si usa la colla istantanea. Solo la vista dal basso e quella dall’alto della sezione laterale della fusoliera vengono incollate alla vista dall’alto con UHU-Por, mentre il resto viene incollato con colla istantanea (vedi indicazione in rosso nella figura 3).
Il carrello di atterraggio è una componente importante di ogni aeromodello, pertanto deve essere incollato saldamente. È possibile montare i componenti in dotazione per il carrello oppure avvolgerli con un filo di kevlar e fissarli con colla istantanea. In questo modo si garantisce che il carrello di atterraggio sia fissato saldamente alla fusoliera (vedi figura 4).
Lo Slick si distingue per le sue eccellenti caratteristiche di volo. Chi è alla ricerca di un modello da utilizzare nel giardino di casa, come modello da allenamento per nuove figure o semplicemente come modello versatile sia al coperto che all’aperto, troverà nei modelli JTA la scelta giusta. La particolarità di questo modello è che si pilota come un grande modello 3D. La risposta dei comandi è ottima, i limiti dipendono dal radiocomando e non dal modello stesso. Che si tratti di combinazioni di rollio, snap roll, rollio temporizzato, harrier, torque, tutti i possibili tipi di vite e anche nuove figure dell’XA (Xtreme Acrobatics), con lo Slick è possibile eseguire tutto. Le figure XA, che richiedono una certa massa, sono tuttavia quasi impossibili da eseguire con gli slowflyer, poiché il flusso d’aria non riesce a staccarsi abbastanza rapidamente o, in alcuni casi, non riesce affatto a staccarsi. Con lo Slick è possibile eseguire in parte queste figure XA, poiché si può provocare uno stallo simile a quello dei modelli di grandi dimensioni. Rispetto ad altri prodotti di queste dimensioni, lo Slick ha una maggiore stabilità in volo e, grazie all’elevata
A causa del suo peso, è anche molto più sensibile al vento. Grazie all’EPP da 8 mm, il modello vola comunque molto lentamente e può quindi essere utilizzato tranquillamente anche in palestra.
Il sistema di alimentazione è da 3s; si consiglia quindi di utilizzare questo modello con una batteria da 2s.
Il kit di propulsione utilizzato è in realtà progettato per 2s, ma poiché erano già disponibili batterie 3s compatibili, è stata utilizzata un’elica leggermente più piccola. Il motore utilizzato, con 2s, ha già potenza sufficiente per far muovere lo Slick senza problemi attraverso tutte le figure con grande potenza. Con 3s il motore sviluppa una potenza enorme, tanto che la spinta è decisamente eccessiva per il modello e, a piena potenza, il modello si trasforma in un razzo.
Nel caso in cui si utilizzino servocomandi HV, la propulsione a 2s offre un ulteriore vantaggio, poiché in questo modo i servocomandi possono essere alimentati direttamente dalla batteria di propulsione. Nel caso in cui il modello venga alimentato a 3s, la tensione della batteria deve essere ridotta da 11,1 V a 7,4 V. A tal fine, in questo modello è stato utilizzato un BEC da 7,4 V autocostruito. Inoltre, il peso del modello con alimentazione a 2s è di circa 5–20 g. L’alimentazione a 2s offre quindi molti vantaggi rispetto
quella a 3s; si consiglia quindi di utilizzare questo modello con una batteria a 2s.
| Elettronica | Negli slowflyer ogni grammo conta, pertanto, dopo pochi voli, tutti i cavi dei servocomandi sono stati sostituiti con filo di rame smaltato e saldati direttamente al ricevitore. Grazie al peso notevolmente inferiore del filo di rame smaltato e alla rimozione dei connettori dei servocomandi, si è ottenuto un risparmio di circa 10 g (circa il 5% di riduzione del peso). Ma attenzione: per alleggerire i componenti è necessario disporre di un buon saldatore e di competenze specifiche nella saldatura. In caso contrario, i componenti potrebbero danneggiarsi. |
|---|---|
| Modello | Un’ottimizzazione del modello che, come la sostituzione dei cavi dei servocomandi e dei connettori, si spinga all’estremo, consentirebbe di risparmiare altri 15–30 g (circa il 10% di riduzione del peso). A tal fine si utilizza un altro tipo di carbonio, ma questa soluzione non è stata implementata in questo modello. Tale ottimizzazione comporterebbe costi molto elevati, poiché non verrebbero utilizzati gli accessori in dotazione (carbonio, parti di articolazione, carrello di atterraggio ecc.)! In questo caso, tutte le aste in carbonio verrebbero sostituite da tubi, i profili piatti da profili piatti più piccoli, i profili quadrangolari (carrello di atterraggio) da tubi e il profilo quadrangolare nell’ala verrebbe eliminato. Inoltre, per quanto riguarda il carrello di atterraggio, si rinuncerebbe alle ruote e le parti di articolazione verrebbero sostituite con parti leggere in vetroresina. |
| Articolazione | Per poter pilotare un modello nel modo più preciso possibile, è molto importante che l’articolazione dei comandi sia priva di gioco. I componenti di articolazione in dotazione funzionano molto bene. Le articolazioni presentano ancora un gioco minimo, che può essere ridotto al minimo utilizzando piccole forcelle in plastica. |
| Commento | Personalmente, costruisco tutti i miei slowflyer in questo modo; probabilmente si tratta di un retaggio del periodo F3P. Lo Slick è stato pilotato durante i primi voli di prova senza ottimizzazioni (sostituzione dei cavi). La differenza nelle caratteristiche di volo con l’ottimizzazione (alleggerimento dell’elettronica) è percepibile solo in misura minima, pertanto il modello può essere tranquillamente costruito senza ottimizzazioni. Spetta a ciascuno valutare se tali ottimizzazioni siano necessarie, poiché i modelli volano molto bene anche «out of the box». |
In alternativa ai servocomandi HV, è possibile utilizzare anche servocomandi micro standard (bassa tensione). Con questi servocomandi viene utilizzato il Bec da 5 V integrato nel regolatore e i servocomandi possono essere collegati al ricevitore come di consueto, senza componenti aggiuntivi. Sono necessari costosi servocomandi HV per un modello di questo tipo? No, un modello del genere può funzionare bene con servocomandi micro standard. Confrontando i servocomandi HV e LV, quelli HV hanno una maggiore forza di azionamento e sono più veloci. Inoltre, i costi dei servocomandi HV di queste dimensioni sono solitamente più elevati. La forza di azionamento dei servocomandi LV è tuttavia più che sufficiente per pilotare modelli di questo tipo. Pertanto, in questo modello è possibile utilizzare sia servocomandi LV che HV.
| Parametri | Componenti utilizzati | Alternative |
|---|---|---|
| Motore | Motore T AS2304-1800 | Motore da 20-24 g Per 2s circa 1800 kv Per 3s circa 1500 kv |
| Regolatore | T-Motor 12 A | ESC da 10-15 A |
| Elica | Falcon 8,5x3,7 | 9x4 |
| Batteria | Swaytronic 3s 650 mAh 35C | 2s 450-650 mAh |
| Alettoni | KST A08 | KST DS113MG |
| Timone di profondità | KST X06 V5.0 | HS45HB/HS-40 |
| Timone di direzione | KST X06 V5.0 | HS45HB/HS-40 |
| Ricevitore | Futaba R2106GF | Ricevitore leggero a 4 canali |
| Peso | 245 g RTF | - |
| Peso ottimizzato | 230 g RTF | - |


52. COPPA DELLE ALPI 2026
 Emil Giezendanner

CAPISCI COSA INTENDO? 125 ANNI DELL’AERO CLUB SVIZZERO
Emil Giezendanner
CORSAIR F4U – UN WARBIRD DALL’ASPETTO SUCCESSO
 Jürgen Rosenberger, Jürgen Prinz

GIORNATA DI PROVA PRESSO L'MFV WETTINGEN
Urs Keller
LA STORIA DEL PC-21
Emil Giezendanner
Novità da HEBU

TEAM MANAGER «THIS» BOSSHARD
Rodito Nussbaumer
ATOM, IL NUOVO AEREO A DOPPIO PIANO DELLA CPLR
 Matthias Bosshard

APPROFONDIMENTI SULLA STORIA DELL’AVIAZIONE ACQUATICA

34° CAMPIONATO ALPINO DI MODELLISMO AEREO DI HAHNENMOOS
Res Dauwalder
BENVENUTO, NUOVO MEMBRO!
Andrea Bolliger
VOLO LIBERO IN PIENA ESTATE
Urs Muntwyler
GEMELLAGGIO
Wolfgang Voeller
ORGOGLIO E BUONE IDEE
 Markus Nussbaumer

EURO CONTEST GLIDER ACRO TOUR AUSTRIA 2026

FESTIVAL ESTIVO 2026 PRESSO LA MG USTER
Martin Wunderli
CAMPIONATI EUROPEI F3A A ST-MACAIRE, FRANCIA
Matthias Bosshard
Novità su Leomotion.com

COUPE DES ALPES – OSSERVARE E IMPARARE
Rodito Nussbaumer
DALLA GIOVENTÙ PER LA GIOVENTÙ
Lorena Betschen
PICCOLI VELISTI CHE PRENDONO ESEMPIO DAGLI ALTRE
Res Dauwalder
HORIZON HOBBY/LEMACO NEWS:MICRO OV-10 BRONCO 645 MM VON E-FLITE

RICORDI
Wolfgang Völler
REGIONE NOS – UN CENTRO DI ECCELLENZA PER IL VOLO ELETTRICO
Emil Giezendanner
NOTIZIE DA HEBU
 Julia Bucher

DA 0 A 100
Markus Nussbaumer
70 ANNI DEL GRUPPO DI AEROMODELLISMO DI NIDWALDEN
Martin Barmettler
SWISS FREESTYLE CHALLENGE, DA 0 A 100 IN 9 MESI!
 René Koblet