
SebArt Sukhoi 29-140 – un modello leggero della classe da 2 metri
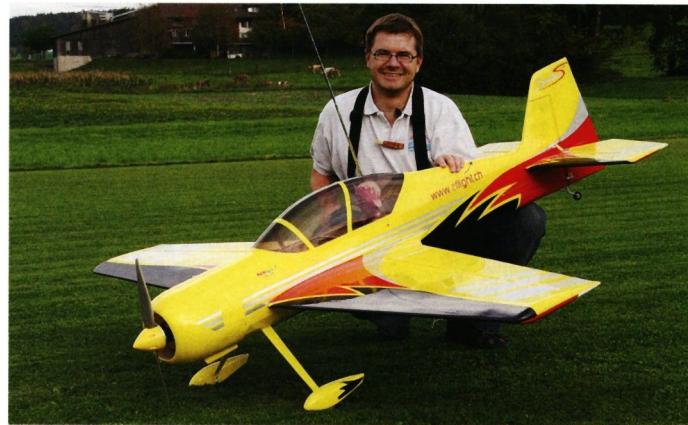
SebArt è noto per i suoi kit precisi, rifiniti con cura e leggeri. Con la sua ultima creazione, il Sukhoi 29-140 con un’apertura alare di 194 cm, ha davvero fatto centro. Grazie a una progettazione accorta del sistema di propulsione e a modifiche ben ponderate, è possibile raggiungere un peso al decollo inferiore a 4,5 kg pur mantenendo la piena capacità 3D.
Le condizioni di base sono dettate dal mio attuale progetto relativo ai sistemi di propulsione a 4s e ai loro multipli: sto cercando un modello acrobatico il più grande possibile, che possa essere alimentato con un sistema di propulsione a 8s e una potenza di 2 kW, sufficiente per il volo 3D. Dopo una lunga ricerca, in primavera SebArt annuncia l’uscita di un Sukhoi 29 con apertura alare di 194 cm. Poco dopo, sui forum di settore compaiono già alcune riprese di volo del giovane pilota Genot Bruckmann, che mette perfettamente in scena questo velivolo con acrobazie 3D utilizzando solo un motore 6s – Ma è davvero possibile?
Completamente affascinato da queste riprese, inizio a cercare nei forum tedeschi e americani ulteriori dettagli noti su questo SU-29 e presto trovo ciò che cerco. Un elenco chiaro di tutti i singoli componenti del kit, con le relative indicazioni di peso, alimenta le mie speranze: il peso del kit è stimato in 2680 g. La fusoliera è in legno e l’ala è realizzata con una struttura a centine in legno dal design raffinato. La fusoliera e l’ala sono già rivestite con una pellicola dal design accattivante.
Calcolando diverse varianti di propulsione con l’eMotor-Calculator di eflight.Si inizia subito a calcolare e si capisce rapidamente che un peso al decollo di 4,6 kg e una spinta a terra di circa 9 kg rientrano nel campo del possibile, il che si traduce in un rapporto spinta-peso di circa 2:1, quindi sufficiente per l’acrobazia 3D. Il concetto di propulsione e i componenti vengono nuovamente valutati e ottimizzati. Ad eccezione del motore, ora ho le idee chiare sui componenti principali necessari:
Regolatore: Jeti Spin 99
Batteria: 2x ePower 4200CL (4s2p, già disponibili)
Servocomandi: Futaba 2x S9432 (Q), 2x S9155 (H,S)
Nel frattempo, il mio SebArt SU29-140 è arrivato su eflight.ch ed è pronto per essere ritirato. All’inizio di giugno andrò a ritirare il kit. Sono davvero stupito dalle dimensioni della scatola. Il kit si presenta con la consueta alta qualità e una lavorazione accurata. L’assemblaggio procede rapidamente. È solo durante il montaggio del carrello di atterraggio che mi imbatto nell’unico inconveniente. Nelle staffe in alluminio situate nella fusoliera per il fissaggio del carrello di atterraggio sono stati tralasciati i fori. Questi verranno praticati in un secondo momento e dotati di filettatura M4, per fissare il carrello direttamente con viti in nylon M4 (punto di rottura predeterminato).
Le esperienze maturate durante la costruzione del modello più piccolo mi fanno tornare in mente i soliti dubbi. Già l’anno scorso avevo equipaggiato il modello più piccolo, l’SU29-50, con una configurazione leggera a 4s e solo ricorrendo a espedienti e accorgimenti ero riuscito a raggiungere il baricentro consigliato. Devo quindi escogitare una soluzione fin dall’inizio. I due servocomandi del timone di profondità previsti nella parte posteriore sposterebbero inutilmente il baricentro verso la parte posteriore. Ispirato da un
Da un post sul forum dedicato alla Katana 120 emerge una soluzione praticabile:
- il comando del timone di profondità deve partire dal centro della fusoliera.
- Articolazione con cavi Bowden.
Purtroppo nei negozi specializzati non riesco a trovare doppie corna del timone in vetroresina adatte. Fortunatamente, il mio migliore amico modellista mi sta fresando delle copie delle doppie corna del timone laterali incluse nel kit.
Affinché nessuno dei due cavi si allenti a piena escursione, il doppio braccio del timone deve essere incollato in modo perfettamente simmetrico, in modo che il punto di fissaggio del cavo e il perno di rotazione siano allineati. Per ottenere questo risultato, utilizzo una piccola staffa metallica. Per l’alloggiamento del servocomando nella fusoliera viene realizzata una tavoletta su misura e incollata con la resina. Dopo
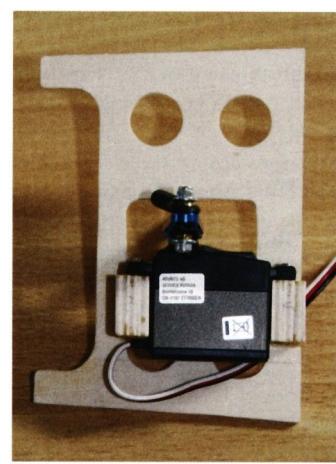
Dopo un calcolo approfondito dei punti di passaggio dei cavi attraverso la fusoliera, ho constatato che sotto il rivestimento, in quei punti, non c’è legno, bensì dei fori realizzati per ridurre il peso. I punti di passaggio vengono spostati in una zona rivestita di legno e fissati con un
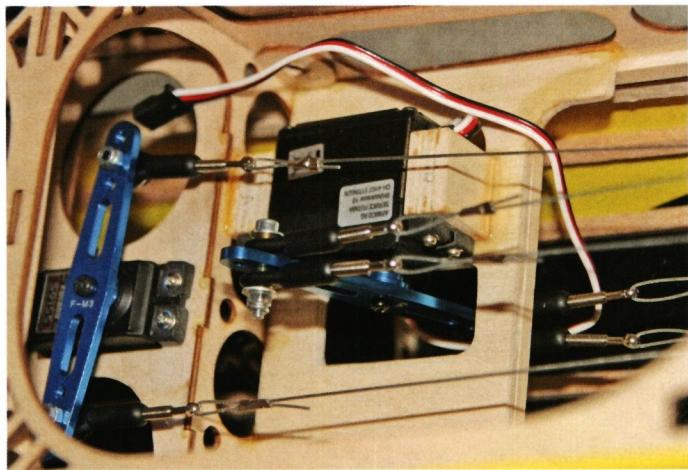
rinforzati con piccoli tubicini di nylon. Il timone e il servocomando sono collegati con un cavo metallico da 0,8 mm (a 38 mm dal punto di rotazione).
La costruzione procede secondo le istruzioni, ma la questione del motore rimane ancora irrisolta. Occorre un motore il più leggero possibile, in grado di sopportare per brevi periodi una potenza di picco di 2 kW. Diversi produttori offrono motori di questo tipo, ma nella maggior parte dei casi vengono scartati a priori poiché superano il limite dei 400 g. Nella rosa dei candidati rimangono solo i produttori Scorpion e NeuMotors. Da un punto di vista puramente matematico, sono ipotizzabili le seguenti varianti:
NeuMotors 1509-2.5Y, rapporto di trasmissione 6,7:1, APC E 21×13 (285 g)
Scorpion S4025-16, APC E 18×10" (345 g)
NeuMotors 1512-3.5D, rapporto di trasmissione 6,7:1, APC E 21×13 (350 g)
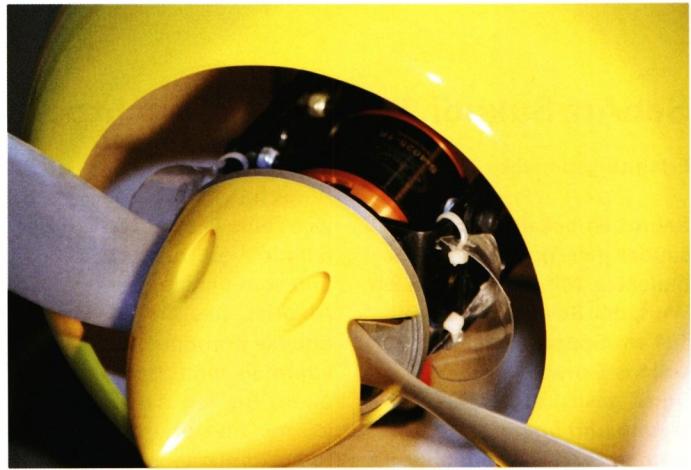
I motori NeuMotors convincono per la loro elevata efficienza, mentre lo Scorpion per il suo prezzo contenuto. Entrambi i produttori promettono una densità di potenza che non ha eguali. Per il momento opto per lo Scorpion S4025-16, più economico, tenendo conto, in fase di montaggio, di un eventuale «aggiornamento» a un NeuMotors. Come supporto per il motore utilizzo il kit universale di montaggio frontale Z40 di Hyperion. Poiché il motore si trova completamente «al riparo» dello spinner, per migliorare il raffreddamento del motore installo delle prese d’aria aggiuntive ricavate dal collo di una bottiglia in PET.
Mi piacerebbe fare a meno di una batteria del ricevitore e utilizzare un BEC separato a frequenza controllata. Si nota subito che i BEC potenti sono spesso utilizzabili solo fino a 6s e che quelli per tensioni della batteria più elevate sono appena sufficienti per alimentare i 4 servocomandi digitali con corrente adeguata. Ancora una volta lascio
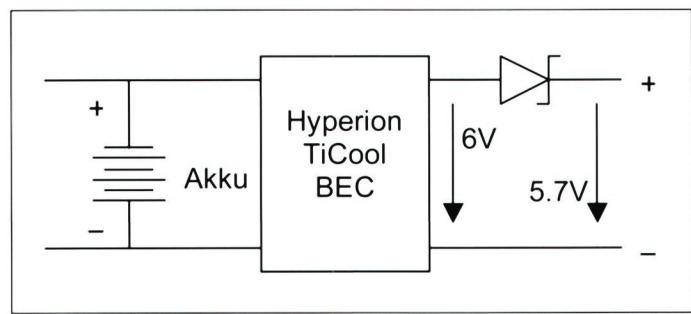
Mi lascio ispirare da Internet: negli Stati Uniti vengono offerti i VHVBEC di Dimension Engineering, che possono essere collegati in parallelo a un ricevitore in modo semplice, senza elettronica aggiuntiva. Mi informo più approfonditamente sulle possibilità di far funzionare due BEC in parallelo e vengo a sapere che questi devono essere disaccoppiati tramite elettronica esterna. Ordino due BEC Hyperion TiCool (4 A/max. 5 A) e li disaccoppio utilizzando un diodo Schottky ciascuno (8 A/40 V). Se questa soluzione si rivelerà efficace, lo si potrà verificare solo in seguito, con prove di rotolamento approfondite.
A metà agosto è finalmente giunto il momento e il modello è davanti a me, ormai completato. Per prima cosa mi pongo la questione del peso e del baricentro. Con i suoi 4480 g, l’SU29-140 è addirittura al di sotto dell’obiettivo che mi ero prefissato di 4,6 kg e anche il baricentro rientra ancora in un intervallo stabile (185 mm invece dei 175 mm raccomandati). Dotato di SU, radiocomando e strumenti di misura, mi reco al nostro campo di volo per aeromodelli. Dopo l’immancabile test di portata, misuro l’assorbimento massimo di corrente del motore a 75 A a 27 V (~2 kW) – tutto quindi nei valori previsti. Dopo
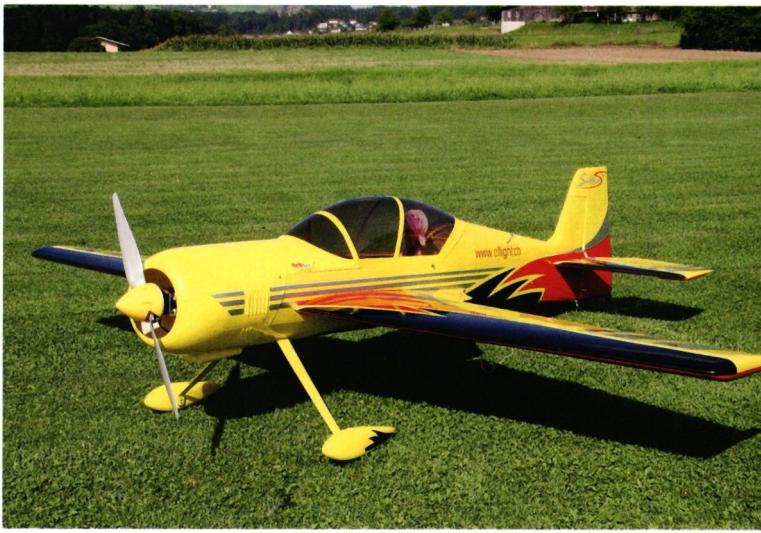
Dopo una serie di prove di rotolamento approfondite, con numerosi azionamenti degli altri timoni, viene ora controllata la temperatura dei due BEC (34 °C = temperatura ambiente + 9 °C).
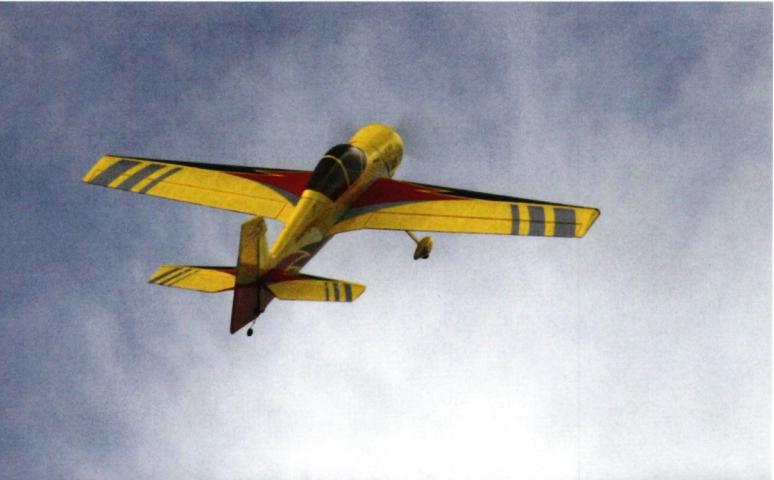
Nulla ostacola quindi più un primo giro di campo. L’SU29 viene allineato e l’acceleratore viene spinto lentamente fino a fondo. Dopo 20 m è già «in volo» e prende velocità. Poi lo porto in verticale, dove continua a salire vivacemente. Durante un giro di pista orizzontale voglio regolare l’assetto dell’SU, ma non è nemmeno necessario. Guadagno nuovamente quota per testarne il comportamento in stallo, che però risulta poco spettacolare. L’SU crolla in volo lento con il timone di profondità completamente tirato. Non mostra alcuna tendenza a inclinarsi su un’ala e rimane ben controllabile. Dopo una volta simulata e 3 minuti di volo, mi avvio all’atterraggio. Misuro nuovamente le temperature del motore (50 °C), del regolatore (45 °C) e del BEC (36 °C) e, con lo Spinbox, leggo i dati memorizzati dal regolatore: corrente massima 62 A a 28 V, 8080 giri/min. Con il più preciso EagleTree Data Recorder, però, la corrente di picco in volo risulta essere di 70 A. Dopo che il modello è stato esposto al sole per la prima volta, è necessario stirare nuovamente la pellicola nera sulle ali e sull’impennaggio.
L'SU29-140 vola semplicemente alla grande. In volo mi appare maestosa e solenne, il che è probabilmente dovuto alla mia
con modelli acrobatici più piccoli e vivaci. Nelle acrobazie dinamiche, la SU29 esegue tutte le figure con potenza e tenacia. È possibile controllarla con precisione. Nel volo a testa in giù è necessario dare una leggera spinta in avanti. Il baricentro potrebbe essere spostato ancora più indietro. Nel volo a forbice occorre correggere leggermente l’altitudine, ovvero aggiungere un 5–8% di potenza. Dopo 6 minuti di volo, l’alloggiamento del motore raggiunge i 60 °C. Vengono ricaricati 2980 mAh. Nel volo 3D diventa chiaro che lo Scorpion raggiunge i propri limiti prestazionali sia in termini di manovrabilità che di termica. Sono possibili figure come il torque roll e l’harrier: l’eccesso di potenza è sufficiente, ma non entusiasmante. Dopo il volo, misuro una temperatura limite di 75 °C sul carter del motore.
Il SebArt Sukhoi SU29-140 è un modello ARF di (quasi) 2 metri, dalle linee raffinate ed eleganti, di alta qualità e con una precisione di montaggio eccellente. Grazie a lievi modifiche (spostamento del servocomando del timone di profondità) e a un sistema di propulsione ben studiato, consente un peso al decollo inferiore a 4,5 kg, il che è piuttosto sorprendente per un modello di queste dimensioni. Il tempo necessario per la costruzione è di circa 15-20 ore (montaggio convenzionale) e di 25-30 ore con lo spostamento del servocomando del timone di profondità. Nonostante la propulsione 8s apparentemente inferiore, l’SU29, grazie al peso ridotto (circa 800 g rispetto alla propulsione 10s), è pienamente
È compatibile con il 3D e dispone di riserve di potenza sufficienti per accelerare da figure in posizione verticale. Quando il motore Scorpion viene utilizzato nelle acrobazie dinamiche, raggiunge una temperatura di esercizio di circa 60 °C; se si eseguono prevalentemente «manovre 3D»
raggiunge il proprio limite di carico termico. Chi vola prevalentemente in 3D farebbe quindi meglio a puntare fin dall’inizio sul motore Neu 1512, di pari peso e dotato di riduttore (migliore rendimento, minore carico termico).
| Apertura alare: | 1940 mm |
| Lunghezza: | 1920 mm |
| Peso: | 4480 g |
| Tempo di costruzione: | 15–30 ore |
| Motore: | Scorpion S4025-16 |
| Elica: | APC E 18×10” |
| Regolatore: | Jeti Spin 99 |
| Batteria: | ePower 2100CL (8s2p, 4,2 Ah, 760 g) |
| Servocomandi: | Futaba 2x S9432 (Q), 2x S9155 (H, S) |
| Alimentazione: | 2x Hyperion TiCool BEC (disaccoppiati!) |
| Ricevitore: | Berg SEXTA |
| Potenza massima: | 75 A a 27 V (2 kW) |
| Spinta stazionaria: | ~ 8,5 kg |
| Centro di gravità: | 185 mm dal bordo d'attacco |
| Tempo di volo: | 6–8 min. |
Fornitore: eflight GmbH, www.eflight.ch


52. COPPA DELLE ALPI 2026
 Emil Giezendanner

CAPISCI COSA INTENDO? 125 ANNI DELL’AERO CLUB SVIZZERO
Emil Giezendanner
CORSAIR F4U – UN WARBIRD DALL’ASPETTO SUCCESSO
 Jürgen Rosenberger, Jürgen Prinz

GIORNATA DI PROVA PRESSO L'MFV WETTINGEN
Urs Keller
CAMPIONATI EUROPEI F3A A ST-MACAIRE, FRANCIA
 Matthias Bosshard

VOLO LIBERO IN PIENA ESTATE
Urs Muntwyler
LA STORIA DEL PC-21
Emil Giezendanner
GEMELLAGGIO
Wolfgang Voeller
Novità da HEBU

TEAM MANAGER «THIS» BOSSHARD
Rodito Nussbaumer
ATOM, IL NUOVO AEREO A DOPPIO PIANO DELLA CPLR
Matthias Bosshard
APPROFONDIMENTI SULLA STORIA DELL’AVIAZIONE ACQUATICA

34° CAMPIONATO ALPINO DI MODELLISMO AEREO DI HAHNENMOOS
Res Dauwalder
FESTIVAL ESTIVO 2026 PRESSO LA MG USTER
Martin Wunderli
BENVENUTO, NUOVO MEMBRO!
Andrea Bolliger
ORGOGLIO E BUONE IDEE
 Markus Nussbaumer

EURO CONTEST GLIDER ACRO TOUR AUSTRIA 2026

Novità su Leomotion.com

COUPE DES ALPES – OSSERVARE E IMPARARE
Rodito Nussbaumer
DALLA GIOVENTÙ PER LA GIOVENTÙ
Lorena Betschen
PICCOLI VELISTI CHE PRENDONO ESEMPIO DAGLI ALTRE
Res Dauwalder
HORIZON HOBBY/LEMACO NEWS:MICRO OV-10 BRONCO 645 MM VON E-FLITE

RICORDI
Wolfgang Völler
REGIONE NOS – UN CENTRO DI ECCELLENZA PER IL VOLO ELETTRICO
Emil Giezendanner
NOTIZIE DA HEBU
 Julia Bucher

DA 0 A 100
Markus Nussbaumer
70 ANNI DEL GRUPPO DI AEROMODELLISMO DI NIDWALDEN
Martin Barmettler
SWISS FREESTYLE CHALLENGE, DA 0 A 100 IN 9 MESI!
 René Koblet