
Il sogno di un successo immediato
La realizzazione di un modello in scala ridotta di un velivolo VTOL è un sogno che coltiviamo da molti anni. Questi velivoli esistono già in dimensioni reali, ma è stato difficile farli funzionare. Conosciamo il caccia inglese Harrier o il V22 americano a rotazione verticale, per i quali sono stati necessari dai 5 ai 10 anni di test prima che potessero entrare in produzione in serie.
Per quanto riguarda i nostri modelli in scala ridotta, la prima realizzazione è stata quella di un americano, Tom Hunt, negli anni ’93. Il suo velivolo, il Vertigo, è dotato di un sistema di propulsione costituito da una turbina con motore a due velocità ed è provvisto di alettoni. La turbina ruotava per passare al volo orizzontale. I video su YouTube dimostrano che questo sistema funziona bene. Nel corso del tempo, i progressi nella miniaturizzazione dei modelli, e in particolare nell’elettronica, hanno permesso di immaginare la costruzione di un VTOL basato su propulsione elettrica. Dopo alcuni tentativi infruttuosi, di cui vi parlerò tra poco, il Verti 4 ha visto la luce.
Il mio primo modello è stato sviluppato nel 1995 come aliante da pendio, con un motore da 10 cm³ e un'elica orizzontale montata in corrispondenza del baricentro. Il flusso d’aria generato dall’elica convogliava l’aria verso le estremità alari, per garantire il controllo in rollio, nonché verso le estremità della fusoliera per il controllo in beccheggio e in imbardata. Per il volo orizzontale, un sistema di alette sotto la fusoliera convogliava l’aria in un ugello orizzontale. Questo concetto era piuttosto complesso e, dopo alcuni tentativi infruttuosi, mi resi conto che il modello era incontrollabile a causa della scarsa efficienza degli elementi stabilizzatori. Da questa prima esperienza infelice ho imparato una lezione: è assolutamente necessario utilizzare direttamente la potenza del motore per avere un controllo sufficiente.
L’avvento dei motori elettrici ad alte prestazioni e delle batterie NiMH mi ha convinto a proseguire i miei esperimenti con i modelli elettrici. Il modello successivo riprendeva il principio del V22 con motori orientabili. Durante il rollio, la spinta del motore controllava direttamente questo asse, mentre durante l’imbardata il controllo avveniva tramite l’inclinazione differenziale dei motori. Per controllare le oscillazioni di beccheggio sono stati installati dei deflettori dietro le eliche, il più in basso possibile, in modo da avere un braccio di leva. I test in volo hanno evidenziato un velivolo stabile in rollio, ma difficile da controllare in beccheggio a causa della scarsa efficacia delle alette di deviazione. Ho raddoppiato le alette, senza ottenere grandi risultati. Nel complesso, la struttura è rimasta complessa, anche a causa del passaggio dei cavi e del meccanismo di rotazione nell’ala. Il terzo modello è stato progettato secondo la formula “anatra”: l’idea era quella di semplificare la costruzione, sfruttando le peculiarità dell’aereo a forma di anatra: con il baricentro situato tra l’ala e l’impennaggio, il meccanismo del motore in quel punto era molto più semplice da realizzare.
Nella prima versione, i due motori erano disposti uno sopra l’altro, con rotazione in senso opposto, per compensare la coppia delle eliche. Il controllo del beccheggio e del rollio era realizzato tramite un meccanismo a flap installato dietro i motori. Il controllo dell’imbardata veniva ottenuto tramite l’accelerazione differenziale, come negli elicotteri con doppio rotore coassiale. Sono riuscito a sperimentare un po’ in volo stazionario, ma il controllo era troppo sensibile non appena l’apparecchio si inclinava un po’ troppo. Ho rivisto il progetto spostando i motori; ciò ha permesso di controllare il rollio tramite la velocità di rotazione dei motori e l’imbardata tramite l’inclinazione differenziale dei motori. Per il beccheggio ho utilizzato un Trex anticouple, il cui controllo a passi era effettuato tramite un giro-compasso (gyro-heading lock). Funzionava molto bene in volo stazionario, ma il giro-compasso in volo traslatorio mi preoccupava. Alla fine ho rinunciato e mi è venuta in mente l’idea del Verti 4.
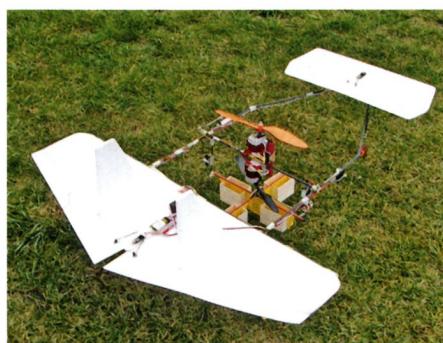
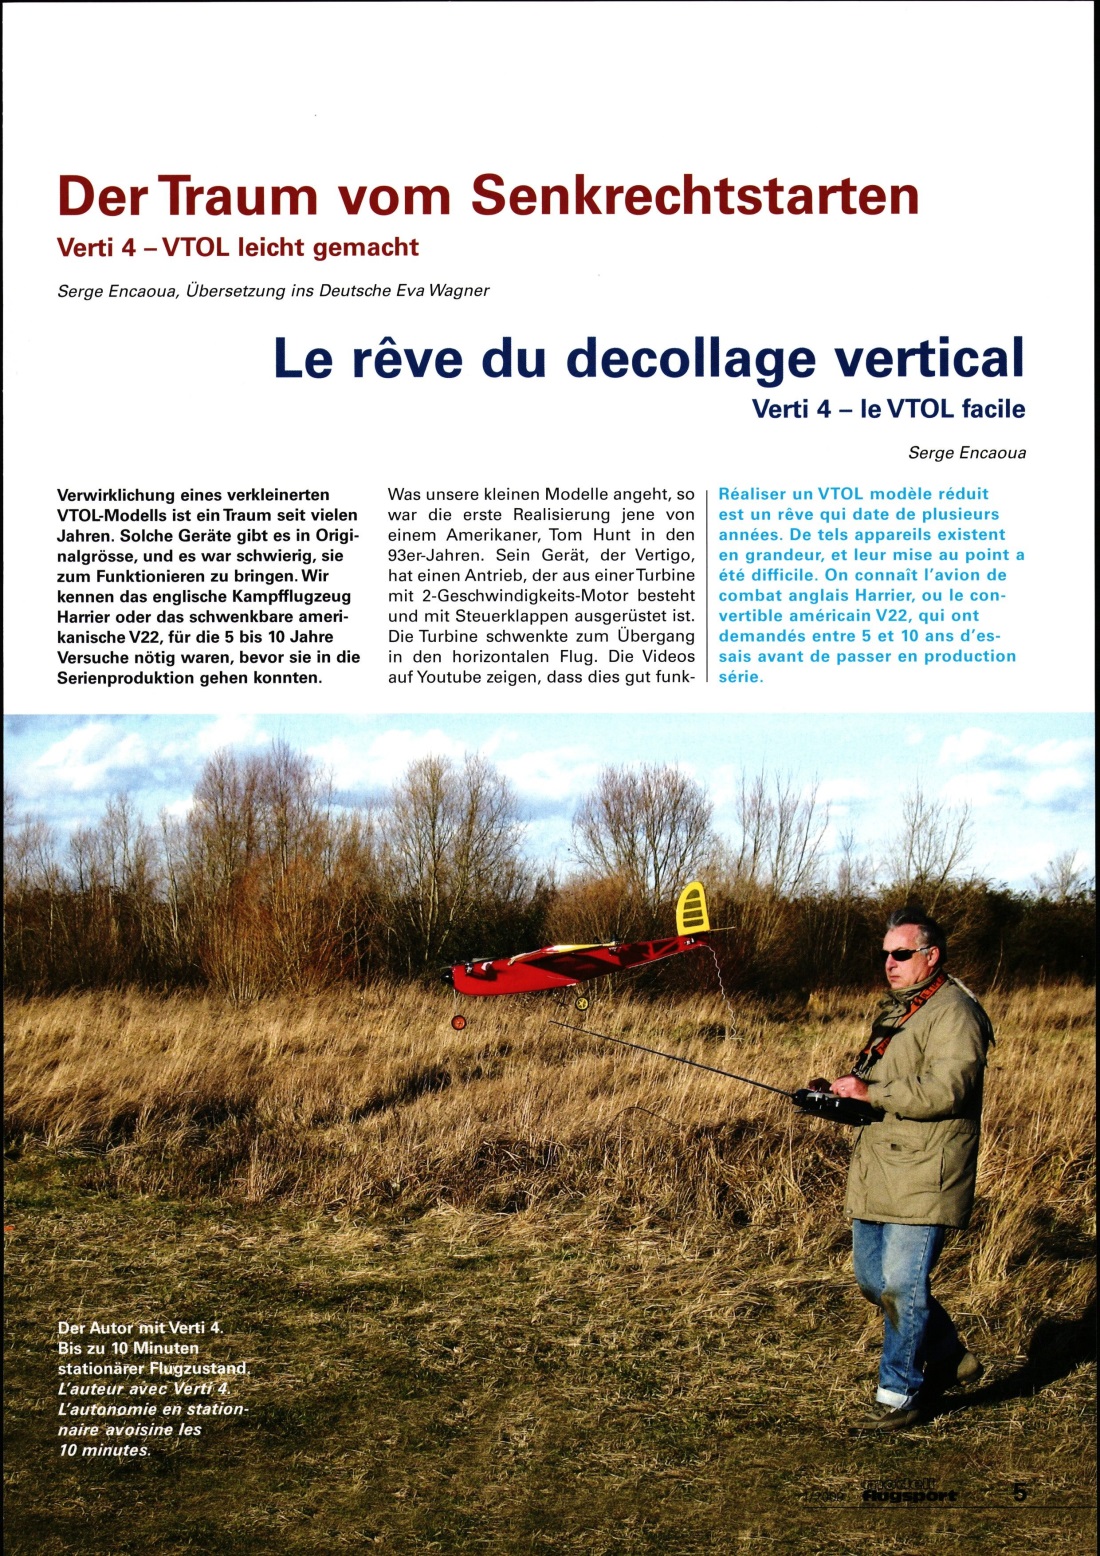
L'idea di base del Verti 4 è soprattutto quella di renderlo accessibile a tutti i modellisti in termini di realizzazione e di garantire che il dispositivo sia utilizzabile in diverse condizioni climatiche. Per raggiungere questo obiettivo, mi sono posto i seguenti criteri:
- Un progetto che eviti la realizzazione di una scheda elettronica specifica. Tutte le miscelazioni elettroniche devono essere effettuate tramite il trasmettitore RC.
- Una cellula praticamente standard, ma di un nuovo tipo di velivolo.
- Stabilità in volo stazionario, che garantisca una buona tenuta anche in presenza di vento.
Vedrete in seguito che tutti questi obiettivi sono stati raggiunti.
Il Verti 4 è dotato di 4 motori identici, fissati alla fusoliera in modo da essere distribuiti attorno al baricentro, quindi con 4 eliche. Questa disposizione è meccanicamente semplice, il che semplifica notevolmente la costruzione. Il principio di utilizzare 4 eliche permette di mantenere basso il carico su ciascuna di esse, garantendo così buone prestazioni complessive. Queste eliche sono di piccole dimensioni (6×4), il che consente di montarle più vicine alla fusoliera e di proteggerle in caso di urto. Con eliche di piccole dimensioni è anche possibile decollare facilmente ed effettuare atterraggi «normali».
Il controllo dell’imbardata si ottiene tramite l’inclinazione differenziale dei motori anteriori. Va notato che le eliche girano in senso opposto; è possibile ordinarle direttamente tramite il sito Internet APC (P sta per «pusher»).
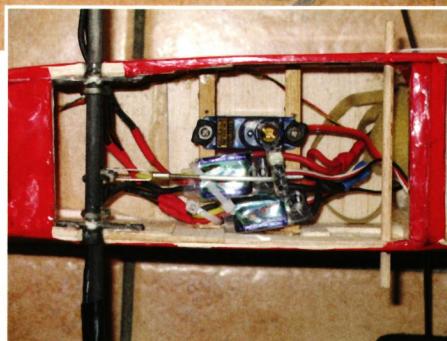
Per passare al volo normale, è sufficiente orientare i motori in avanti. I due motori posteriori sono collegati tra loro, quindi è sufficiente un unico servocomando; tuttavia, poiché i due motori anteriori sono indipendenti, sono necessari due servocomandi per garantire il controllo dell’imbardata tramite orientamento differenziale. Il controllo in volo stazionario è garantito solo dai due motori anteriori, che assicurano il beccheggio tramite comando simultaneo e il rollio tramite comando differenziale. Ciascuno dei motori anteriori è collegato a un giroscopio che controlla l’accelerazione; ogni giroscopio è quindi montato con un’inclinazione di 45° rispetto all’asse della fusoliera. Ciò non vale però per l’imbardata, poiché questo asse è naturalmente ben smorzato dalla deriva. Il tutto richiede 8 canali (2+1 per i motori, 3 per i servocomandi di rotazione, 1 per il timone di profondità, 1 per gli alettoni) e un trasmettitore che consenta una certa libertà nella programmazione dei mixer. (Io ho un Royal Evo 9, molto pratico.) La deriva non è comandata, ma potete farlo.
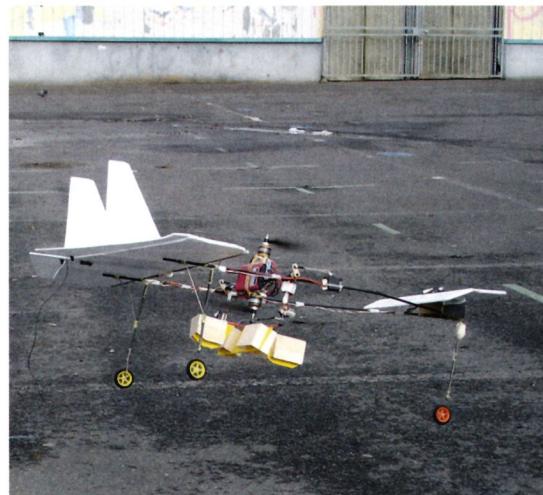
Per la progettazione della motorizzazione ho utilizzato il software Drive Calc. È disponibile gratuitamente su Internet e dispone di un database che si aggiorna costantemente e automaticamente ogni volta che ci si connette. I risultati coincidono bene con i valori osservati. Nella figura seguente è riportato il risultato dei calcoli relativi a un motore in volo stazionario. L’elica 6×4 APC gira a 7600 giri/min, generando una spinta di 220 g con un consumo di 35 W. L’efficienza è del 70%, vicina all’efficienza massima del 75%. La tensione richiesta è di 6 V, valore facilmente raggiungibile con una batteria 3S. Un rapido calcolo mostra che con una batteria da 1800 mAh è possibile mantenere il Verti 4 in volo stazionario per circa 10 minuti, dato confermato dalle prove.
Con una simulazione, qui non illustrata, è possibile raggiungere una spinta singola massima di 500 g (ovvero un totale di 2000 g). La riserva di potenza è più che sufficiente; si consiglia di limitare la regolazione dell’acceleratore a una spinta complessiva di 1500 g, che nella pratica è più che sufficiente. Il vantaggio di disporre di questa riserva di potenza – in combinazione con eliche di piccole dimensioni – è che si ottiene una salita con un funzionamento molto veloce dei motori in condizioni di sollecitazione del giroscopio e, di conseguenza, si raggiunge una buona stabilità.
La struttura è quella di un aereo standard con apertura alare a partire da 1 m. Mi limiterò a spiegare i punti salienti.
Le ali, la fusoliera e le superfici di coda sono rivestite con Oracover, che non è il rivestimento più leggero, ma è resistente alle intemperie e rinforza la struttura. Consiglio: è importante utilizzare legno di balsa leggero per le centine, le casse e le superfici di coda. Il legno di balsa leggero si riconosce dal colore più chiaro.
Il profilo utilizzato è un tradizionale NACA 2410 simmetrico, la cui parte posteriore rimane piana per gli alettoni, che sono realizzati con longheroni in balsa dura. Il longherone è costituito da un tubo in CFRP del diametro di 6 mm.
RAS
Questa è davvero l’unica parte speciale del VTOL, ma la struttura è progettata in modo tale da poter realizzare i meccanismi di rotazione dei motori da un lato e il resto della fusoliera «classica» dall’altro.
Cominciamo dagli alloggiamenti dei motori: i motori del tipo GWS 2205/15 T funzionano inizialmente con gli assi invertiti. È molto semplice: basta svitare i due anelli, estrarre l’asse del motore e reinserirlo. Approfittatene per pulire l’interno dell’alloggiamento rotante con un bastoncino di cotone imbevuto di alcol. Le eliche vengono poi montate sull’asse; potrebbe essere necessario allargarne il foro per adattarle a un diametro leggermente maggiore. I motori sono fissati all’asse in carbonio tramite un supporto a croce in alluminio acquistato separatamente. Il supporto a croce è fissato all’asse in carbonio, che in questo punto è rinforzato con un tubo di alluminio. Questo tubo è fissato all’altra estremità del motore con una vite che attraversa l’asse in carbonio e passa attraverso il supporto a croce. In questo modo si sfrutta l’intera rigidità del tubo in carbonio per sostenere il motore e rinforzare il supporto a croce. Il montaggio di questo gruppo avviene separatamente. Per questi fissaggi si utilizza un filo di Dacron molto resistente (lenza da pesca), incollato con cianoacrilato. I motori posteriori sono fissati su un tubo in carbonio da 6 mm (altezza della freccia), montato su due cuscinetti a sfere con diametro interno 6. Un tubo in carbonio dello stesso diametro, montato parallelamente, funge da barra di sostegno su cui sono fissati i cuscinetti a sfere. Il servocomando aziona una leva in compensato con rinforzo in carbonio, forata esattamente in base al diametro per evitare qualsiasi gioco. Questo tubo è fissato tra i lati della fusoliera. Per quanto riguarda i motori anteriori, il montaggio avviene allo stesso modo, ma con una piccola differenza, poiché sono presenti due assi indipendenti, uno per ogni motore. Ciascun asse è montato su due cuscinetti, fissati all’asta di sostegno tramite fascette. Ogni meccanismo viene inserito nella fusoliera in un incavo precedentemente realizzato. Un tubo in carbonio, collegato ad angolo retto al tubo, viene incollato alla parete della fusoliera con resina epossidica. La struttura della fusoliera è di tipo del tutto convenzionale: i fianchi in leggero legno di balsa sono rinforzati con compensato nei punti strategici (attacco delle ali, passaggio degli assi dei motori e del carrello di atterraggio). La parte posteriore della fusoliera è costituita da un'intelaiatura di listelli di balsa dura, con un rinforzo in balsa in corrispondenza del supporto delle superfici di coda. Le ordinate sono in legno di balsa, rinforzate ai lati con compensato e svuotate al centro. I due giroscopi, montati a 45° rispetto all’asse della fusoliera, sono installati su una piastra in Depron da 6 mm, che smorza molto bene le vibrazioni. Un buon adesivo per il Depron e per incollare i giroscopi sul Depron è il Fortissimo di Sader, che garantisce una tenuta salda pur mantenendo una certa elasticità.
La batteria da 1800 mAh viene fissata sul retro della fusoliera; la sua posizione viene utilizzata per la regolazione finale dell’equilibrio.
| Peso: | 800 g |
| Apertura alare: | 1000 mm |
| Lunghezza: | 759 mm |
| Radio: | Ricevitore a 8 canali Hyperion HP DSP 8FS |
| Servocomandi: | alettoni, elevatore: 5 g 3 servocomandi orientabili: Waypoint W-150MG con pignone in metallo 15,6 g |
| Motori: | 4× GWS 2205/15T |
| Trasmissioni: | 4× Tower Pro Mac 8 |
| Eliche: | Due eliche 6×4, due eliche 6×4 P |
| Batterie: | Lipo 3 S 1800 mAh |
| Giroscopi: | 2× GWS PG 03 |
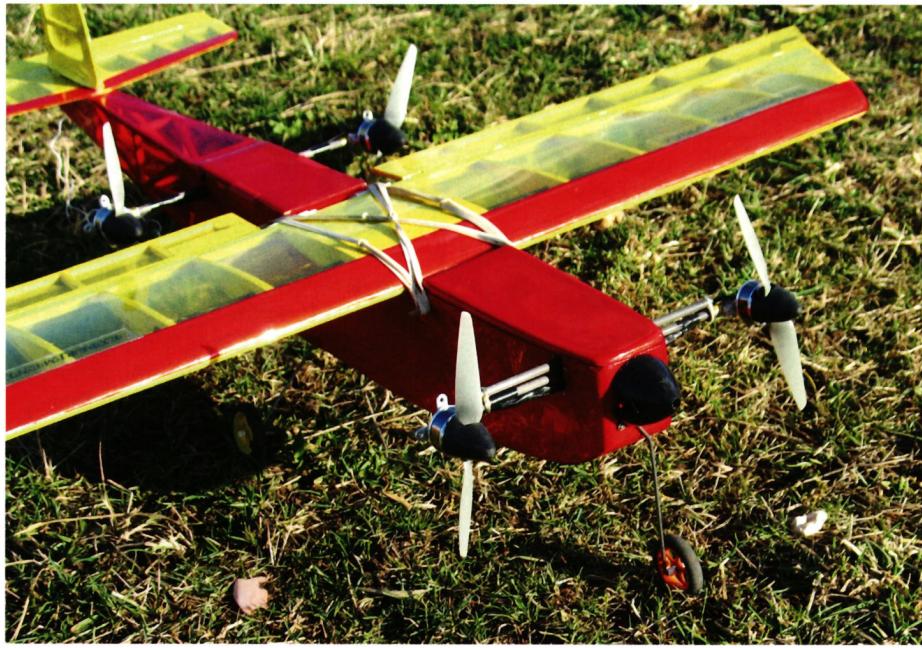
È importante verificare e regolare la posizione del baricentro rispetto alle batterie del sistema di propulsione presenti nella fusoliera. Esso si trova esattamente al centro degli assi anteriore e posteriore dei motori. Verificate che l’angolo di rotazione dei motori tra la posizione di riposo e quella in volo orizzontale sia pari a 90°. Per quanto riguarda il controllo in imbardata, assicurarsi di ottenere una rotazione differenziale simmetrica di 15° tra i motori anteriori e verificare la simmetria della rotazione tra i motori. Verifica della direzione di comando dei giroscopi: quando si inclina l’aereo in avanti, i due motori anteriori aumentano il loro regime; in caso di inclinazione laterale durante il rullaggio verso destra, il motore destro aumenta il regime, mentre quello sinistro lo riduce. La sensibilità va regolata in modo da ottenere un guadagno che provochi una leggera oscillazione. In pratica, il guadagno è pari al 75% ed è identico su entrambi i canali.
Regolazione dei motori: impostare l’acceleratore in regime stazionario (circa metà acceleratore) e verificare che il numero di giri dei 4 motori sia percettibilmente lo stesso, a circa 200 giri/min. Se la differenza è maggiore, significa che un motore non funziona correttamente.
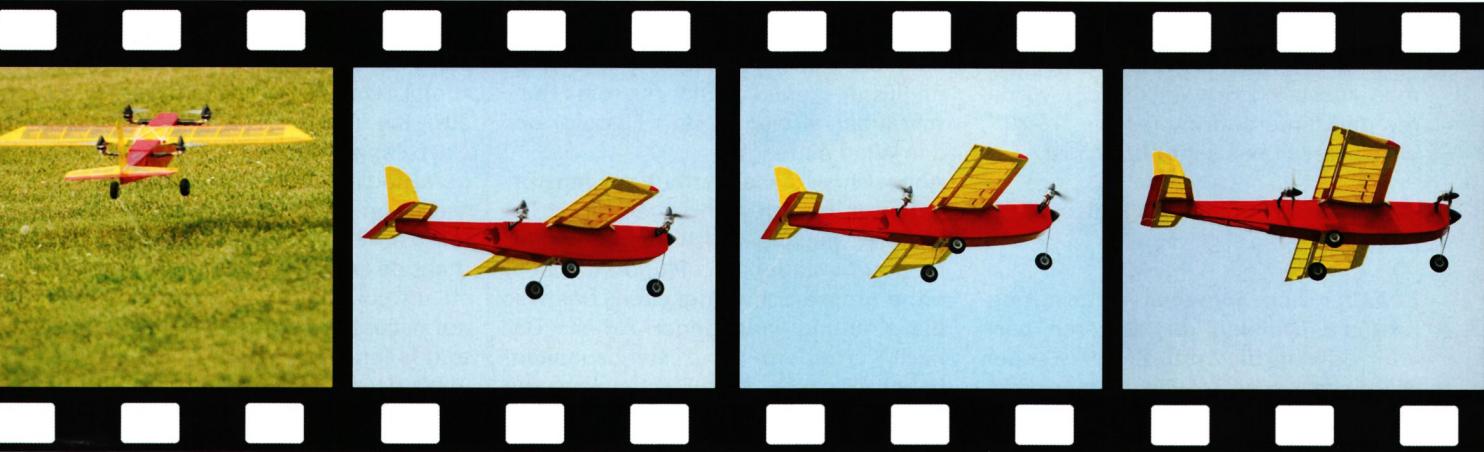
Per pilotare l’apparecchio è necessario saper manovrare un aereo appena costruito ed essere in grado di mantenere un elicottero in volo stazionario semplice, poiché le reazioni in volo stazionario sono identiche. La primissima volta l’ho provato nel mio giardino, con un vento leggero e turbolento, e l’ho subito avuto sotto controllo. È per sua natura molto stabile, ma leggermente flessibile e più sensibile al vento rispetto a un elicottero, a causa dell’ala che cattura il vento.
Visti questi risultati incoraggianti, sono andato direttamente sul campo per provarlo. Sono riuscito a effettuare nuovamente diversi voli stazionari senza grandi difficoltà. È stato il coronamento di anni di lavoro! Successivamente, per resistere al vento, ho aggiunto il comando di profondità per orientare il motore. Si tratta di una tecnica molto efficiente che consente di volare in qualsiasi condizione meteorologica, anche in presenza di forti turbolenze. È importante sottolineare che, in caso di vento forte durante il volo stazionario, i normali comandi di controllo sono di grande aiuto! Sono poi passato al volo normale per regolare l’assetto; come già in precedenza, non mi sono lasciato cogliere di sorpresa durante la transizione. Si comporta come un aereo appena costruito: il decollo sull’erba a metà gas è una pura formalità, che si conclude entro 10 m. Reagisce dolcemente ai comandi e si può volare tranquillamente con un po’ di gas. Dopo alcuni minuti di volo ho deciso di farlo atterrare. Ed ecco il grande momento: un tentativo di passaggio dal volo stazionario a quello orizzontale. Ci si chiede quali reazioni possa avere un velivolo del genere. È la paura dell’ignoto. Decollo di nuovo in volo stazionario, salita a circa 15 m, e ruoto i motori a 45°: acquista immediatamente velocità, continua a volare e osservo un notevole momento di stallo che richiede l’inizio di una forte picchiata lungo l’intera traiettoria di volo. Dopo aver ruotato i motori di 90°, questo momento scompare. La spiegazione che ho trovato si chiama, in termini tecnici, «interazione del getto». Quando i getti d’aria vengono deviati dai motori inclinati di 45°, si verifica lo stesso fenomeno che si avrebbe se l’ala fosse dotata di flap, i quali, come è noto, provocano un momento di stallo. La soluzione migliore consiste nell’inclinare rapidamente i motori per evitare questo effetto.
Il passaggio dal volo orizzontale a quello verticale avviene senza difficoltà. L’aereo decelera molto rapidamente nel giro di pochi metri; si verifica un momento di stallo che occorre contrastare e bisogna ricordarsi di tornare a metà gas per riprendere il controllo in volo stazionario. Si osserva un leggero fenomeno di «pala secca» proprio all’inizio della discesa, ma si attenua rapidamente. Il velivolo è molto robusto. Poiché inizialmente avevo collegato in modo errato i giroscopi, mi è capitato più volte di andare a sbattere contro il suolo. L’unico danno ha riguardato la pinna stabilizzatrice, nonostante l’impatto violento.
Il modello ha già vinto due premi: uno al concorso di aeromodellismo elettrico a Crespierre (Francia) nel maggio 2008, un altro all’InterEx a Boissy Saint Yon (Francia) nel settembre 2008. Guardate i video sul sito http://Verti 4.blogspot.com
Buon volo!


52. COPPA DELLE ALPI 2026
 Emil Giezendanner

CAPISCI COSA INTENDO? 125 ANNI DELL’AERO CLUB SVIZZERO
Emil Giezendanner
CORSAIR F4U – UN WARBIRD DALL’ASPETTO SUCCESSO
 Jürgen Rosenberger, Jürgen Prinz

GIORNATA DI PROVA PRESSO L'MFV WETTINGEN
Urs Keller
LA STORIA DEL PC-21
Emil Giezendanner
Novità da HEBU

ATOM, IL NUOVO AEREO A DOPPIO PIANO DELLA CPLR
 Matthias Bosshard

APPROFONDIMENTI SULLA STORIA DELL’AVIAZIONE ACQUATICA

34° CAMPIONATO ALPINO DI MODELLISMO AEREO DI HAHNENMOOS
Res Dauwalder
GEMELLAGGIO
Wolfgang Voeller
ORGOGLIO E BUONE IDEE
 Markus Nussbaumer

EURO CONTEST GLIDER ACRO TOUR AUSTRIA 2026

TEAM MANAGER «THIS» BOSSHARD
Rodito Nussbaumer
FESTIVAL ESTIVO 2026 PRESSO LA MG USTER
Martin Wunderli
CAMPIONATI EUROPEI F3A A ST-MACAIRE, FRANCIA
Matthias Bosshard
Novità su Leomotion.com

VOLO LIBERO IN PIENA ESTATE
Urs Muntwyler
COUPE DES ALPES – OSSERVARE E IMPARARE
Rodito Nussbaumer
DALLA GIOVENTÙ PER LA GIOVENTÙ
Lorena Betschen
BENVENUTO, NUOVO MEMBRO!
Andrea Bolliger
PICCOLI VELISTI CHE PRENDONO ESEMPIO DAGLI ALTRE
Res Dauwalder
HORIZON HOBBY/LEMACO NEWS:MICRO OV-10 BRONCO 645 MM VON E-FLITE

RICORDI
Wolfgang Völler
REGIONE NOS – UN CENTRO DI ECCELLENZA PER IL VOLO ELETTRICO
Emil Giezendanner
NOTIZIE DA HEBU
 Julia Bucher

DA 0 A 100
Markus Nussbaumer
70 ANNI DEL GRUPPO DI AEROMODELLISMO DI NIDWALDEN
Martin Barmettler
SWISS FREESTYLE CHALLENGE, DA 0 A 100 IN 9 MESI!
 René Koblet