
Regolatore di corrente Chopper da 20 A
Il regolatore di velocità, di cui qui viene fornita una guida alla costruzione, si distingue per i seguenti vantaggi:
- Tensione di uscita regolabile da valori negativi fino alla tensione massima della batteria.
- La potenza dissipata è trascurabile grazie all’utilizzo di uno speciale stadio finale e di un relè di velocità.
- La resistenza alle interferenze è massima, anche a grandi distanze, grazie alla separazione galvanica tra il circuito del ricevitore e quello di alimentazione.
- Basso consumo di corrente dalla batteria del ricevitore. Per questo motivo e per quello precedente, si è rinunciato all’alimentazione del ricevitore dalla batteria di potenza.
- La frequenza del chopper è di 440 Hz. In questo modo si ottiene un funzionamento del motore estremamente fluido e un rendimento migliore rispetto ai consueti 50 Hz.
- In assenza di segnale dal trasmettitore (ad es. fuori portata) o quando il ricevitore è spento, la tensione di uscita viene immediatamente soppressa, ovvero non si verifica alcuna accensione momentanea del motore all’accensione o allo spegnimento del trasmettitore o del ricevitore.
- Peso ridotto grazie all’utilizzo di componenti all’avanguardia. Ciò ne consente l’impiego in tutti i settori del modellismo elettrico.
- Versioni per impulso di ingresso positivo e negativo (quindi anche per Varioprop), per il normale funzionamento in avanti/indietro (rispettivamente arresto dell’elica per eliche a pioli) o per auto elettriche con freno senza perdite e velocità di retromarcia fissa.
Per consentire anche ai non esperti di realizzare il progetto e poiché questo tipo di regolatore è nuovo, la presente descrizione è molto dettagliata.
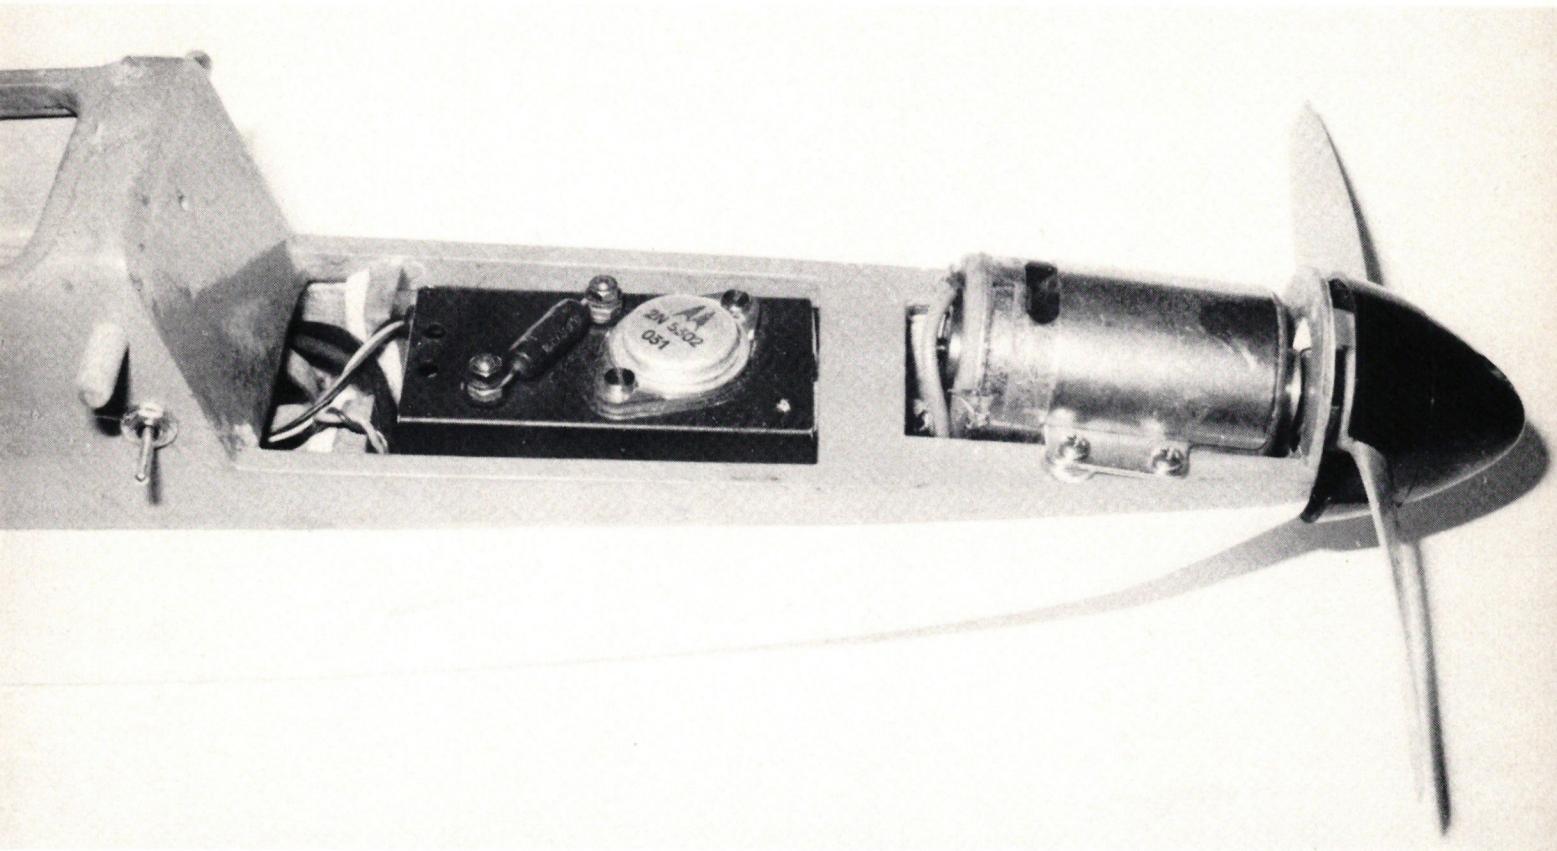
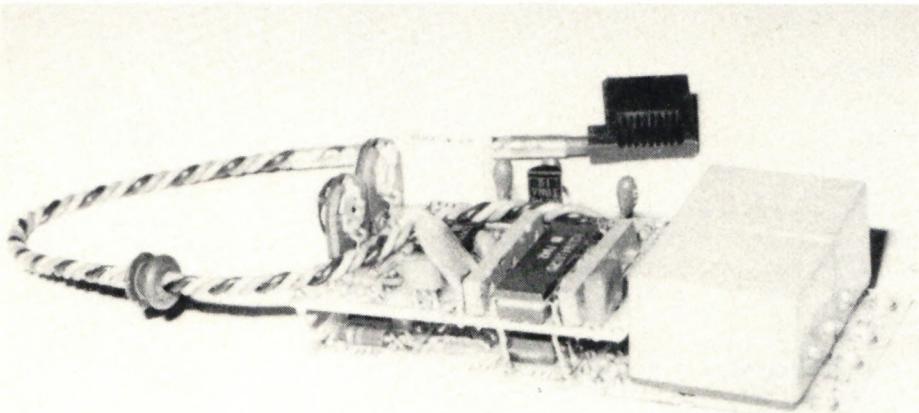
Installazione nell’ELEKTRO-FLY Jumbo 550, 10 celle: $I_{max} = 15\text{ A}$ . L’H11 è qui alloggiato in un involucro TO3. R35 è stato montato all’esterno dell’involucro per poterlo adattare a diverse tensioni della batteria.
(Fig. 1)
L'apparecchio si suddivide essenzialmente in sezione impulsi, sezione di controllo e sezione di potenza.
La sezione impulsi è costituita da un convertitore tensione-lunghezza d’impulso, un sistema di monitoraggio degli impulsi, un generatore di onde triangolari e un circuito di somma. Dal convertitore tensione-lunghezza d’impulso proviene la tensione Up, che corrisponde alla lunghezza dell’impulso in ingresso o alla posizione della manopola. Il sistema di monitoraggio degli impulsi attiva lo stadio finale solo in presenza di un impulso in ingresso. Il generatore di triangolo fornisce la frequenza di chopper di 440 Hz, che viene miscelata nel circuito di somma con Up per formare la tensione Uc. Uc è quindi una tensione triangolare il cui valore medio varia in base alla posizione della manetta (Fig. 2).
La sezione di controllo è costituita da un comparatore con partitore di tensione, dai relè e dagli optoaccoppiatori per il comando della sezione di potenza e la regolazione della corrente di base del transistor di potenza principale. I comparatori 1-4 coordinano la commutazione dei relè e degli optoaccoppiatori, nonché dei corrispondenti transistor di potenza, in funzione di Up e Uc.
| Corrente di uscita | durata: | 20 A |
| Pico: | 40 A (0,1 s) | |
| Tensione di uscita | (% della batteria): | -80% - 100% |
| per la versione Car: | -80%, 0 - 100% | |
| Tensione della batteria: | 6 V - 27 V | |
| Tensione del ricevitore: | 4 V - 6 V | |
| Consumo di corrente | In standby: | 5 mA |
| Max.: | 55 mA | |
| Meccanica | Peso: | 95 g (senza cavo) 60 g (senza involucro) |
| Dimensioni: | 70 × 32 × 30 mm |
Lo stadio finale è progettato secondo il cosiddetto schema a H, in cui un ramo è costituito dai due transistor di potenza, mentre l'altro è costituito dal relè K1. Ciò presenta il vantaggio di richiedere solo relè unipolari (in modalità "Speed", infatti, tra il motore e la batteria di potenza sono presenti solo due contatti del relè).
Se la leva di comando sul trasmettitore si trova in posizione neutra, la tensione Up è pari alla metà della tensione del ricevitore Vc, che a sua volta è il valore medio di Uc. Al momento nessun comparatore è attivato, i relè sono disattivati, il collegamento del motore M+ è collegato a +Vb (batteria di alimentazione), gli optoaccoppiatori non sono attivati, nessuno dei due transistor di potenza è in conduzione, quindi non scorre corrente attraverso il motore (Fig. 2a). Se si sposta la leva in avanti (gli impulsi diventano più brevi), Up e il valore medio di Uc diminuiscono. I picchi inferiori della tensione triangolare Uc attivano il comparatore 3 al ritmo della frequenza di chopper (Fig. 2b). Più Uc è bassa, maggiore diventa il rapporto di ciclo, finché Uc non raggiunge un valore talmente basso che il comparatore 3 rimane sempre attivato. La leva di comando è ora quasi a fondo corsa. Quando il comparatore 3 si attiva, il transistor di potenza inferiore entra in conduzione. Il valore medio della corrente che ora scorre attraverso il motore da M+ a M– varia tra zero e il valore massimo nella stessa misura del rapporto di accensione/spegnimento del comparatore 3.
Se si spinge la leva fino alla fine della corsa, entra in funzione anche il comparatore 4, che aziona il relè K2. K2 bypassa la tensione di saturazione collettore-emettitore del transistor; il motore è ora alimentato alla piena tensione della batteria (fig. 2c).
Se si ritira la leva dalla posizione neutra (gli impulsi si allungano), Up e il valore medio di Uc aumentano. Inizialmente si attiva il comparatore 2, che aziona il relè di inversione K1. In questo momento non scorre ancora corrente attraverso il motore, ma M+ è ora collegato a Vb– (fig. 2d). Con
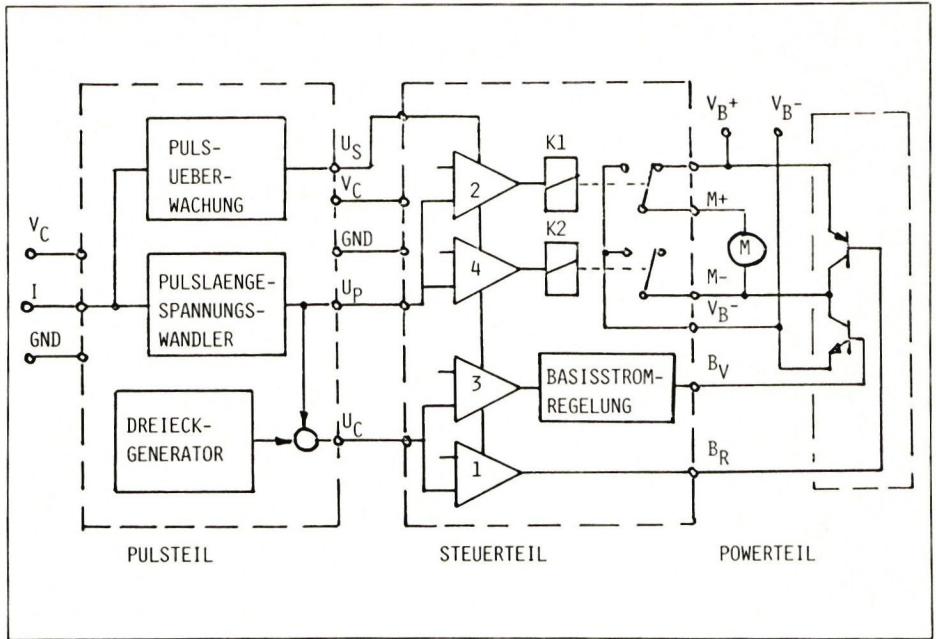
Fig. 1 Schema a blocchi
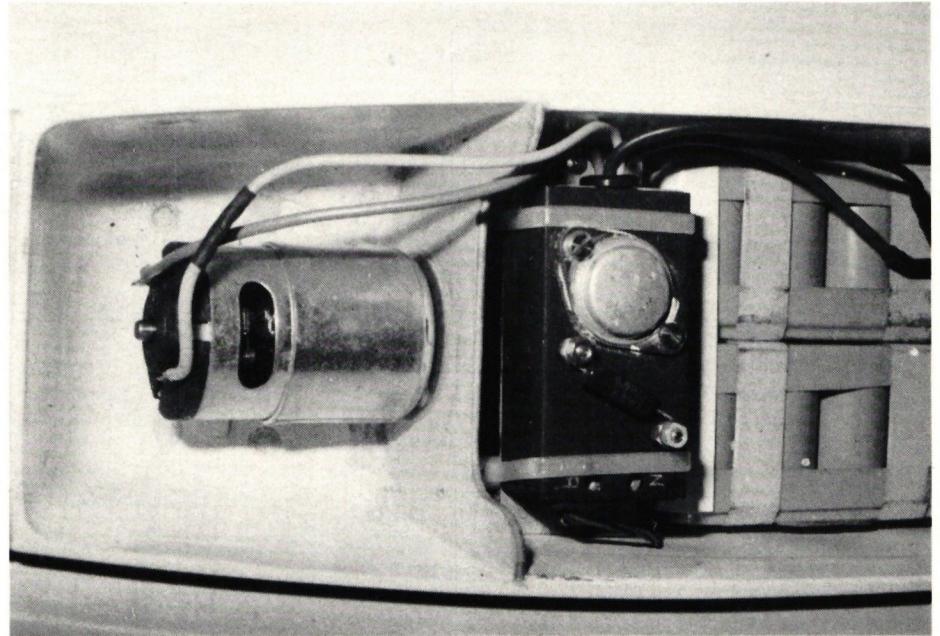
In basso: applicazione in un MAXI-SPEED GRAUPNER 426 a 12 celle: Imax = 19 A
Man mano che Up o Uc aumentano, i picchi superiori di Uc attivano il comparatore 1, il transistor di potenza superiore entra in conduzione e la corrente scorre in direzione opposta attraverso il motore (fig. 2e). Al finecorsa, il rapporto di impulso è di circa l'80% (senza relè di velocità).
Nella versione «Car», la soglia del comparatore 2 va impostata in modo tale che si attivi solo poco prima del finecorsa posteriore. Il transistor superiore collega così brevemente il motore (anche con rapporto di impulso variabile) tramite il relè K1. In questo modo il motore viene frenato senza assorbire corrente dalla batteria. Al finecorsa posteriore della leva, il comparatore 1 e il relè K1 commutano; il motore ora gira all’indietro a velocità costante.
(Fig. 3)
L'impulso I proveniente dal ricevitore deve essere convertito in una tensione priva di ondulazioni proporzionale alla lunghezza dell'impulso. Il problema viene risolto in questo caso con un monostabile a seguito: l’integratore (IC2, C4) genera la tensione Up, che dipende dall’impulso, la quale, tramite R12, regola il monostabile (IC1) in modo tale che il suo impulso di uscita coincida con l’impulso di ingresso I. Tramite R11 si varia la costante di tempo di base del monoflop e tramite R12 l’escursione dell’integratore. In questo modo si adatta il regolatore alle lunghezze d’impulso del telecomando. R11 influenza la posizione neutra, R12 l’escursione massima. Up deve essere pari al 46% della tensione del ricevitore Vc nella posizione neutra della cloche, al 17% a piena marcia avanti e al 70% a piena marcia indietro.
Con il collegamento diretto KV1 è possibile regolare la polarità dell’impulso in ingresso (negativa per Varioprop, positiva per la maggior parte degli altri). Up viene inviato, da un lato, ai comparatori che azionano i relè K1 e K2 e, dall’altro, al circuito di somma (IC2, IC4). Qui, alla tensione Up viene sommata la tensione triangolare proveniente dall’oscillatore (IC2, R6-8, C3). Il risultato è la tensione Uc ( $U_c = U_p + 20\% \text{ pp/triangolare}$ ). Gli impulsi di uscita di IC1 vengono monitorati dal circuito composto da H1, R9, R10, C5, C6, D1 e H2: se manca l’impulso di ingresso e quindi anche l’impulso di uscita di IC1, C5 e C6 si scaricano tramite R9 in circa 0,1 s, H2 diventa ad alta impedenza ($U_s = V_c$) e H3 disattiva la tensione di alimentazione Vc3 per gli optoaccoppiatori (H9, 10) e per il comando dei relè (R26, 27, H4, 5). Se compare l’impulso (il trasmettitore viene acceso), H2 diventa conduttivo dopo circa 3 s (R10, C6) e il circuito di regolazione con il Mono può stabilizzarsi sul valore corretto prima che venga attivato lo stadio finale. In questo modo si evita una deviazione indesiderata del regolatore di velocità.
Le soglie per i comparatori (IC5) sono ricavate dalla tensione del ricevitore Vc tramite il partitore di tensione (R16-21). Poiché queste tensioni di soglia e le tensioni Up e Uc sono derivate da Vc, i punti di funzionamento non si spostano nemmeno in caso di forti fluttuazioni della tensione del ricevitore.
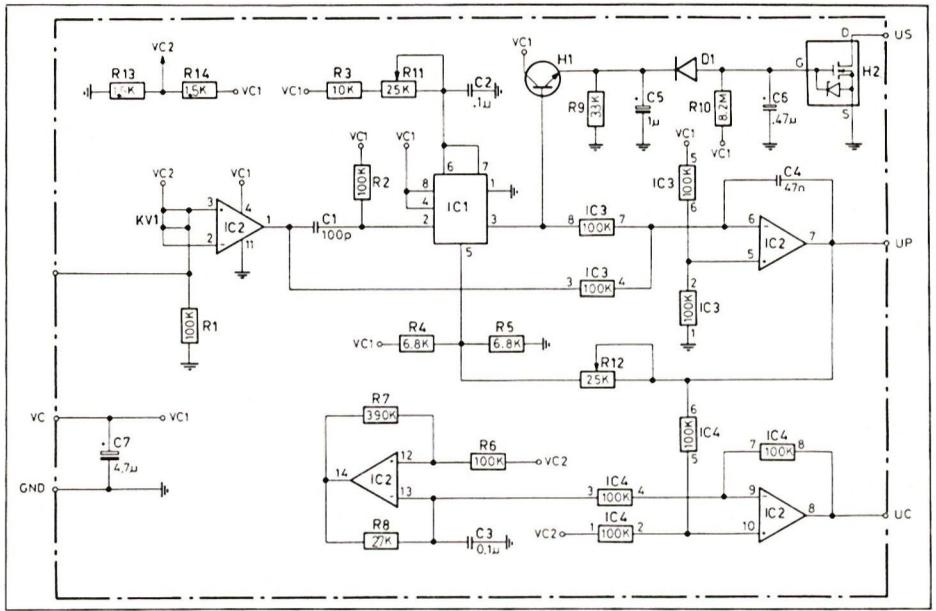
In alto: Fig. 3a Schema elettrico della sezione a impulsi
In basso: Fig. 3b Schema elettrico della sezione di controllo
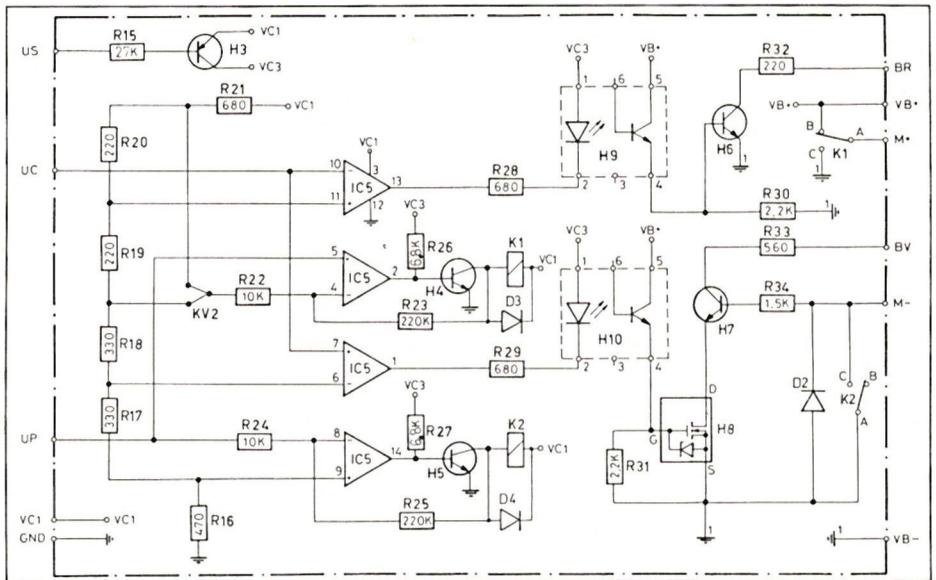
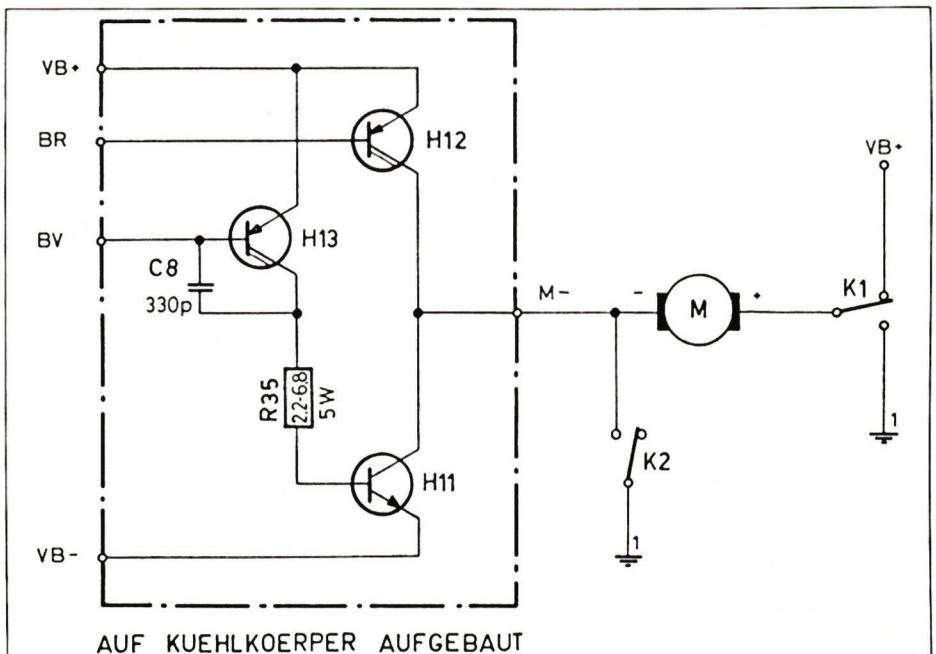
In basso: Fig. 3c Schema elettrico della sezione di potenza
Con il collegamento breve KV2 è possibile impostare la soglia del comparatore per il relè di retromarcia al 50% (normale funzionamento avanti/indietro) oppure al 69% (frenata senza perdite). I due relè si attivano con un'isteresi del 3% (R22, 23 e R24, 25), il che impedisce il battito dei relè in prossimità dei punti di commutazione.
Lo stadio finale per il funzionamento in retromarcia è costituito da un transistor Darlington (H12) e dal relativo circuito di pilotaggio (H6, R32). La sua tensione di saturazione è di circa 1,5 V, il che lo sovraccaricherebbe termicamente in caso di marcia indietro prolungata (>30 sec).
Il transistor principale (per la marcia in avanti, H11) può essere a scelta un singolo modello da 40 A (2N5301, TO3: peso maggiore, installazione più semplice) oppure è costituito da tre modelli da 15 A (BD743, TO220). Il suo comando forma, insieme a H13, H7, H8 e R34, un circuito di regolazione: quando lo stadio finale è attivato (H10, H8 conduttivi), la tensione di collettore di H11 raggiunge la base di H7 tramite R34. H7 rimane conduttivo finché la tensione di collettore di H11 è superiore a 0,4 V. Tramite R33 e H13, H11 riceve la corrente di base, il che a sua volta fa sì che la sua tensione di collettore diminuisca. Viene quindi generata solo la corrente di base necessaria per la saturazione; in modalità Speed viene completamente disattivata. Con questa configurazione si ottiene un rendimento estremamente elevato dello stadio finale. In questo tipo di circuito, H11 presenta un tempo di spegnimento relativamente lungo
. Il circuito di regolazione della tensione di saturazione non è quindi lineare, ma cade in una cosiddetta oscillazione limite stabile intorno a 0,4 V, che grazie a C8 si attesta a circa 20 kHz. R35 limita la potenza dissipata in H13. Fino a tensioni della batteria di alimentazione di 10 V è possibile sostituirlo con un filo; oltre tale valore, dovrebbe avere una resistenza di circa 5 ohm.
Il sistema con H11 e H12 presenta un piccolo svantaggio: alcuni telecomandi (ad es. il vecchio Robbe) hanno un senso di rotazione invertito sulla levetta sinistra. Il problema non può essere risolto in questo caso invertendo la polarità del motore, poiché il regolatore di velocità funzionerebbe in questo caso per la marcia indietro con lo stadio finale corretto e con il relè di velocità, anziché viceversa.
Il circuito è a prova di errore e affidabile; da due anni sono in funzione una ventina di dispositivi con piena soddisfazione dei loro proprietari.
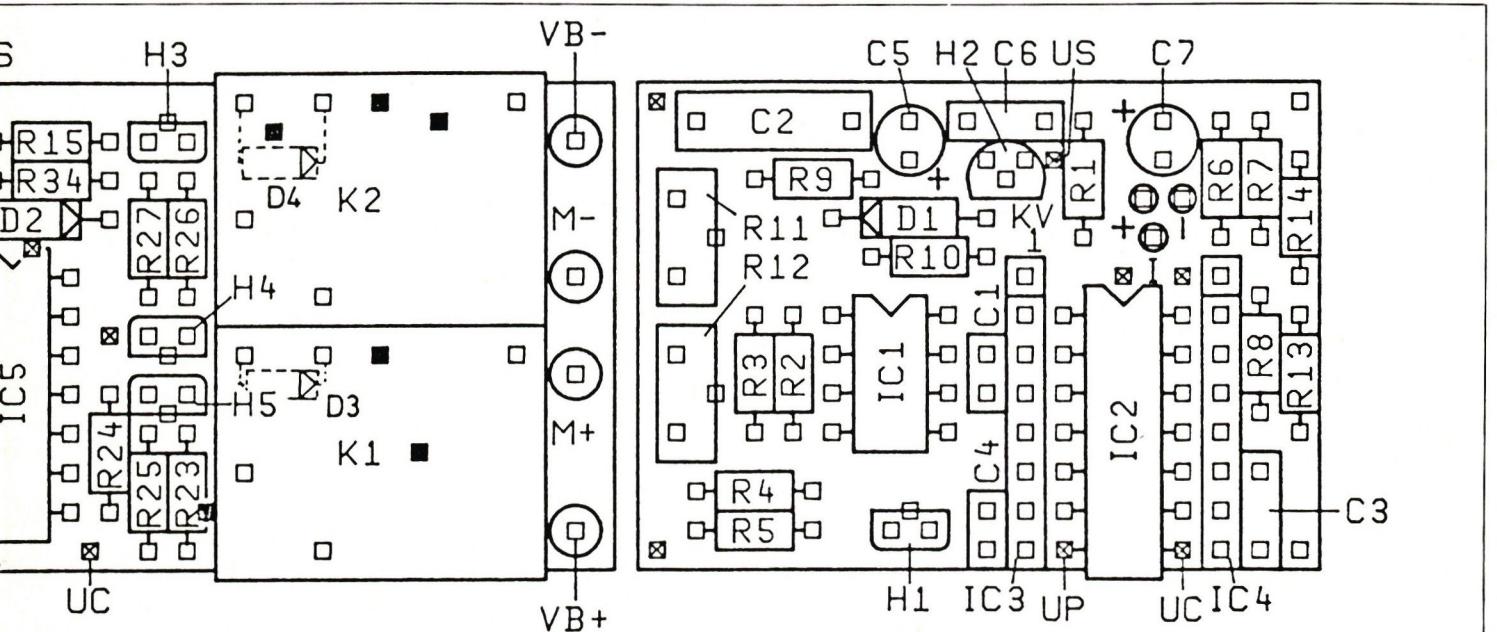
I circuiti stampati sono a doppia faccia, ma i fori di saldatura non sono placcati. Ad eccezione dei relè, di IC3, 4 e C2, tutti i componenti devono quindi essere saldati anche sul lato superiore.
Interrompere innanzitutto i collegamenti corti come da fig. 4, quindi montare e saldare i componenti nell’ordine seguente: collegamenti tra strati (solo parte di comando),
Fig. 5 Schema di montaggio (M 4:1)
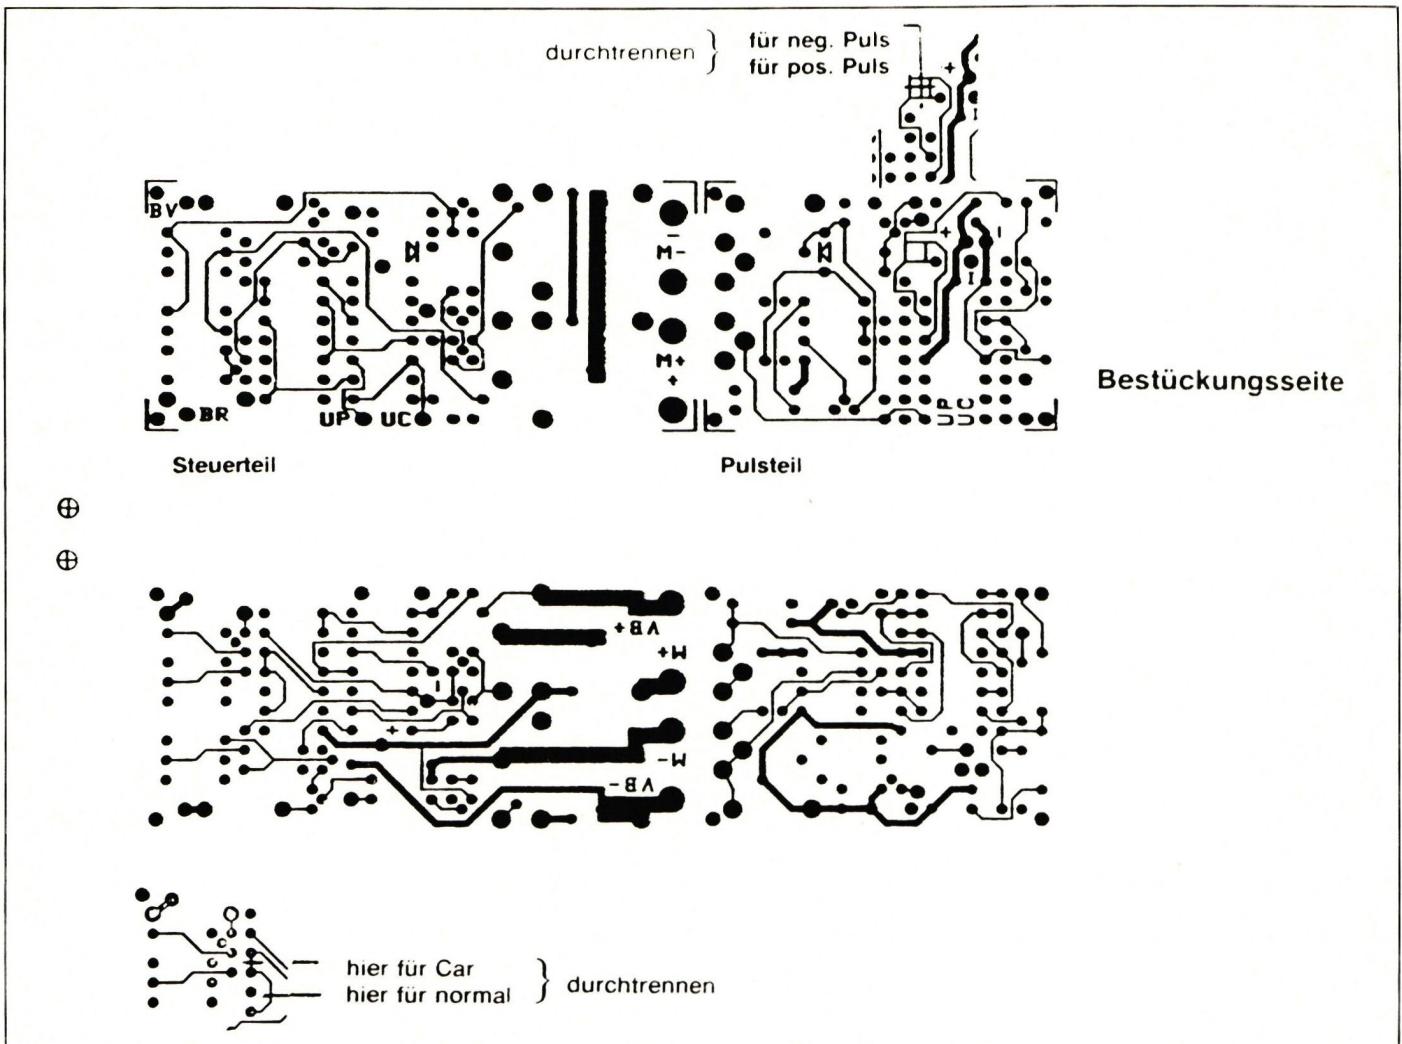
R, D, IC, H, IC3, 4, C2, K, D3, 4 (sul retro del circuito stampato di controllo), cavo del ricevitore (fig. 5).
Le schede completamente assemblate vengono controllate e regolate approssimativamente prima del montaggio. Si collega la sezione a impulsi al ricevitore e si impostano con R11 e R12 i livelli al 17% di Vc (max.), 46% di Vc (neutro), 70% di Vc (max. inverso) da Up; ci si assicura che Us abbia un'impedenza bassa (<50 Ohm) rispetto a Gnd e un'impedenza elevata (>10 M Ohm) in assenza di impulso.
Se tutto ha funzionato, si monta la sezione degli impulsi sul circuito stampato della sezione di controllo. A tal fine, si saldano dei fili lunghi circa 3 cm sulla sezione degli impulsi ai punti Vc, Gnd, Us, Uc (IC2, pin 7), Up (IC2, pin 8), A e B (collegamenti sul circuito stampato). Si inseriscono questi fili nei corrispondenti punti sul circuito stampato di controllo, si avvicinano i due circuiti stampati il più possibile e si saldano i fili sul circuito stampato di controllo sia nella parte inferiore che in quella superiore (Vc e Gnd solo nella parte inferiore). Ora è possibile effettuare la regolazione con precisione (regolare R11 e R12 in modo che i relè si attivino secondo la descrizione del funzionamento). La sezione di potenza va montata nel coperchio dell’alloggiamento. I transistor devono essere montati isolandoli con rondelle di mica. Chi non prevede l’uso di un alloggiamento, monta la sezione di potenza su una lamiera di alluminio da 1 mm, 70 x 32. Questa viene fissata con viti M2 e tubicini distanziatori al posto dei collegamenti A e B del circuito stampato. Se per H11 si utilizzano tre transistor TO220, questi devono essere posizionati vicini tra loro e collegati in parallelo pin per pin. I collegamenti Vb+/- e M+/- sul circuito stampato di controllo vanno dotati di rivetti cavi, per non sollecitare eccessivamente il circuito durante la saldatura. I cavi dovrebbero essere in treccia da circa 2 mm². Assicurarsi che i punti di saldatura siano ben eseguiti, in modo che la piccola caduta di tensione, ottenuta con un elevato sforzo di progettazione del circuito, non venga vanificata nei collegamenti.
Per IC1 (mono) e IC2 (amplificatore operazionale quadruplo) sono stati utilizzati tipi CMOS. Questi presentano il vantaggio che la loro escursione va da zero alla tensione di alimentazione massima. In questo modo si ottiene che tutte le tensioni siano percentualmente indipendenti dalla tensione di alimentazione Vc (assenza di tensioni di saturazione).
Gli IC3 e IC4 sono reti di resistenze, contenenti quattro resistenze da 100 kOhm, che presentano un'elevata precisione reciproca. Ciò è necessario affinché Up sia il più possibile privo di ondulazione. C2 influisce direttamente sulla posizione neutra del regolatore; per questo motivo, a causa del basso coefficiente di temperatura, si sceglie un condensatore in poliestere.
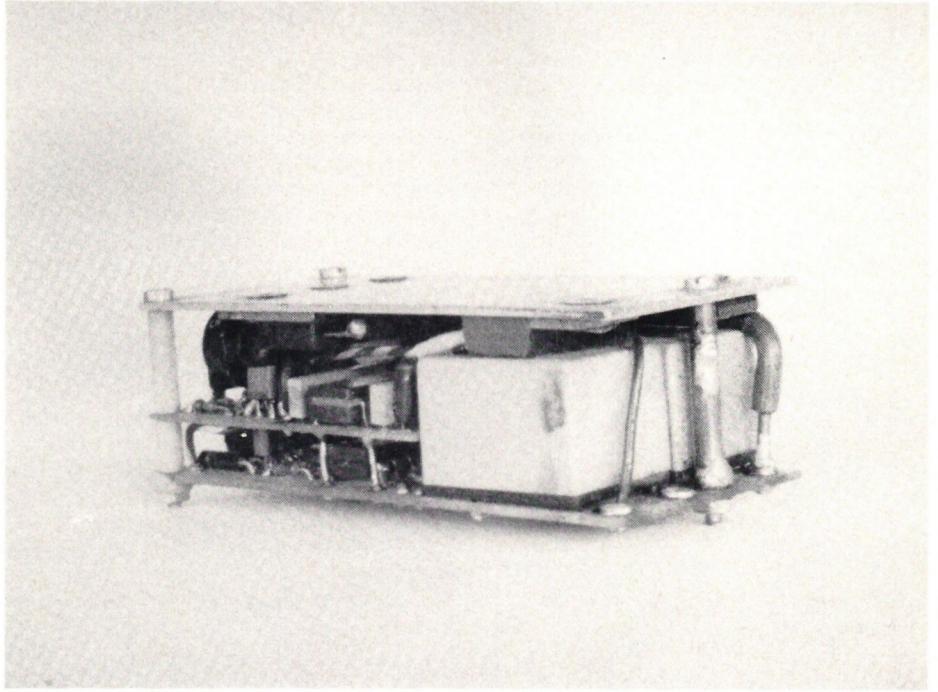
In alto: versione alleggerita senza involucro. H11 e H12 sono montati senza isolamento, quindi l’aletta di raffreddamento poggia su M-. Un distanziale in ottone costituisce il collegamento con M- sulla scheda di controllo e, insieme ad altri due distanziali in plastica, forma il supporto dell’aletta di raffreddamento sui circuiti stampati. Il motore e la batteria vengono collegati direttamente al circuito stampato. I circuiti stampati devono essere verniciati con una finitura protettiva contro polvere e umidità.
h (6) ▣ Collegamenti su circuito stampato (7)
La durata dei relè K1 e K2 è specificata solo per 10 A (200.000 cicli di commutazione); tuttavia, poiché K1 è sempre disalimentato e K2 commuta solo a 0,4 V, è possibile caricarli senza rischi a 20 A.
Alcuni componenti sono ancora relativamente nuovi e non sono disponibili in tutti i negozi di elettronica. È quindi disponibile un kit di componenti che contiene i semiconduttori IC1-5, H1-13, i relè K1 e K2 e le due schede a circuiti stampati (tagliate e forate).
Su richiesta, l’apparecchio già assemblato è disponibile presso l’autore: R. Schmuki, Nebenbachweg 8, CH-9470 Buchs.
Set di componenti: 79 franchi svizzeri (specificare se H11 TO3 o TO220).
In basso: sezione di comando e generatore di impulsi completamente assemblata.
Al posto del motore, si collega una lampadina a incandescenza da circa 2 W ai terminali M+ e M-. Chi vuole andare sul sicuro, collega la batteria di alimentazione a V+ e V- tramite una resistenza da 1 ohm (è possibile anche utilizzare un alimentatore con limitatore di corrente), in modo che, in caso di eventuale cortocircuito, non si verifichino scintille. Successivamente, le funzioni vengono ricontrollate secondo la descrizione e, se necessario, regolate:
Posizione neutra – nessun relè attivato, la lampadina non si accende.
Avanti – la lampada inizia a illuminarsi.
Avanti a tutta velocità – il relè di velocità si attiva, la spia è al massimo della luminosità.
Retro – il relè di retromarcia si attiva, la spia è accesa.
Retromarcia massima – la spia non è accesa con la stessa intensità della marcia avanti massima.
Nella versione Car, il relè di retromarcia (e la spia) si attiva solo a retromarcia massima.
Se tutto ha funzionato, il regolatore è ora pronto per l’uso.
| R1,2,6 | 100K |
| R3,22,24 | 10K |
| R4,5,26,27 | 6,8 km |
| R7 | 390.000 |
| R8,15 | 27.000 |
| R9 | 33K |
| R10 | 8,2 milioni |
| R11,12 | 25K di montepremi |
| R13,14,34 | 1,5K |
| R16 | 470E |
| R17,18 | 330E |
| R19,20 | 220E |
| R21,28,29 | 680E |
| R23,25 | 220.000 |
| R30,31 | 2,2K |
| R32 | 220E 1/4W |
| R33 | 560E 1/4W |
| R35 | 0-6,8E 5W |
| C1 | 100P Ker |
| C2 | 0,1 U MK |
| C3 | 100 N Ker |
| C4 | 47N ker |
| C5 | 1U Ta-E1 |
| C6 | .47U Ta-E1 |
| C7 | 4,7U Ta-E1 |
| C8 | 330P Ker |
| D1,3,4 | 1N4446 |
| D2 | 1N4001 |
| H1,4-7 | ZTX107BL |
| H2,8 | UN0104N3 |
| H3 | ZTX217BL |
| H9,10 | 4N26 |
| H11 3x | BD743B |
| H12,13 | BDW44 |
| IC1 | ICM7555IPA |
| IC2 | ICL7641ECPD |
| IC3,4 | 4308-102-104 |
| IC5 | LM339 |
| K1,2 | ODDH-106D |
| Casa | TEKO 1/A |
Fig. 6 Elenco dei componenti
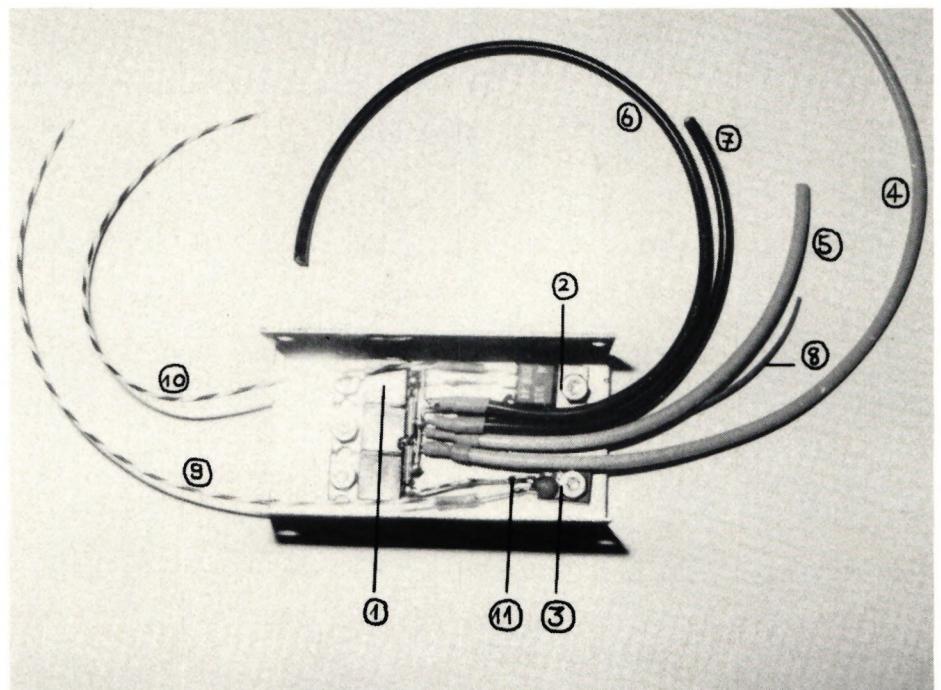
A destra: proposta di montaggio della sezione di potenza nel coperchio dell'alloggiamento:
- 1 H11 3×TO220
- 2 H12
- 3 H13 con C8
- 4 M- per il motore
- 5 M- verso la scheda
- 6 Vb - alla batteria
- 7 Vb- verso la scheda
- 8 Vb+ verso la scheda (solo circa 0,2 mm²)
- 9 Bv verso la scheda
- 10 Br verso la scheda
- 11 R35 qui 0 ohm
Nota: i collegamenti M+ e Vb+ provengono direttamente dal circuito stampato.


CORSAIR F4U – UN WARBIRD DALL’ASPETTO SUCCESSO
 Jürgen Rosenberger, Jürgen Prinz

52. COPPA DELLE ALPI 2026
 Emil Giezendanner

APPROFONDIMENTI SULLA STORIA DELL’AVIAZIONE ACQUATICA

CAPISCI COSA INTENDO? 125 ANNI DELL’AERO CLUB SVIZZERO
Emil Giezendanner
GIORNATA DI PROVA PRESSO L'MFV WETTINGEN
Urs Keller
LA STORIA DEL PC-21
Emil Giezendanner
Novità da HEBU

EURO CONTEST GLIDER ACRO TOUR AUSTRIA 2026

TEAM MANAGER «THIS» BOSSHARD
Rodito Nussbaumer
34° CAMPIONATO ALPINO DI MODELLISMO AEREO DI HAHNENMOOS
Res Dauwalder
CAMPIONATI EUROPEI F3A A ST-MACAIRE, FRANCIA
 Matthias Bosshard

BENVENUTO, NUOVO MEMBRO!
Andrea Bolliger
VOLO LIBERO IN PIENA ESTATE
Urs Muntwyler
COUPE DES ALPES – OSSERVARE E IMPARARE
Rodito Nussbaumer
GEMELLAGGIO
Wolfgang Voeller
ORGOGLIO E BUONE IDEE
 Markus Nussbaumer

DALLA GIOVENTÙ PER LA GIOVENTÙ
Lorena Betschen
ATOM, IL NUOVO AEREO A DOPPIO PIANO DELLA CPLR
Matthias Bosshard
FESTIVAL ESTIVO 2026 PRESSO LA MG USTER
Martin Wunderli
PICCOLI VELISTI CHE PRENDONO ESEMPIO DAGLI ALTRE
Res Dauwalder
Novità su Leomotion.com

HORIZON HOBBY/LEMACO NEWS:MICRO OV-10 BRONCO 645 MM VON E-FLITE

RICORDI
Wolfgang Völler
NOTIZIE DA HEBU
 Julia Bucher

REGIONE NOS – UN CENTRO DI ECCELLENZA PER IL VOLO ELETTRICO
Emil Giezendanner
DA 0 A 100
Markus Nussbaumer
70 ANNI DEL GRUPPO DI AEROMODELLISMO DI NIDWALDEN
Martin Barmettler
ACROBAZIE RC PRESSO IL CAMPO DI VOLO PER MODELLINI DELLA MG BREITENBACH, ERLEN
Oliver Jerike