
Un vecchio sogno diventa realtà
Per anni, l’uso della navigazione satellitare è stato una questione militare altamente riservata, di competenza dei vertici delle grandi potenze. Dopo che la rete satellitare è stata finalmente resa disponibile per uso commerciale, il suo impiego a fini pacifici si è presto diffuso in tutto il mondo. In breve tempo, un navigatore GPS è diventato parte della dotazione di serie di un’auto di fascia media. Anche i piloti di alianti hanno adottato questa tecnologia, il che ha comportato, tra l’altro, notevoli cambiamenti nella documentazione dei loro voli da competizione. Sebbene i ricevitori GPS siano diventati sempre più piccoli fino a trovare spazio negli orologi da polso, per un periodo sorprendentemente lungo questa innovazione non si è estesa al mondo dell’aeromodellismo. Questo non ha dato pace all’inventore e modellista Christoph Mächler, che ha intuito il grande potenziale dell’utilizzo della navigazione satellitare nel modellismo aeronautico. Per questo motivo ha sviluppato SkyNavigator.
Nella primavera del 2003 il primo prototipo era pronto ed è stato sottoposto a test approfonditi. Ne è seguita una prima piccola serie. Negli anni successivi il sistema è stato costantemente migliorato e ampliato. Quattro anni dopo, con l’ultima versione SkyNavigator V3, è ora disponibile sul mercato un sistema di navigazione per aeromodelli maturo e unico al mondo che, come le versioni precedenti, dimostrerà la propria praticità sia nel volo quotidiano che in quello agonistico.
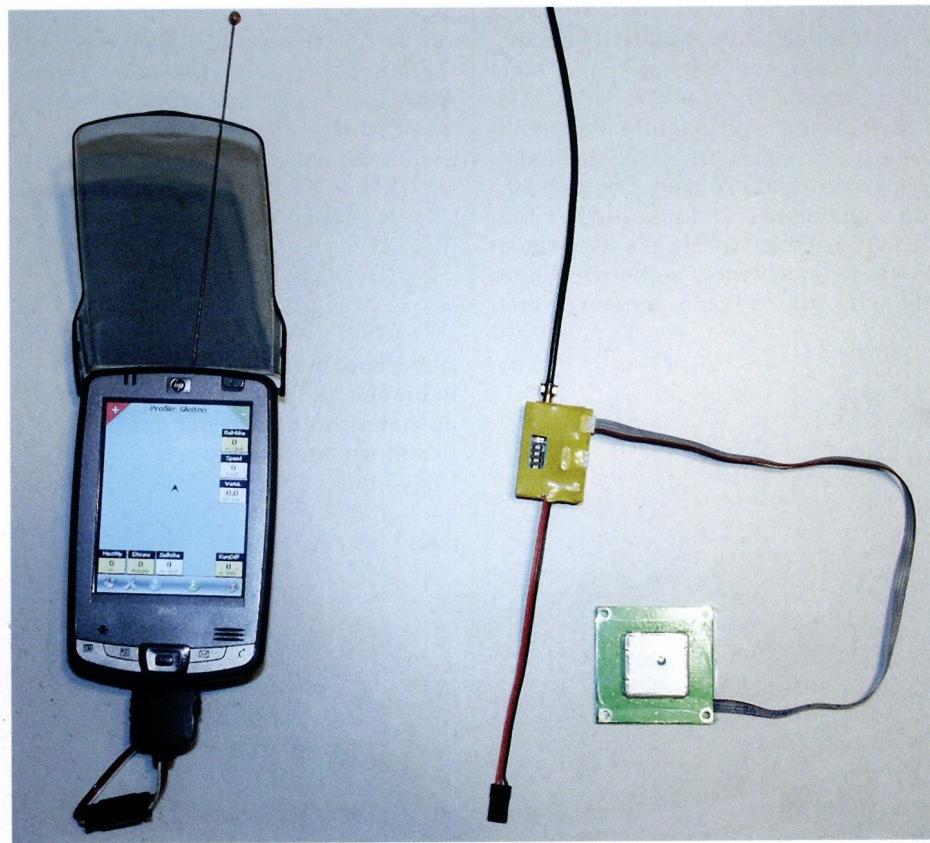
Di cosa si tratta? È un sogno di lunga data di ogni pilota di aeromodelli, e in particolare di chi pilota alianti, quello di essere sempre informato su ascendenze e discendenze, quota, velocità e altri parametri del proprio aliante che plana in alto sopra di lui. I sistemi variometrici, disponibili da anni e di comprovata efficacia, che elaborano i dati di misurazione di un sensore di pressione e li trasmettono via radio al pilota, hanno rappresentato un grande passo avanti verso la realizzazione di questo sogno. Tuttavia, questa tecnologia ha ormai raggiunto i propri limiti. Un sistema basato sulla navigazione satellitare, invece, supera questi limiti e possiede un potenziale di sviluppo ancora solo parzialmente sfruttato. SkyNavigator è costituito essenzialmente dai seguenti componenti. Il ricevitore GPS, posizionato nel modello insieme al modulo e al registratore di dati, determina continuamente la propria posizione orizzontale e verticale attuale. Questi dati vengono elaborati nel modulo e trasmessi via cavo al trasmettitore, che, così come l’unità ricevitore GPS/modulo, è più piccolo di una scatola di fiammiferi. Questi due componenti consumano così poca energia da poter essere alimentati dalla batteria del ricevitore. Non sono installati in modo fisso nel modello, ma possono essere trasferiti in un altro modello con pochi semplici passaggi. Il trasmettitore invia i segnali elaborati al ricevitore che si trova presso il pilota. A tal fine sono disponibili 32 canali nella banda a 433 MHz. I dati vengono trasmessi dal ricevitore a un Pocket PC, su cui è installato il software SkyNavigatorGPS-Flyer, tramite cavo o Bluetooth. Questo software consente, da un lato, di definire con pochi semplici comandi una rotta triangolare su misura per il rispettivo campo di volo. D’altra parte, il software offre la possibilità di effettuare e valutare voli di misurazione delle prestazioni. Infine, il software serve anche a utilizzare il sistema come variometro, anemometro ecc., indipendentemente dai voli di gara o di prestazione. Durante il volo di rotta, il triangolo di rotta viene visualizzato sul display del Pocket-PC, insieme ai parametri di volo selezionabili dal pilota. Il pilota e il suo navigatore possono verificare visivamente, grazie al simbolo dell’aereo che si muove sul display, se l’aliante si sta muovendo lungo la linea di rotta ideale. Le informazioni necessarie alla navigazione possono essere richiamate anche tramite output vocale, in modo che il pilota, dopo un breve periodo di adattamento, possa seguire con precisione la rotta triangolare anche senza l’assistenza di un navigatore. È possibile richiamare sia visivamente che tramite messaggi vocali una vasta gamma di ulteriori dati (parametri), quali ad esempio la salita istantanea, la salita integrata, la velocità rispetto al suolo, la velocità spaziale, la planata istantanea e l’altitudine attuale, oltre alle informazioni specifiche necessarie per il volo di rotta. Tra le novità più significative figurano il monitoraggio multiplo della tensione dell’alimentazione di bordo e l’ulteriore riduzione del ritardo di visualizzazione. Il pilota vola ora praticamente in tempo reale.
Il ricevitore GPS inserito nel modello, comprensivo di modulo e registratore di dati, rileva continuamente la propria posizione orizzontale e verticale in tempo reale. Questi dati vengono elaborati nel modulo e trasmessi via cavo al trasmettitore, che, proprio come l’unità composta da ricevitore GPS e modulo, è più piccolo di una scatola di fiammiferi. Questi due componenti consumano così poca energia da poter essere alimentati dalla batteria del ricevitore. Non sono installati in modo fisso nel modello, ma possono essere trasferiti in un altro modello con pochi semplici passaggi. Il trasmettitore invia i segnali elaborati al ricevitore che si trova presso il pilota. A tal fine sono disponibili 32 canali nella banda a 433 MHz. I dati passano dal ricevitore a un Pocket PC, su cui è installato il software SkyNavigatorGPS-Flyer, tramite cavo o Bluetooth. Questo software permette, da un lato, di definire con pochi semplici comandi una rotta triangolare su misura per il rispettivo campo di volo. D’altra parte, il software offre la possibilità di effettuare e valutare voli di misurazione delle prestazioni. Infine, il software serve anche a utilizzare il sistema come variometro, anemometro ecc., indipendentemente dai voli di gara o di prestazione. Durante il volo di rotta, il triangolo di rotta viene visualizzato sul display del Pocket-PC, insieme ai parametri di volo selezionabili dal pilota. Il pilota e il suo navigatore possono verificare visivamente, grazie al simbolo dell’aereo che si muove sul display, se l’aliante si sta muovendo lungo la linea di rotta ideale. Le informazioni necessarie alla navigazione possono essere richiamate anche tramite output vocale, in modo che il pilota, dopo un breve periodo di adattamento, possa volare con precisione lungo la rotta triangolare anche senza l’assistenza di un navigatore. È possibile richiamare sia visivamente che tramite messaggi vocali una vasta gamma di ulteriori dati (parametri), quali ad esempio la salita istantanea, la salita integrata, la velocità rispetto al suolo, la velocità spaziale, la planata istantanea e l’altitudine attuale, oltre alle informazioni specifiche necessarie per il volo di rotta. Tra le novità più significative figurano il monitoraggio multiplo della tensione dell’alimentazione di bordo e l’ulteriore riduzione del ritardo di visualizzazione. Il pilota vola ora praticamente in tempo reale.
Dopo questa breve introduzione, presenteremo ora in dettaglio le novità di SkyNavigator V3. Il loro sviluppo è stato appena completato. Al momento della pubblicazione di questo articolo, dovrebbero già essere disponibili sul mercato.
• Misurazione
della tensione: la misurazione della tensione tiene conto del fatto che la maggior parte dei modelli di grandi dimensioni è oggi dotata di doppia alimentazione e, di conseguenza, di un selettore delle batterie. Per questo motivo la tensione viene misurata in tre punti: da un lato direttamente sul ricevitore, dall’altro su ogni singolo pacco batterie del doppio sistema di alimentazione. Con una piccola modifica all’impianto di alimentazione esistente, è possibile adattarlo al nuovo sistema. Sul connettore della batteria è sufficiente collegare un secondo cavo positivo, che va collegato al trasmettitore GPS. Tutte e tre le tensioni vengono trasmesse continuamente al pilota e possono essere visualizzate sia sul display del Pocket PC sia tramite il modulo vocale: Il pilota può farsi annunciare o visualizzare cali di tensione a partire da 0,1 V, oppure può selezionare una tensione minima al raggiungimento della quale il sistema di monitoraggio, fino a quel momento silenzioso in background, si attiva per la prima volta. Grazie a questo innovativo sistema di monitoraggio della tensione a monte e a valle del selettore della batteria, il pilota può farsi in qualsiasi momento un quadro chiaro dello stato dell’alimentazione del proprio modello, aumentando così la sicurezza di volo. Il consumo di corrente nei modelli di alianti di grandi dimensioni è aumentato notevolmente negli ultimi anni. Sempre più servocomandi, e sempre più servocomandi digitali, richiedono energia.
• Impulso 1
: questa innovazione semplifica notevolmente il volo e l’allenamento su rotte triangolari senza l’ausilio di un navigatore. Tramite il connettore con cui il trasmettitore GPS nel modello riceve l’alimentazione dal sistema di radiocomando, è possibile inviare un impulso dal trasmettitore del radiocomando che provoca, sia nel modello che nel sistema di navigazione, modifiche preprogrammate e coordinate tra loro. Un esempio: la centralina di comando è programmata in modo tale che i flap vengano portati nelle posizioni desiderate tramite un selettore a 3 o 4 posizioni. Ora, questo comando di commutazione può essere collegato al sistema GPS in modo tale che ogni azionamento dell’interruttore a più vie attivi anche un profilo corrispondente, ovvero una configurazione preimpostata di parametri. Se, ad esempio, le alette di curvatura vengono portate in posizione «Speed», SkyNavigator V3 passa automaticamente al profilo «Planata». In questo caso, le informazioni relative a velocità, coefficiento di planata, componenti del vento e cala sono in primo piano. Se i flap vengono abbassati in posizione «termica», il sistema di navigazione passa autonomamente ai parametri adatti per individuare e sfruttare al meglio le correnti ascensionali, ovvero il vario, il vario integrato su più secondi, il vario con compensazione totale dell’energia e i dati relativi all’altitudine. Se i flap vengono impostati in positivo e viene inoltre esteso il carrello di atterraggio, il sistema visualizza i parametri del profilo «Rimorchio», che fornisce soprattutto dati precisi sull’altitudine. Il vantaggio di Impuls 1, alla luce di queste spiegazioni, è evidente. Durante il volo, il pilota non deve più occuparsi del Pocket-PC, ovvero non deve più premere alcun tasto su di esso per commutare il software da una modalità di volo all’altra. Può concentrarsi completamente sul volo e, in ogni condizione di volo, il sistema di navigazione gli fornisce le informazioni specifiche relative a quella situazione, da lui selezionate in precedenza. Di conseguenza, il Pocket-PC non deve più essere fissato a portata di mano sul trasmettitore del radiocomando, ma può rimanere nella tasca dei pantaloni del pilota.
• Impulso 2
Con l’Impulso 2 è possibile monitorare il segnale di ricezione in caso di controllo PCM. SkyNavigator V3 rileva quando il ricevitore passa alla posizione di failsafe e invia un messaggio di avviso al pilota. Se si utilizzano ricevitori ACT, è inoltre possibile visualizzare sul Pocket-PC l’intensità di campo misurabile sul ricevitore e definire valori di allarme che avvisino tempestivamente il pilota, tramite segnale acustico o messaggio vocale, di un problema di portata in via di insorgenza.
• Sicurezza
di trasmissione SkyNavigator V3 utilizza un nuovo protocollo di trasmissione. In questo modo, la sicurezza di trasmissione e la portata del sistema sono state ulteriormente migliorate.
• Analisi
migliorata Il nuovo software di SkyNavigator V3 consente un’analisi diretta del volo subito dopo l’atterraggio. Il logger presente nel modello può essere letto direttamente dal Pocket PC, senza l’utilizzo di un altro PC. Sono quindi finiti i tempi in cui bisognava portarsi dietro anche un portatile al campo di volo per poter analizzare immediatamente i voli di addestramento. I voli possono essere registrati direttamente sul Pocket PC e analizzati e visualizzati immediatamente dopo l’atterraggio. Vengono memorizzati anche tutti i dati non relativi alla navigazione, come le tensioni di bordo e gli impulsi. Ciò può rivelarsi estremamente utile nella ricerca delle cause di malfunzionamenti o crash. Il logger può ora essere facilmente riprogrammato o cancellato.
• Visualizzazione
praticamente senza ritardi Grazie alla misurazione satellitare più veloce e all’elaborazione dei dati più rapida, il ritardo di visualizzazione, che finora era di poco inferiore a un secondo, ora è di soli 0,6 secondi circa. Il pilota ha quindi davvero l’impressione di trovarsi lui stesso all’interno del proprio modello e di consultare gli strumenti presenti a bordo.
• Visualizzazione
multilingue: ora è possibile scaricare un file di lingua da Internet. Per il momento sono previste le lingue tedesco, francese, inglese e italiano.
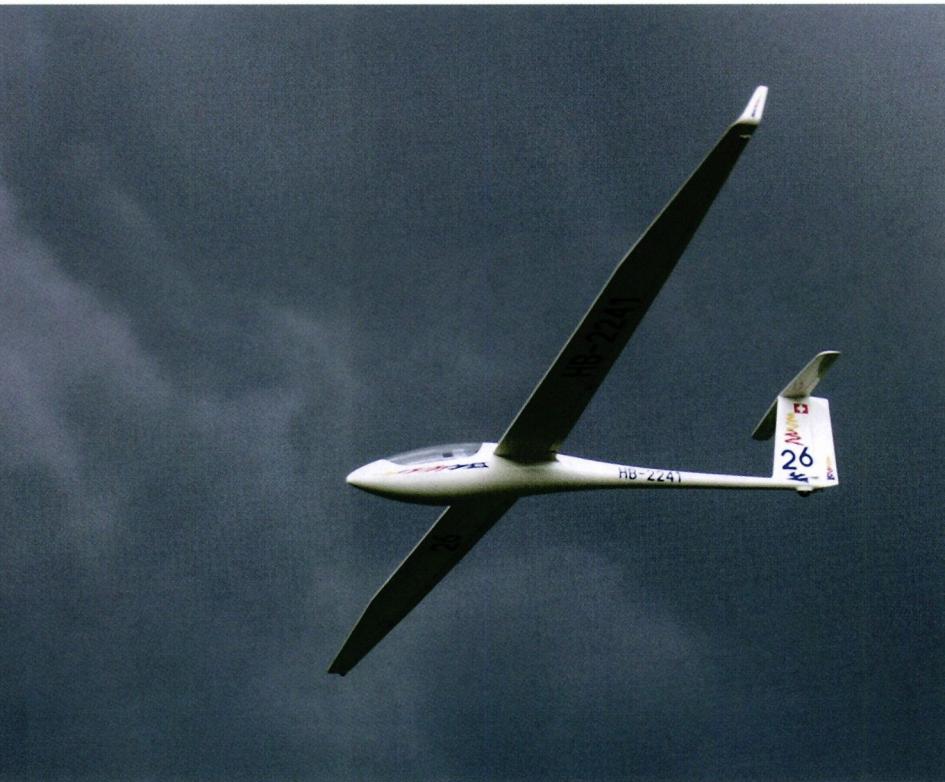
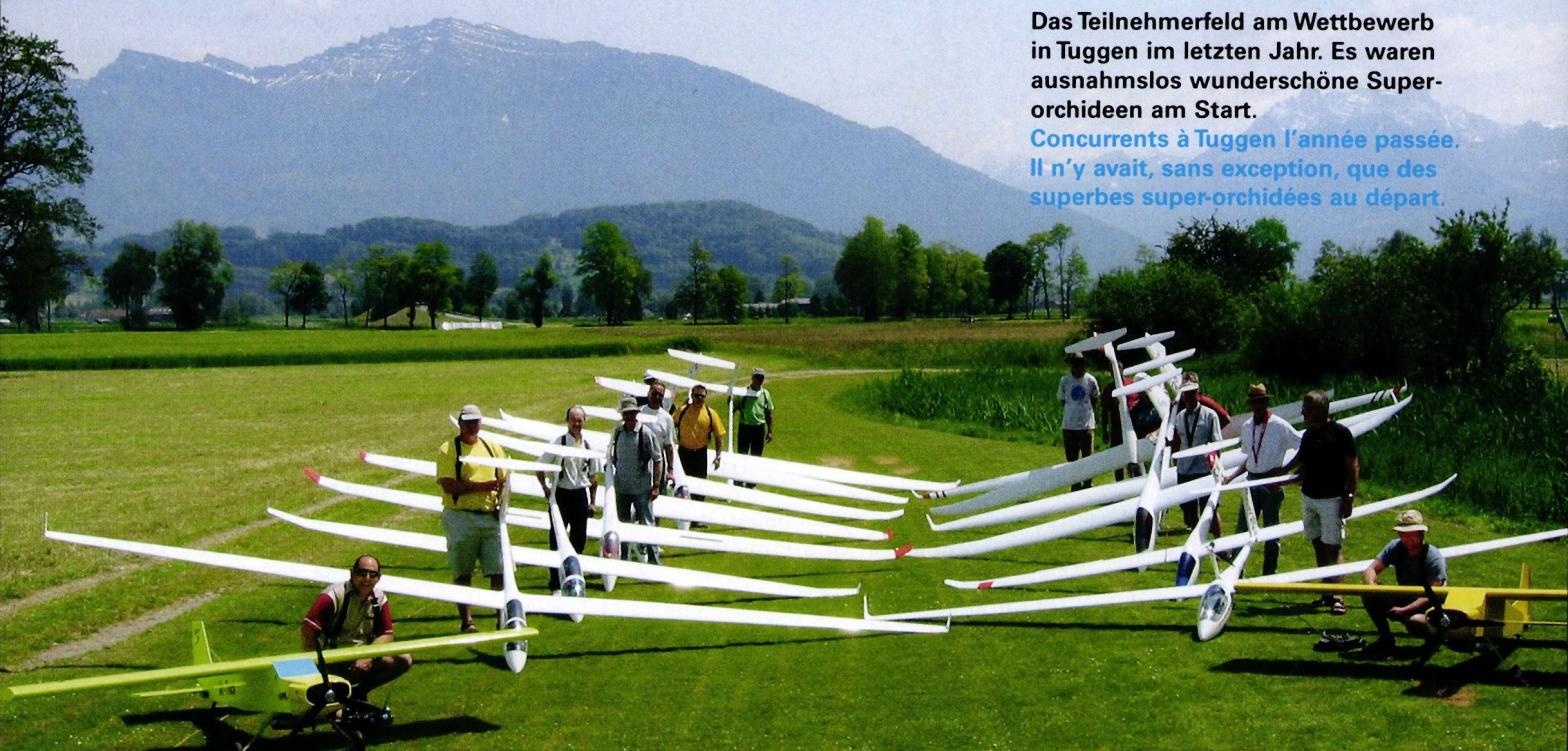
Passiamo ora all’andamento delle competizioni passate e future. Innanzitutto si può constatare che il settore è cresciuto costantemente. Si contano sempre più piloti di veleggiatori di grandi dimensioni affascinati dalle gare sul percorso triangolare. Tuttavia, il numero dei partecipanti non ha registrato un’impennata. Lo scorso anno si sono svolte cinque competizioni. La partecipazione massima è stata di 14 piloti. La classifica annuale della Swiss GPS Cup 2006 riporta 25 piloti provenienti dalla Svizzera e dall’estero che hanno completato almeno un volo valido ai fini della classifica. Alla partenza non c’era quindi più la solita dozzina di piloti dei tempi pionieristici. Per quanto riguarda il gruppo dei partecipanti, si può quindi già parlare di una fase di consolidamento. Questo ampliamento della base è dovuto anche al fatto che nel frattempo sono stati venduti circa 100 sistemi di navigazione. L’anno scorso ha dimostrato che è finita l’epoca in cui i piloti, per mancanza di esperienza, lottavano più contro il sistema che contro i concorrenti. La maggior parte degli utenti ha ormai acquisito padronanza nell’uso di SkyNavigator e può concentrarsi completamente sul volo. Il gruppo di testa si è ristretto, quindi anche qui si registra un consolidamento. La giusta tattica di volo, che costituisce il vero fascino del volo a triangolo, è ora in primo piano. Chi, nei 30 minuti di volo a disposizione per ogni manche, si perde in giri inutili all’interno di una corrente debole, corre il rischio di essere doppiato dai propri avversari. L’atmosfera durante le competizioni è stata eccellente. Nessuna parola di rimprovero, disponibilità reciproca, ma comunque battaglie serratissime per diversi giri hanno reso ciascuno di questi eventi un’esperienza unica. Si è ancora indecisi su quale sia l’aereo ideale per le gare di volo a triangolo. Gli alianti leggeri sono certamente avvantaggiati in condizioni di correnti ascensionali deboli, poiché possono compiere virate più strette e salire più rapidamente. Ma non appena entra in gioco il vento, che all’altezza di decollo di 500 m sul suolo può essere nettamente più forte che a terra, gli aerei leggeri incontrano delle difficoltà. I modelli più pesanti li superano letteralmente in planata. Quando le correnti ascensionali sono quasi impercettibili e l’obiettivo è quindi esclusivamente quello di percorrere il percorso triangolare nel modo più ottimale possibile, ovvero il più velocemente e il più spesso possibile, un aliante più pesante o un aliante leggero con zavorra dovrebbe essere avvantaggiato. È molto importante anche seguire il più fedelmente possibile la rotta ideale, cosa non così semplice in presenza di vento laterale, e in particolare effettuare virate precise. Voltare con due o tre secondi di ritardo significa, alle velocità di volo planato oggi comuni di 50–70 km/h, aver volato inutilmente per un centinaio di metri nei dintorni. I grandi alianti utilizzati hanno per lo più una scala di 1:3. Da un lato l’apertura alare garantisce prestazioni, dall’altro, in caso di scarsa visibilità, è preferibile una sagoma non troppo slanciata.
Nell’anno in corso verrà introdotto un nuovo sistema di valutazione dell’atterraggio. Verranno assegnati 300 punti di atterraggio se l’aliante tocca terra nella direzione prescritta sul campo di atterraggio, non perde alcuna parte durante l’atterraggio e non supera la pista. Un ulteriore criterio prevede che l’aereo atterri con il carrello esteso, a condizione che anche l’originale ne sia dotato. Se uno di questi criteri non viene soddisfatto, l’atterraggio vale solo 100 punti. A seguito di questa novità, soprattutto i piloti di modelli più pesanti dovranno dotare i propri carrelli retrattili di un freno.
Inoltre, la descrizione finora imprecisa dei modelli ammessi alla competizione è stata definita con maggiore precisione. Pertanto, la scala specificata dal pilota o dal costruttore deve rientrare nelle tolleranze prestabilite per altezza della fusoliera, larghezza della fusoliera, profondità della radice alare e apertura alare. Per il resto, il regolamento vigente rimane invariato, salvo piccoli dettagli.
Per il 2008 è in programma un evento di due giorni. Possono partecipare, oltre ai moderni velieri in scala, anche i modelli d’epoca, entrambi in scala massima 1:3, nonché la «classe aperta», alla quale appartengono in particolare i velieri funzionali sempre più diffusi, caratterizzati da ampia superficie alare, basso carico alare e scafi slanciati. Le tre categorie voleranno in successione. L’obiettivo a lungo termine è l’istituzione di un campionato svizzero ufficiale.
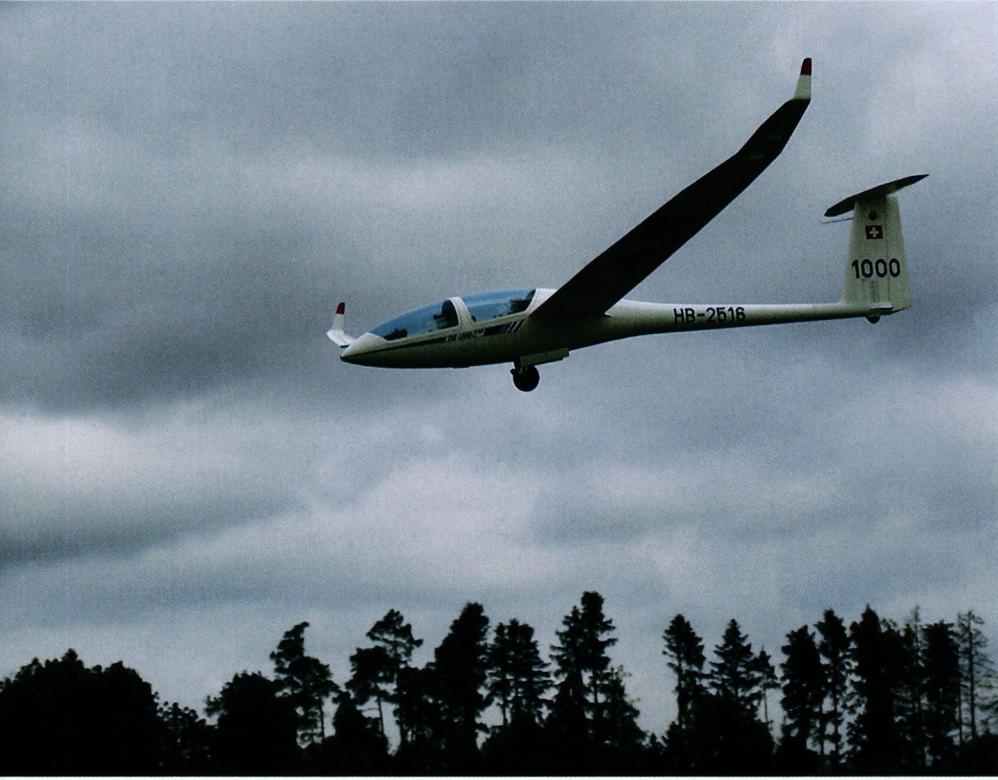
SkyNavigator arricchisce il mondo del volo a vela con modelli. Già nell'uso quotidiano, una volta apprezzerne le numerose possibilità offerte, il suo impiego risulta di grande aiuto. Senza SkyNavigator non esisterebbero le gare di volo a triangolo, in cui i grandi alianti e i loro piloti possono dimostrare le loro vere capacità in un'atmosfera emozionante e misurarsi l'uno con l'altro. SkyNavigator permette di organizzare queste gare senza bisogno di infrastrutture complesse, di far volare più velivoli contemporaneamente lungo il percorso triangolare e di valutare con precisione ogni singolo velivolo.
In un precedente articolo tecnico ho descritto le possibilità offerte dall’uso della navigazione satellitare, abbinata a un software intelligente, definendole la quarta dimensione del modellismo aeronautico. Quell’annuncio è diventato realtà.


GIORNATA DI PROVA PRESSO L'MFV WETTINGEN
 Urs Keller

52. COPPA DELLE ALPI 2026
 Emil Giezendanner

CORSAIR F4U – UN WARBIRD DALL’ASPETTO SUCCESSO
Jürgen Rosenberger, Jürgen Prinz
LA STORIA DEL PC-21
Emil Giezendanner
CAPISCI COSA INTENDO? 125 ANNI DELL’AERO CLUB SVIZZERO
Emil Giezendanner
CAMPIONATI EUROPEI F3A A ST-MACAIRE, FRANCIA
 Matthias Bosshard

VOLO LIBERO IN PIENA ESTATE
Urs Muntwyler
GEMELLAGGIO
Wolfgang Voeller
DALLA GIOVENTÙ PER LA GIOVENTÙ
Lorena Betschen
ATOM, IL NUOVO AEREO A DOPPIO PIANO DELLA CPLR
Matthias Bosshard
FESTIVAL ESTIVO 2026 PRESSO LA MG USTER
Martin Wunderli
Novità su Leomotion.com

ORGOGLIO E BUONE IDEE
 Markus Nussbaumer

Novità da HEBU

EURO CONTEST GLIDER ACRO TOUR AUSTRIA 2026

TEAM MANAGER «THIS» BOSSHARD
Rodito Nussbaumer
APPROFONDIMENTI SULLA STORIA DELL’AVIAZIONE ACQUATICA

34° CAMPIONATO ALPINO DI MODELLISMO AEREO DI HAHNENMOOS
Res Dauwalder
PICCOLI VELISTI CHE PRENDONO ESEMPIO DAGLI ALTRE
Res Dauwalder
BENVENUTO, NUOVO MEMBRO!
Andrea Bolliger
HORIZON HOBBY/LEMACO NEWS:MICRO OV-10 BRONCO 645 MM VON E-FLITE

COUPE DES ALPES – OSSERVARE E IMPARARE
Rodito Nussbaumer
RICORDI
Wolfgang Völler
NOTIZIE DA HEBU
 Julia Bucher

REGIONE NOS – UN CENTRO DI ECCELLENZA PER IL VOLO ELETTRICO
Emil Giezendanner
DA 0 A 100
Markus Nussbaumer
ACROBAZIE RC PRESSO IL CAMPO DI VOLO PER MODELLINI DELLA MG BREITENBACH, ERLEN
Oliver Jerike
70 ANNI DEL GRUPPO DI AEROMODELLISMO DI NIDWALDEN
Martin Barmettler