
Un sistema di telemetria “fatto in casa” per alianti radiocomandati
Il modellismo permette a chiunque di dare libero sfogo alle proprie doti di pilota e, eventualmente, di costruttore. Oggi si acquistano gli aerei che si faranno volare domani. Oppure si inizia realizzando un disegno in 2D o, meglio ancora, in 3D su un PC, poi si ritagliano le centine, si incollano, ecc. E pochi mesi dopo, si vola!
Per quanto riguarda i telecomandi, se in passato era ancora possibile creare facilmente i propri sistemi a 35 o 40 MHz, mi sembra che sarebbe azzardato cercare di competere con i sistemi commerciali a 2,4 GHz. Questi sistemi sono il frutto di una lunghissima esperienza di professionisti specializzati.
Tuttavia, esiste un ambito in cui l’hobbista può ancora realizzare abbastanza facilmente qualcosa di interessante. Si tratta della telemetria.
In questo articolo spiego come ho realizzato il mio sistema di telemetria. Ora è installato su tutti i miei alianti RC.
Una rapida ricerca su Internet mi ha permesso di scoprire il circuito integrato MPSX-4100A6U di Motorola-Freescale. Questo circuito integrato, alimentato a 5 Vcc, fornisce un segnale analogico di 0,5 V a un’altitudine di 10.000 metri (circa 20 kPa di pressione atmosferica) e di 4,5 V a un’altitudine di -150 metri (circa 105 kPa), a seconda delle condizioni meteorologiche del momento.
È possibile trascurare gli errori di linearità molto piccoli per l’intervallo di altitudini che riguarda il volo a vela RC. Un semplice calcolo dimostra che la differenza di tensione in uscita è pari a 0,05 mV per una differenza di altitudine di 10 cm. Questi valori sono stati rapidamente confermati da misurazioni effettuate con strumenti del tutto convenzionali quali voltmetri o oscilloscopi.
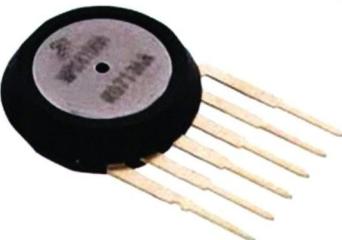
Il circuito integrato è stato montato su un piccolo circuito sperimentale alimentato a 5 Vcc. Un oscilloscopio digitale portatile (PicoScope/Pico-Log) collegato a un netbook e un voltmetro digitale sono stati collegati al pin di uscita del circuito integrato. Ho
fatto un giro qua e là, dando di tanto in tanto un’occhiata a questi strumenti. Una volta tornato a casa, l’analisi delle registrazioni effettuate ogni secondo ha rivelato la perfetta coincidenza tra il profilo del percorso in auto e la forma delle curve registrate. Ha anche rivelato che improvvisi sbalzi di pressione, ad esempio quando si incrocia un grosso camion, provocavano un momentaneo cambiamento di altitudine! Questo però non mi ha preoccupato, poiché i miei alianti non incrociano mai veicoli del genere! Rimaneva ancora da dimostrare che nei miei alianti a motore, dove i conduttori attraversati da correnti di decine
di ampere, sono posizionati vicino al sistema di telemetria, nessuna interferenza potesse comprometterne il corretto funzionamento.
Il circuito è costituito da una parte analogica (amplificatore, derivatore, ecc.) con componenti discreti che interagiscono con un microcontrollore PIC 16F876 a 8 bit di Microchip per l’elaborazione dei segnali analogici e la generazione delle diverse frequenze necessarie.
Il circuito è stato realizzato con componenti a filo, anziché con componenti SMD, per motivi di praticità durante la fase sperimentale del progetto.
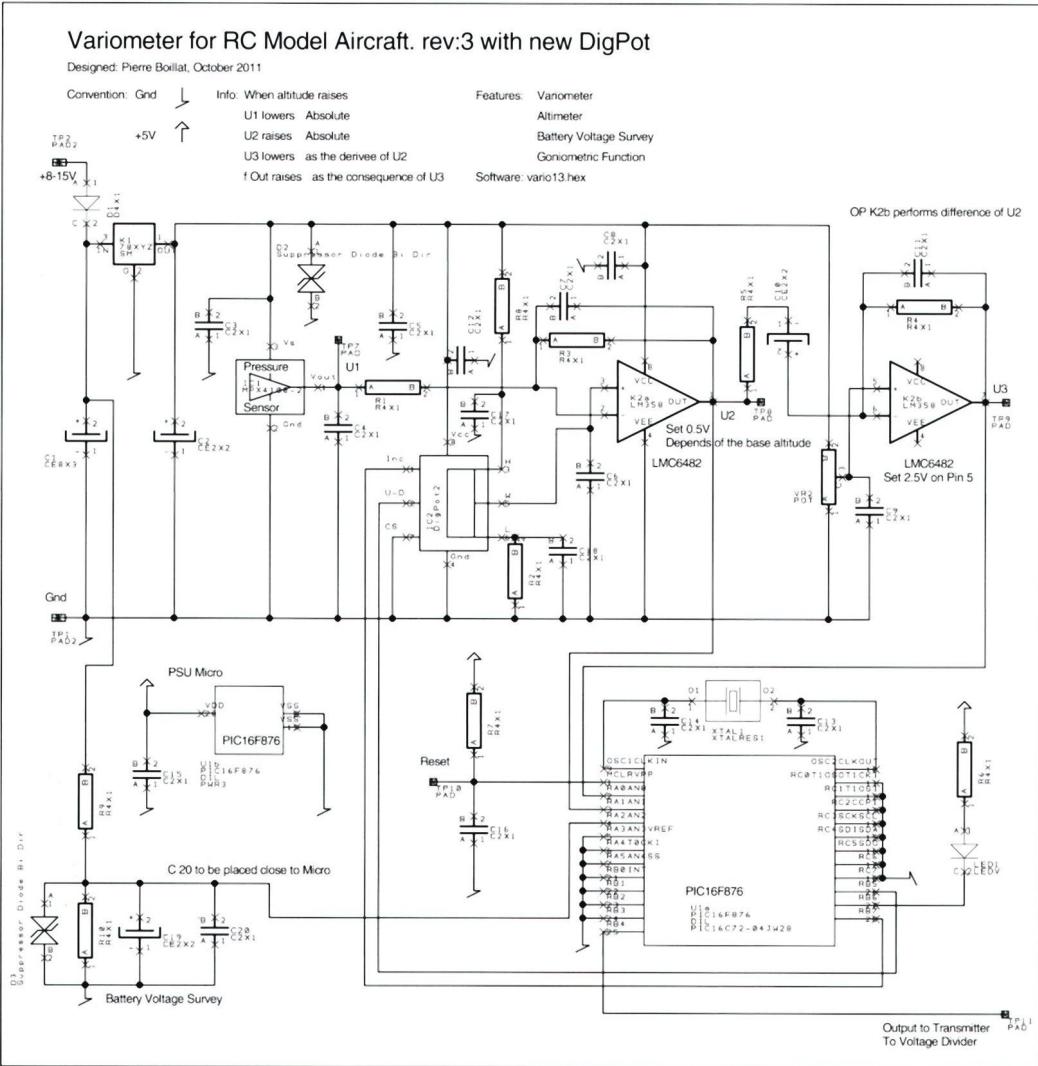
- All'accensione, il sistema rileva e imposta l'altitudine locale attuale.
- Successivamente, viene definito un intervallo di altitudine operativo compreso tra -70 e +700 metri.
- Definizione di fasce altimetriche di 5 metri di spessore ogni 50 metri.
Un codice rappresentato da segnali acustici, simile al codice Morse, comunica al pilota l’altitudine rilevata, in alternanza con le indicazioni del variometro. - Il variometro emette bip bip a frequenze diverse a seconda della velocità verticale, come negli alianti abitabili.
Da 0 a 1 m/s positivo, bip bip a 440 Hz, la nota «La» in musica
Da 1 a 2 m/s positivo, bip bip a 523 Hz, «Do»
Oltre 2 m/s positivi, bip bip a 659 Hz, «Mi»
Da 0 a 1 m/s negativi: nessun segnale, silenzio
A partire da 1 m/s negativi, bip bip a 220 Hz, «La» - Monitoraggio della tensione della batteria: se le celle della batteria LiPo raggiungono una tensione di 2,8 V, viene trasmesso come allarme un segnale continuo a 698 Hz, corrispondente alla nota «Fa» in musica.
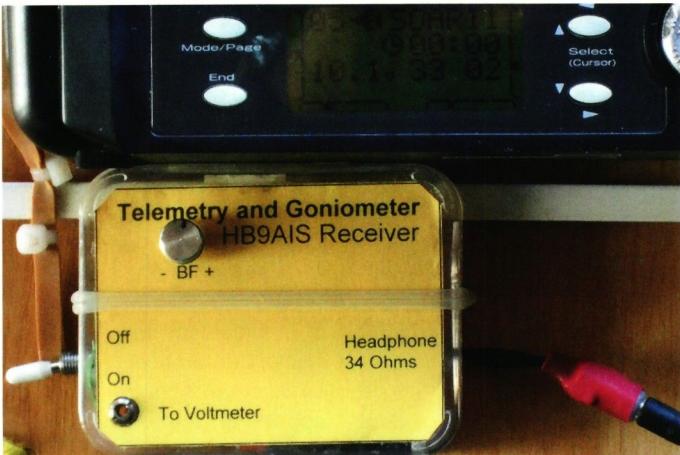
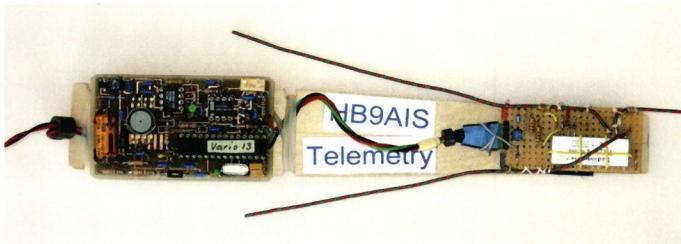
Sono stati effettuati diversi test con vari sistemi disponibili in commercio. Alla fine ho acquistato dei piccoli circuiti ibridi della Radiometrix con una potenza di 10 mW in HF alla frequenza di 434 MHz in trasmissione e una buona sensibilità in ricezione. Questi circuiti, che richiedono pochissimi componenti esterni, sono stabili e facili da utilizzare. Alcune prove a terra volte a verificarne la portata hanno dimostrato che sono utilizzabili su distanze di diversi chilometri, quindi compatibili con l’applicazione nel modellismo. Inoltre, in terreno aperto, il ricevitore può eventualmente essere utilizzato come goniometro nel caso in cui un aliante fosse stato sfortunatamente perso in un campo di mais!
Come ho detto prima, avevo un grosso dubbio sul fatto che la vicinanza della telemetria
con i cavi di alimentazione del motore, dove circolano correnti pulsate di diverse decine di ampere, potesse interferire con il suo corretto funzionamento. La risposta è arrivata subito: nessun problema. Va detto che il circuito stampato è stato realizzato con i mezzi a disposizione, ma rispettando le regole normalmente applicate in questo campo!
Non bisogna farsi illusioni: in un progetto del genere non si cerca certo di ridurre al minimo
in un progetto del genere. Il solo costo dei componenti è sicuramente superiore a quello di un sistema di telemetria disponibile in commercio, dotato di variometro e di tutte le altre funzioni utili nel volo a vela RC.
Se si considerano poi le centinaia di ore di «lavoro» necessarie per la sua realizzazione, fino a quando non potrà essere installato su alcuni alianti, si potrebbe ritenere che sia del tutto proibitivo.
Come accennavo all’inizio di questo articolo, se si pratica l’hobby del modellismo dedicandosi con piacere alla costruzione dei modelli e, come in questo caso, all’allestimento elettronico. La ricompensa deriva dall’immenso piacere che si prova quando si sente la dolce melodia dei bip bip della telemetria provenienti dall’aliante, lassù tra le nuvole.
*Di Pierre Boillat, Meyriez, MG-Friburgo*


52. COPPA DELLE ALPI 2026
 Emil Giezendanner

GIORNATA DI PROVA PRESSO L'MFV WETTINGEN
 Urs Keller

CORSAIR F4U – UN WARBIRD DALL’ASPETTO SUCCESSO
Jürgen Rosenberger, Jürgen Prinz
CAPISCI COSA INTENDO? 125 ANNI DELL’AERO CLUB SVIZZERO
Emil Giezendanner
CAMPIONATI EUROPEI F3A A ST-MACAIRE, FRANCIA
 Matthias Bosshard

LA STORIA DEL PC-21
Emil Giezendanner
GEMELLAGGIO
Wolfgang Voeller
ATOM, IL NUOVO AEREO A DOPPIO PIANO DELLA CPLR
Matthias Bosshard
VOLO LIBERO IN PIENA ESTATE
Urs Muntwyler
EURO CONTEST GLIDER ACRO TOUR AUSTRIA 2026

TEAM MANAGER «THIS» BOSSHARD
Rodito Nussbaumer
APPROFONDIMENTI SULLA STORIA DELL’AVIAZIONE ACQUATICA

34° CAMPIONATO ALPINO DI MODELLISMO AEREO DI HAHNENMOOS
Res Dauwalder
BENVENUTO, NUOVO MEMBRO!
Andrea Bolliger
HORIZON HOBBY/LEMACO NEWS:MICRO OV-10 BRONCO 645 MM VON E-FLITE

COUPE DES ALPES – OSSERVARE E IMPARARE
Rodito Nussbaumer
ORGOGLIO E BUONE IDEE
 Markus Nussbaumer

Novità da HEBU

FESTIVAL ESTIVO 2026 PRESSO LA MG USTER
Martin Wunderli
PICCOLI VELISTI CHE PRENDONO ESEMPIO DAGLI ALTRE
Res Dauwalder
Novità su Leomotion.com

DALLA GIOVENTÙ PER LA GIOVENTÙ
Lorena Betschen
RICORDI
Wolfgang Völler
NOTIZIE DA HEBU
 Julia Bucher

REGIONE NOS – UN CENTRO DI ECCELLENZA PER IL VOLO ELETTRICO
Emil Giezendanner
DA 0 A 100
Markus Nussbaumer
70 ANNI DEL GRUPPO DI AEROMODELLISMO DI NIDWALDEN
Martin Barmettler
ACROBAZIE RC PRESSO IL CAMPO DI VOLO PER MODELLINI DELLA MG BREITENBACH, ERLEN
Oliver Jerike