
Chopper-Fahrtregler für 20 A
Der Fahrtregler, von dem hier eine Bauanleitung gegeben wird, zeichnet sich durch folgende Vorteile aus:
- Ausgangsspannung steuerbar von negativen Werten bis zur vollen Batteriespannung.
- Verlustleistung ist durch Verwenden einer besonderen Endstufe und eines Speedrelais vernachlässigbar.
- Störsicherheit ist maximal, auch bei grossen Reichweiten, durch galvanische Trennung von Empfänger- und Powerkreis.
- Geringer Strombedarf aus der Empfängerbatterie. Aus diesem und dem vorhergehenden Grund wurde auf eine Empfängerspeisung aus der Powerbatterie verzichtet.
- Chopperfrequenz liegt bei 440 Hz. Man erreicht dadurch einen samtweichen Motorlauf und einen besseren Wirkungsgrad als bei den üblichen 50 Hz.
- Bei fehlendem Sendersignal (z. B. Überreichweite) oder ausgeschaltetem Empfänger wird die Ausgangsspannung sofort unterdrückt, d. h. kein kurzes Einschalten des Motors beim Ein/Ausschalten von Sender oder Empfänger.
- Geringes Gewicht durch Verwenden modernster Bauelemente. Dadurch ist die Anwendung in allen Sparten des Elektromodellbaus möglich.
- Ausführungen für positiven und negativen Eingangspuls (also auch für Varioprop), für normalen Vor/Rückwärtsbetrieb (bzw. Propellerstop bei Klappluftschrauben) oder für Elektrocar mit verlustfreier Bremse und einer festen Rückwärtsgeschwindigkeit.
Um den Nachbau auch dem Nichtprofi zu ermöglichen und weil diese Art Regler neu ist, ist diese Beschreibung sehr ausführlich gehalten.
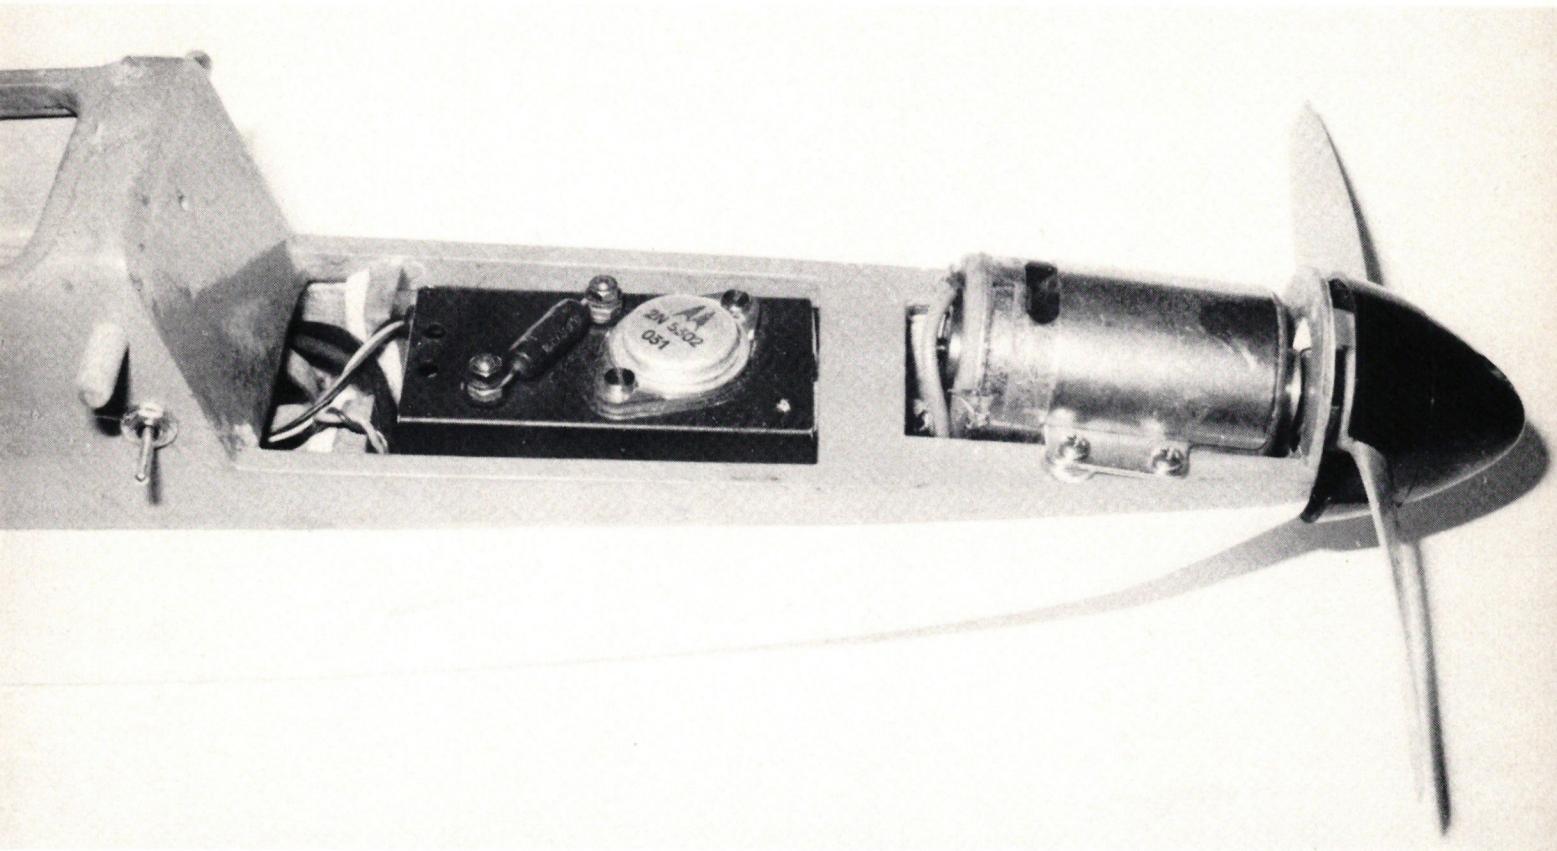
Einbau im ELEKTRO-FLY Jumbo 550, 10 Zellen: $I_{max} = 15\text{ A}$ . H11 ist hier im TO3-Gehäuse. R35 wurde ausserhalb des Gehäuses montiert, um ihn an verschiedene Batterie-Spannungen anpassen zu können.
(Abb. 1)
Das Gerät unterteilt sich im wesentlichen in Puls-, Steuer- und Powerteil.
Der Pulsteil besteht aus Pulslänge-Spannungswandler, Pulsüberwachung, Dreieckgenerator und aus der Addition. Aus dem Pulslänge-Spannungswandler kommt die Spannung Up, die der Eingangspulslänge bzw. der Knüppelstellung entspricht. Die Pulsüberwachung schaltet die Endstufe nur dann ein, wenn ein Eingangspuls vorhanden ist. Der Dreieckgenerator liefert die Chopperfrequenz von 440 Hz, diese wird in der Addition mit Up zur Spannung Uc vermischt. Uc ist damit eine Dreieckspannung, deren Mittelwert sich mit der Knüppelstellung verändert (Abb. 2).
Der Steuerteil besteht aus Komparator mit Spannungsteiler, den Relais und den Optokopplern zur Ansteuerung des Powerteils und der Basisstromregelung des Hauptleistungstransistors. Die Komparatoren 1-4 koordinieren das Schalten der Relais und der Optokoppler bzw. der entsprechenden Leistungstransistoren abhängig von Up und Uc.
| Ausgangsstrom | dauern: | 20 A |
| Spitze: | 40 A (0,1 s) | |
| Ausgangsspannung | (% Batterie): | -80% - 100% |
| bei Ausführung Car: | -80%, 0 - 100% | |
| Batteriespannung: | 6 V - 27 V | |
| Empfängerspannung: | 4 V - 6 V | |
| Stromverbrauch | Ruhe: | 5 mA |
| Max.: | 55 mA | |
| Mechanik | Gewicht: | 95 g (ohne Kabel) 60 g (ohne Gehäuse) |
| Masse: | 70 × 32 × 30 mm |
Die Endstufe ist als sog. H-Schaltung ausgelegt, wobei ein Ast aus den beiden Leistungstransistoren, der andere aus dem Relais K1 besteht. Das hat den Vorteil, dass man nur einpolige Relais benötigt (im Speedbetrieb liegen so nur zwei Relaiskontakte zwischen Motor und Powerbatterie).
Steht der Steuerknüppel am Sender in Neutralstellung, so ist die Spannung Up gleich der halben Empfängerspannung Vc ebenfalls der Mittelwert von Uc. Im Moment spricht kein Komparator an, die Relais sind abgefallen, der Motoranschluss M+ hängt an +Vb (Powerbatterie), die Optokoppler sind nicht aktiviert, keiner der beiden Leistungstransistoren ist leitend, es fliesst damit kein Strom durch den Motor (Abb. 2a). Schiebt man den Knüppel nach vorn (die Pulse werden kürzer), wird Up und der Mittelwert von Uc kleiner. Die unteren Spitzen der Dreieckspannung Uc sprechen den Komparator 3 im Takt der Chopperfrequenz an (Abb. 2b). Je tiefer Uc, um so grösser wird das Ein/Ausverhältnis, bis Uc schliesslich so tief ist, dass der Komparator 3 immer eingeschaltet bleibt. Der Steuerknüppel ist jetzt kurz vor dem Anschlag. Wenn Komparator 3 anspricht, wird der untere Leistungstransistor leitend. Der Mittelwert des Stromes, der jetzt von M+ nach M– durch den Motor fliesst, ändert sich im gleichen Masse zwischen Null und Maximalwert, wie das Ein/Ausverhältnis des Komparators 3.
Schiebt man den Knüppel bis zum Endanschlag, so spricht zusätzlich der Komparator 4 an und betätigt das Relais K2. K2 überbrückt die Kollektor-Emitter-Sättigungsspannung des Transistors, der Motor hängt jetzt an der vollen Batteriespannung (Abb. 2c).
Zieht man den Knüppel aus der Neutrallage zurück (die Pulse werden länger), wird Up und der Mittelwert von Uc grösser. Zuerst spricht Komparator 2 an und betätigt das Rückwärtsrelais K1. Im Moment fliesst noch kein Strom durch den Motor, M+ ist jetzt aber mit Vb– verbunden (Abb. 2d). Mit
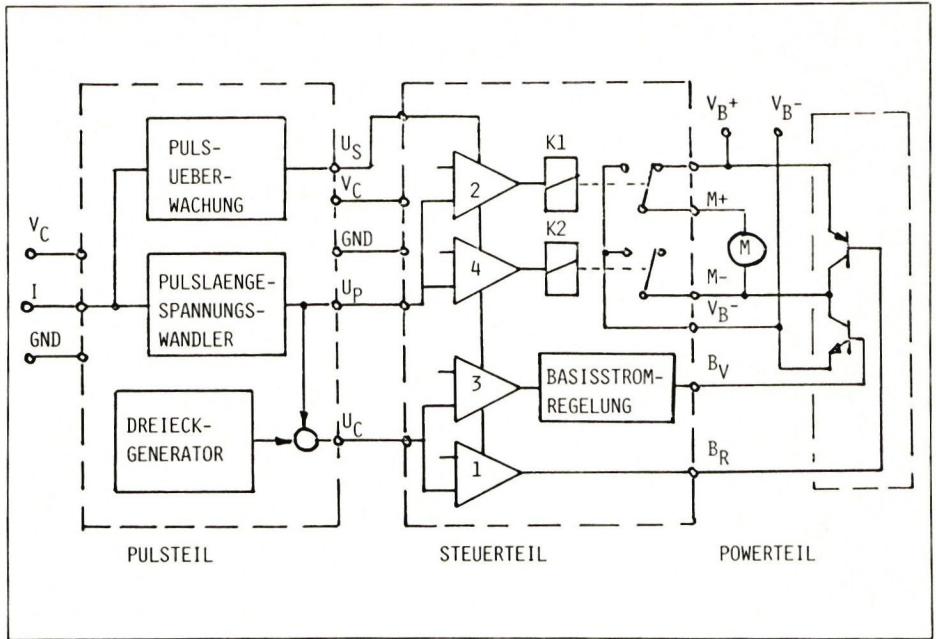
Abb. 1 Blockschema
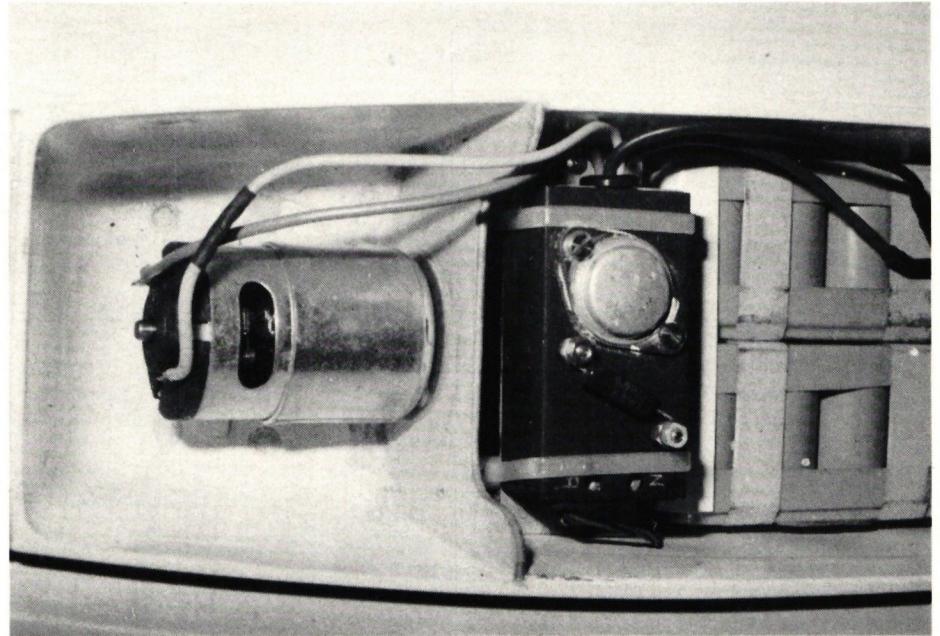
Unten: Anwendung in einem MAXI-SPEED GRAUPNER 426 12 Zellen: Imax = 19 A
grösser werdendem Up bzw. Uc sprechen die oberen Spitzen von Uc den Komparator 1 an, der obere Leistungstransistor wird leitend und der Strom fliesst in umgekehrter Richtung durch den Motor (Abb. 2e). Am Endanschlag ist das Pulsverhältnis etwa 80% (kein Speedrelais).
Bei der Ausführung «Car» legt man die Schwelle von Komparator 2 so, dass er erst kurz vor dem hinteren Anschlag anspricht. Der obere Transistor schliesst so den Motor (auch mit variablem Pulsverhältnis) über Relais K1 kurz. Der Motor wird dadurch abgebremst, ohne Strom aus der Batterie zu ziehen. Am hinteren Knüppelanschlag schaltet der Komparator 1 und das Relais K1 um, der Motor läuft jetzt mit einer konstanten Geschwindigkeit rückwärts.
(Abb. 3)
Der Puls I vom Empfänger soll in eine zur Pulslänge proportionale rippelfreie Spannung gewandelt werden. Das ist hier mit einem nachlaufenden Monoflop gelöst: Der Integrator (IC2, C4) erzeugt die pulsabhängige Spannung Up, die über R12 den Monoflop (IC1) so verstellt, dass sein Ausgangspuls mit dem Eingangspuls I übereinstimmt. An R11 variiert man die Grundzeitkonstante des Mono und an R12 die Auslenkung des Integrators. Damit passt man den Regler an die Pulslängen der Fernsteuerung an. R11 beeinflusst die Neutralstellung, R12 den Maximalauschlag. Up muss in der Knüppelneutralstellung 46% der Empfängerspannung Vc, bei voll vorwärts 17% und bei voll rückwärts 70% sein.
Mit der Kurzverbindung KV1 kann man die Polarität des Eingangspulses anpassen (negativ für Varioprop, positiv für die meisten andern). Up gelangt einerseits auf die Komparatoren, die die Relais K1 und K2 betätigen, andererseits auf die Addition (IC2, IC4). Hier wird zu Up die Dreieckspannung vom Oszillator (IC2, R6-8, C3) addiert. Das Resultat ist die Spannung Uc ( $U_c = U_p + 20\% \text{ pp/Dreieck}$ ). Die Ausgangspulse von IC1 werden von der Schaltung mit H1, R9, R10, C5, C6, D1 und H2 überwacht: Fehlt der Eingangspuls und damit auch der Ausgangspuls von IC1, so werden C5 und C6 über R9 in ca. 0.1 s entladen, H2 wird davon hochohmig ( $U_s = V_c$ ), und H3 schaltet die Speisespannung Vc3 für die Optokoppler (H9, 10) und für die Relaisansteuerung (R26, 27, H4, 5) aus. Erscheint der Puls (Sender wird eingeschaltet), so wird H2 nach etwa 3 s (R10, C6) leitend, der Regelkreis mit dem Mono kann auf den korrekten Wert einschwingen, bevor die Endstufe aktiviert wird. Man verhindert so eine ungewollte Auslenkung des Fahrtreglers.
Die Schwellen für die Komparatoren (IC5) werden durch den Spannungsteiler (R16-21) aus der Empfängerspannung Vc abgeleitet. Da diese Schwellenspannungen und die Spannungen Up und Uc von Vc abgeleitet sind, verschieben sich die Arbeitspunkte auch bei grossen Empfängerspannungsschwankungen nicht.
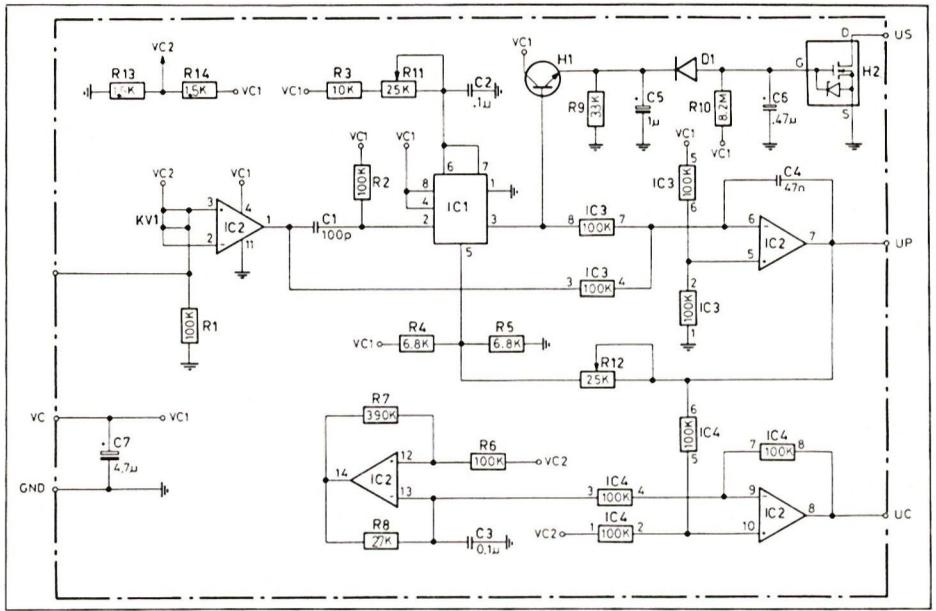
Oben: Abb. 3a Schaltschema Pulsteil
Unten: Abb. 3b Schaltschema Steuerteil
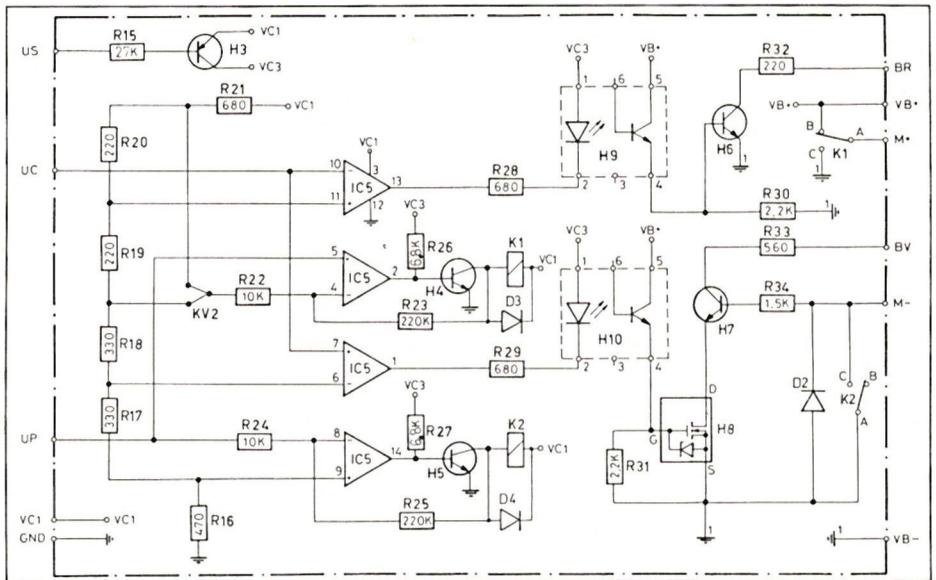
Unten: Abb. 3c Schaltschema Powerteil
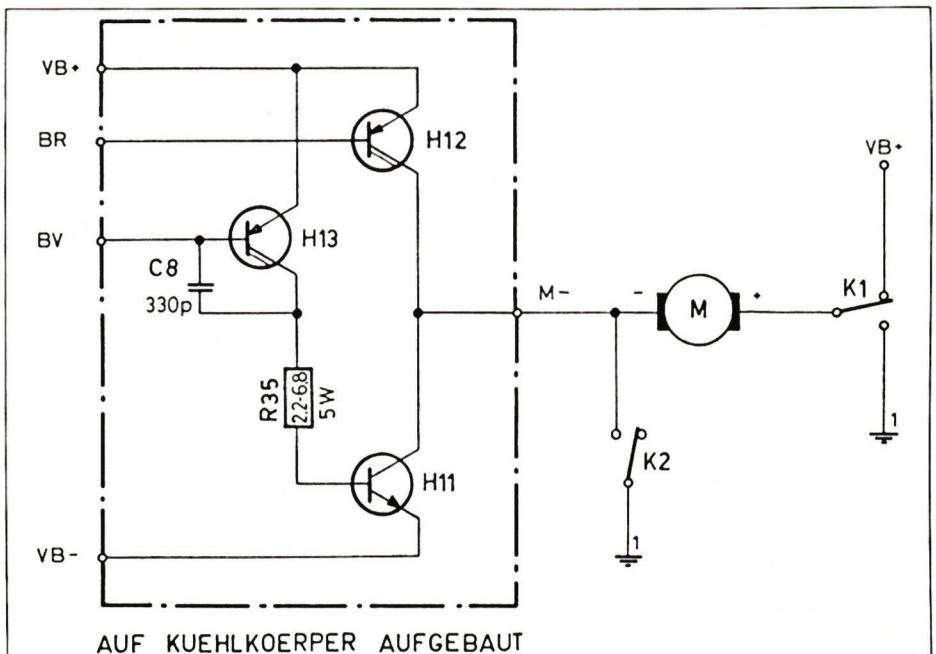
Mit der Kurzverbindung KV2 kann man die Schwelle des Komparators für das Rückwärtsrelais auf 50% (normaler Vor-/Rückwärts-Betrieb) oder auf 69% (verlustfrei bremsen) legen. Die beiden Relais schalten mit einer Hysterese von 3% (R22, 23 und R24, 25), dadurch wird ein Klappern der Relais in der Nähe der Umschaltpunkte verhindert.
Die Endstufe für den Rückwärtsbetrieb besteht aus einem Darlingtontransistor (H12) und dessen Ansteuerung (H6, R32). Seine Sättigungsspannung beträgt etwa 1,5 V, was ihn bei längerer Rückwärtsfahrt (>30 sec) thermisch überlasten würde.
Der Haupttransistor (für Vorwärtsfahrt, H11) ist wahlweise ein einzelner 40-A-Typ (2N5301, TO3: grösseres Gewicht, einfacher Einbau) oder er besteht aus drei 15-A-Typen (BD743, TO220). Seine Ansteuerung bildet mit H13, H7, H8 und R34 einen Regelkreis: Wenn die Endstufe angesteuert ist (H10, H8 leitend) gelangt die Kollektorspannung von H11 via R34 auf die Basis von H7. H7 ist leitend, solange die Kollektorspannung von H11 grösser als 0,4 V ist. Über R33 und H13 erhält H11 den Basisstrom, was wiederum bewirkt, dass seine Kollektorspannung kleiner wird. Es wird also nur so viel Basisstrom erzeugt, wie zur Sättigung notwendig ist, im Speedbetrieb wird er ganz abgestellt. Mit dieser Einrichtung erzielt man einen extrem hohen Wirkungsgrad der Endstufe. H11 hat in dieser Schaltungsart eine relativ grosse Aus-
schaltzeit. Der Sättigungsspannungsregelkreis ist daher nicht linear, sondern er fällt in eine sog. stabile Grenzschwingung um 0,4 V, die wegen C8 bei etwa 20 kHz liegt. R35 begrenzt die Verlustleistung in H13. Bis zu Powerbatteriespannungen von 10 V kann man ihn durch einen Draht ersetzen, darüber sollte er etwa 5 Ohm sein.
Das Konzept mit H11 und H12 hat einen kleinen Nachteil: Einige Fernsteuerungen (z. B. die alte Robbe) haben am linken Knüppel einen umgekehrten Drehsinn. Das Problem lässt sich hier nicht durch Umpolen des Motors lösen, da der Fahrtregler dabei für Rückwärtsfahrt mit der guten Endstufe und mit Speedrelais arbeitet, statt umgekehrt.
Die Schaltung ist narrensicher und zuverlässig, es sind seit zwei Jahren etwa zwanzig Geräte zur vollen Zufriedenheit ihrer Besitzer im Einsatz.
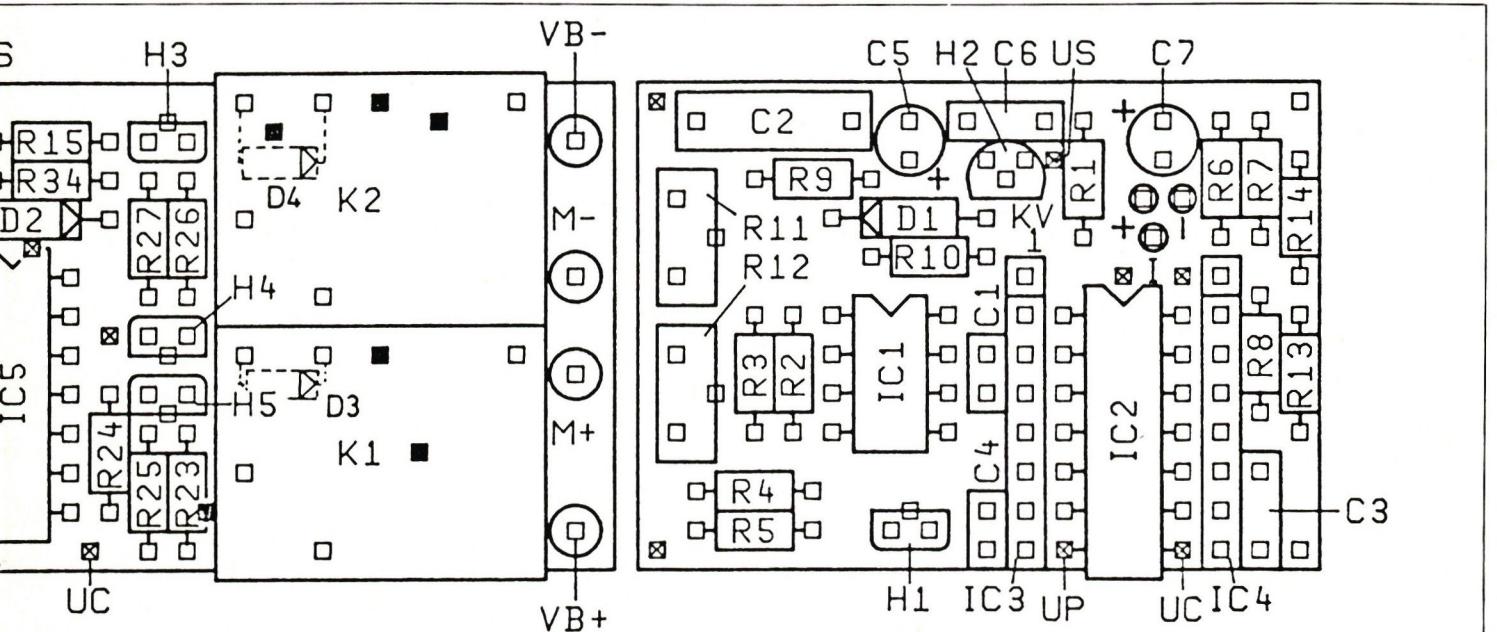
Die Prints sind doppelseitig, die Lötaugen sind aber nicht durchplattiert. Ausser den Relais, IC3, 4 und C2 müssen daher alle Bauelemente auch auf der Oberseite verlötet werden.
Trennen Sie zuerst die Kurzverbindungen gem. Abb. 4 durch, dann bestücken und verlöten Sie die Elemente in der Reihenfolge: Schichtverbindungen (nur Steuerteil),
Abb. 5 Bestückungszeichnung (M 4:1)
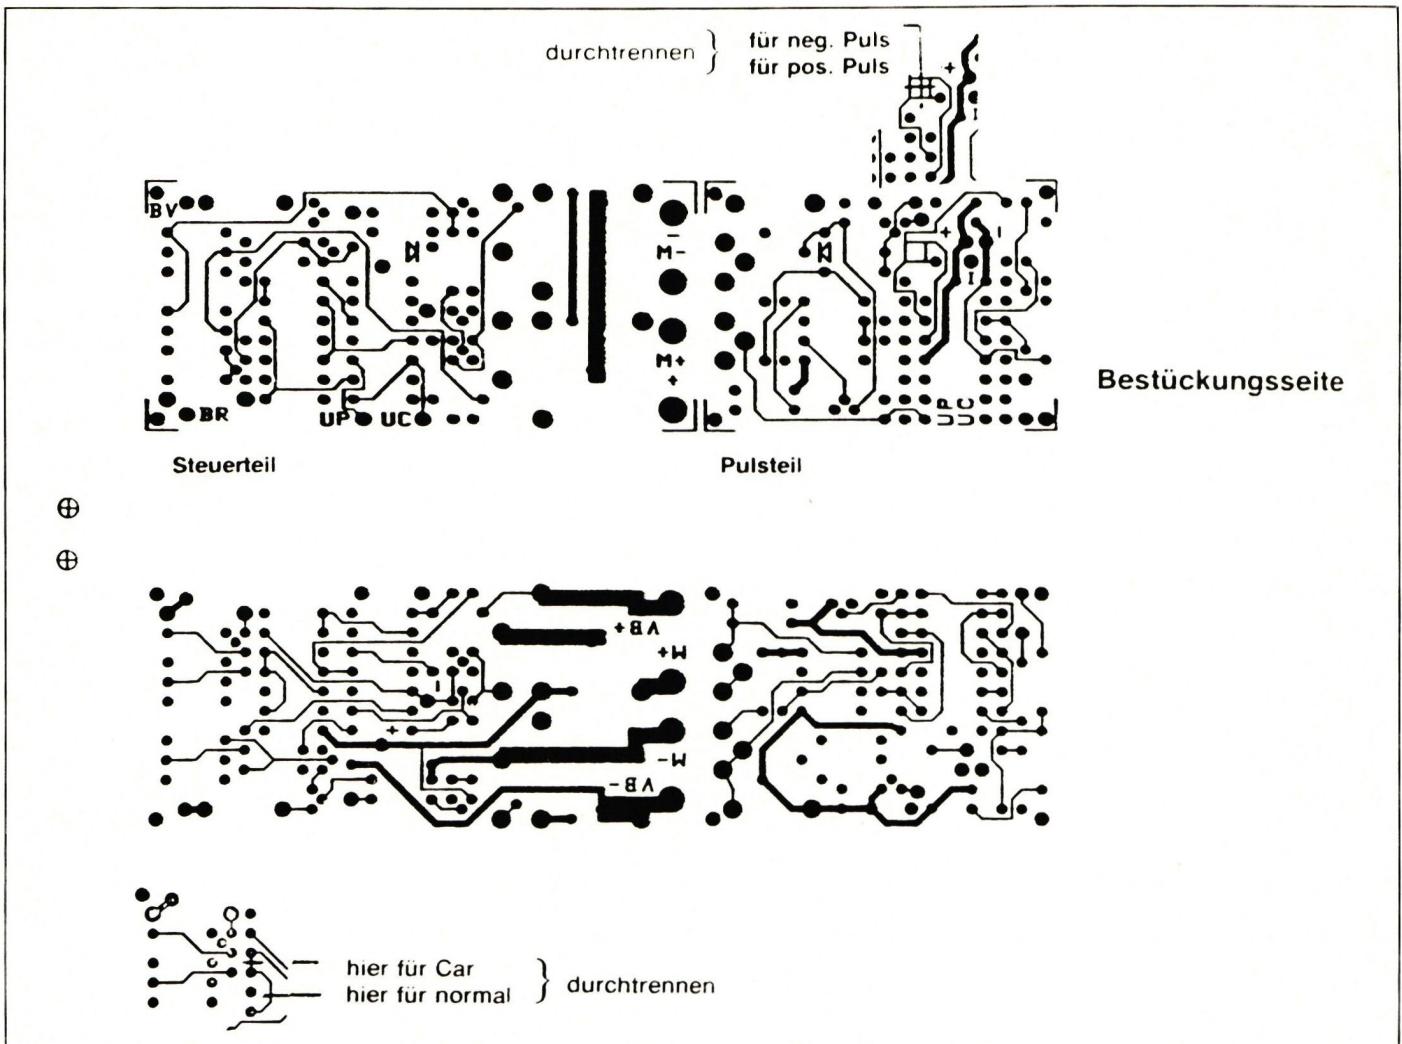
R, D, IC, H, IC3, 4, C2, K, D3, 4 (auf Rückseite Steuerprint), Empfängerkabel (Abb. 5).
Die fertig bestückten Prints werden vor dem Zusammenbau geprüft und grob abgeglichen. Den Pulsteil schliesst man am Empfänger an und stellt mit R11 und R12 die Pegel 17% Vc (max.), 46% Vc (neutral), 70% Vc (max. rückw.) von Up ein, man vergewissert sich, dass Us gegen Gnd niederohmig (<50 Ohm) und bei fehlendem Puls hochohmig (>10 M Ohm) ist.
Hat das geklappt, montiert man den Pulsteil auf den Steuerteilprint. Man lötet dazu etwa 3 cm lange Drähte beim Pulsteil an die Punkte Vc, Gnd, Us, Uc (IC2, Pin7), Up (IC2, Pin8), A und B (Printverbindungen). Diese führt man in die entsprechenden Punkte auf dem Steuerteil ein, drückt die beiden Prints so nahe wie möglich zusammen und verlötet die Drähte auf dem Steuerteilprint unten und oben (Vc und Gnd nur unten). Man kann jetzt den Abgleich genau vornehmen (R11, 12 so nachstellen, dass die Relais gemäss Funktionsbeschreibung ansprechen). Der Powerteil wird im Gehäusedeckel aufgebaut. Die Transistoren sind mit Glimmerscheiben isoliert zu montieren. Wer kein Gehäuse vorsieht, baut den Powerteil auf einem 1-mm-Alublech 70 x 32 auf. Dieses wird mit M2-Schrauben und Distanzröhrchen anstelle der Printverbindungen A und B befestigt. Verwendet man für H11 drei Transistoren TO220, so sollten diese nahe beieinander platziert und Pin für Pin parallel geschaltet werden. Die Anschlüsse Vb+/- und M+/- auf dem Steuerprint versieht man mit Hohlnieten, um den Print durch den Lötvorgang nicht zu sehr zu belasten. Die Leitungen sollten etwa 2-mm2-Litze sein. Auf gute Lötstellen achten, damit der kleine Spannungsabfall, den man mit hohem Schaltungsaufwand anstrebt, nicht in den Verbindungen wieder verschenkt wird.
Für IC1 (Mono) und IC2 (quad OpAmp) wurden CMOS-Typen verwendet. Die haben den Vorteil, dass ihre Auslenkung von Null bis zur vollen Speisespannung reicht. Man erreicht damit, dass alle Spannungen prozentual unabhängig von der Speisespannung Vc sind (keine Sättigungsspannungen).
Die IC3, 4 sind Widerstandsnetzwerke, es sind darin vier Widerstände von 100 kOhm enthalten, die untereinander sehr genau sind. Das ist nötig, damit Up möglichst frei von Rippel wird. C2 hat einen direkten Einfluss auf die Neutrallage des Reglers, man wählt deshalb wegen des kleinen Temperaturkoeffizienten einen Polyesterkondensator.
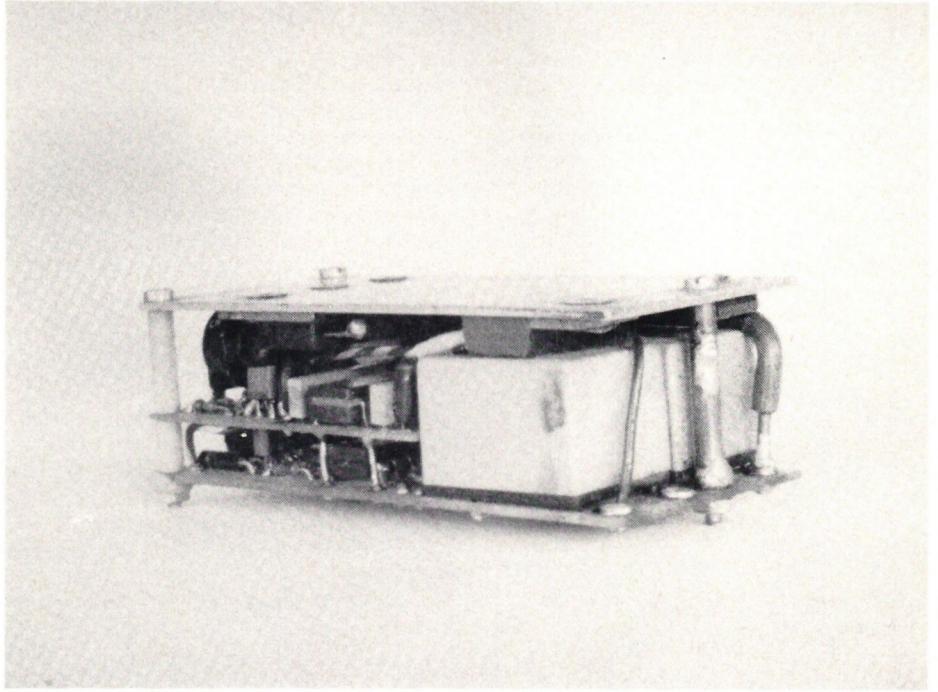
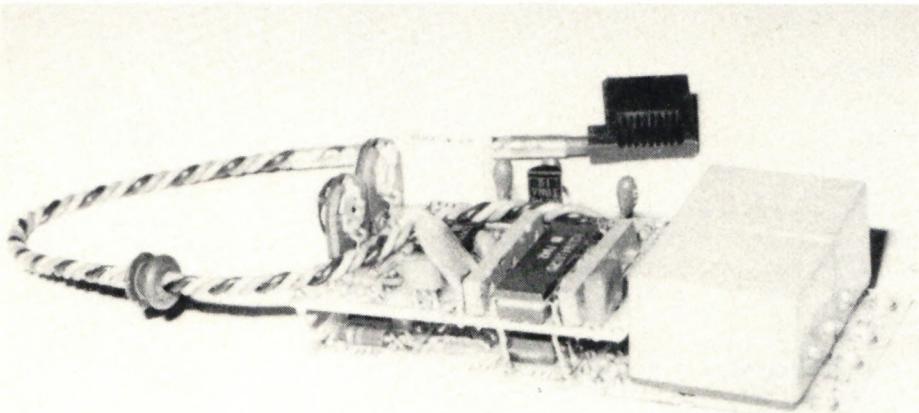
Oben: Gewichtsparversion ohne Gehäuse. H11, 12 sind nicht isoliert montiert, das Kühlblech liegt damit auf M-. Ein Messingdistanzrohr bildet die Verbindung zu M- auf dem Steuerteil und mit zwei weiteren Kunststoffdistanzrohren zusammen die Halterung des Kühlblechs auf den Prints. Motor und Batterie werden direkt am Print angeschlossen. Die Prints müssen gegen Staub und Feuchtigkeit Schutzlackiert sein.
h (6) ▣ Printverbindungen (7)
Die Lebensdauer der Relais K1, 2 ist nur für 10 A spezifiziert (200 000 Schaltungen), da K1 aber immer stromlos und K2 nur 0.4 V schaltet, darf man sie ohne Gefahr mit 20 A belasten.
Einige Elemente sind noch relativ neu und nicht in jedem Bastelgeschäft erhältlich. Es ist deshalb ein Bauteilsatz lieferbar, der die Halbleiter IC1-5, H1-13, die Relais K1, 2 und die beiden Prints (zugeschnitten und gebohrt) enthält.
Auf Anfrage ist auch das fertige Gerät erhältlich beim Verfasser: R. Schmuki, Nebenbachweg 8, CH-9470 Buchs.
Bauteilsatz sFr. 79.- (für H11 TO3 oder TO220 angeben).
Unten: Puls- und Steuerteil fertig zusammengebaut.
Statt dem Motor schliesst man eine Glühlampe von ca. 2 W an M+ und M-. Wer vorsichtig ist, schliesst die Powerbatterie über einen Drahtwiderstand von 1 Ohm an V+ und V- (auch strombegrenztes Netzgerät möglich), damit bei einem evtl. Kurzschluss kein Feuerwerk entsteht. Dann werden die Funktionen laut Funktionsbeschreibung nochmals überprüft und evtl. nachjustiert:
Neutralstellung – kein Relais angezogen, Lampe brennt nicht.
Vorwärts – Lampe beginnt zu brennen.
Voll vorwärts – Speedrelais zieht an, Lampe brennt am hellsten.
Rückwärts – Rückwärtsrelais zieht an, Lampe brennt.
Voll rückwärts – Lampe brennt nicht so hell wie bei voll vorwärts.
Bei der Car-Version zieht das Rückwärtsrelais (und brennt die Lampe) nur bei voll rückwärts.
Hat alles funktioniert, so ist der Regler jetzt einsatzbereit.
| R1,2,6 | 100K |
| R3,22,24 | 10K |
| R4,5,26,27 | 6.8K |
| R7 | 390K |
| R8,15 | 27K |
| R9 | 33K |
| R10 | 8.2M |
| R11,12 | 25K Pot |
| R13,14,34 | 1.5K |
| R16 | 470E |
| R17,18 | 330E |
| R19,20 | 220E |
| R21,28,29 | 680E |
| R23,25 | 220K |
| R30,31 | 2.2K |
| R32 | 220E 1/4W |
| R33 | 560E 1/4W |
| R35 | 0-6.8E 5W |
| C1 | 100P Ker |
| C2 | 0.1U MK |
| C3 | 100N Ker |
| C4 | 47N Ker |
| C5 | 1U Ta-E1 |
| C6 | .47U Ta-E1 |
| C7 | 4.7U Ta-E1 |
| C8 | 330P Ker |
| D1,3,4 | 1N4446 |
| D2 | 1N4001 |
| H1,4-7 | ZTX107BL |
| H2,8 | UN0104N3 |
| H3 | ZTX217BL |
| H9,10 | 4N26 |
| H11 3x | BD743B |
| H12,13 | BDW44 |
| IC1 | ICM7555IPA |
| IC2 | ICL7641ECPD |
| IC3,4 | 4308-102-104 |
| IC5 | LM339 |
| K1,2 | ODDH-106D |
| Gehaeuse | TEKO 1/A |
Abb.6 Stueckliste
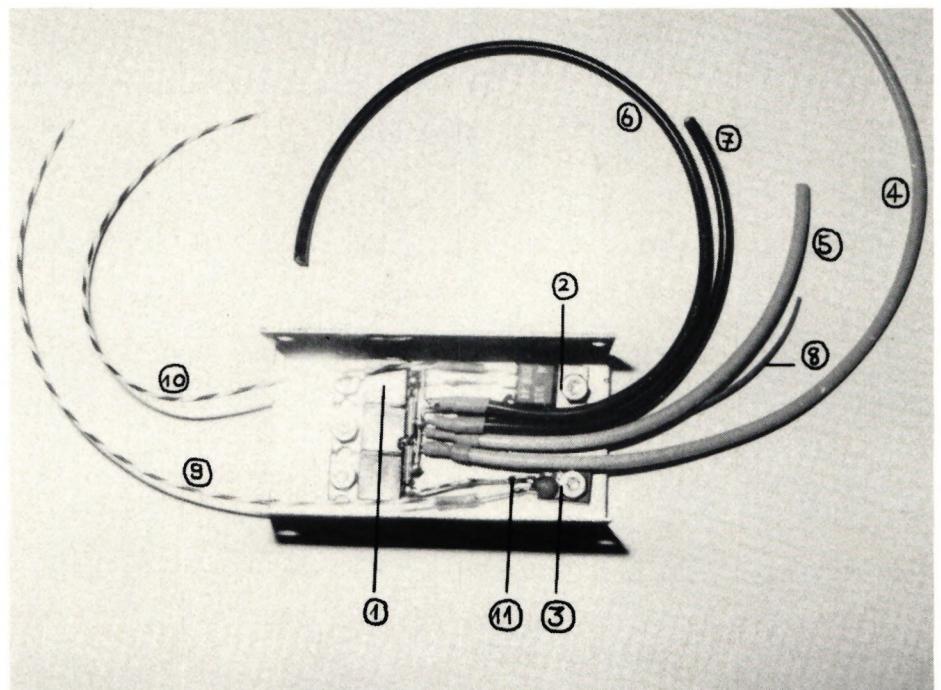
Rechts: Vorschlag für den Aufbau des Powerteils im Gehäusedeckel:
- 1 H11 3×TO220
- 2 H12
- 3 H13 mit C8
- 4 M- zum Motor
- 5 M- zum Print
- 6 Vb- zur Batterie
- 7 Vb- zum Print
- 8 Vb+ zum Print (nur ca. 0,2 mm²)
- 9 Bv zum Print
- 10 Br zum Print
- 11 R35 hier 0 Ohm
Bemerkung: Die Anschlüsse M+ und Vb+ kommen direkt vom Print.


DIE PC-21-STORY
 Emil Giezendanner

Neuigkeiten von HEBU

WEISCH, WASI MEINE? 125 JAHRE AERO CLUB DER SCHWEIZ
Emil Giezendanner
STOLZ UND GUTE IDEEN
 Markus Nussbaumer

ATOM, DER NEUE DOPPELDECKER VON CPLR
 Matthias Bosshard

CORSAIR F4U – EIN WARBIRD MIT EINPRÄGSAMER OPTIK
 Jürgen Rosenberger, Jürgen Prinz

52. COUPE DES ALPES 2026
Emil Giezendanner
HORIZON HOBBY/LEMACO NEWS:MICRO OV-10 BRONCO 645 MM VON E-FLITE

EUROPAMEISTERSCHAFTEN F3A IN ST-MACAIRE, FRANKREICH
Matthias Bosshard
EURO CONTEST GLIDER ACRO TOUR ÖSTERREICH 2026

VON DER JUGEND FÜR DIE JUGEND
Lorena Betschen
TEAMMANAGER «THIS» BOSSHARD
Rodito Nussbaumer
EINBLICKE IN DIE WASSERFLUGGESCHICHTE

WILLKOMMEN, NEUES MITGLIED!
Andrea Bolliger
Neuigkeiten bei Leomotion.com

STADTPARTNERSCHAFT
Wolfgang Voeller
FERIENPLAUSCH 2026 BEI DER MG USTER
Martin Wunderli
KLEINE VORBILDÄHNLICHE SEGLER
Res Dauwalder
FREIFLUG IM HOCHSOMMER
Urs Muntwyler
34. ALPINES MODELLFLUGLAGER HAHNENMOOS
Res Dauwalder
SCHNUPPERTAG BEIM MFV WETTINGEN
Urs Keller
COUPE DES ALPES – BEOBACHTEN UND LERNEN
Rodito Nussbaumer
REGION NOS – EIN ZENTRUM DES ELEKTROFLUGS
Emil Giezendanner
VON 0 AUF 100
Markus Nussbaumer
NEUIGKEITEN VON HEBU
 Julia Bucher

ERINNERUNGEN
Wolfgang Völler
WEISCH, WAS I MEINE? IM LAND DES LÄCHELNS
Emil Giezendanner
Senkrecht startende und landende Flugzeuge beinahe vergessen?
Emil Giezendanner