
Elektroflugmotor: Grundlagen und einfache Messungen
Im Elektroflug werden ausschliesslich Permanentmagnet-Gleichstrommotoren verwendet. Diese haben u. a. die angenehme Eigenschaft, dass ihr Betriebsverhalten und dessen Ursachen relativ leicht zu verstehen sind. Es ist auch leicht möglich, Betriebszustände mit guter Genauigkeit vorauszuberechnen, wenn wenige, den Motor beschreibende Kenndaten bekannt sind. Umgekehrt können diese Parameter aus einfachen Messungen am Motor gewonnen werden. Die Eigenschaften und Möglichkeiten sollen nachfolgend dargestellt werden. Um den gegebenen Rahmen nicht zu sprengen, muss dies in knapper Form geschehen. Weniger Wichtiges, längere Ableitungen usw. müssen notgedrungen übergangen werden.
Zu Beginn wollen wir zwei normalerweise allgemein übliche, idealisierende Vereinfachungen machen:
Der sich drehende Anker ist mit einem Reibungsmoment behaftet, das sich aus Lager-, Bürsten- und Luftreibung zusammensetzt. Wir nehmen an, dass dieses Reibungsmoment konstant, d. h. unabhängig von der Drehzahl ist.
Der dadurch entstehende Fehler ist minimal und hat für die Praxis keinerlei Bedeutung.
Der Anker des Motors dreht sich im Magnetfeld. Wenn er Eisen enthält (mit wenigen Ausnahmen bei Elektroflugmotoren der Fall), so werden darin schädliche Wirbelströme induziert. Daneben wird der Anker bei jeder Umdrehung ummagnetisiert; es entstehen Ummagnetisierungs-(«Hysterese»)Verluste. Die Wirbelstromverluste können durch zweckmässige Konstruktion klein gemacht werden (dünne, isolierte Bleche = Qualitäts-, Eignungsmerkmal). Die Hystereseverluste werden durch geeignetes, magnetisch «weiches» Ankerblech ebenfalls klein gehalten. Wir nehmen daher an, dass Wirbelstrom- und Hysterese-Verluste gleich Null sind.
Die Erfahrung zeigt, dass die dadurch entstehenden Fehler in den Rechenergebnissen bei guten Motoren 5% nicht übersteigen.
Bei Motoren mit eisenlosem Anker (Glockenanker, Scheibenläufer) entstehen diese Verluste erst gar nicht, und die Formeln gelten exakt.
Im Anker wird durch den Stromfluss im Magnetfeld ein Drehmoment erzeugt, das dem Strom proportional ist:
$$M_i = B \cdot I \quad (1)$$
$B$ ist darin eine Konstante, die durch die konstruktive Auslegung des Motors festgelegt ist; sie hat die Dimension $[Nm/A]$ .
Wir kommen noch darauf zurück. Bemerkenswert ist, dass in dieser Formel weder Drehzahl, noch Spannung usw. vorkommen. Diese beeinflussen natürlich den Strom selbst; wenn aber dann ein Strom der Grösse $I$ fliesst, dann gilt die Formel (1). Von diesem «inneren» erzeugten Moment müssen wir noch das Reibungsmoment abziehen, um das abgegebene, nutzbare Moment zu erhalten:
$$M = B \cdot I - M_R \quad (2)$$
Da sich die Ankerwicklung im Magnetfeld dreht, wird darin eine Spannung induziert; der Motor wirkt gleichzeitig als Generator. Diese induzierte Spannung ist der angelegten Spannung entgegengesetzt und wird daher als Gegenspannung bezeichnet.
Die Gegenspannung ist proportional der Drehzahl:
$$U_G = B' \cdot \omega \quad (3)$$
$\omega$ ist darin die Winkelgeschwindigkeit des Ankers; für diese gilt
$$\omega = \frac{\eta \cdot n}{30} \quad (4)$$
( $n = 3,1416$ )
mit $\eta$ = Drehzahl $[U/min]$ . (Für Überschlagsrechnungen $\omega \approx 0.1 \cdot n$ )
$B'$ ist (zunächst) wieder eine konstruktive Konstante des Motors; sie hat die Dimension $[Vsec]$ .
Man kann nun beweisen, dass $B$ und $B'$ dasselbe sind; es ist $B = B'$ . Dies lässt sich auch an den Dimensionen erkennen, denn es ist
$1 [Nm/A] = 1 [Vsec]$ ; bzw. $1 [Nm/sec] = 1 [VA] = 1 [Watt]$ (elektrisch-mechanisches Äquivalent)
Dies ist natürlich kein Beweis; es zeigt nur, dass es in den folgenden Formeln gleichgültig ist, ob wir für $B$ die Dimension $[Nm/A]$ oder $[Vsec]$ einsetzen; man nimmt das jeweils Zweckmässigere.
Wir haben von jetzt an nur noch die eine Konstante $B$ ; man bezeichnet sie als Generatorkonstante oder auch Drehmoment-Konstante des Motors.
Der Motor stellt für den durchfliessenden Strom einen elektrischen Widerstand dar. Dieser besteht zum allergrössten Teil aus dem Widerstand der Ankerwicklung; hinzu kommen noch kleinere Anteile von den
Bürsten, Übergangswiderstand Bürsten/Kollektor usw. Er hat den Wert $R [\Omega]$ .
An sich ist der Widerstand auch eine konstruktive Konstante des Motors; leider ist diese «Konstante» erheblich von der Motortemperatur abhängig. Mit steigender Temperatur steigt auch der Widerstand; der Motor wird dadurch in seinen Eigenschaften deutlich schlechter. Man kann dies berechnen; wir wollen hier darauf verzichten und uns vorstellen, dass wir z. B. immer den Widerstand in «betriebswarmem» Zustand (60–80 Grad Gehäusetemperatur; im Inneren bis zum doppelten) meinen.
Wenn wir am Motor messen, dann sollte dies immer bei derselben Temperatur erfolgen, bei welcher der Motor im praktischen Betrieb läuft, sonst erhalten wir unrealistisch günstige Werte. Im Normalfall also Motor unter Last zuerst warmlaufen lassen!
Im praktischen Betrieb ist es schon aus diesem Grund angebracht, den Motor gut zu kühlen; hohe Motortemperaturen verschlechtern den Wirkungsgrad und sind Energieverschwendung.
Das Ersatzschaltbild für unseren Motor ist die Reihenschaltung eines Generators mit einem Widerstand (Bild 1). Auf die auch vorhandene Motorinduktivität brauchen
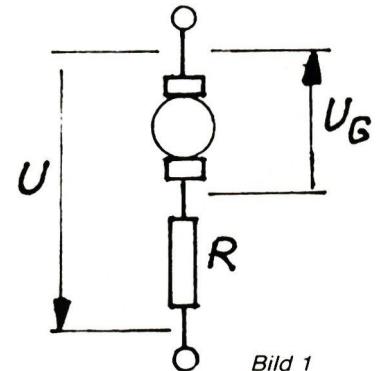
Bild 1
wir hier keine Rücksicht zu nehmen; für andere Betrachtungen (elektronische Drehzahlregler) spielt sie jedoch eine grosse Rolle und darf dann nicht vernachlässigt werden.
An diese Reihenschaltung wird die Betriebsspannung $U$ angelegt. Dann gilt
$$U - U_G = R \cdot I \quad (5)$$
(«treibende» Betriebsspannung – Gegenspannung = verbleibende Spannung an $R$ ; hieraus folgt Strom $I$ )
$$U = U_G + R \cdot I \quad (6)$$
Setzen wir (3) in (6) ein, so wird
$$U = B \cdot \omega + R \cdot I \quad (7)$$
Mit Gl. (7) und (2) haben wir die beiden wichtigsten Grundbeziehungen für unseren Motor gefunden. Aus ihnen können wir alles Weitere ableiten. In diesen Gleichungen kommen als motortypische Konstanten folgende Grössen vor:
$B$ = Generatorkonstante $[Nm/A]$ bzw. $[Vsec]$
$R$ = Motorwiderstand
$M_R$ = Reibungsmoment $[Nm]$
Es mag im ersten Moment überraschend sein – aber mit diesen 3 Grössen ist der
Motor vollständig «beschrieben». Mehr brauchen wir – zunächst – nicht zu wissen, um z. B. einen Betriebszustand zu berechnen oder um die Motordiagramme zu erstellen.
Praktisch kommt dann allerdings noch einiges dazu; z. B. können sich Stromwerte ergeben, die praktisch viel zu hoch sind, oder die Verlustwärme kann nicht mehr abgeführt werden, usw.
Innerhalb des praktisch möglichen, erlaubten Betriebsbereichs haben wir mit diesen 3 Konstanten alles, was wir an grundlegenden Daten brauchen. Leider kann man die 3 Parameter in aller Regel nicht direkt messen, oder jedenfalls nicht so ohne weiteres und ohne grossen Messaufwand.
Weiter unten werden wir sehen, wie man sie «indirekt» aus einfachen Messungen bestimmen kann. Vorläufig wollen wir annehmen, dass wir $B$ , $R$ , $M_R$ schon kennen.
Es ist zweckmässig, einige charakteristische Kenndaten einzuführen, die einerseits mehr an praktischen Belangen orientiert sind und andererseits auch die Vorstellung unterstützen und die Rechnung erleichtern. Es sind dies:
- Leerlaufdrehzahl $\omega_L$ bzw. $n_L$
- Leerlaufstrom $I_L$
- Kurzschluss-Strom $I_K$ (bei «abgewürgtem», stehendem Motor)
- Kurzschluss-Moment $M_K$ («Würge-, Stand- oder Kippmoment»)
Hierbei müssen wir dann jedoch beachten, dass – im Gegensatz zu den o. g. 3 Konstanten – wir angeben müssen, bei welcher Spannung $\eta_L$ , $I_L$ , $I_K$ , $M_K$ gelten; wir werden gleich sehen, dass diese Werte von der Betriebsspannung abhängen.
Wir nehmen zunächst Gl. (7) und den Fall $\omega = 0$ (Stand). Dann ist
$$U = B \cdot 0 + R \cdot I_K$$
bzw. der Kurzschluss-Strom
$$I_K = \frac{U}{R} \quad (8)$$
Setzen wir $I_K$ für $I$ in Gl. (2) ein, so wird das Kurzschluss-Moment
$$M_K = B \cdot I_K - M_R \quad (9)$$
Da $M_R \ll M_K$ ist, kann man es in diesem Sonderfall vernachlässigen, und es ist
$$M_K \approx B \cdot I_K \quad (10)$$
Betrachten wir nun den Leerlauf: Hier ist das abgegebene Moment gleich Null. Aus Gl. (2) ergibt sich
$$B \cdot I_L - M_R = 0$$
bzw. Leerlaufstrom $I_L = \frac{M_R}{B}$ (11)
Gleichung (7) kann man nach $\omega$ auflösen und erhält
$$\omega = \frac{U - R \cdot I}{B} \quad (12)$$
Setzen wir darin den oben für $I_L$ gefundenen Wert ein, so wird die Leerlaufdrehzahl
$$\omega_L = \frac{U}{B} - \frac{R \cdot M_R}{B^2} \quad (13)$$
bzw. $n_L = \frac{30}{\pi} \left( \frac{U}{B} - \frac{R \cdot M_R}{B^2} \right)$ (14)
Falls wir $B$ , $R$ , $M_R$ kennen, können wir nunmehr mit Gl. (8) bis (14) für jede Spannung $U$ die Kenndaten $n_L$ , $I_L$ , $I_K$ , $M_K$ berechnen.
Aus Gl. (11) sehen wir, dass der Leerlaufstrom um so kleiner wird, je kleiner $M_R$ und je grösser $B$ wird. Der Leerlaufstrom ist daher ein häufig benütztes Qualitätsmerkmal; in ihm werden gleich zwei der Parameter erfasst.
Wir wollen uns jetzt den Verlauf von Strom, Leistung usw. über den gesamten Betriebsbereich ansehen; dies sind die sogenannten Kennlinien. In der professionellen Technik ist es üblich, alle Werte abhängig vom abgegebenen Drehmoment darzustellen. Wir wollen diese Darstellungsart hier nicht verwenden, sondern die Werte über der Drehzahl auftragen. Für unsere Anwendungen im Modellbau ist dies anschaulicher und praktischer. Beide Darstellungsarten sind natürlich gleichwertig, und man kann sie leicht von der einen in die andere Form umwandeln.
Den Verlauf des Stroms in Abhängigkeit von der Drehzahl können wir aus Gl. (7) erhalten, indem wir diese nach $I$ auflösen:
$$I = \frac{U}{R} - \frac{B \cdot \omega}{R} \quad (15)$$
mit $\frac{U}{R} = I_K$ ist dann
$$I = I_K - \frac{B}{R} \cdot \omega \quad (16)$$
Dies ist die Gleichung einer Geraden:
Von $I = I_K$ bei $\omega = 0$ fällt der Strom gleichmässig ab bis auf $I_L$ bei $\omega_L$ (Bild 2).
Den Verlauf des Drehmoments über $\omega$ bekommen wir, indem wir Gl. (15) in Gl. (2) einsetzen; es wird
$$M = \frac{B \cdot U}{R} - \frac{B^2}{R} \omega - M_R \quad (17)$$
Hieraus wird mit Gl. (8) und (9)
$$M = M_K - \frac{B^2}{R} \cdot \omega \quad (18)$$
Auch das ist wieder eine Geradengleichung; das Moment fällt vom Maximalwert $M_K$ gleichmässig mit der Drehzahl ab bis auf $M = 0$ bei $\omega_L$ (Bild 3).
Die Abgabeleistung ist das Produkt aus Drehmoment und Drehzahl. Wir erhalten es, indem wir Gl. (18) mit der Drehzahl multiplizieren:
$$P_{OUT} = \omega \cdot M_K - \frac{B^2}{R} \omega^2 \quad (19)$$
Dies ist nun die Gleichung einer Parabel; für $\omega = 0$ und $\omega = \omega_L$ wird $P_{OUT} = 0$ ; dazwischen liegt ein Maximum (Bild 4).
Wir wollen nun wissen, wo das Maximum liegt und wie gross es ist. Man erhält die Antwort auf übliche Weise durch Nullsetzen der Ableitung nach $\omega$ ; wir wollen die Rechnung hier übergehen und nur das Ergebnis angeben:
$$\frac{\omega}{P_{max}} = \frac{1}{2} \frac{R \cdot M_K}{B^2} = \frac{1}{2} \omega_L \quad (20)$$
$$\text{und } P_{OUTmax} = \frac{1}{4} \frac{R \cdot M_K^2}{B^2} = \frac{1}{4} M_K \omega_L \quad (21)$$
Für uns beim Elektroflug ist nur der Drehzahlbereich oberhalb des Leistungsmaximums, d. h. oberhalb $\frac{1}{2} \omega_L$ , von Interesse.
Unterhalb davon müssten wir bei gleicher Leistung einen viel höheren Strom fliessen lassen; das meiste der zugeführten Leistung würde dabei in Wärme «verbraten».
Sie ist einfach das Produkt aus Spannung und Strom; mit Gl. (17) ergibt sich
$$P_{IN} = U \cdot I = U \left( I_K - \frac{B}{R} \omega \right) \quad (22)$$
Wir haben eine lineare Abnahme vom Maximalwert $U \cdot I_K$ im Stand auf $U \cdot I_L$ bei $\omega_L$ (Bild 5).
Der Wirkungsgrad ist das Verhältnis von abgegebener zu zugeführter Leistung, also
$$\eta = \frac{P_{OUT}}{P_{IN}} \quad (23)$$
Wir können hierin die zuvor gefundenen Ausdrücke Gl. (19) und (22) einsetzen und erhalten
$$\eta = \frac{\omega (M_K - \frac{B^2}{R} \cdot \omega)}{U (I_K - \frac{B}{R} \cdot \omega)} \quad (24)$$
Es bringt nicht viel Gewinn, zu versuchen, diese Formel noch weiter zu vereinfachen; man kann den Ausdruck zwar auf verschiedene Weise umformen, aber er bleibt relativ kompliziert und unübersichtlich.
Wenn wir ihn punktweise berechnen und über $\omega$ auftragen, erhalten wir eine Kurve wie in Bild 6 gezeigt. Hierbei interessiert uns vor allem die Grösse des Maximums und die Drehzahl, bei der es liegt.
Wir bekommen dies in bekannter Weise aus Gl. (24) durch Ableiten nach $\omega$ , Nullsetzen der Ableitung usw. Diese längere Rechnung wollen wir hier übergehen und uns nur das Ergebnis ansehen:
$$\frac{\omega}{\eta_{max}} = \frac{U}{B} \left( 1 - \sqrt{\frac{R \cdot M_R}{U \cdot B}} \right) \quad (25)$$
$$\text{und } \eta_{max} = \left( 1 - \sqrt{\frac{R \cdot M_R}{U \cdot B}} \right)^2 \quad (26)$$
Wenn wir in Gl. (25) und (26) noch die weiter oben gefundenen Ausdrücke für $I_L$ und $I_K$ einsetzen, ergeben sich die einfachen Formeln
$$\frac{\omega}{\eta_{max}} = \frac{U}{B} \left( 1 - \sqrt{\frac{I_L}{I_K}} \right) \quad (27)$$
$$\text{und } \eta_{max} = \left( 1 - \sqrt{\frac{I_L}{I_K}} \right)^2 \quad (28)$$
Je kleiner $I_L$ und je grösser $I_K$ wird, desto höher wird der maximale Wirkungsgrad und zu desto höheren Drehzahlen rückt er. Es hat jedoch nicht sehr viel Sinn, nur nach dem max. Wirkungsgrad eines Motors zu sehen; je höher nämlich dieser ist, desto näher liegt er bei der Leerlaufdrehzahl, desto «spitzer» ist das Maximum, desto kleiner die dabei durchgesetzte Leistung und
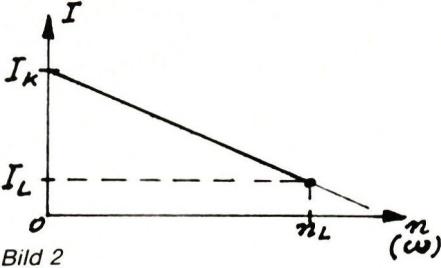
Bild 2
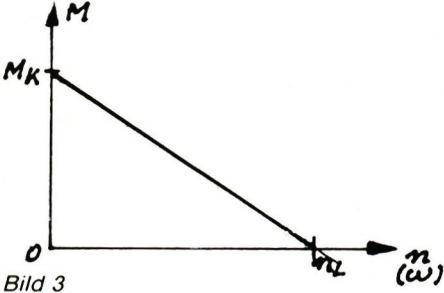
Bild 3
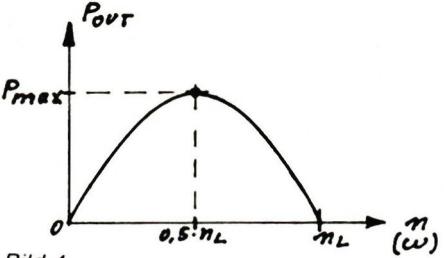
Bild 4
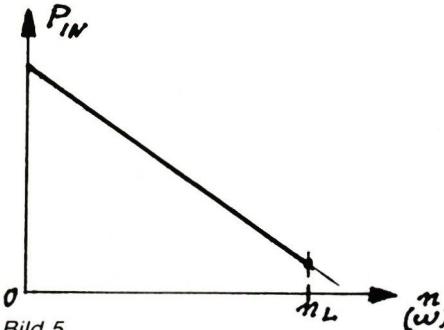
Bild 5
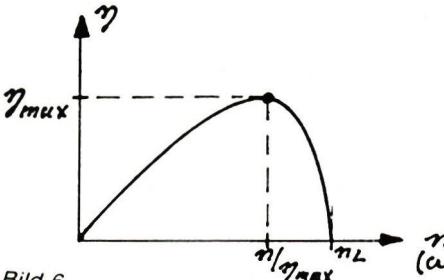
Bild 6
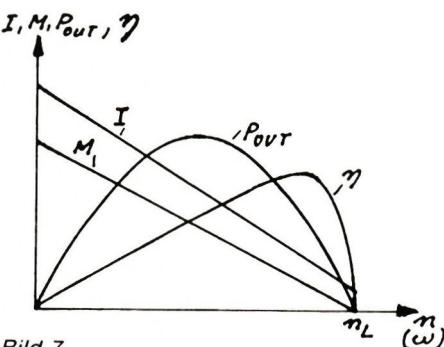
Bild 7
desto schwieriger ist es in der Praxis, die zugehörige Drehzahl einzuhalten. Wir sollten uns vielmehr daran orientieren, wie der Wirkungsgrad im praktisch sinnvollen Bereich – zwischen Leistungs- und Wirkungsgradmaximum – verläuft, und welchen Wert er bei dem ins Auge gefassten Leistungsdurchsatz hat. Praktisch zeichnet man natürlich die Diagramme nicht einzeln, wie wir es getan haben, sondern alle Kurven zusammen in ein Diagramm (Bild 7). Welchen Betriebspunkt, d. h. welche Drehzahl man wählt, hängt ganz vom einzelnen Anwendungsfall ab; z. B. von Modelltyp und -eigenschaften, vom Propeller, vom evtl. Getriebe, von der Flugaufgabe usw. Die angeführten Formeln sowie die Motorkennlinien sind dabei stets eine der unumgänglichen Grundlagen.
Wir haben im Vorhergegangenen gesehen, dass wir für unseren Motor alle Berechnungen durchführen können, wenn wir nur die Motor-Parameter B, R, MR kennen. Aus den Herstellerunterlagen können wir sie nur in Sonderfällen entnehmen. Wir müssen sie uns daher selbst beschaffen. Dies ist möglich durch Messungen am Motor; oder – falls vorhanden – durch Auswerten der vom Hersteller mitgegebenen Daten und/oder Diagramme. Das letztere wollen wir im Moment zurückstellen; wir kommen noch darauf zurück. Das Problem ist nun, dass wir B, R, MR mit einfachen Mitteln nicht oder nur sehr ungenau messen können. Z. B. beträgt R bei einem typischen Elektroflugmotor nur Bruchteile von einem Ohm, was mit einfachen Messgeräten nicht mehr messbar ist. Oder, welcher Modellbauer hat schon eine Einrichtung zum genauen Messen von Drehmomenten?
Wir müssen deshalb versuchen, die Messung auf leicht messbare Größen zurückzuführen und zu beschränken; dies sind z. B. Spannung, Strom und Drehzahl. Wir werden anschließend sehen, wie wir daraus unsere Parameter berechnen können. Das verwendete Verfahren ist unter Modellbauern nur wenig bekannt; sehr zu Unrecht, denn es ist einfach anzuwenden. Einen «richtigen» Prüfstand brauchen wir dazu überhaupt nicht; nur ein gutes Volt- und Amperemeter sowie einen genauen Drehzahlmesser. Diese Geräte sind heutzutage schon für relativ wenig Geld in der erforderlichen Genauigkeit zu kaufen; oft werden sie ohnehin schon in der Modellbauwerkstatt vorhanden sein. Die Messgeräte sollten eine Genauigkeit von möglichst 2% oder besser aufweisen; mit Digitalmessgeräten ist diese Forderung in der Regel leicht zu erfüllen. Trotzdem müssen wir bei unseren berechneten Werten z. B. durch den schwankenden Motorwiderstand, durch ungünstige Fehlerfortpflanzung in manchen Fällen, durch die Idealisierung usw. mit einem Fehler der berechneten Daten von etwa ±10% rechnen. Für unsere Anwendung im Modellflug, wo die
letzte Feinabstimmung ohnehin aus anderen Gründen in der Praxis erfolgen muss, reicht diese Genauigkeit der berechneten Werte aus.
Die Messanordnung ist in Bild 8 dargestellt. Als Stromquelle kann im Idealfall ein Netzgerät mit einstellbarer Ausgangsspannung und der erforderlichen Strom-Belastbarkeit dienen. Genauso, nur mit weniger Komfort, geht es jedoch auch mit den vorhandenen Flugakkus; im Extremfall kann die ganze Messung sogar bei im Modell eingebautem Motor erfolgen.
Zu beachten ist gemäss Bild 8, dass das Voltmeter hinter dem Amperemeter, d. h. direkt an den Klemmen des Motors angeschlossen wird; andernfalls kann durch den Spannungsabfall am Amperemeter ein erheblicher, lastabhängiger Messfehler auftreten.
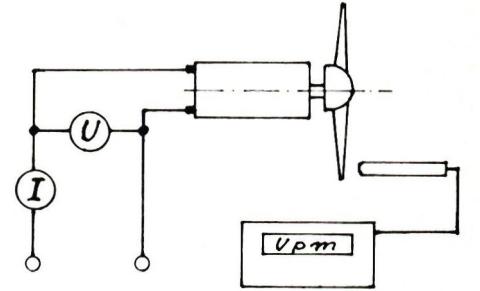
Bild 8
Nehmen wir an, dass wir am Motor eine Last (Propeller) angebracht haben und er mit der Klemmenspannung U läuft. Wir messen nun die Stromaufnahme I und die Drehzahl n. Über die Last selbst brauchen wir weiter nichts zu wissen! Die jetzt gemessenen Werte von U, I, n bezeichnen wir mit dem Index «1». Dann gilt natürlich unsere weiter oben aufgestellte Formel (7):
$$U_1 = B \cdot \omega_1 + R \cdot I_1 \quad (29)$$
Jetzt montieren wir am Motor einen anderen Propeller und messen nochmals. Wir erhalten andere Werte für I und n; u. U. auch für U. Diese Werte erhalten den Index «2». Dann gilt wieder:
$$U_2 = B \cdot \omega_2 + R \cdot I_2 \quad (30)$$
Mit Gl. (29) und (30) haben wir jetzt 2 Gleichungen für die 2 Unbekannten B und R. Auf bekannte Weise können wir daraus die Bestimmungsgleichungen für B und R aufstellen; diese kurze Zwischenrechnung sei hier übergangen. Das Ergebnis lautet:
$$B = \frac{U_1 \cdot I_2 - U_2 \cdot I_1}{I_2 \cdot \omega_1 - I_1 \cdot \omega_2} \quad (31)$$
$$R = \frac{U_2 \cdot \omega_1 - U_1 \cdot \omega_2}{I_2 \cdot \omega_1 - I_1 \cdot \omega_2} \quad (32)$$
Zur Bestimmung von MR müssen wir nun noch den Leerlaufstrom IL messen; mit der Formel (11), die wir nach MR auflösen, erhalten wir daraus:
$$M_R = B \cdot I_L \quad (33)$$
Die Generatorkonstante B, die wir dazu brauchen, haben wir schon mit Gl. (31) gefunden.
Bei diesen Messungen muss beachtet werden:
- Die beiden Messungen sollten bei möglichst weit voneinander verschiedenen Drehzahlen (bzw. Strömen) erfolgen, damit Messfehler keine grossen Folgen haben. Z. B. wählen wir den Propeller für die erste Messung möglichst klein, so dass die Drehzahl hoch wird (Nähe Leerlauf); für die zweite Messung wählen wir dann einen grossen Propeller, der uns eine Drehzahl z. B. in der Nähe der halben Leerlaufdrehzahl ergibt.
- Vorsicht: Es kann sein, dass der Motor bei seiner Nennspannung nicht im Leerlauf betrieben werden darf, weil sonst der Anker «auseinanderfliegen» würde. Gegebenenfalls daher bei den Messungen bei hoher Drehzahl die Betriebsspannung reduzieren.
- Wir können natürlich mehr als nur zwei Messungen machen; z. B. mit einigen verschiedenen vorhandenen Propellern. Die dann errechneten Werte werden wegen der unvermeidlichen Messfehler streuen; wir können dann den Mittelwert nehmen. Sollten grössere Differenzen als etwa $\pm 10\%$ auftreten, so liegt wahrscheinlich ein Mess- oder Rechenfehler vor. Durch Vergleich einzelner Terme, durch Berechnen von Hilfswerten (z. B. $I_K$ , $M_K$ ), Einzeichnen der Messpunkte in die Diagramme (bei konstanter Spannung müssen sich die Punkte auf die besprochenen Kurven einordnen) lassen sich Schlüsse auf den vermutlich fehlerhaften Wert ziehen.
- In den obigen Formeln muss $\omega$ eingesetzt werden; wir bekommen $\omega$ aus der gemessenen Drehzahl $n$ durch multiplizieren mit 0,1047, vgl. auch Gl. (4).
Nachdem wir das Verfahren zur Bestimmung der Parameter aus Messungen kennengelernt haben, ist eigentlich auch schon klar, wie wir vorgehen, wenn wir gar nicht messen, sondern vom Hersteller mitgelieferte Diagramme verwenden wollen. Aus den Diagrammen können wir unmittelbar $I$ und $n$ für zwei weit auseinander liegende Punkte sowie die Leerlaufdrehzahl entnehmen. Die Spannung, für welche das Diagramm gilt, ist auf diesem stets mit angegeben. Besonders einfach ist es, wenn wir gleich den Leerlauf als einen der zwei Punkte wählen. Allerdings ist einer eigenen genauen Messung stets der Vorzug zu geben, denn diese gilt ja für das vorliegende Motorexemplar, während das Diagramm im Normalfall nur typische Werte darstellt, von denen der vorliegende Motor im Rahmen der Fertigungsstreuung abweichen kann.
Motor: Mabuchi 550
Messung 1: Propeller 6"×4";
$U_1 = 6,0\text{ V}$ ; $I_1 = 3,8\text{ A}$ ; $n_1 = 8050\text{ Upm}$
Messung 2: Propeller 9"×4";
$U_2 = 6,0\text{ V}$ ; $I_2 = 7,8\text{ A}$ ; $n_2 = 6950\text{ Upm}$
Zunächst ist
$\omega_1 = 0,1047 \cdot 8050 = 843\text{ sec}^{-1}$ ;
$\omega_2 = 0,1047 \cdot 6950 = 728\text{ sec}^{-1}$ .
Damit wird
$$B = \frac{U_1 \cdot I_2 - U_2 \cdot I_1}{I_2 \cdot \omega_1 - I_1 \cdot \omega_2} = \frac{6 \cdot 7,8 - 6 \cdot 3,8}{7,8 \cdot 843 - 3,8 \cdot 728} = 0,0063\text{ Nm/A}.$$
und
$$R = \frac{U_2 \cdot \omega_1 - U_1 \cdot \omega_2}{I_2 \cdot \omega_1 - I_1 \cdot \omega_2} = \frac{6 \cdot 843 - 6 \cdot 728}{7,8 \cdot 843 - 3,8 \cdot 728} = 0,18\Omega.$$
Gemessen ferner
$$I_L = 0,7\text{ A bei } 6,0\text{ V};$$
$$\text{damit } M_R = B \cdot I_L = 0,0063 \cdot 0,7 = 0,0044\text{ Nm}.$$
Bei $U = 6\text{ V}$ werden dann ferner
$$I_K = \frac{U}{R} = \frac{6}{0,18} = 33,3\text{ A};$$
$$M_K = B \cdot I_K - M_R = 0,0063 \cdot 33,3 - 0,0044 = 0,205\text{ Nm}$$
$$\text{und } \eta_{max} = \left(1 - \sqrt{\frac{I_L}{I_K}}\right)^2 = \left(1 - \sqrt{\frac{0,7}{33,3}}\right)^2 = 0,73\text{ (73\%)}$$
bei
$$\omega_{\eta_{max}} = \frac{U}{B} \left(1 - \sqrt{\frac{I_L}{I_K}}\right) = \frac{6}{0,0063} \left(1 - \sqrt{\frac{0,7}{33,3}}\right) = 819\text{ sec}^{-1}$$
$$= \frac{30}{n} \cdot 819 = 7,820\text{ Upm}$$
Leerlaufdrehzahl
$$\omega_L = \frac{U}{B} - \frac{R \cdot M_R}{B^2} = \frac{6}{0,0063} - \frac{0,18 \cdot 0,0044}{0,0063^2} = 952\text{ sec}^{-1}; \quad n_L = 9,094\text{ Upm}$$
Der Drehzahlbereich für unsere Anwendungen liegt damit etwa zwischen 5000 und 7500 Upm (bei 6 Volt!).
Mit den gefundenen Werten für $B$ , $R$ , $M_R$ können wir noch einiges mehr machen, als uns nur ein Bild über die Motoreigenschaften im gegebenen Fall zu verschaffen.
Elektromotoren sind sehr «flexible» Antriebe, die – zumindest kurzzeitig – erhebliche Überlastung zulassen. Daher ist es häufig von Interesse, zu erfahren, was z. B. passiert, wenn die Betriebsspannung erhöht wird. Mit den hier gebrachten Formeln ist dies kein Problem. Die Motorparameter $B$ , $R$ , $M_R$ kennen wir aus Messung und Rechnung; wir brauchen daneben in die Formeln nur die neue Spannung $U$ einzusetzen und erhalten alle interessierenden Daten. Daneben können wir natürlich auch die gesamten Kennlinien für die neue Spannung zeichnen.
Wissen wir aus Erfahrung die maximale Verlustleistung (Eingangsleistung $P_{IN}$ – Ausgangsleistung $P_{OUT}$ ), die für unseren Motor in einem bestimmten Einbaufall zulässig ist, so können wir aus dem neuen Kennliniendiagramm die Drehzahl bestimmen, mit welcher der Motor mit der erhöhten Spannung mindestens laufen muss, damit die (gleichgebliebene) Verlustleistung nicht überschritten wird.
Durch Bestimmung der Parameter haben wir unseren Motor gewissermassen «ge-eicht». So können wir nun z. B. mit Hilfe von Gl. (2) das erforderliche Antriebsmoment eines Propellers bei einer bestimmten Drehzahl messen. Wir brauchen dazu nur die Stromaufnahme des Motors zu messen! Den gemessenen Wert $I$ sowie die bekannten Daten $B$ , $M_R$ setzen wir in Gl. (2) ein und erhalten das vom Motor abgegebene Moment.
Falls wir gleichzeitig auch die Drehzahl messen, können wir auch die vom Propeller aufgenommene Leistung bestimmen:
$$\text{Es ist } P_{Prop} = P_{OUT} = M \cdot \omega \quad (34)$$
##### Beispiel:
Motor, Motorparameter wie im vorhergehenden Beispiel;
Propeller TF Nylon 8"×4";
gemessen $U = 8\text{ V}$ ; $I = 9,2\text{ A}$ ; $n = 8850\text{ Upm}$
Es ist
$$\omega = 0,1047 \cdot 8850 = 927\text{ sec}^{-1}$$
$$M = B \cdot I - M_R = 0,0063 \cdot 9,2 - 0,0044 = 0,053\text{ Nm}$$
$$P_{OUT} = M \cdot \omega = 0,053 \cdot 927 = 49,1\text{ W}$$
$$\text{andererseits } P_{IN} = U \cdot I = 8 \cdot 9,2 = 73,6\text{ W}$$
damit im Betriebspunkt
$$\eta = \frac{P_{OUT}}{P_{IN}} = \frac{49,1}{73,6} = 0,67$$
Auf diese Weise können wir wertvolle Daten über unser Antriebssystem gewinnen. Diese Möglichkeiten sollten hier jedoch nur angedeutet werden, da bei einer Vertiefung auch Elemente der Propellerberechnung notwendig wären, deren Darstellung den hier gegebenen Rahmen sprengen würden.
Ausgehend von den Grundlagen wird eine Methode hergeleitet, mit welcher bei üblichen Elektroflugmotoren mit einfachen Messungen grundlegende Daten des Motors gefunden werden können.
Mit Hilfe dieser Werte ist es möglich, Kennlinien, Eckdaten usw. des Motors zu berechnen; damit ist eine umfassende Kenntnis der Motoreigenschaften gegeben. Mit den Motordaten ist es dann auch möglich, mittels einfacher Messungen Schlüsse auf die vom Motor angetriebenen Lasten zu ziehen.
Dieses Referat wurde von Dipl. Ing. Helmut Schenk anlässlich des 3. Schweizer Elektroflug-Symposiums 1983 im Technorama Winterthur gehalten.


DIE PC-21-STORY
 Emil Giezendanner

Neuigkeiten von HEBU

WEISCH, WASI MEINE? 125 JAHRE AERO CLUB DER SCHWEIZ
Emil Giezendanner
CORSAIR F4U – EIN WARBIRD MIT EINPRÄGSAMER OPTIK
 Jürgen Rosenberger, Jürgen Prinz

STOLZ UND GUTE IDEEN
 Markus Nussbaumer

ATOM, DER NEUE DOPPELDECKER VON CPLR
 Matthias Bosshard

52. COUPE DES ALPES 2026
Emil Giezendanner
HORIZON HOBBY/LEMACO NEWS:MICRO OV-10 BRONCO 645 MM VON E-FLITE

EUROPAMEISTERSCHAFTEN F3A IN ST-MACAIRE, FRANKREICH
Matthias Bosshard
WILLKOMMEN, NEUES MITGLIED!
Andrea Bolliger
FREIFLUG IM HOCHSOMMER
Urs Muntwyler
EURO CONTEST GLIDER ACRO TOUR ÖSTERREICH 2026

VON DER JUGEND FÜR DIE JUGEND
Lorena Betschen
EINBLICKE IN DIE WASSERFLUGGESCHICHTE

TEAMMANAGER «THIS» BOSSHARD
Rodito Nussbaumer
Neuigkeiten bei Leomotion.com

STADTPARTNERSCHAFT
Wolfgang Voeller
FERIENPLAUSCH 2026 BEI DER MG USTER
Martin Wunderli
SCHNUPPERTAG BEIM MFV WETTINGEN
Urs Keller
34. ALPINES MODELLFLUGLAGER HAHNENMOOS
Res Dauwalder
KLEINE VORBILDÄHNLICHE SEGLER
Res Dauwalder
COUPE DES ALPES – BEOBACHTEN UND LERNEN
Rodito Nussbaumer
REGION NOS – EIN ZENTRUM DES ELEKTROFLUGS
Emil Giezendanner
VON 0 AUF 100
Markus Nussbaumer
NEUIGKEITEN VON HEBU
 Julia Bucher

ERINNERUNGEN
Wolfgang Völler
WEISCH, WAS I MEINE? IM LAND DES LÄCHELNS
Emil Giezendanner
Senkrecht startende und landende Flugzeuge beinahe vergessen?
Emil Giezendanner