
Der Traum vom Senkrechtstarten
Verwirklichung eines verkleinerten VTOL-Modells ist ein Traum seit vielen Jahren. Solche Geräte gibt es in Originalgrösse, und es war schwierig, sie zum Funktionieren zu bringen. Wir kennen das englische Kampfflugzeug Harrier oder das schwenkbare amerikanische V22, für die 5 bis 10 Jahre Versuche nötig waren, bevor sie in die Serienproduktion gehen konnten.
Was unsere kleinen Modelle angeht, so war die erste Realisierung jene von einem Amerikaner, Tom Hunt in den 93er-Jahren. Sein Gerät, der Vertigo, hat einen Antrieb, der aus einer Turbine mit 2-Geschwindigkeits-Motor besteht und mit Steuerklappen ausgerüstet ist. Die Turbine schwenkte zum Übergang in den horizontalen Flug. Die Videos auf Youtube zeigen, dass dies gut funktioniert. Im Laufe der Zeit haben Fortschritte beim verkleinerten Modell, und insbesondere in der Elektronik, dazu geführt, sich die Konstruktion eines VTOL auf der Basis mit elektrischem Antrieb vorstellen zu können. Nach einigen vergeblichen Versuchen, von denen ich Ihnen gleich erzählen werde, hat die Verti 4 das Licht der Welt erblickt.
Mein erstes Modell wurde 1995 um einen Hanggleiter entwickelt, mit einem 10-cm3-Motor und im Schwerpunkt montiertem horizontalem Propeller. Der Luftstrom des Propellers führte diese Luft zu den Flügelenden, um die Kontrolle beim Rollen zu gewährleisten, sowie zu den Enden des Rumpfs zur Kontrolle beim Nicken und Gieren. Zum horizontalen Fliegen führte ein Klappensystem unter dem Rumpf die Luft in eine horizontale Düse. Dieses Konzept war ziemlich komplex, und nach einigen vergeblichen Versuchen war ich mir bewusst, dass es nicht zu steuern war, dies aufgrund mangelnder Effizienz der Stabilisierungselemente. Aus dieser ersten unglücklichen Erfahrung habe ich eine Lektion gelernt: Es ist absolut notwendig, die Motorkraft unmittelbar zu verwenden, um ausreichende Kontrolle zu haben.
Das Aufkommen der Hochleistungs-Elektromotoren und der NiMh-Akkus überzeugten mich, meine Experimente mit elektrischen Modellen fortzuführen. Das folgende Modell griff das Prinzip des V22 mit Schwenkmotoren auf. Beim Rollen steuerte der Motorschub direkt diese Achse, und beim Gieren durch differenzielles Schwenken der Motoren. Zur Kontrolle der Nickschwingungen wurden Umlenklappen hinter den Propellern eingebaut, so weit unten wie möglich, um einen Helbelarm zu haben. Versuche im Flug zeigten ein Gerät, das im Rollen stabil war, jedoch im Nicken aufgrund mangelnder Effizienz der Umlenkplatten schwer zu kontrollieren war. Ich habe die Klappen verdoppelt, ohne viel Erfolg. Insgesamt blieb die Konstruktion komplex, dies mit der Kabelführung und dem Drehmechanismus im Flügel. Das dritte Modell wurde um eine Enten-Formel konzipiert: Die Idee war, die Konstruktion zu vereinfachen, unter Ausnutzung der Eigentümlichkeiten des Entenflugzeugs: Mit dem Schwerpunkt zwischen dem Flügel und dem Leitwerk, der Motormechanismus in diesem Punkt war viel einfacher zu realisieren.
In der ersten Version wurden die beiden Motoren übereinander gesetzt, gegeneinander drehend, um das Moment der Propeller zu kompensieren. Die Steuerung in Nicken und Rollen wurde durch einen Klappen-Mechanismus realisiert, der hinter den Motoren eingebaut wurde. Die Steuerung für Gieren wurde durch differenzielles Gasgeben erreicht wie bei Hubschraubern mit koaxialen Doppelrotoren. Es gelang mir, ein wenig im stationären Flug zu experimentieren, aber die Steuerung war zu empfindlich, sobald sich das Gerät etwas zu sehr neigte. Ich habe die Konstruktion revidiert, indem ich die Motoren verschoben habe; das ermöglichte die Rollsteuerung durch die Motorendrehzahl, und das Gieren durch differenzielle Neigung der Motoren. Für das Nicken habe ich ein Trex-anticouple verwendet, dessen Schritsteuerung durch ein Gyro-Heading Lock vorgenommen wurde. Das funktionierte sehr gut im stationären Flug, aber das Heading Lock im Translationsflug beunruhigte mich. Ich habe schliesslich aufgegeben, und die Idee des Verti 4 kam mir in den Sinn.
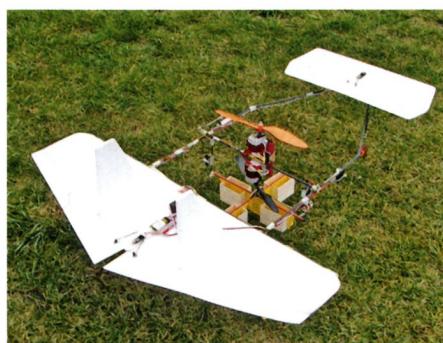
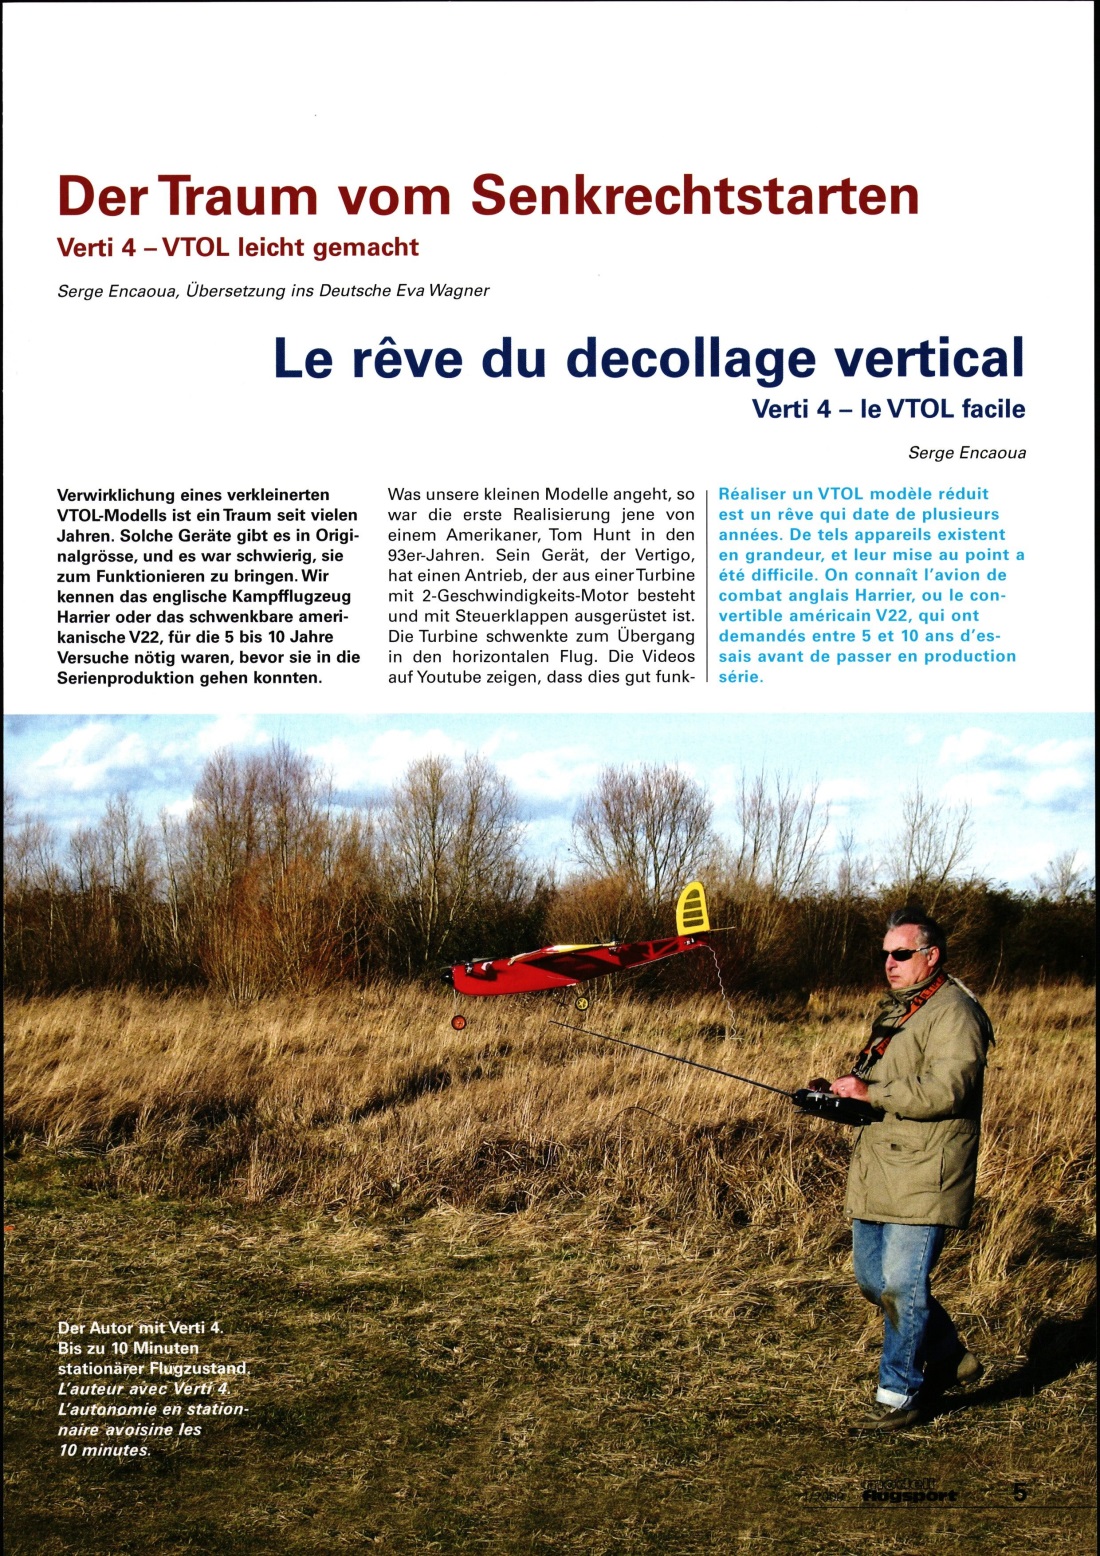
Die Grundidee der Verti 4 ist vor allem die, sie in Bezug auf die Verwirklichung allen Modellbauern zugänglich zu machen, und dass das Gerät unter unterschiedlichen Klimabedingungen verwendbar ist. Um dieses Ziel zu erreichen, habe ich für mich folgende Kriterien festgelegt:
- Eine Auslegung, welche die Herstellung einer speziellen Elektronikkarte vermeidet. Alle elektronischen Mischungen müssen vom RC-Sender aus gemacht werden.
- Eine quasi Standard-Flugzeugzelle, aber ein neuer Typ Flugzeug.
- Stabilität im stationären Flug, die gute Beständigkeit auch bei Wind gewährleistet.
Sie werden später sehen, dass all diese Ziele erreicht wurden.
Die Verti 4 enthält 4 identische Motoren, die um den Schwerpunkt herum verteilt am Rumpf befestigt sind, also mit 4 Propellern. Diese Anordnung ist mechanisch einfach, was die Konstruktion wesentlich vereinfacht. Das Prinzip, 4 Propeller zu verwenden, erlaubt es, die Belastung auf jeden Propeller gering zu halten und damit eine gute Gesamtleistung zu gewährleisten. Diese Propeller bleiben klein (6×4), wodurch es möglich ist, sie näher am Rumpf anzubringen und sie im Fall eines Stosses zu schützen. Mit kleinen Propellern kann man auch gut starten und «normal» landen.
Die Steuerung beim Gieren erhält man durch differenzielle Neigung der vorderen Motoren. Es ist zu beachten, dass die Propeller gegenläufig sind, man bekommt sie direkt auf Bestellung über die Internet-Site APC (P für pusher).
Um auf normalen Flug überzugehen, genügt es, die Motoren nach vorn zu schwenken. Die beiden hinteren Motoren sind miteinander verbunden, es reicht also ein einziger Servo; aber da die beiden vorderen Motoren unabhängig sind, braucht man zwei Servos, um die Steuerung beim Gieren durch differenzielles Schwenken zu gewährleisten. Die Kontrolle beim stationären Flug erhält man nur von den zwei vorderen Motoren, die durch simultanes Ansteuern das Nicken gewährleisten und durch differenzielles Ansteuern das Rollen sicherstellen. Jeder der vorderen Motoren ist mit einem Gyroskop verbunden, welches das Gasgeben kontrolliert; jedes Gyroskop ist deshalb unter 45° von der Rumpfachse angebracht. Aber das gilt nicht für Gieren, weil diese Achse natürlicherweise durch das Seitenleitwerk gut gedämpft wird. Das Ganze braucht 8 Kanäle (2+1 für die Motoren, 3 für die Schwenkservos, 1 für das Höhenruder, 1 für die Querruder) sowie einen Sender, der eine gewisse Freiheit beim Programmieren der Mixgeräte erlaubt. (Ich habe einen Royal Evo 9, sehr praktisch.) Das Seitenleitwerk ist nicht gesteuert, aber Sie können das machen.
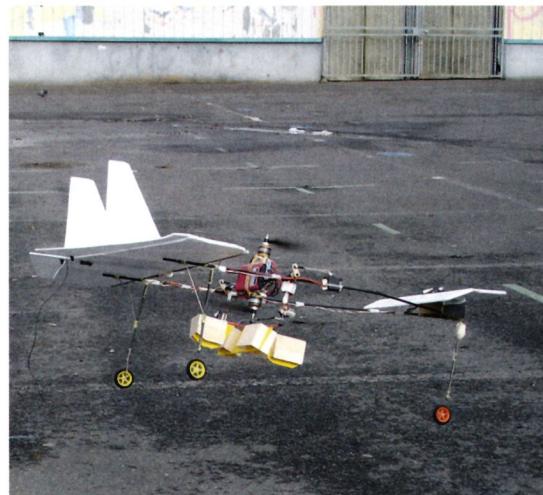
Ich habe für die Auslegung der Motorisierung die Software Drive Calc verwendet. Sie ist kostenlos im Internet zugänglich und besitzt eine Datenbasis, die sich ständig und automatisch bei einer Verbindung aktualisiert. Die Ergebnisse decken sich gut mit den Beobachtungswerten. In der folgenden Abbildung ist das Ergebnis der Berechnungen für einen Motor im stationären Flug zu sehen. Der Propeller 6×4 APC dreht mit 7600 U/min und bewirkt dabei einen Schub von 220 g bei einem Verbrauch von 35 W. Die Leistung beträgt 70%, nahe bei der Maximalleistung von 75%. Die erforderliche Spannung beträgt 6 V, was man reichlich mit einer 3S-Batterie erreicht. Eine kleine Berechnung zeigt, dass man mit einer Batterie mit 1800 mAh die Verti 4 etwa 10 Minuten im stationären Flug halten kann, und dieser Punkt wurde in Versuchen bestätigt.
Mit einer Simulation, die hier nicht dargestellt ist, kann man einen maximalen Einzelschub von 500 g erreichen (das heisst, insgesamt 2000 g). Die Leistungsreserve ist mehr als ausreichend, man sollte die Gassteuerung auf einen Gesamschub von 1500 g begrenzen, dies reicht in der Praxis reichlich aus. Der Vorteil, über diese Leistungsreserve zu verfügen – in Verbindung mit kleinen Propellern –, ist, dass man einen Steigflug mit sehr schnellem Lauf der Motoren bei einer Beanspruchung des Gyroskops hat und infolgedessen gute Stabilität erreicht.
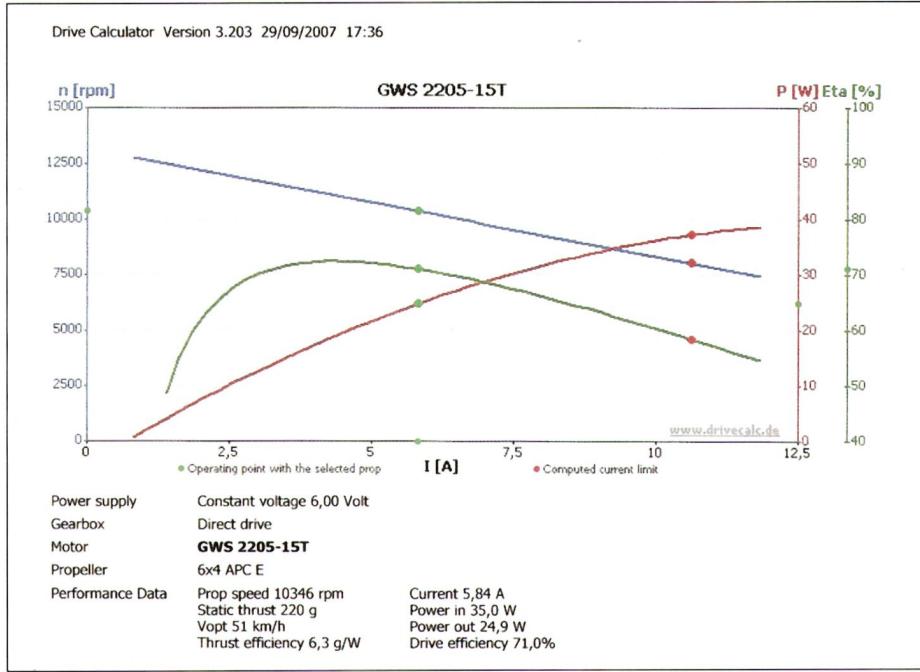
Die Konstruktion jene die eines Standard-Flugzeugs ab 1 m Spannweite. Ich werde mich darauf beschränken, die wichtigen Punkte zu erklären.
Flügel, Rumpf und Leitwerke sind mit Oracover überzogen, was nicht der leichteste Überzug ist, aber er ist wetterbeständig und verstärkt die Struktur. Ratschlag: Es ist wichtig, für die Rippen, die Schalungen und die Leitwerke ein leichtes Balsaholz zu verwenden. Leichtes Balsaholz erkennt man an seiner helleren Farbe.
Das verwendete Profil ist ein herkömmliches symmetrisches NACA 2410, dessen Rückseite für die Querruder eben bleibt, wobei diese mit Leistungen aus hartem Balsaholz konstruiert sind. Der Holm besteht aus einem CFK-Rohr mit Durchmesser 6 mm.
RAS
Dies ist wirklich der einzige spezielle Teil des VTOL, die Konstruktion ist jedoch so ausgelegt, dass man die Drehmechanismen der Motoren von einer Seite realisieren kann und den Rest des «klassischen» Rumpfs von der anderen.
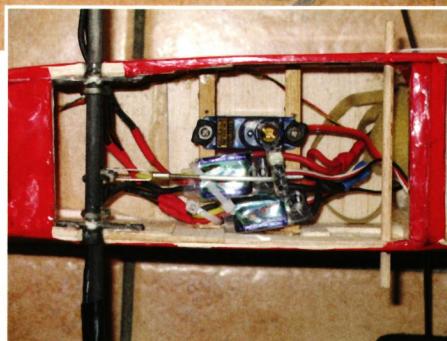
Beginnen wir mit den Motorgehäusen: Die Motoren vom Typ GWS 2205/15 T laufen zunächst mit umgekehrten Achsen. Das ist ganz einfach, es reicht, die beiden Ringe aufzuschrauben dann die Motorachse herauszunehmen und sie dann wieder einzusetzen. Nutzen Sie dies, um das Innere des Drehgehäuses mit einem in Alkohol getauchten Baumwollstab zu reinigen. Die Propeller werden dann auf die Achse montiert, möglicherweise muss man sie auf einen etwas grösseren Durchmesser aufbohren. Die Motoren sind auf der Achse aus Kohlenstoff befestigt, dies mittels einer gekauften Kreuzhalterung aus Aluminium. Das Kreuz ist an die Kohlenstoff-Achse angebunden, die an dieser Stelle eine Verstärkung aus Aluminiumrohr erhält. Diese Röhre ist am anderen Ende am Motor mit einer Schraube befestigt, die die Kohlenstoff-Achse durchdringt und durch die Kreuzhalterung hindurchgeht. Man nutzt so die gesamte Steifigkeit der Kohlenstoffröhre, um den Motor zu halten und die Kreuzhalterung zu verstärken. Die Montage dieser Baugruppe geschieht getrennt. Für diese Befestigungen verwendet man eine sehr feste Dacronschnur (Angelschnur), verklebt mit Cyano. Die hinteren Motoren sind auf einer Kohlenstoffröhre von 6 mm befestigt (Pfeilhöhe), montiert auf zwei Kugellagern mit Innendurchmesser 6. Eine Kohlenstoffröhre mit demselben Durchmesser, parallel montiert, dient als Haltestab, auf dem die Kugellager befestigt sind. Der Servo betätigt einen Hebel aus Sperrholz mit Verstärkung aus Kohlenstoff, der genau auf den Durchmesser aufgebohrt ist, um jegliches Spiel zu vermeiden. Diese Röhre ist zwischen den Seiten des Rumpfs befestigt. Was die vorderen Motoren angeht, geschieht die Montage auf dieselbe Art, aber mit einem kleinen Unterschied, weil zwei unabhängige Achsen vorhanden sind, eine pro Motor. Jede Achse ist auf zwei Lagern montiert, die mit Binden am Haltestab befestigt sind. Jeder Mechanismus wird in den Rumpf in eine vorher gemachte Aussparung eingesetzt. Eine Kohlenstoffröhre, rechtwinklig am Rohr angebunden, wird mit Epoxidharz an die Rumpfwand geklebt. Die Konstruktion des Rumpfs selbst ist ganz herkömmlicher Art: Die Seiten aus leichtem Balsaholz sind an den strategischen Punkten mit Sperrholz verstärkt (Flügelanschluss, Durchführung der Motorachsen und Fahrgestell). Der hintere Teil des Rumpfs ist ein Fachwerk aus harten Balsaholz-Stäben, mit einer Verstärkung aus Balsaholz an der Halterung der Leitwerke. Die Spanten bestehen aus Balsaholz, an den Seiten mit Sperrholz ausgedoppelt und ausgehöhlt. Die beiden Gyros, unter 45° von der Rumpfachse montiert, sind auf einer 6-mm-Depron-Platte installiert, die sehr gut die Schwingungen dämpft. Ein guter Kleber für Depron und das Aufkleben der Gyros auf das Depron ist Fortissimo von Sader, der fest klebt und dabei eine gewisse Elastizität behält.
Der 1800-Mah-Akkumulator wird auf der Rückseite des Rumpfs befestigt, seine Platzierung wird für die endgültige Einstellung des Gleichgewichts benutzt.
| Gewicht: | 800 g |
| Spannweite: | 1000 mm |
| Länge: | 759 mm |
| Radio: | Empfänger 8-Kanal Hyperion HP DSP 8FS |
| Servos: | Querruder, Tiefe: 5 g 3×Schwenkservos: Waypoint W-150MG mit Metallritzel 15,6 g |
| Motoren: | 4× GWS 2205/15T |
| Getriebe: | 4× Tower Pro Mac 8 |
| Propeller: | Zwei Propeller 6×4, zwei Propeller 6×4 P |
| Akkus: | Lipo 3 S 1800 mAh |
| Gyroskope: | 2× GWS PG 03 |
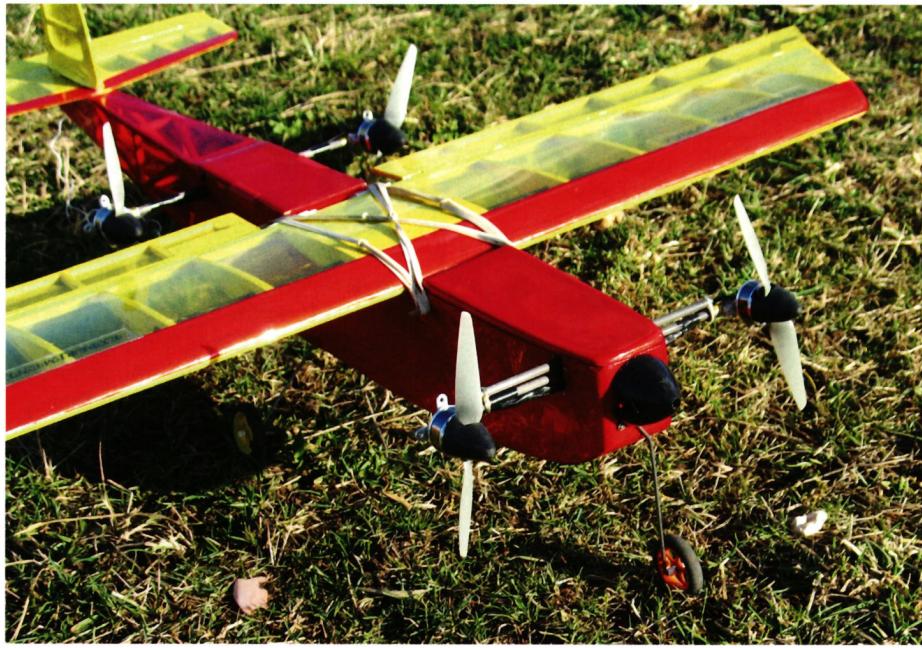
Es ist wichtig, die Lage des Schwerpunkts mit den Akkus des Antriebs im Rumpf zu überprüfen und einzustellen. Er befindet sich genau in der Mitte der vorderen und hinteren Motorachsen. Überprüfen Sie, ob der Spielraum der Motoren zwischen der stationären Position und jener bei horizontalem Fliegen 90° beträgt. Was die Steuerung beim Gieren angeht, achten Sie darauf, eine differenzielle symmetrische Verdrehbarkeit von 15° zwischen den vorderen Motoren zu erreichen, und prüfen Sie die Symmetrie der Verdrehung zwischen den Motoren. Überprüfung der Steuerrichtung der Gyroskope: Wenn man das Flugzeug nach vorn neigt, erhöhen die beiden vorderen Motoren ihre Drehzahl, und bei Schräglage beim Rollen nach rechts erhöht der rechte Motor seine Drehzahl, der linke verringert sie. Die Empfindlichkeit wird so geregelt, dass man eine Verstärkung erhält, die eine kleine Schwingung hervorruft. In der Praxis beträgt die Verstärkung 75% und ist auf beiden Kanälen identisch.
Einstellung der Motoren: Gas auf stationären Betrieb einstellen (etwa halbes Gas) und prüfen, ob die Drehzahl der 4 Motoren wahrnehmbar dieselbe ist bei ungefähr 200 U/min. Wenn die Abweichung grösser ist, bedeutet dies, dass ein Motor nicht in Ordnung ist.
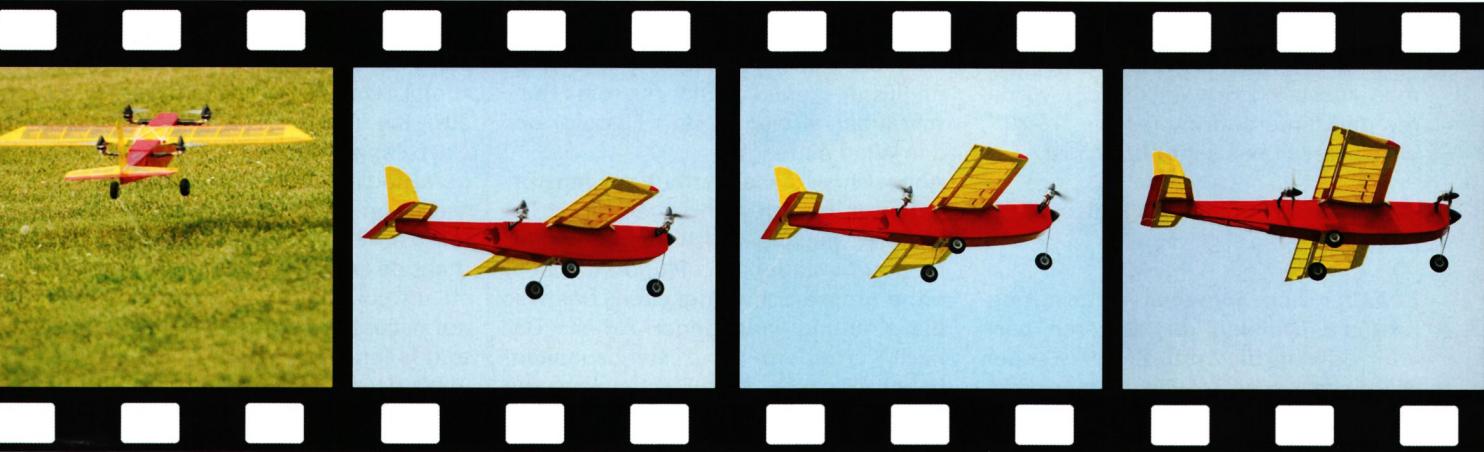
Zur Steuerung des Geräts muss man ein erstmals gebautes Flugzeug beherrschen können und einen Hubschrauber in einfachem stationären Flug halten können, weil die Reaktionen im stationären Flug identisch sind. Das allererste Mal habe ich es in meinem Garten getestet, bei leichtem, verwirbeltem Wind, und ich hatte es sofort im Griff. Es ist von Natur aus sehr stabil, jedoch etwas nachgiebig und empfindlicher gegen Wind als ein Hubschrauber – wegen des Flügels, der den Wind einfängt.
Angesichts dieser ermutigenden Ergebnisse bin ich zum Testen direkt ins Gelände gegangen. Ich konnte wieder mehrere stationäre Flüge machen, ohne grosse Schwierigkeiten. Das war die Krönung jahrelanger Arbeit! Danach, um dem Wind standzuhalten, habe ich zum Motorschwenken die Tiefe hinzugefügt. Dies ist sehr effizient und ermöglicht Fliegen bei absolut jedem Wetter, sogar bei starken Turbulenzen. Es ist zu betonen, dass bei starkem Wind im stationären Flug Ihnen die normalen Ruder helfen! Ich bin dann zum normalen Flug fortgeschritten, um die Trimmung zu justieren; wie schon früher durfte ich beim Übergang nicht überrascht sein. Es verhält sich wie ein erstmals gebautes Flugzeug, Starten auf Gras mit halbem Gas ist eine reine Formsache, die innerhalb 10 m erledigt ist. Es reagiert sanft auf die Signale, und man kann ruhig fliegen mit ein bisschen Gas. Nach einigen Minuten Flug entschloss ich mich, es aufzusetzen. Und jetzt der grosse Moment, ein Versuch des Übergangs vom stationären zum horizontalen Flug: Man fragt sich, welche Reaktionen ein solches Gerät wohl bringt. Das ist die Angst vor dem Unbekannten. Start wieder im stationären Flug, Steigen auf etwa 15 m, und ich schwenke die Motoren auf 45°: Es nimmt sofort Geschwindigkeit auf, fliegt weiter, und ich beobachte ein beträchtliches Überziehungsmoment, das die Einleitung eines starken Sturzflugs erfordert auf dem ganzen Flugweg. Nach Schwenken der Motoren um 90° verschwindet dieses. Die Erklärung, die ich gefunden habe, nennt sich gelehrt Interaktion des Strahls. Bei der Umlenkung der Luftstrahlen durch die um 45° geneigten Motoren geschieht dasselbe, wie wenn der Flügel mit Klappen ausgerüstet wäre, die, wie man weiss, ein Überziehungsmoment hervorrufen. Die beste Lösung ist, die Motoren schnell zu schwenken, um diesen Effekt zu vermeiden.
Der Übergang vom horizontalen in den vertikalen Flug geschieht ohne Schwierigkeit. Das Flugzeug bremst innerhalb einiger Meter sehr schnell ab, man hat das Auftreten eines Überziehungsmoments, dem man entgegensteuern muss, und man muss daran denken, auf Halb-Gas zurückzugehen, um die Kontrolle im stationären Flug wieder zu gewinnen. Man beobachtet ein geringes Phänomen des «dürren Blattes» ganz zu Beginn des Sinkflugs, aber das klingt schnell ab. Das Gerät ist sehr robust. Weil ich anfänglich die Gyroskope falsch verdrahtet hatte, endete ich mehrmals damit, den Boden zu treffen. Der einzige Schaden betraf die Stabilisierungsflosse, trotz des heftigen Aufschlags.
Das Gerät hat schon zwei Preise bekommen: einen beim Elektrowettbewerb in Crespierre (Frankreich) im Mai 2008, einen weiteren bei der InterEx in Boissy Saint Yon (Frankreich) im September 2008. Schauen Sie sich die Videos an auf der Website http://Verti 4.blogspot.com
Guten Flug!


DIE PC-21-STORY
 Emil Giezendanner

Neuigkeiten von HEBU

WEISCH, WASI MEINE? 125 JAHRE AERO CLUB DER SCHWEIZ
Emil Giezendanner
STOLZ UND GUTE IDEEN
 Markus Nussbaumer

ATOM, DER NEUE DOPPELDECKER VON CPLR
 Matthias Bosshard

CORSAIR F4U – EIN WARBIRD MIT EINPRÄGSAMER OPTIK
 Jürgen Rosenberger, Jürgen Prinz

52. COUPE DES ALPES 2026
Emil Giezendanner
HORIZON HOBBY/LEMACO NEWS:MICRO OV-10 BRONCO 645 MM VON E-FLITE

EUROPAMEISTERSCHAFTEN F3A IN ST-MACAIRE, FRANKREICH
Matthias Bosshard
EURO CONTEST GLIDER ACRO TOUR ÖSTERREICH 2026

VON DER JUGEND FÜR DIE JUGEND
Lorena Betschen
TEAMMANAGER «THIS» BOSSHARD
Rodito Nussbaumer
EINBLICKE IN DIE WASSERFLUGGESCHICHTE

WILLKOMMEN, NEUES MITGLIED!
Andrea Bolliger
Neuigkeiten bei Leomotion.com

STADTPARTNERSCHAFT
Wolfgang Voeller
FERIENPLAUSCH 2026 BEI DER MG USTER
Martin Wunderli
KLEINE VORBILDÄHNLICHE SEGLER
Res Dauwalder
FREIFLUG IM HOCHSOMMER
Urs Muntwyler
34. ALPINES MODELLFLUGLAGER HAHNENMOOS
Res Dauwalder
SCHNUPPERTAG BEIM MFV WETTINGEN
Urs Keller
COUPE DES ALPES – BEOBACHTEN UND LERNEN
Rodito Nussbaumer
REGION NOS – EIN ZENTRUM DES ELEKTROFLUGS
Emil Giezendanner
VON 0 AUF 100
Markus Nussbaumer
NEUIGKEITEN VON HEBU
 Julia Bucher

ERINNERUNGEN
Wolfgang Völler
WEISCH, WAS I MEINE? IM LAND DES LÄCHELNS
Emil Giezendanner
Senkrecht startende und landende Flugzeuge beinahe vergessen?
Emil Giezendanner