
Arbeitssklaven – Wie und womit unsere Servos arbeiten
Sie sind das Bewegende. Servos – früher nannte man sie noch Rudermaschinen – gehören ganz ohne Frage zu den meistverwendeten Komponenten in einem Flugmodell. Ihre Zuverlässigkeit ist für die Flugsicherheit elementar wichtig. Da sie zu den körperfernen Dienstleistern zählen, kann ihre Funktionsfähigkeit während des Flugs kaum mehr beeinflusst werden. Das «Aushandeln» ihrer Arbeitsbedingungen muss daher vorbereitend geschehen. Wie sich die verschiedenen Servotypen unterscheiden und worauf jeweils zu achten ist, soll dieser Aufsatz erhehlen.
Rein technisch betrachtet, zählen Modellbauservos zu den Nachlaufsteuerungen. Der RC-Pilot gibt am Sender durch die Knüppel-, Schieber- oder Schalterstellung einen Sollwert vor, dem das Servo mit seinem Stellarm möglichst unverzüglich und genau durch das Verändern des Stellwerts zu folgen versucht. Das «Ist» läuft dem «Soll» also zeitlich nach. Haben beide Werte sich gefunden, hat der Regelkreis seine Aufgabe erfüllt. Das geschieht beim heutigen Stand der Technik innerhalb von Sekundenbruchteilen, also mit für den RC-Piloten kaum merklichem Verzug. Allerdings darf eine Störgrösse nicht unbeachtet bleiben: Die am Servoabtrieb zerrende Kraft, verursacht beispielsweise durch den Ruderdruck. Deshalb spielen bei Servos neben den Stellkräften auch noch die Haltekräfte eine zentrale Rolle. Und hier gilt es bereits Unterschiede zu notieren.
### Wirklich digital?
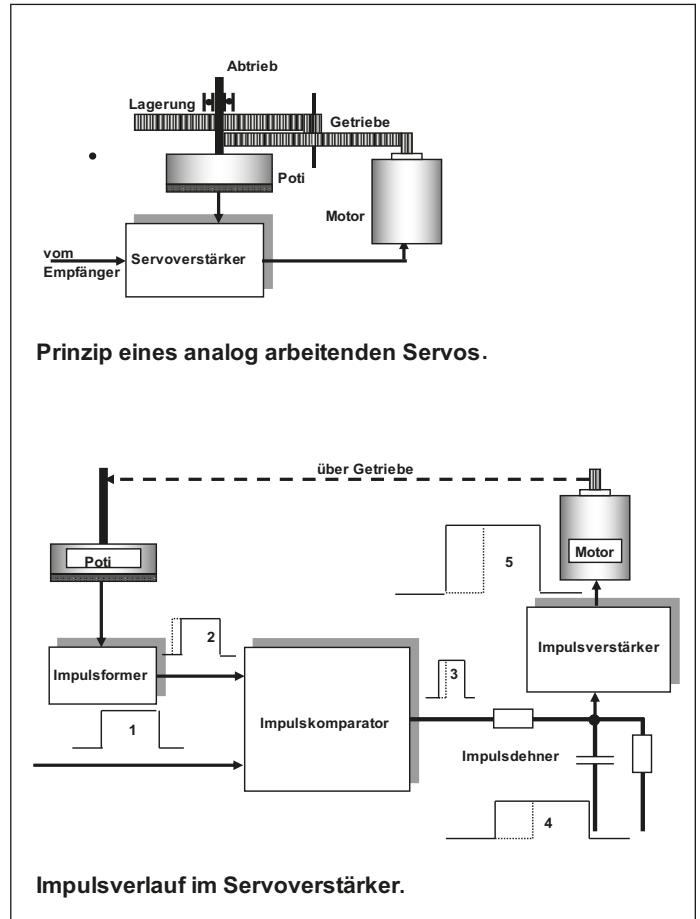
Gäbe es ein Gremium, welches das am meisten sinnfremd verwendete Wort der zurückliegenden Jahre küren müsste: «Digital» wäre ein heisser Kandidat. Spätestens seit der Coronapandemie scheint medial alles «digital», was es gestern noch nicht gab und was heute noch nicht in der gewünschten Weise funktioniert. Warum sollte es bei unseren Servos – ja auch in die Kategorien «Analog» und «Digital» eingereiht – anders sein? Denn irgendwie digital funktionierten unsere Servos schon immer. Als Steuergrösse dient nämlich ein vom Empfänger kommender Impuls auf der (orange-)gelben bzw. weissen Ader des Anschlusskabels, der nur zwei Zustände kennt: Spannung oder keine Spannung, Ein oder Aus, 1 oder 0, wie man es eben ausdrücken möchte. Das hört sich erst mal sehr digital an. Allerdings, und nun kommt die Analogie ins Spiel, liegt der eigentliche Informationsgehalt in der zeitlichen Länge dieses Impulses. Sie liegt klassischerweise zwischen 900 und 2100 Mikrosekunden (µs). 1500 µs markieren die Mittelstellung des Servohebels. Und da sitzen wir, die wir alles gerne in einzelne Schubladen einsortieren möchten, schon mal in der Falle, denn bis dahin unterscheiden sich Analog- und Digitalservos keinen Deut. Die Sollwertübertragung erfolgt trotz des digital aussehenden Impulses zeitanalog. Üblicherweise dreht sich die Steuerscheibe zwischen 1100 und 1900 µs um einen Winkel von 2 mal 45, also 90 Grad. Bei diesem Drehwinkel wird die Kreisbewegung noch einigermaßen effektiv in eine Linearbewegung umgeleitet. Nähert man sich den Rändern des Stellbereiches, so sorgt die Cosinusfunktion dafür, dass die Drehbewegung keinen nennenswerten Linearzuwachs mehr erbringt. In der Vergangenheit gab es übrigens Servos mit Linearabtrieb. Sie konnten sich allerdings nicht durchsetzen.
Für die Erkennung des Ist-Werts ist das integrierte Potenziometer zuständig, das mechanisch mit der Servodrehachse gekoppelt ist. Es liefert – auch bei Digitalservos – eine dem Drehwinkel proportionale – also analoge – Spannung. Selbst aufwendige sog. Potless-Servos können nicht anders, als intern dieser analogen Weltanschauung zu huldigen. Bei ihnen wurde lediglich das mit der Zeit verschleissende Potenziometer durch ein verschleissfreies Arrangement aus Dauermagneten und einem Hallsensor ersetzt, wie das auch bei den Knüppelaggregaten moderner RC-Sender zu finden ist. Mit anderen Worten: Beide Systeme mischen schon immer Analog- und Digitaltechnik ineinander. Unterschiede gibt es allerdings bei der Signalverarbeitung im Servoverstärker. Das klassische Analogservo steuert den Servomotor mit Impulsen, die zeitlich so etwa alle 20 Millisekunden (ms) vom eintreffenden Empfängerimpuls ausgelöst werden. Die Spannung, die dann letztlich den Motor bewegt (auch sie resultiert aus der Impulslänge) hängt davon ab, wie weit die Ruderstellung noch von ihrem Sollwert entfernt ist. Zu Anfang des Einstellvorgangs wird somit noch ordentlich auf die Tube gedrückt. Allerdings kann man das nicht übertreiben, da die von der RC-Anlage vorgegebene Taktfrequenz (ca. 50 Hertz) für eine optimale Motoreffizienz viel zu niedrig ist. Das Analogservo arbeitet deshalb grundsätzlich im Schongang. Haben sich die Werte von Soll und Ist weitgehend angenähert, signalisiert die analogtechnische Elektronik weiteres Entgegenkommen, indem sie das Impulsstakkato zunehmend ausdünnnt. Ganz am Schluss wird sogar eine Art Grossmut sichtbar, indem die Analogtechnik einen kleinen Toleranzbereich um die Zielmarke herum akzeptiert. Sie besteht nicht auf überkorrekter Pflichterfüllung. Das passiert natürlich nicht aus reiner Konzilianz, sondern um die Regelungstechnik zu vereinfachen, kein Überschwingen zu produzieren und das nervöse Zittern im Zielbereich zu unterdrücken und auch um den Stromverbrauch zu begrenzen.
Im Gegensatz dazu zeichnen sich Digitalservos durch eine geradezu rigide Arbeitsmoral aus. Dies ist technisch möglich, weil hier die Taktfrequenz, mit der der Motor beaufschlagt wird, von der Framerate der Fernsteuerung losgelöst ist. Sie wird aus dem analogen Steuersignal durch eine nun in der Tat digitale Elektronik generiert und ist jetzt wesentlich höher, was den Motor freut und dessen Wirkungsgrad verbessert. Das Schonprogramm wird überflüssig, und der Stelltrieb darf gleich ordentlich zur Sache kommen. Auch im Ziel wird jetzt nicht einfach relaxt, sondern genau darauf geachtet, dass der Servoarm auch genau dort verharrt. Wird von aussen daran gerüttelt, sorgt eine Salve von Korrekturimpulsen sogleich für die Erhaltung der strengen Ordnung. Das Ergebnis ist ein deutlich erhöhter Stromverbrauch in allen Arbeitsphasen, namentlich im eigentlichen Stillstand, was oftmals auch gut hörbar ist. Speisender Akku und BEC bekommen das zu spüren.
### Und dann all diese «Less»-igkeiten
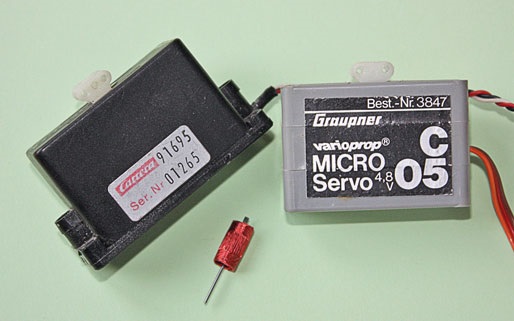
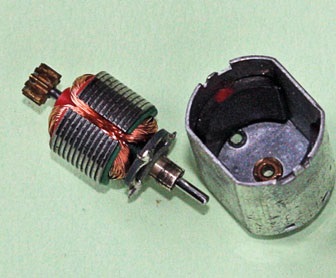
Hersteller von Servos der gehobenen Preisklasse werben gelegentlich mit dem Attribut «Corless Motor». Was hat es damit auf sich? Nun, der preiswerte Grossteil der Modellbauservos wird von einem klassischen DC-Bürstenmotor angetrieben. Sein Rotor besteht aus einem meist nur 3-teiligen mit Kupferlackdraht bewickelten, geblechten Eisenkern. Das Eisen bestimmt den Hauptteil der Rotormasse und sorgt für eine gewisse Rotationsträgheit. Das ist bei Antriebssystemen, die ständig Geschwindigkeit und Richtung wechseln, unerwünscht, weil auch energiezehrend. Dies gilt insbesondere dann, wenn auf dem betreffenden Ruder eine Gyrofunktion aktiviert wurde.
Corless Motoren verfügen über einen eisenfreien Rotor. Das ist eine in Form gepresste Kupferspule, der kragenden Form wegen auch als Glockenanker bezeichnet. Natürlich hat auch diese Spule einen Kern in Form eines zylindrischen Permanentmagneten. Aber der dreht sich nicht mit und ist daher auch nicht am Trägheitsmoment beteiligt. Neben den dynamischen Vorzügen der vergleichsweise leichten Kupferspule zählen dann auch noch die reduzierten Eisenverluste zu den Vorzügen dieser Anordnung. Nachteilig ist bei Coreless Motoren das geringere Drehmoment zu werten. Daher benötigt das Getriebe oftmals eine grössere Untersetzung. Übrigens: Uraltservos, so in den 60er- und 70er-Jahren des vergangenen Jahrhunderts entstanden, hatten immer Glockenankermotoren verbaut. So konnte man mit einem Empfängerakku aus vier DEAC-Zellen von 225 mAh einen Nachmittag lang hangfliegen!
Apropos Getriebe: Servos mit Metallgetriebe (MG) sind natürlich strapazierfähiger. Sie stecken Schläge, wie sie die Wechselfälle des Modellfluges nun mal bereithalten, meist unbeschadet weg, während Kunststoffräder bei konfrontativen Flugmanövern gelegentlich zu Zahnausfall neigen. Doch bezahlt man derartige Nehmerqualitäten mit einem vergrösserten Getriebespiel. Eine Lösung, die beidem einigermaßen gerecht werden kann, ist das Mischgetriebe: Die schwach belasteten ersten Zahnräder bestehen aus zähem Kunststoff und erst die hochbelasteten letzten zwei bis drei Getriebestufen sind aus Metall gefertigt. Der Spielreduktion dient es auch, wenn die Abtriebswelle kugelgelagert ist (BB). Bei Speedmodellen, wo es auf ein extrem niedriges Spiel ankommt, wird dann gern noch ein äusseres Stützlager hinzugefügt. In der eher exotischen Oberklasse finden wir zwischenzeitlich auch schon den Brushless Motor im Servo. Die Vorzüge dieser Antriebsart brauchen heute nicht mehr erklärt zu werden, sie liegen auf der Hand. Allerdings ist der Steuerungsaufwand seitens der Elektronik deutlich höher, was sich natürlich im Preis widerspiegelt. Momentan finden sich Brushless Motoren nur in der oberen Leistungs- und Preisklasse. Ob sich dieser Motortyp bei den Standardservos genauso etablieren wird wie in der Antriebstechnik, wird sich erst noch herausstellen müssen.
Die Nennspannung eines elektrischen Verbrauchers oder einer Spannungsquelle (Batterie, Generator, Stromnetz) ist der vom Hersteller oder Lieferanten spezifizierte Wert der elektrischen Spannung im Normalbetrieb. Die Angabe der Nennspannung ist meist mit einem Toleranzbereich ergänzt, der maximal zulässig ist.
(Quelle: Wikipedia)
### Was bringt nun Hochvolt-(HV-)Betrieb?
Servos sind in den zurückliegenden Jahren immer leistungsfähiger, d. h. schneller und vor allem stärker geworden. Ob dies in jedem Fall wirklich auch gebraucht wird, sei einmal dahingestellt. Das hatte zwangsläufig auch einen gewachsenen Stromverbrauch zur Folge. Nun ist es grundsätzlich besser, einen gewünschten Leistungszuwachs über mehr Spannung als durch eine Zugabe beim Strom zu bewältigen. Dies führte ganz zwangsläufig dazu, die bislang übliche (4,8)-5-Volt-Versorgung durch eine höhere Spannung zu ersetzen. Ursprünglich genügte es, den ursprünglich 4-zelligen NiCd- bzw. NiMH-Akku um eine weitere Zelle anzureichern. Die nun auf gut 6 Volt angewachsene Spannung wurde von den meisten Servos noch verkraftet. Als Zugabe zu der gewachsenen Kraft konnte sich der Nutzer über eine flottere Gangart freuen.
Mit dem Übergang von den lange gepflegten NiXX-Akkus auf die Lilon- bzw. LiPo-Akkus war es naheliegend, über ein weiteres Heraufsetzen der Systemspannung nachzudenken. Die Hersteller von Empfangsanlagen gingen dabei voran und legten die 2,4-GHz-Empfänger so aus, dass sie in einem erweiterten Spannungsbereich arbeitsfähig sind. So funktionieren beispielsweise Jeti-Assist-Empfänger im breiten Spannungsfenster von 3,5 bis 8,4 V. Drehzahlregler mit BEC wie auch Akkuweichen verfügen daher konsequenterweise über Wahlmöglichkeiten bei der Spannungseinstellung, die ebenfalls in höhere Bereiche vorstossen. Die Frage ist, wie nun die Servos diese spannenden Zeiten er- bzw. überleben.
Nun, bei Normalservos, egal ob als analog oder digital ausgewiesen, deren Arbeitsbereich heute meist von 4,8 bis 6 V angegeben wird, verbieten sich alle Hochspannungsexperimente. Doch auch bei sogenannten HV-Servos ist Umsicht geboten. Auf jeden Fall sollte ein Blick auf das Datenblatt entschlüsseln, wie hoch der Spannungswert reicht. Lautet die obere Angabe beispielsweise 7,4 V, so ist leider nicht ganz klar, ob mit dem oberen Wert nun die Nennspannung einer 2-zelligen LiPo-Batterie ( $2 \times 3,7\text{V}$ ) gemeint ist, deren Anfangswert aber vollgeladen bis zu 8,4 V reichen kann. Denn strenggenommen ist die Nennspannung keine physikalische, sondern eine «verkaufspolitische» Grösse. Sie soll grob das Einsatzgebiet der Stromquelle definieren.
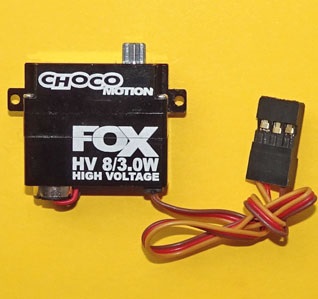
Seriöse Datenblätter geben Auskunft über den Spannungsbereich, in dem das Servo betrieben werden darf. Üblicherweise ist er bei HV-Servos von 6–8,4 V definiert. Sind die Unklarheiten nicht auszuräumen, bietet sich die Speisung aus 2s-LiFe-Akkus an. Dieser Batterietyp zeichnet sich durch einen besonders flachen Verlauf der Entladekurve (Spannungsvarianz ~ 6,8–6,2 V) über die gesamte Entladephase aus.
RC-Komponenten können ihre Vorzüge nur zur Geltung bringen, wenn sie auch zweckdienlich zum Einsatz kommen. Bei Servos verdoppeln sich die Chancen einer grenzwertigen Herangehensweise, denn sowohl seitens der Elektrik wie auch bei der Mechanik lässt sich einiges so arrangieren, dass es nicht unbedingt als falsch, aber doch als verbesserungsfähig rüberkommt. Oftmals finden sich diese suboptimalen Lösungen sogar bei voll ausgestatteten Fertigmodellen, wo der Nutzer doch zu Recht Profis am Werk sehen möchte. Beginnen wir mit der elektrischen Seite: Gerade bei Digitalservos zählen die harten Strompulse zu den eigentlichen Herausforderungen. Sie lassen die Spannung am Servo kurzzeitig einbrechen, was von der Technik nicht immer mit dem erwarteten Gleichmut hingenommen wird. Hier helfen Pufferkondensatoren, die zwar nur wenig elektrische Energie speichern, diese aber sehr rasch aufnehmen wie auch abgeben können. Als probat gelten schaltfeste Elektrolytkondensatoren (Elkos) mit Kapazitäten von 220 bis 1000 µF (10 V). Üblicherweise steckt man sie zwischen Plus und Minus an einen freien Kanalausgang des Empfängers. Etwas heikler ist die Sache, wenn das Servo im Flugzeugheck oder im Aussenflügel am Ende einer langen Leitung sitzt.
Hier sollte man auf jeden Fall lange Verlängerungskabelkaskaden mit zahlreichen Zwischensteckverbindungen zu meiden suchen. Besser ist es allemal, die nötige Verlängerung als eine (!) gelötete Verbindung auszuführen und den oben beschriebenen Pufferkondensator an der Stelle mit einzulöten, an der das ursprüngliche Servoanschlusskabel verlängert wird. Ist zwischen Rumpf und Fläche eine Steckverbindung vorgesehen, tut ein servoseitig eingebauter Kondensator ebenfalls gute Dienste.
Auch bei der mechanischen Verbindung zwischen Servoarm und Ruderhorn lässt sich einiges tun, um Sicherheit und Steuerpräzision zu optimieren. So ist es gerade bei schmalen Flächenservos, die beidseitig nur durch eine Befestigungsschraube gehalten werden, nicht gut, sie quer zur Kraftrichtung einzubauen. Hohe Ruderkräfte bewirken dann nämlich, dass das Servo in der Halterung hin- und herschwankt, zumal wenn bei der Befestigung die beigelegten Gummitüllen verwendet werden. Letztere wurden einstmals kreiert, um die Vibrationen von Verbrennungsmotor vom Servo fernzuhalten. Bei Segler- und E-Motormodellen sind sie verzichtbar.
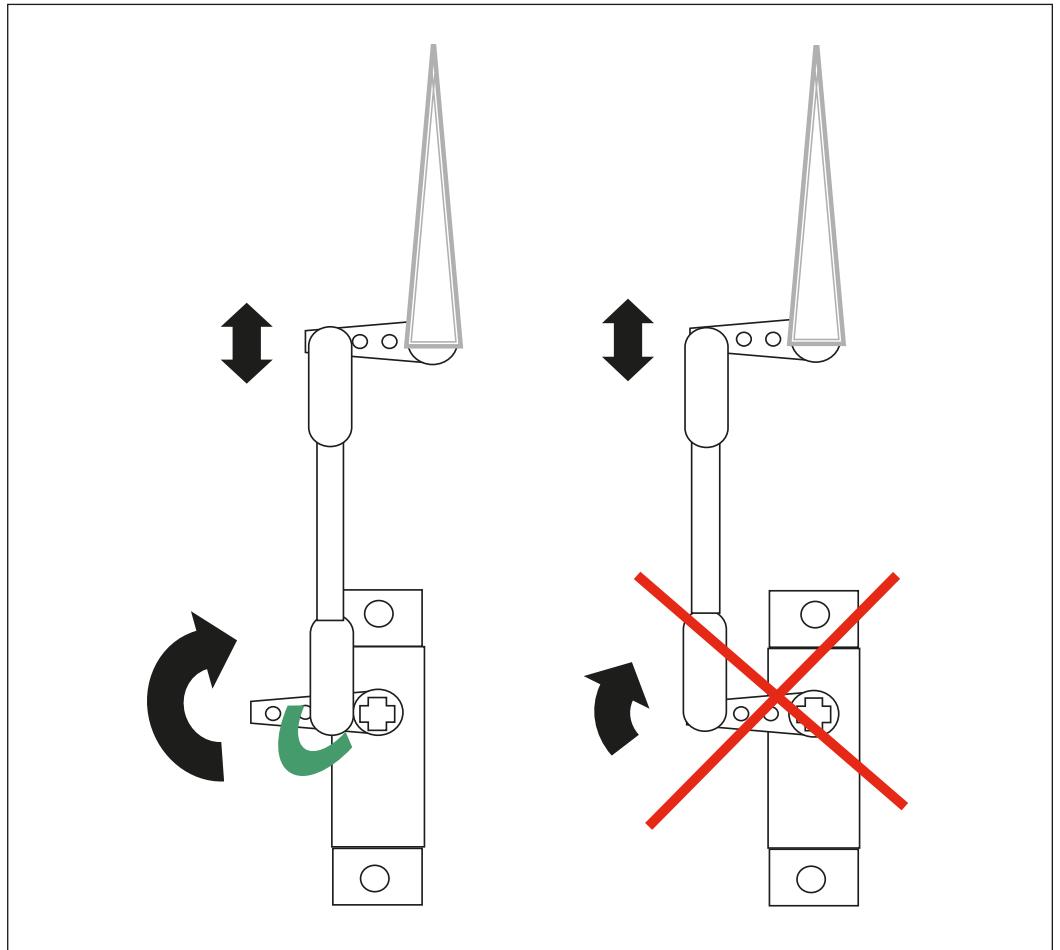
Moderne Fernsteueranlagen verfügen über zahlreiche Servoeinstellmöglichkeiten. So ist eine Klick-Klick-Mittenkorrektur schneller gemacht, als den Servohebel mechanisch zu verstellen oder die Gestängelänge anzupassen. Leider wird damit aber der mögliche Servoweg einseitig beschränkt. Deren senderseitige Einstellmöglichkeit verleitet dann immer wieder dazu, bei der Wahl der Ruderausschläge im Wortsinn faule Kompromisse einzugehen. Erweist sich der Ruderausschlag beispielsweise als zu gross, ist es kein guter Gedanke, einfach den Servoweg zu halbieren. In diesem Fall sollten zuerst – wie abgebildet – die Hebelverhältnisse in Augenschein genommen werden. Ein am Servo kürzer eingehängter Hebel erhöht die Ruderkraft. Warum also nicht 100 Prozent des möglichen Ruderwegs ausnutzen? Denn bezahlt sind die Servos ja, egal ob analog, digital, HV oder was auch immer «less»!


DIE PC-21-STORY
 Emil Giezendanner

Neuigkeiten von HEBU

WEISCH, WASI MEINE? 125 JAHRE AERO CLUB DER SCHWEIZ
Emil Giezendanner
CORSAIR F4U – EIN WARBIRD MIT EINPRÄGSAMER OPTIK
 Jürgen Rosenberger, Jürgen Prinz

STOLZ UND GUTE IDEEN
 Markus Nussbaumer

ATOM, DER NEUE DOPPELDECKER VON CPLR
 Matthias Bosshard

52. COUPE DES ALPES 2026
Emil Giezendanner
HORIZON HOBBY/LEMACO NEWS:MICRO OV-10 BRONCO 645 MM VON E-FLITE

EUROPAMEISTERSCHAFTEN F3A IN ST-MACAIRE, FRANKREICH
Matthias Bosshard
WILLKOMMEN, NEUES MITGLIED!
Andrea Bolliger
FREIFLUG IM HOCHSOMMER
Urs Muntwyler
EURO CONTEST GLIDER ACRO TOUR ÖSTERREICH 2026

VON DER JUGEND FÜR DIE JUGEND
Lorena Betschen
EINBLICKE IN DIE WASSERFLUGGESCHICHTE

TEAMMANAGER «THIS» BOSSHARD
Rodito Nussbaumer
Neuigkeiten bei Leomotion.com

STADTPARTNERSCHAFT
Wolfgang Voeller
FERIENPLAUSCH 2026 BEI DER MG USTER
Martin Wunderli
SCHNUPPERTAG BEIM MFV WETTINGEN
Urs Keller
34. ALPINES MODELLFLUGLAGER HAHNENMOOS
Res Dauwalder
KLEINE VORBILDÄHNLICHE SEGLER
Res Dauwalder
COUPE DES ALPES – BEOBACHTEN UND LERNEN
Rodito Nussbaumer
REGION NOS – EIN ZENTRUM DES ELEKTROFLUGS
Emil Giezendanner
VON 0 AUF 100
Markus Nussbaumer
NEUIGKEITEN VON HEBU
 Julia Bucher

ERINNERUNGEN
Wolfgang Völler
WEISCH, WAS I MEINE? IM LAND DES LÄCHELNS
Emil Giezendanner
Senkrecht startende und landende Flugzeuge beinahe vergessen?
Emil Giezendanner