
Der Traum vom Fliegen und das Hybrid-Flugzeug
Der Kern meines Hybrid-Projektes besteht darin, zwei völlig gegensätzliche Flugzeugtypen zu verbinden: Das gedachte Modell soll sowohl als herkömmliches Flächenflugzeug wie auch als Canard funktionieren und sich im Fluge von einem Typ in den anderen «umwandeln» lassen. Dadurch wird es fähig, in die entgegengesetzte Flugrichtung zu fliegen und trotzdem in jeder Konfiguration voll manövrierbar zu bleiben, inklusive Start und Landung.
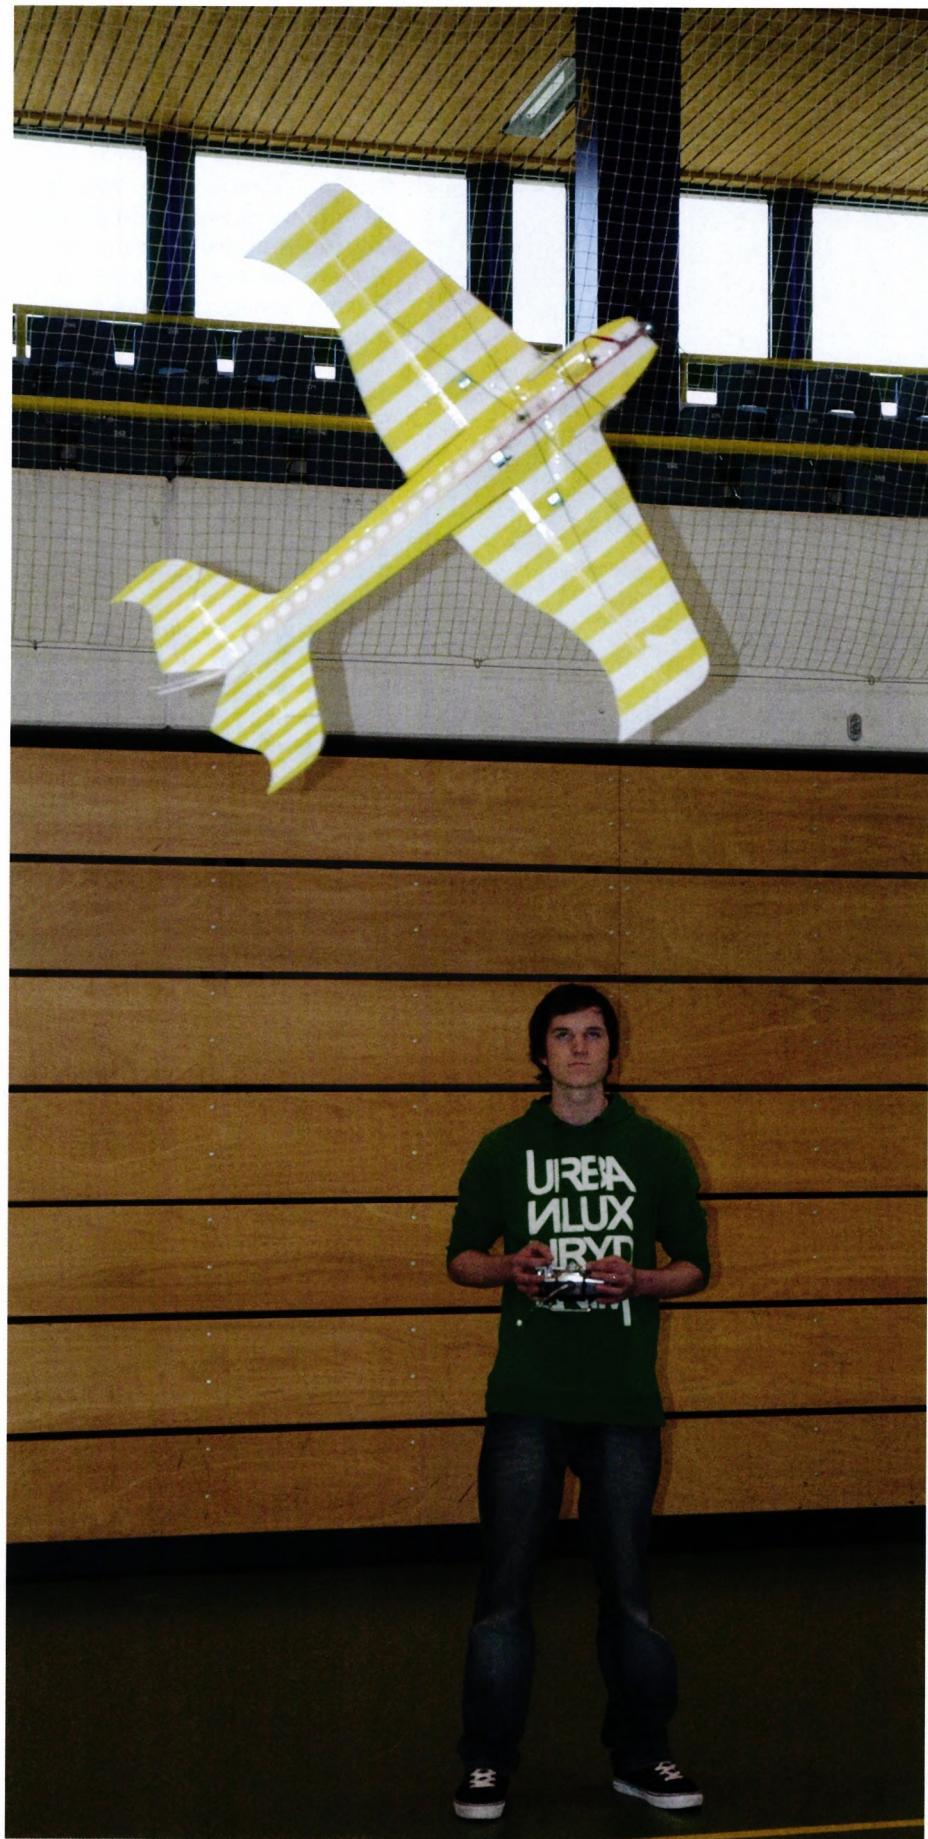
Die Idee des Rückwärtsfliegens hat ihren Ursprung im Bereich des Indoor-Modellflugs. Hier gilt es, in einer Turnhalle ein vorgeschriebenes Programm zu fliegen. Die grössten Feinde dieser Modellflugzeuge sind der Turnhallenboden, die stets schneller näherkommenden Wände und die Gravitation. Auch heute noch wird nach der wirksamsten Lösung gesucht, wie sich das Flugzeug im vertikalen Sturzflug abbremsen lässt, um dadurch mehr Zeit zu gewinnen. So kam man auf die Idee, die Beschleunigung durch eine leichte Schubumkehr zu verhindern. So begann man spasseshalber, die Propellerblätter so weit zu verstellen, bis sie genügend Schub nach vorne erzeugten, sodass man rückwärts fliegen konnte. Der Rückwärtsflug liess sich jedoch nicht kontrollieren. Die Flugzeuge überschlugen sich bei diesem Manöver andauernd und die Ruder blieben wirkungslos. Der berühmteste «Pseudo-Rückwärtsflieger» nennt sich Nippel 4D von Slow-Fly-World. Das Geniale an diesem Gerät ist die Idee, den Antrieb nicht an der Nase, sondern im Zentrum des Flugzeuges anzubringen. So setzt die Antriebskraft im Schwerpunkt des Flugzeuges an, was zu einem stabileren, jedoch nicht perfekten Rückwärtsflug führt. Diese Lösungsversuche mit Verstellpropellern haben mich schon immer beeindruckt. Was mich bislang jedoch störte, war die Tatsache, dass keines dieser Modelle kontrolliert rückwärtsfliegen konnte. Aus diesem Grund begann ich meine Idee der Kombination eines Flächenflugzeuges mit einem Canard in ein eigenes Experimentalmodell umzusetzen. Die ersten Tests mit diesem Hybrid-Prototypen verliefen wenig erfolgreich. Erst nach unzähligen Abänderungen und Probeflügen gelang es mir, das Modell in beide Richtungen fliegen zu lassen.
Die Konstruktion und der Bau dieses Flugzeuges haben viel Zeit in Anspruch genommen. In Arbeitsstunden ausgedrückt, sind es bislang über 400 Stunden, die ich in meinem Keller verbracht habe. Dies ist ein riesiger Aufwand für einen Prototypen, dessen Flugtauglichkeit nicht von Anfang an feststand. Alle Teile des Flugzeuges wurden selbst hergestellt, ausser natürlich den grundlegenden elektronischen Komponenten. Damit die Teile auch exakt den Plänen entsprechen und reibungslos arbeiten, habe ich vieles mit einem CAD-Programm gezeichnet und dann auf einer CNC-Fräse der Firma EAS ausgefräst. Die Umsetzung benötigte kaum Zeit. Das Zeichnen der Teile am Computer dauerte hingegen wesentlich länger. Insgesamt habe ich für dieses Flugzeug rund 80 Teile zwei- wie auch dreidimensional am Computer konstruiert und mithilfe einer computergesteuerten Fräsmaschine hergestellt. Da ich auf genaue Teile angewiesen war und oft auch einzelne Elemente mehrfach herstellen musste, war dies die einzige Möglichkeit.
Um den abrupten Richtungswechsel in der Luft zu bewältigen, sind sehr viel Mechanik und Elektronik nötig. Am Flugzeug befinden sich fünf Elemente, die während des Fluges umgestellt werden müssen: der Flügel, die Propeller, die Winglets, das Heckfahrwerk und die Schwerpunktsverlagerung.
Flügel-Mechanik: Die Hauptmechanik bildet der Flügel. Ein 3-mm-Kohlefaserrohr dient als Drehachse und gleichzeitig als einzige Befestigung des Flügels am Rumpf. Nun wird je Flügel ein Servo eingebaut, welches eine Drehbewegung von bis zu 120° mit einem Drehmoment von 0,4 Nm ausführen kann. Da der Flügel sich nur um einen Winkel von knapp 60° drehen lässt, wird er mit einem dementsprechenden Hebelarmverhältnis von 1:2 angelenkt. Daraus resultiert zwar nur der halbe Weg, dafür aber die doppelte Kraft. So wirkt bei der Umstellung ein Drehmoment von ungefähr 0,8 Nm auf den Flügel.
Schwerpunktverlagerung: Das gleiche Servo steuert gleichzeitig die Schwerpunktverlagerung. Dafür wurde eine Mechanik entwickelt, die mit geringer Reibung den Antriebsakku und, falls nötig, noch zusätzliche Gewichte um eine Stecke von 40 cm entlang der Flugzeuglängsachse verschiebt, dies immer in entgegengesetzter Richtung zum Flügel, weil dessen Eigengewicht durch seine Bewegung die Lage des Schwerpunktes beeinflusst. Da sich dies auf die Flugeigenschaften nicht vorteilhaft auswirkt, muss diese Veränderung mit der Gewichtsverlagerungsmechanik wieder optimiert werden.
Ausfahren der Winglets: Eine weitere, sehr zentrale mechanische Vorrichtung hat die Aufgabe, die Winglets in der Canardkonfiguration auszufahren. Dafür wurde wiederum ein in der Canardphase parallel zum Rumpf ausgerichtetes Kohlefaserrohr als Drehlager an den Flügelenden eingelassen. Daran sind die Winglets befestigt. Das Ausfahren und das Arretieren wird von einem zusätzlichen Servo gesteuert. Über eine Vielzahl von Umlenkrollen, Federn und Kevlarseilen lassen sich die Winglets für den Canardflug aufstellen und für den Normalflug wieder einfahren und arretieren.
Heckfahrwerk: Das Heckfahrwerk, welches bei der Canardkonfiguration als Bugfahrwerk dient, wird ebenfalls vom Wingletservo angesteuert. Diese Drehmechanik ist relativ einfach. Eine Drehscheibe, an welcher ein Kevlarrohr befestigt ist, wird über ein Seil angelenkt und kann so um 90° gedreht werden. Komplizierter fällt die Mechanik für das Heckrad aus: Am Ende dieses Kevlarrohres befindet sich eine kugelgelagerte Halterung, welche für das Nachlaufen und die beinahe reibungslose Drehbewegung des Rades sorgt. Da die Drehachse dieser Halterung für einen optimalen Nachlauf stets senkrecht zum Boden gerichtet sein muss, wurde eine Mechanik nötig, die der Drehbewegung des Kevlarrohres entgegenwirkt und so die Achse immer schön ausgerichtet hält.
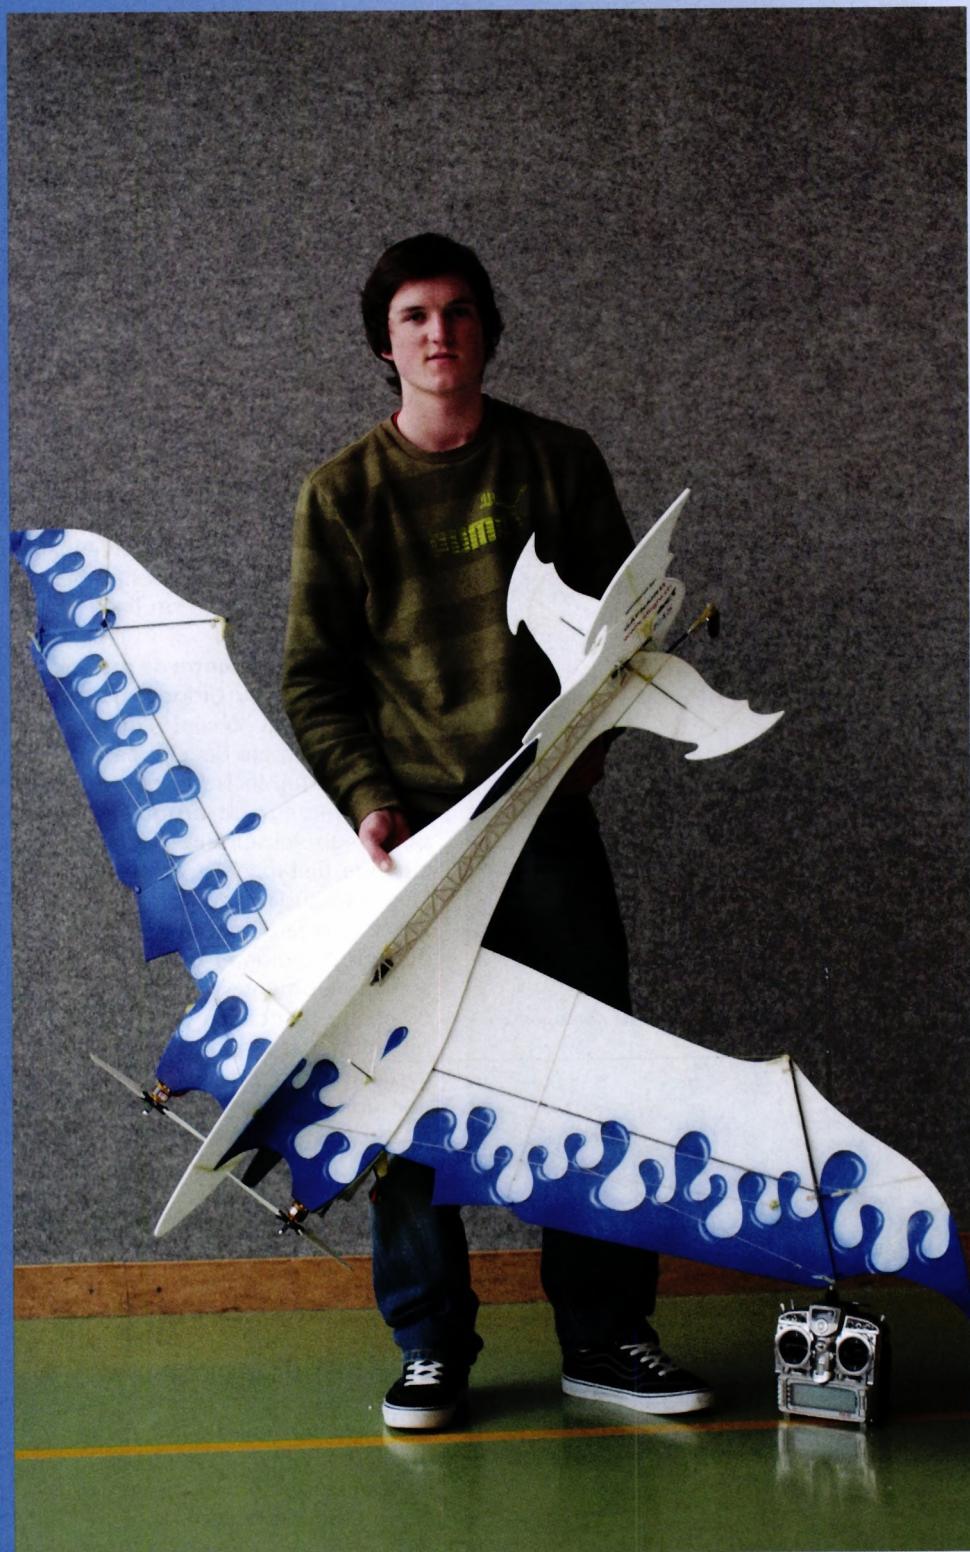
Fabian Gafner von der Modellfluggruppe Hinwil gehört zu den Depron-Konstrukteuren und -Bauern der ersten Stunde. Bereits im Teenageralter hat er solche Modelle entwickelt und zur Aufbesserung des Taschengeldes verkauft. Gegen Ende seiner Gymnasialzeit hat Fabian als Maturitätsarbeit den Dikranos konstruiert und gebaut. Diese Arbeit hat ihm die Bestnote 6 eingetragen. Gleichzeitig wurden ihm verschiedene Auszeichnungen zuteil, so u.a. «Impuls-Mittelschule» an der ETH, und zudem erhielt er für seine Arbeit bei «Schweizer Jugend forscht» das Prädikat «Hervorragend». Als Belohnung darf er sein Flugzeug nun in Paris am europäischen Jugendforschungswettbewerb präsentieren. *Red.*
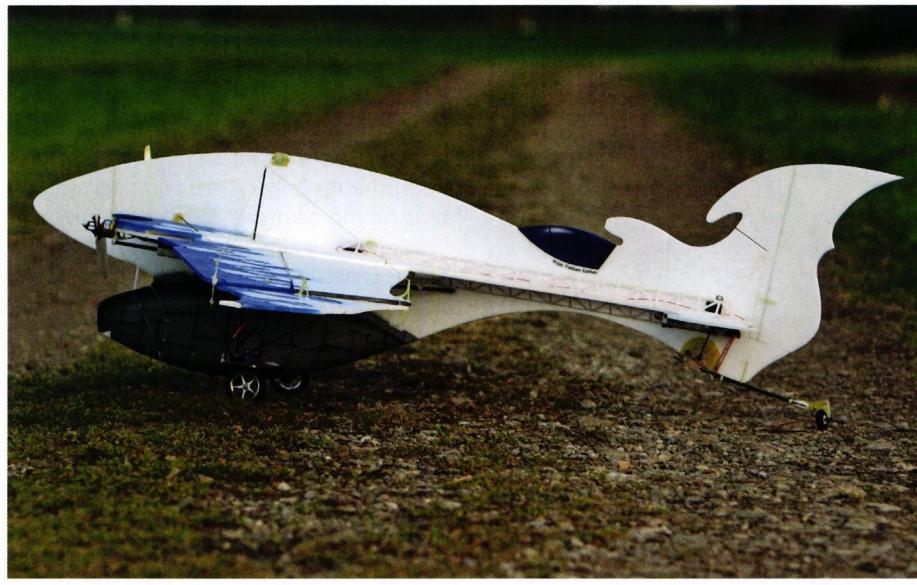
Der futuristisch anmutende Dikranos.
Die Steuerung meiner Eigenentwicklung gestaltet sich keineswegs so einfach, wie dies auf den ersten Blick erscheint. Das Höhenruder ist das einzige Ruder am Flugzeug, welches seine Funktion in jeder Flugphase beibehält. Die einzige Bedingung, welche hier erfüllt sein muss, ist eine ausgeglichene Fläche auf beiden Seiten des Drehlagers, damit bei der umgekehrten Anströmrichtung das Ruder nicht umklappt. Das Seitenruder hingegen bringt schon die ersten Probleme mit sich. Bei der Canardkonfiguration wirkt es genau verkehrt herum und muss umgekehrt werden. Ein weiteres Problem wirft auch die Phase des Canardfluges auf. Da sich die Motoren in dieser Konfiguration am Heck befinden, werden die Ruder nicht mehr vom Propellerwind angeströmt und sind bei niedrigen Geschwindigkeiten wirkungslos. Will man nun das Flugzeug auf dem Boden steuern, müsste man es zuerst in Fahrt bringen, was oftmals nicht möglich ist. Da das Flugzeug mit zwei Motoren ausgerüstet ist, besteht die Möglichkeit, über einen elektronischen Mischer dem einen Motor mehr Leistung zu geben, sobald das Seitensteuer betätigt wird. Will man nach rechts steuern, muss der linke Motor mehr Leistung liefern, damit sich das Flugzeug aufgrund des asymmetrischen Schubs in die gewünschte Richtung bewegt, und umgekehrt.
Die letzten Ruder, die für das Handling um alle Achsen benötigt werden, sind die Querruder. Normalerweise sind sie in Form von Klappen an der Flügelhinterkante zu finden. Da solche Querruder sich nicht für den Rückwärtsflug eignen, musste ich auf die Verwindungssteuerung zurückgreifen. Über eine Seilsteuerung wird an den Flügelenden gezogen, damit sich der Flügel aussen verwindet und so einen grösseren oder einen kleineren Anstellwinkel erzeugt. Gesteuert wird dies über zwei Servos mit der nötigen Kraft. Nur so erhält man eine gute Wirkung der Quersteuerung, ohne gleichzeitig die Stabilität der Tragflächen zu beeinträchtigen.
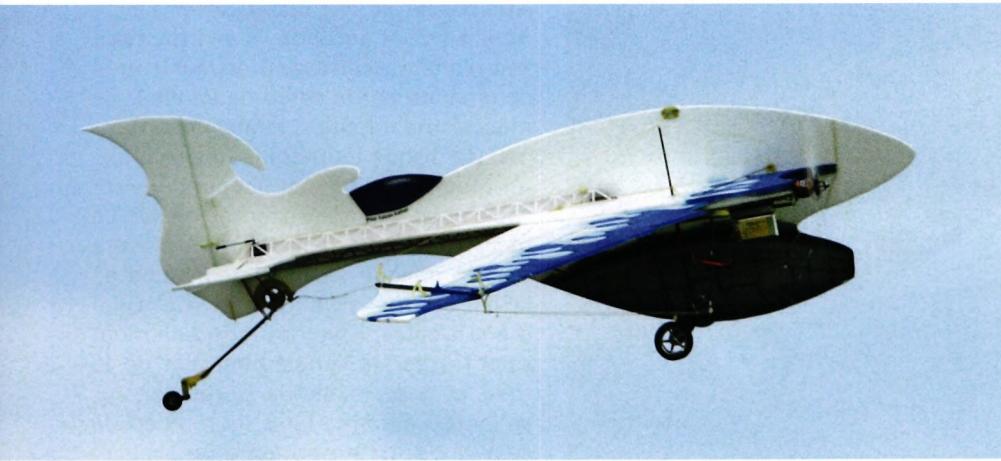
Dikranos im «Normal»-Flug.
Vor den ersten Startversuchen erfolgt die Programmierung aller Komponenten. So wurde bei einem der Motoren die Laufrichtung gewechselt, damit sich die Drehmomente der Propeller kompensieren. Für die ersten Funktionstests und Startversuche benötigte ich eine lange Hartbelagpiste, da mir die Leistung der Motoren für einen Start auf einer Graspiste zu knapp erschien. Der erste Tag auf dem Fluggelände verlief miserabel, da mir das Wetter mit der starken Bise einen Strich durch die Rechnung machte. Beim ersten Startversuch kam plötzlich eine Böe auf, sodass sich das Flugzeug überschlug. Noch bevor es zum ersten Mal in der Luft war, erhielt es bereits einige Kratzer.
Der zweite Versuch bei ruhigerem Wetter verlief ebenfalls nicht erfolgreich. Das Flugzeug hob zuerst schön langsam und stabil vom Boden ab und brach nach einigen Metern plötzlich nach rechts aus und drehte sich um 180°. Der darauffolgende Strömungsabriss an den Tragflächen liess es auf den Boden krachen. Ich kam zum Schluss, dass bei einem seitlichen Ausbrechen die grosse Fläche im vorderen Teil des Rumpfes die Seitenruderfläche abdeckt und dieser so die Wirkung nimmt. Um dieses Problem zu beheben, wurde bei der Reparatur das Seitenruder vergrössert. Mit dieser Verbesserung wagte ich dann einen weiteren Flugversuch, diesmal mit Erfolg. Das Flugzeug hob sehr stabil ab und flog kontrolliert weiter. Seine Längsstabilität war zwar immer noch nicht perfekt, aber es liess sich zumindest immer wieder auffangen. Die restlichen Ruder reagierten tadellos. Da das Modell in der Vorwärtskonfiguration flog, wagte ich nun das entscheidende Manöver: die Umstellung in die Canardkonfiguration im Flug. Diesmal hob das Flugzeug – trotz Bise – sehr stabil ab und gewann sehr rasch an Höhe. Schon nach kurzer Zeit flog es genügend hoch, um das Manöver ausführen zu können. Ich kippte den Schalter an der Fernsteuerung um, die Motoren heulten kurz auf, der Flügel nahm die neue Position ein und die Winglets fuhren aus. Das Flugzeug blieb für einen Augenblick an Ort stehen, senkte die Nase runter und nahm in die andere Richtung Fahrt auf. Der Wechsel war vollbracht. Der Canard lag ebenfalls extrem stabil in der Luft und reagierte auf sämtliche Ruder. Die Landung wollte ich jedoch nicht als Canard vollziehen, da das Bugfahrwerk auf der Rasenpiste hätte abbrechen können. Ich schaltete deshalb wieder in die normale Konfiguration um. Nach einem Übergang ohne jeglichen Höhenverlust konnte ich das Flugzeug sauber auf der Piste landen. Nach diesem erfolgreichen Jungfernflug war es höchste Zeit, meiner Eigenkonstruktion einen Namen zu geben. Schliesslich entschied ich mich für «Dikranos», eine Bezeichnung aus dem Griechischen, die übersetzt «zweiköpfig» bedeutet. Dikranos passt insofern, als dieses Flugzeug im übertragenen Sinn zwei Gesichter besitzt. Auch der Anklang zur mythologischen Figur von Ikarus ist durchaus gewollt. Beide Aspekte verbinden sich mit dem Traum vom Fliegen.
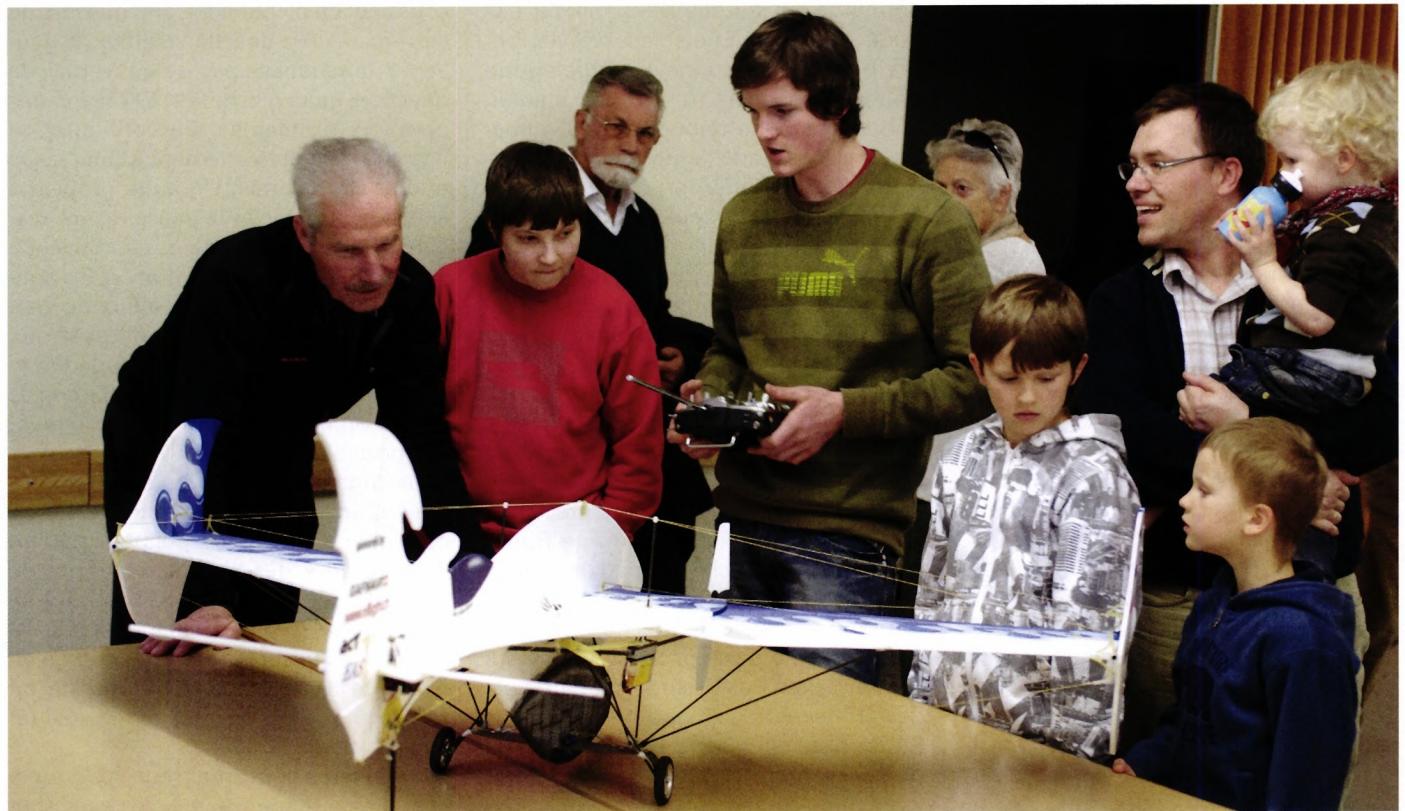
Der Konstrukteur erklärt dem Publikum die Mechanik seines Dikranos.
Dikranos im «Enten»-Flug.


DIE PC-21-STORY
 Emil Giezendanner

Neuigkeiten von HEBU

WEISCH, WASI MEINE? 125 JAHRE AERO CLUB DER SCHWEIZ
Emil Giezendanner
ATOM, DER NEUE DOPPELDECKER VON CPLR
 Matthias Bosshard

STOLZ UND GUTE IDEEN
 Markus Nussbaumer

HORIZON HOBBY/LEMACO NEWS:MICRO OV-10 BRONCO 645 MM VON E-FLITE

52. COUPE DES ALPES 2026
Emil Giezendanner
EURO CONTEST GLIDER ACRO TOUR ÖSTERREICH 2026

EINBLICKE IN DIE WASSERFLUGGESCHICHTE

EUROPAMEISTERSCHAFTEN F3A IN ST-MACAIRE, FRANKREICH
Matthias Bosshard
STADTPARTNERSCHAFT
 Wolfgang Voeller

VON DER JUGEND FÜR DIE JUGEND
Lorena Betschen
TEAMMANAGER «THIS» BOSSHARD
Rodito Nussbaumer
WILLKOMMEN, NEUES MITGLIED!
Andrea Bolliger
Neuigkeiten bei Leomotion.com

FERIENPLAUSCH 2026 BEI DER MG USTER
Martin Wunderli
KLEINE VORBILDÄHNLICHE SEGLER
Res Dauwalder
FREIFLUG IM HOCHSOMMER
Urs Muntwyler
CORSAIR F4U – EIN WARBIRD MIT EINPRÄGSAMER OPTIK
Jürgen Rosenberger, Jürgen Prinz
34. ALPINES MODELLFLUGLAGER HAHNENMOOS
Res Dauwalder
SCHNUPPERTAG BEIM MFV WETTINGEN
Urs Keller
COUPE DES ALPES – BEOBACHTEN UND LERNEN
Rodito Nussbaumer
REGION NOS – EIN ZENTRUM DES ELEKTROFLUGS
Emil Giezendanner
VON 0 AUF 100
Markus Nussbaumer
NEUIGKEITEN VON HEBU
 Julia Bucher

ERINNERUNGEN
Wolfgang Völler
WEISCH, WAS I MEINE? IM LAND DES LÄCHELNS
Emil Giezendanner
Senkrecht startende und landende Flugzeuge beinahe vergessen?
Emil Giezendanner