
Antriebs-Hattrick
Optimiertes Antriebssystem von Hacker
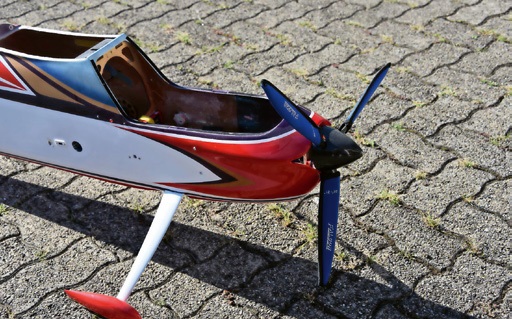
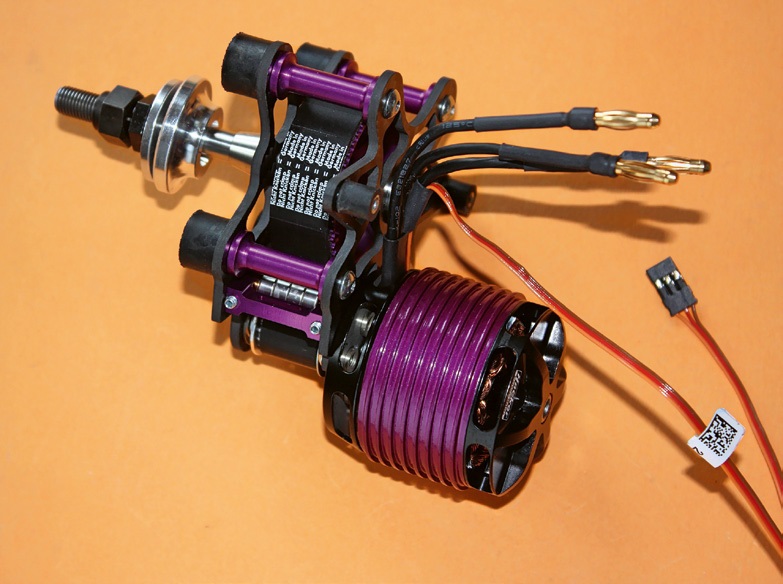
Lange schien sich bei E-Flug-Antrieben nicht mehr viel bewegen zu können. LiPo-Akku, MOS-FET-Leistungselektronik, Brushless-Motor – anything goes – auf Wunsch senkrecht. Doch Entwicklung muss nicht in der Sackgasse enden. Auch Gutes lässt sich weiterentwickeln – manchmal sogar verbessern. So brachte Hacker Brushless Motors schon vor einiger Zeit einen neuen F3A-Kunstflugantrieb auf den Markt, der diese These zu stützen scheint. Hinter der etwas sperrigen Bezeichnung A50-7S Y Turbado Senstrol 3,2:1 XGear verbirgt sich ein Antriebssystem für F3A-Modelle, das mehr als einen richtigen Schritt in die Zukunft weist.
Manche Dinge heissen falsch, werden aber dennoch richtig verstanden, denn jeder weiss, was gemeint ist. So zieht ein Schraubenzieher keine Schrauben und einen Holzofen baut man besser nicht aus Holz. Drehzahlregler für Flächenmodelle gehör(t)en bisher ebenfalls in diese Kategorie. Man nennt sie «Regler», meist sind es aber «Steller». Man benutzte sie, um die Drehzahl des Antriebsmotors einzustellen.
Schiebt der Pilot den Gasknüppel (schon wieder falsche Wortwahl) nach vorne, bekommt der Motor mehr Spannung und dreht dadurch schneller. Wie schnell, das hängt ausser von der Knüppelstellung noch von anderen Grössen ab: Zellenzahl, Motortyp (kv), Propellergrösse, momentane Fluggeschwindigkeit.
Regeln hiesse dagegen, mit der Knüppelstellung eine Soll-drehzahl vorzugeben, die unabhängig von den oben ge-
nannten Parametern kontrolliert und – soweit möglich – eingehalten wird. Daher auch die Bezeichnung «Controller», welche umgangssprachlich ähnlich artfremde Anwendung findet. Echte Drehzahlregelung kennt bislang nur der Heli-Sektor, wo die Rotordrehzahl unabhängig von Pitscheinstellung und Flugmanöver konstant bleiben soll.
Dass nun auch Flächenmodelle von echter Drehzahlregelung profitieren, liegt an dem neuen Kunstflugprogramm F3A, das
einen Flugstil belohnt, bei dem Aufwärts- und Abwärtsfiguren mit möglichst gleicher Geschwindigkeit durchflogen werden sollen. Constant-Speed-Flug eben! Dies setzt – unter anderem – voraus, dass die Propellerdrehzahl unbeeinflusst bleibt, egal, ob es gerade aufwärtsgeht und der Propeller stärker gebremst oder in der Abwärtspassage durch den Luftstrom angetrieben wird. Um einen auch hier leicht hinkenden Vergleich zu wagen: Die Arbeit eines «echten» Dreh-
zahlreglers gleicht der des Tempomaten im Auto, der unabhängig von Steigung oder Gefälle die Geschwindigkeit konstant hält – solange der Motor dies schafft. Bergab nutzt ein moderner Tempomat erst mal die Motorbremse, um schliesslich, wenn das nicht ausreicht, wirklich «in die Eisen» zu gehen. Ganz ähnlich, nur etwas effizienter, geschieht dies bei der elektrischen Motorbremse, die in diesem Falle rekuperiert, also Bremsenergie in die Batterie zurückspeist. Ob es sich dabei um einen ernsthaften Beitrag zur Flugzeitverlängerung handelt, sei indes erst mal dahingestellt.
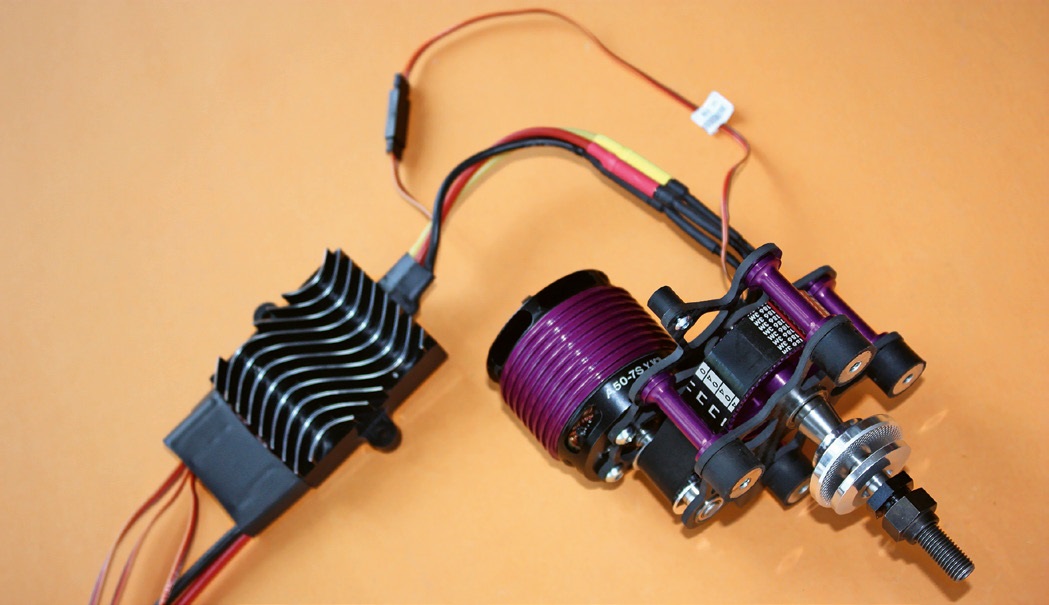
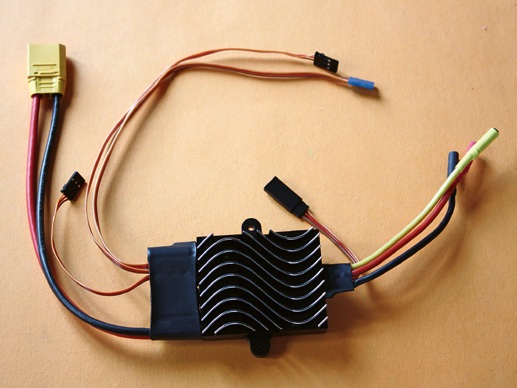
Regeln setzt voraus, die Einhaltung der Vorgaben kontrollieren zu können. Es bedarf eines Rückkanals. Dieses Feedback läuft bei der Antriebskombination A50-7SY über ein zusätzliches Kabel, das den Motor über ein JR-Kabel mit dem Regler verbindet. Der zusätzliche Datenkanal hilft auch – wie sich im nächsten Abschnitt zeigen wird – bei der Kommutierung. Die Datengrundlage liefert ein Motoridentifikationschip, in dem die relevanten Motorparameter herstellerseitig abgespeichert wurden. Stets kontrolliert wird darüber die Motortemperatur (Limits in Grenzen verschiebbar). Einstellen lässt auch die Dynamik, die Geschwindigkeit also, mit der die Bewegung des Gasknüppels umgesetzt werden soll. Wählbar ist, ob die Drehzahl
konstant gehalten werden soll oder aber das Drehmoment. In letzterem Falle greift eine Strombegrenzung, die auch bei zu gross gewähltem Propeller eine Überlastung verhindert. Und letztendlich lässt sich der Regler Turnado Senstrol natürlich auch nach alter Väter Sitte im Stellermodus betreiben. Die Programmierung erfolgt, wie bei Hacker üblich, über eine Jeti-Box im Rahmen fünf verschiedener Modi. Die werksseitige Voreinstellung (Modus 1) beinhaltet bereits die Wahlmöglichkeit aller drei Betriebsarten über einen Dreistufenschalter.
Dreht sich ein magnetisierter Rotor, so wird in die ihn umgebenden Spulen eine Spannung induziert. Diese vom Motor drehzahlproportional generierte Spannung wird auch als Gegen-EMK bezeichnet. Ohne verzerrende Einflüsse hat diese Spannung Sinusform. Um einen Motor mit gutem Wirkungsgrad betreiben zu können, muss der Controller eine Spannung anlegen, die dieser Induktionsspannung in Form und Grösse möglichst nahe kommt. Dies ist mit herkömmlicher Technik nur bedingt realisierbar. Denn die Batterie liefert nun mal Gleichspannung. Die bisher eingesetzte Controllertechnik schafft es lediglich, diese Batteriespannung in mehr oder weniger breite Span-
nungsblöcke zu zerteilen, um sie abwechselnd mit unterschiedlicher Polung an die Motorspulen zu legen. Das nennt sich dann Blockkommutierung. Die so erzeugten Spannungsblöcke haben jedoch annähernd Rechteckform, sodass sich beide Pulsformen nur teilweise überdecken.
Das Verfahren bietet neben der Einfachheit auch den Vorzug, nur minimale Schaltverluste in den Transistoren des Reglers zu erzeugen, was sich günstig auf dessen benötigte Kühlfläche auswirkt. Man sollte sich aber nicht zu früh freuen, denn die Wärmeverluste werden damit einfach in den Motor verschoben.
Das Ansinnen, Gleichspannung verlustarm in eine sinusförmige Wechselspannung
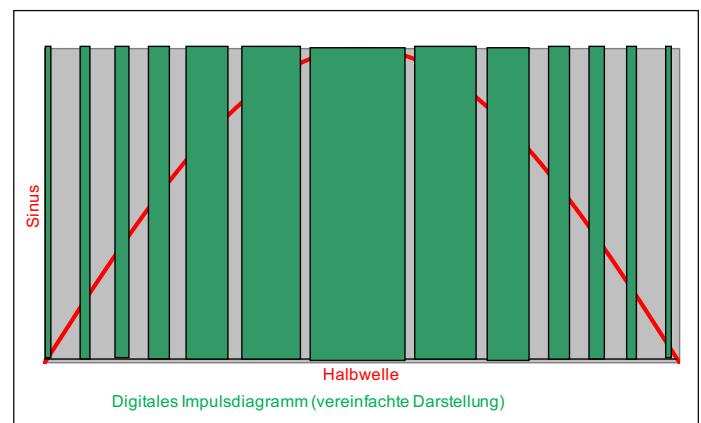
umzuformen, geht – wie schon angedeutet – nicht ohne zusätzlichen Aufwand vonstatten. Dieser besteht darin, diese Spannungsblöcke – quasi unter der Lupe betrachtet – noch feiner zu zerhacken und dabei einer Pulsweitenmodulation (PWM) zu unterziehen. Die Sinushalbwelle entsteht unter Mitwirkung der Motorinduktivität, indem man das Puls-Pausen-Verhältnis variiert: anfangs kurze Impulse, die bis zum Scheitelpunkt immer länger werden, um sich dann auf der abfallenden Seite wieder zu verkürzen. Es leuchtet ein, dass hierbei im Regler zusätzliche Schaltverluste entstehen müssen. Dafür bekommt der Motor eine besser zu seiner Gegen-EMK passende Spannung geliefert. →
Also nur ein Verlust-Verschiebebahnhof zwischen Regler und Motor? Nicht ganz, vor allem, wenn man auf hohes Motordrehmoment über eine längere Zeitdauer Wert legt, ist die Sinuskommutierung von Vorteil. Sie ist natürlich schaltungstechnisch aufwendiger und auch nicht mehr ohne entsprechenden Rotor-Positionsensor im Motor realisierbar. Weil eine weiter ins Detail gehende Erläuterung den Rahmen dieser Publikation sprengen würde, sei für Interessenten auf folgenden Link verwiesen: <https://support.maxongroup.com/hc/de/articles/360006288554-St%C3%A4rke-eines-BLDC-EC-Motors-bei-Sinuskommutierung>
Als zusätzlich zu wertenden Vorteil der Sinuskommutierung gilt die damit verbundene Geräuschreduzierung des Antriebs. Sicher ist es schon aufgefallen, dass Brushless-Moto-
ren, namentlich wenn vielpolig, mit grossem Durchmesser und offener Bauweise bei bestimmten Knüppelstellungen zum «Singen» neigen. Genutzt wird dieser akustische Effekt schon seit Beginn der elektronischen Reglertechnik als Programmierhilfe. Doch der «Lautsprecher» im Motor benötigt zusätzliche Energie und sollte sich während der eigentlichen Arbeit besser zurückhalten.
Mit aus diesem Grund sprechen auch Kunstflugpiloten beim vorliegenden Antrieb von wohltuender Laufruhe. Hierzu trägt natürlich auch die überwiegend zu beobachtende Verwendung von Dreiblattpropellern bei. Bei den derzeit reglementierten 10-s-Set-ups liegt deren Grösse bei 20" Durchmesser und bis zu 15" Steigung. Bei kommerziellen Anwendungen ist Geräuschreduktion von ungemein höherer Bedeutung. Wer möchte schon eine Maschine, die einem ständig was vorsingt?
Bis zum Anfang des 21. Jahrhunderts war bei leistungsstar-
ken E-Antrieben das mechanische Reduktionsgetriebe nahezu unverzichtbar. Beim Aufkommen der LRK-Aussenläufermotoren ab dem Jahr 2000 änderte sich dies erstmals. Man bekam nun das gesteigerte Drehmoment, das die Verwendung effizienter Propeller voraussetzt, quasi frei Haus geliefert. Einfache Getriebeformen starben aus. Überlebt haben Anwendungen spezieller Art, meist in Form hochwertiger Planetensätze. Denn es ist immer noch besser (und meist billiger), das Leistungsvermögen eines E-Motors auszureizen, indem man mit der Drehzahl näher ans Limit fährt, als die Motorgrösse anheben zu müssen. Trotz zusätzlicher Zahnräder und Getrieberahmen kann man damit Gewicht sparen – so man’s nur richtig anpackt. Letztendlich lässt sich durch diese Art Drehzahlanpassung der Motor auch näher am Wirkungsgradmaximum betreiben, was selbstredend Energie spart und die Motorerwärmung reduziert. Nur Vorteile hat auch dies nicht, denn diese Antriebsart erweist sich gegen-
über Direkttrieblern als weniger drehzahlflexibel; man ist auf einen engeren Geschwindigkeitsbereich festgelegt.
Bei Hacker entschied man sich für ein Zahnriemengetriebe. Es untersetzt die Motordrehzahl 3,2:1. Verwendet wird ein Optibelt-Riemen von 16 mm Breite mit einem Zahnabstand von 2,5 mm. Zahnriemengetriebe sind wartungsarm und laufen leise, sofern die Drehzahl in Grenzen bleibt. Das trifft beim Antriebssystem A50-7S Y Turnado Senstrol 3,2:1 XGear zu, denn ein Motordrehzahlmaximum von 9000 U/min kann als moderat gelten. Dank der Lagerschalen aus 2,5-mm-Carbonfasermaterial und Aluzahnrädern mit materialsparend ausgefrästem Grossrad bleibt der Gewichtszuwachs minimal. Hinnehmen muss der Anwender einer Zahnriemenuntersetzung systembedingt einen etwas grösseren Achsversatz. Er beträgt hier 42 mm. Um eine ausreichende Umschlingung des Kleinrads zu sichern, benutzt man einen Riemenspanner aus vier Kugellagern. Die Montage erfolgt über gummielastische Elemente, sodass auch hier die Lärm-
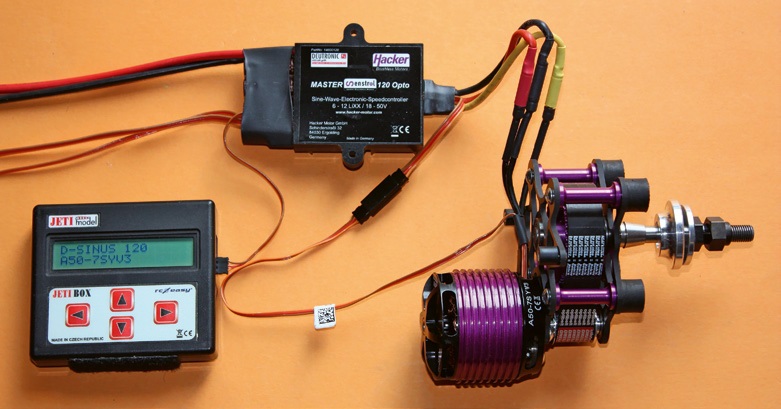
Das A50-7S Y Turnado Senstrol 3,2:1 XGear von Hacker stellt fraglos einen wirklichen Fortschritt in der elektrischen Modellantriebstechnik für Kunstflug dar. Es besteht die Möglichkeit, neben der Stellerfunktion nun auch Drehzahl oder Drehmoment wirklich zu regeln, also auch zu begrenzen,
was die Gefahr von Fehlanpassung beispielsweise durch übergrosse Propeller vermindert. Durch die Sinuskommittierung lässt sich der verwendete Aussenläufermotor weiter noch in Richtung akustische Zurückhaltung und höheres spezifisches Drehmoment verbessern. Die Verwendung einer gewichts- und geräuschoptimierten Zahnriemenuntersetzung lässt den Einsatz eines kleineren Motors zu, der sich aber trotz gestiegener Effizienz
über einen kühlenden Luftstrom im Modell in besonderer Weise freut. Der vergleichsweise kleine Motor (50er-Serie) kann durch das Getriebe im vorliegenden Anwendungsbereich grössere Motoren (z.B. 80er) ersetzen.
Alles in allem ein Dreifachsprung in Sachen Fortschritt. In manchen Bereichen bezeichnet man so was auch als «Hat-trick».


DIE PC-21-STORY
 Emil Giezendanner

Neuigkeiten von HEBU

WEISCH, WASI MEINE? 125 JAHRE AERO CLUB DER SCHWEIZ
Emil Giezendanner
ATOM, DER NEUE DOPPELDECKER VON CPLR
 Matthias Bosshard

CORSAIR F4U – EIN WARBIRD MIT EINPRÄGSAMER OPTIK
 Jürgen Rosenberger, Jürgen Prinz

STOLZ UND GUTE IDEEN
 Markus Nussbaumer

52. COUPE DES ALPES 2026
Emil Giezendanner
HORIZON HOBBY/LEMACO NEWS:MICRO OV-10 BRONCO 645 MM VON E-FLITE

EUROPAMEISTERSCHAFTEN F3A IN ST-MACAIRE, FRANKREICH
Matthias Bosshard
EURO CONTEST GLIDER ACRO TOUR ÖSTERREICH 2026

VON DER JUGEND FÜR DIE JUGEND
Lorena Betschen
TEAMMANAGER «THIS» BOSSHARD
Rodito Nussbaumer
EINBLICKE IN DIE WASSERFLUGGESCHICHTE

WILLKOMMEN, NEUES MITGLIED!
Andrea Bolliger
Neuigkeiten bei Leomotion.com

STADTPARTNERSCHAFT
Wolfgang Voeller
FERIENPLAUSCH 2026 BEI DER MG USTER
Martin Wunderli
KLEINE VORBILDÄHNLICHE SEGLER
Res Dauwalder
FREIFLUG IM HOCHSOMMER
Urs Muntwyler
34. ALPINES MODELLFLUGLAGER HAHNENMOOS
Res Dauwalder
SCHNUPPERTAG BEIM MFV WETTINGEN
Urs Keller
COUPE DES ALPES – BEOBACHTEN UND LERNEN
Rodito Nussbaumer
REGION NOS – EIN ZENTRUM DES ELEKTROFLUGS
Emil Giezendanner
VON 0 AUF 100
Markus Nussbaumer
NEUIGKEITEN VON HEBU
 Julia Bucher

ERINNERUNGEN
Wolfgang Völler
WEISCH, WAS I MEINE? IM LAND DES LÄCHELNS
Emil Giezendanner
Senkrecht startende und landende Flugzeuge beinahe vergessen?
Emil Giezendanner