
Sand im Getriebe?
Wer heute ein vorgefertigtes Elektroflugmodell kauft, darf davon ausgehen, dass das Set-up einigermaßen stimmt. Die Hersteller haben gelernt, Luftschaube, Motor und Akku so aufeinander abzustimmen, dass das Ganze problemlos funktioniert. Bei Modellen von «handlicher» Grössenordnung ist das auch keine Hexerei, denn es sind im Bereich bis etwa 500 Watt hinreichend viele skalierbare Komponenten wie Propeller, Motor, Drehzahlsteller und Akku zu günstigem Preis verfügbar. Zudem gelten Motoren heutiger Bauart als robust und breitbandig einsetzbar. Davon profitieren auch all jene, die ihr Modell selbst konfigurieren.
Motordrehzahl (kv) und Propellergrösse nicht mehr wirklich den Kopf zerbricht (fliegt ja), so dass Motor und Propeller abseits ihrer optimalen Betriebskennlinie betrieben werden und damit unnötig viel Energie verbrauchen (die man dank der LiPos ja inzwischen hat). Bei kleinen Modellen, die mit entsprechend wenig Leistung in die Luft kommen, fällt das weniger auf. Kleine Motoren sind wegen der günstigen Oberflächenverhältnisse zu einem hö-
heren Grad überlastbar. Und wenn's gar nicht passt, kostet ein Komponententausch nicht die Welt. Anders bei grösseren Modellen, deren Leistungsbedarf ja bekanntlich mit der 3. Potenz zu den relevanten Modellmassen ansteigt und somit schnell nach mehr Akku und Motor ruft. Damit gerät Grösse nun mal ganz entschieden zum Nachteil. Je grösser das Triebwerk, desto ungünstiger wird das Oberfläche-/Massenverhältnis und damit die Abfuhr der entstehenden Verlustleistung. Je grösser, desto wichtiger also die richtige Anpassung... und das Prinzip Versuch und Irrtum kann teuer werden.
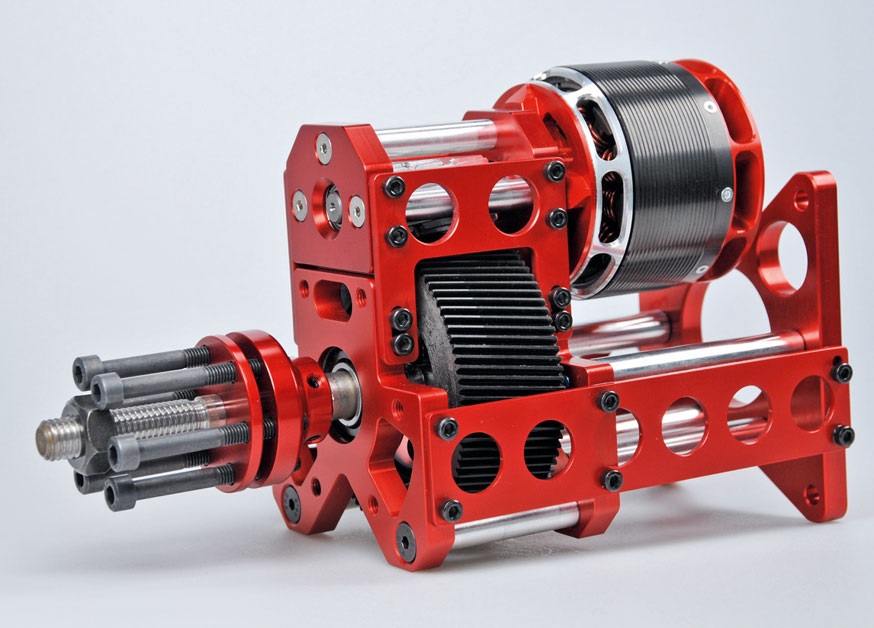
Natürlich bietet der Markt inzwischen hervorragende Motoren an, die Luftschauben von 20" Durchmesser und grösser antreiben können. Sie offerieren ein üppiges Drehmoment. Damit dies mit guter Effizienz gelingt, geht es auch bei hochpoligen Maschinen nicht ohne dicke Magnetstreifen, solide Eisenpakete und füllige Kupferwülste. Das sorgt für Gewicht – und kostet Geld. Wer also den Vorteil des im Vergleich zum Verbrenner leichten E-Antriebs (ja, so weit sind wir längst schon) schätzt und zudem über ein endliches Budget verfügt, sucht vielleicht nach Alternativen. Es gibt sie in Form der guten alten Zahn-
Gleichzeitig ist eine Erscheinung zu beobachten, die energiebewusste Zeitgenossen als «Rebound-Effekt» bezeichnen. Ein gängiges Beispiel aus dem Alltag: Weil LED-Leuchtmittel als stromsparend gelten, lässt man das Licht einfach länger brennen (kost' ja nix). Dadurch kommt trotz besserer Effizienz dann ein höherer Energieverbrauch zustande.
Auf Modellantriebe übersetzt, bedeutet dies dann, dass man sich dank belastbarer Komponenten über die Anpassung von Zellenzahl, spezifischer
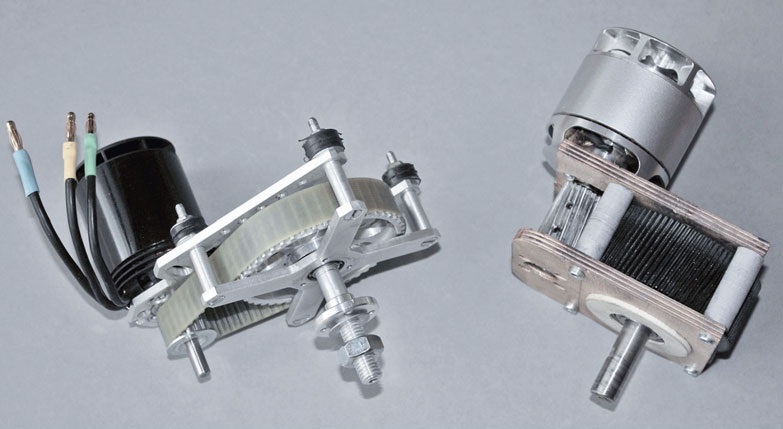
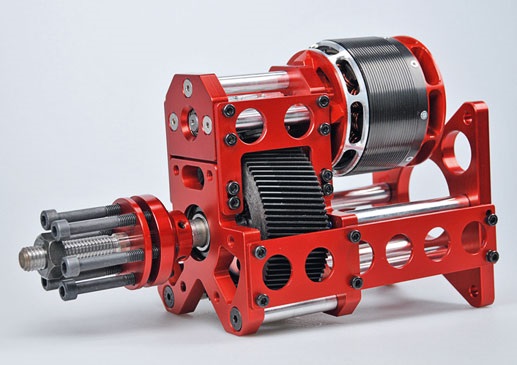
Getriebelösungen können auch bei den sprichwörtlich flexiblen E-Motoren die Effizienz verbessern.
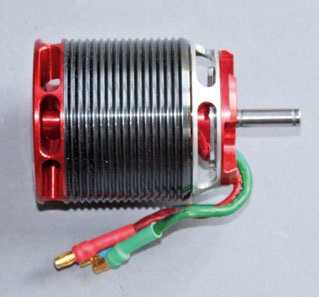
(kv 550 rpm/V) – nicht nur für Heliantriebe interessant.
radtechnik. Der Getriebemotor, zeitweilig schon tot geglaubt, verdient ein Comeback.
Bisweilen herrscht der naive Irrglaube, elektrisch angetriebene Vehikel kämen locker ohne Getriebe aus. Das entspringt reinem Wunschdenken. Zwar ist es richtig, dass der Gleichstrom-Motor schon aus dem Stand ein maximales Drehmoment bereitstellt, aber er tut es zu einem ungerechtfertigt hohen (Strom-)Preis. So hat bei Elektrofahrrädern der Mittelmotor, der in seinem Ge-
häuse oft mehrere Getriebestufen einschliesst und die Gangschaltung des Fahrrades mit ausnutzt, dem Radnabenmotor längst den Rang abgelaufen. Und selbst die Radnabenmotoren haben im Interesse einer gewichtsparenden Bauweise in den meisten Fällen ein drehzahlreduzierendes Planetengetriebe eingebaut. Untersetzt arbeitet so ein Triebwerk einfach effizienter.
Der hippe Porsche Taycan verfügt an der Hinterachse sogar über ein Zweigang-Getriebe. Dabei verhilft der erste Gang dem Taycan zu einer noch besseren Beschleunigung vom Start weg, während der lang übersetzte zweite Gang deutsche Autobahngeschwindigkeiten ohne feldschwächende Motorsteuerung ermöglichen soll.
Elektromotoren holen ihre Leistung einfach «billiger» aus einer höheren Drehzahl als allein nur aus dem «anerzogenen» Drehmoment. Versucht man nämlich, einen Elektromotor drehmomentstark zu bekommen, muss man dafür auch bei Einsatz starker SE-Magnete noch unangenehme Nebenwirkungen in Kauf nehmen. So steigt das Moment zwar linear mit dem aufgenommenen Strom, was aber
bei Batteriebetrieb nachvollziehbar rasch an Grenzen stösst. Umgedreht kann man versuchen, durch eine Wicklung mit mehr Windungen den Strom besser «auszunutzen». Bekommt ein E-Motor etwa die doppelte Windungszahl, verdoppelt sich tatsächlich das spezifische Drehmoment. Alles klar? Nicht ganz, denn der Wicklungsdraht wird dann – gleiche Baugrösse vorausgesetzt – nicht nur doppelt so lang sein, sondern, wegen des
unveränderten Wickelraums, auch nur noch den halben Querschnitt aufweisen können. Damit vervier(!)facht sich der ohmsche Widerstand und der erhöhte Wicklungswiderstand lässt die stromabhängigen Kupferverluste überproportional steigen. Bliebe noch die Vergrösserung der Maschine, wobei bei Verdopplung der Wicklungslänge der Widerstand «nur» auf das etwa Doppelte anwächst. Dafür müssen aber auch die Eisenpakete und
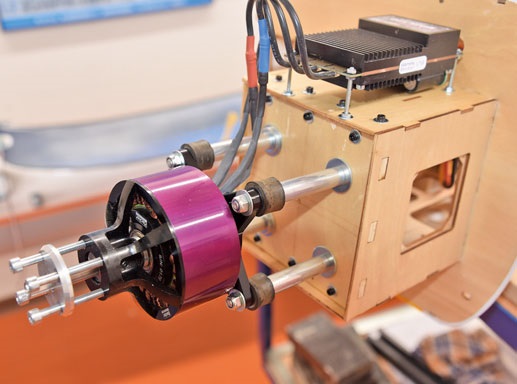
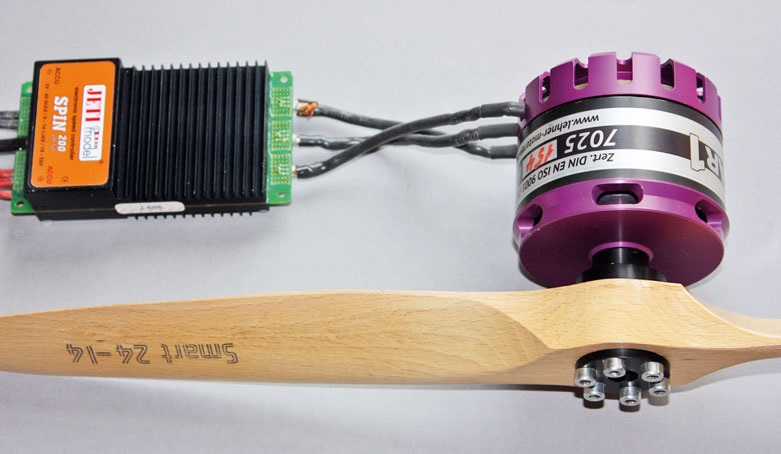
bietet dieser Hacker Q80 L 135 kv ein sattes Drehmoment für Propeller bis zu 27" Durchmesser. Im Vergleich zu Getriebelösungen arbeitet so ein Motor unerreicht geräuscharm. Allerdings bringt dieses Triebwerk immerhin 1335 g auf die Waage.
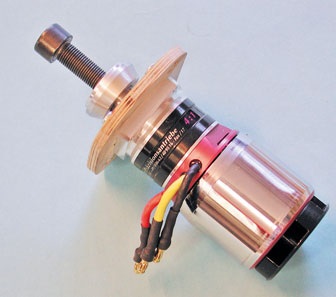
Ideal für grosse Schleppmodelle.
das ganze tragende Drumherum mitwachsen. Die Maschine wird grösser und schwerer. Etwas besser sieht es aus, wenn der Motordurchmesser zunimmt. Bei Verdopplung steigt das Drehmoment nun zwar etwa quadratisch (auf das 4-Fache), doch, weil damit auch der Umfang wächst, wird es nötig, den magnetischen Kreis dann in mehrere Segmente aufzuteilen, um die magnetischen Wege zu begrenzen. Damit landet man bei den mehrpoligen Maschinen. Doch auch sie sind nicht die Lösung aller Probleme, verursachen sie doch durch die nun häufigeren Polwechsel mehr drehzahlabhängige Eisen- und Wirbelstromverluste. Interessant dabei zu wissen: Seinen besten Wirkungsgrad hat ein E-Motor in dem Betriebsbereich, wo die stromabhängigen Verluste sich mit den drehzahlabhängigen die Waage halten. Man darf
sich also weder in die eine noch in die andere Richtung «verrennen».
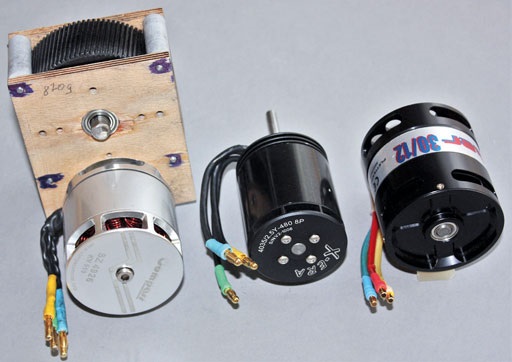
Aus unzähligen Messreihen an diversen Elektroflugmotoren lässt sich ablesen, dass unsere klassischen Aussenläufer mit 14 bis 28 Polen zwar die besten Drehmomentergebnisse erzielen, aber auch relativ früh jene Drehzahl-(das heisst auch Spannungs-)Grenze erreichen, ab der die Effizienz wieder abzusinken beginnt. Genau an-
dersherum verhält es sich mit den altbekannten 2-Pol-Motoren mit Luftspaltwicklung (Hacker, Kontronik, Lehner), die erst bei höchsten Drehzahlen effizient laufen und daher meist zusammen mit hochuntersetzenden Planetensätzen in den Verkauf kommen. Weniger Beachtung fanden bisher, so scheint es jedenfalls, Maschinen mit 8 bis 10 Polen. Sie glänzen oft mit Wirkungsgrad-maxima von 90% und darüber, und das bei respektablen Stromhöhen von 40...80 A,
dort also, wo sich ambitionierte Hobbyisten schon mal ganz gerne spielerisch bewegen. Man landet dann im Feld der Helimotoren mit spezifischen Drehzahlen bis herunter zu etwa 450 rpm/V, die dann bei einem «Kampfgewicht» bis 500 g mehrere Kilowatt Leistungsdurchsatz ermöglichen. Dass dieser Motorentypus sich zum echten Leistungserbringer entwickelt hat, ist kein Zufall, denn die von den rabiaten Pitchwechseln ausgelöste Dynamik der 3-D-Hubschrauber
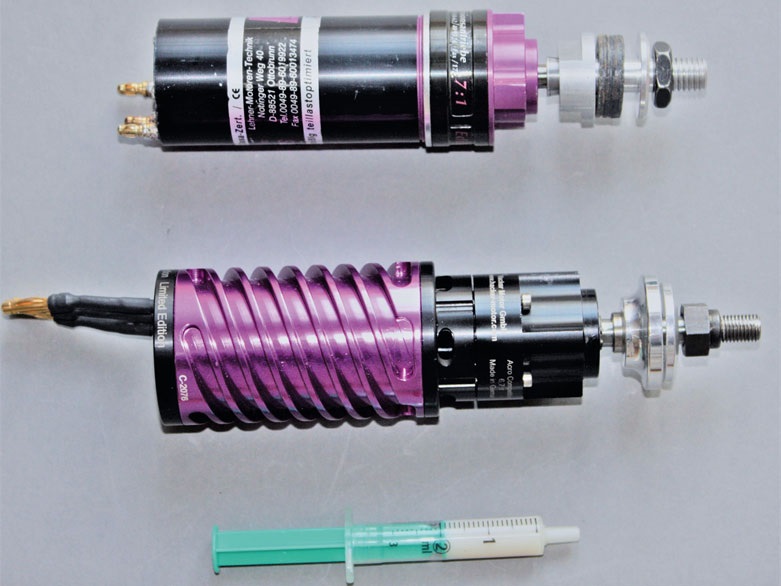
stellt mit dem daraus resultierenden dynamischen Stromverlauf allerhöchste Ansprüche an die Triebwerke. Dies führte zur Zeit des Helibooms zur Entwicklung einiger sehr ambitionierten Konstruktionen. Jetzt, wo dieser Boom etwas abgeflaut erscheint, erschliesst sich für manchen dieser Kraftathleten ein neues Betätigungsfeld. Ihre Trümpfe richtig ausspielen können sie bei höherer Betriebsspannung mit Batterien von 6 bis 12 (14) s. Und natürlich nur mit einem Getriebe, das dann bei der Propellerwahl auch schon mal einen Vorstoss in den XXL-Bereich erschliesst.
Wer dabei alles richtig macht, liegt mit folgenden Gewinnerwartungen nicht daneben:
- Die Getriebeverluste werden durch die motorseitige Effizienzsteigerung mehr als kompensiert.
- Das Einsatzspektrum bereits vorhandener Motoren wächst (Second Life).
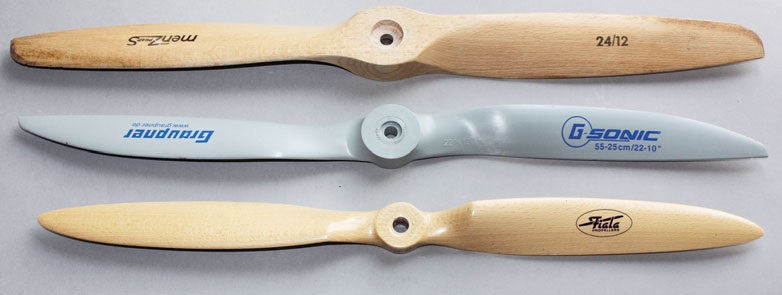
- Es können grössere, höher steigende und damit wirkungsgradgünstigere Propeller montiert werden (die oftmals auch besser zur Modelloptik passen).
- Das Gesamtgewicht des Antriebs ist trotz hinzukommender Mechanik geringer
als das eines entsprechend drehmomentstarken Direktantriebsmotors (Hauptgewinn).
Sicher sind auch ein paar Zugeständnisse nicht ganz vermeidbar. So kann der Einbau ins vorhandene Modell bei einigen sperrigen Getriebeformen zuweilen kreative Lösungsansätze erfordern. Und die zusätzliche Geräuschkulisse ist kaum zu leugnen und nicht in jedem Fall erwünscht.
Natürlich sind auch kultiviert laufende Getriebe nicht für lau zu haben. Deshalb lohnt es sich durchaus, sich mit den unterschiedlichen Formen zu befassen.
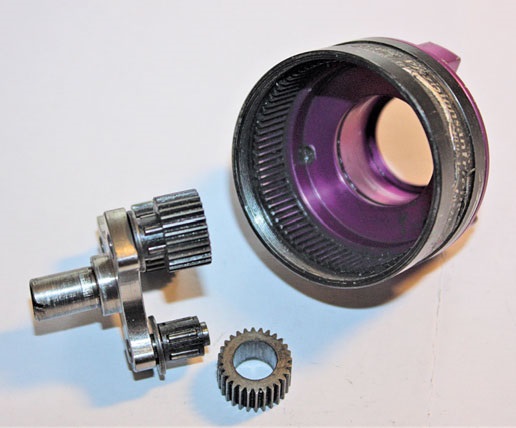
Nicht ohne Grund erfreut sich das Planetengetriebe, dessen grundsätzliche Funktionsweise hier als bekannt vorausgesetzt werden darf, bislang schon grosser Beliebtheit. So ein Umlaufgetriebe baut schön kompakt, weist keinen Wellenversatz auf und behält die Drehrichtung bei. Untersetzungsverhältnisse bis zum Faktor 8 je Stufe sind realisierbar. Der Hauptvorteil besteht in der inneren Kraftaufteilung auf meist 3 (...4) Planetenräder, sodass die Flächenpressung und damit der Verschleiss im Bereich
der Zahnflanken reduziert wird. Als störend empfinden wird man vielleicht die unvermeidliche Geräuschentwicklung, die daraus hervorgeht, dass bei grossem Leistungsdurchsatz nur Metallzahnradern zum Einsatz kommen können. Auch brauchen diese Aggregate Pflege in Form von gelegentlicher Nachschmierung. Trotzdem sollte man beim Erwerb darauf achten, nur solche Getriebe zu verwenden, deren Planetenräder über Wälzlager (meist Nadellager) verfügen, da sich gleitgelagerte Teile gerne mal festfressen – mit zuweilen gravierenden Folgen für das Gesamtsystem. →
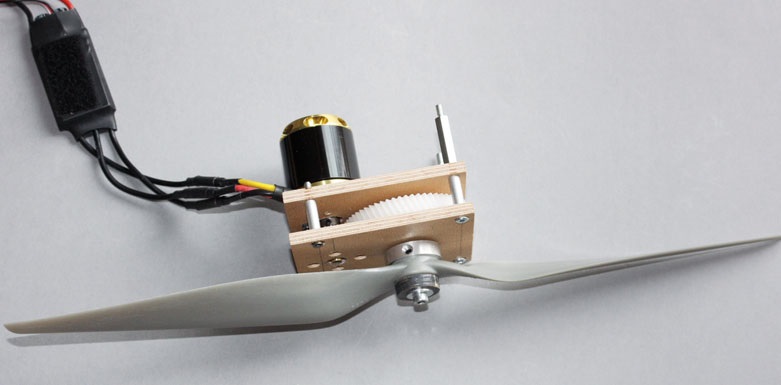
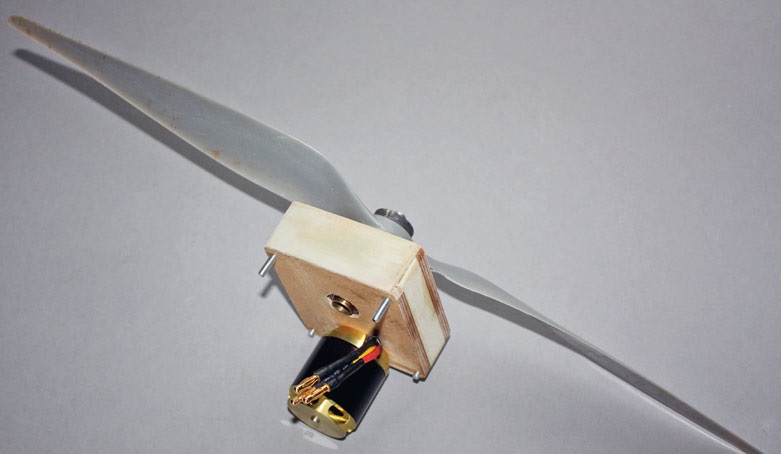
Als erprobt gelten Antriebe mit (gerundet) 7:1-Untersetzung und 2-Pol-Innenläufer-Motoren mit Luftspaltwicklung, die, physikalisch bedingt, günstiger für höhere spezifische Drehzahlen von 1200...1800 ausgelegt werden. Damit lassen sich dann durchaus Latten von 20" und mehr effizient bewegen. Leichter wird's dann bei Verwendung der oben genannten Aussenläufer aus der Drehflüglerecke, welche meist mit 3:1-bis 5:1-Untersetzung in den Ring steigen.
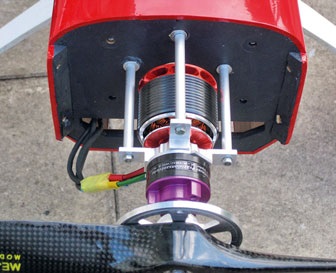
Wegen der kompakten Aussendurchmesser passen Planetengetriebe auch gut in Seglernasen. Dort, wie auch bei
Motormodellen, ist es zuweilen sinnvoll, die lang bauenden Aggregate nicht nur vorne zu befestigen, sondern auch rückseitig abzustützen, um einer Schwingneigung vorzubeugen.
Vom Handel angebotene Motoren mit angeflanschtem Planetensatz (beispielsweise von Hacker, Kontronik, Leomotion, Plettenberg, Reisenauer, Schambeck) gelten als bewährt. Versuche mit Industriegetrieben – beispielsweise für Rollladenantriebe konzipierte Umlaufgetriebe – konnten ebenfalls gefallen, sind aber wegen ihrer höheren Modulgrösse meist etwas lauter unterwegs.
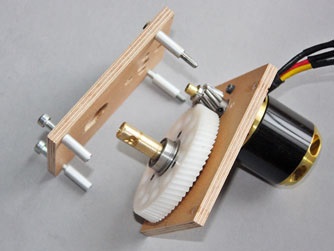
Stirnradgetriebe sind die Klassiker unter den Drehmomentwandlern. Dass sich dabei die Drehrichtung umkehrt, war früher ein Problem, als noch kohlekommutierte Motoren mit Vorzugsdrehrichtung auf der Matte standen. Brushless-Motoren drehen in jede Richtung gleich gut. Bliebe der unvermeidliche Wellenversatz. Bei Seglerantrieben kann dies schon mal zum Problem werden. Nicht unter den Tisch gekehrt werden darf natürlich das Geräuschthema. Es ist erblich belastet, weil in der Vergangenheit oftmals billige Zahnradsätze aus Messingritzeln und
gepressten Kunststoffzahnrädern in den Verkehr kamen. Auch so einfach erscheinende Dinge wie zwei ineinanderkämmende Zahnräder bedürfen eben der Liebe zum Detail. Neben hoher Bearbeitungsqualität seitens der Zahnflanken helfen die Reduktion der Flächenpressung durch eine ausreichende Zahnbreite, ein passendes, nicht zu grosses Modul, eine geeignete Materialpaarung (Metall/Kunststoff) und vor allem Schrägverzahnung, das unvermeidliche Getriebegeräusch zu reduzieren. Das Thema Schmierung könnte Bände füllen, hilft aber nicht nur bei Reibminderung, sondern auch bei der Geräuschreduktion. Ist der Zahnradsatz dabei gekapselt, erschlägt man zwei Fliegen (darf man so was heute noch?) mit einer Klappe: Das Mitschwingen der Lagerschalen wird gedämpft und das Fett spritzt nicht rum.
Neben käuflichen Getriebelösungen (beispielsweise von Kontronik) lassen sich mit geeigneten Zahnradsätzen Stirnradgetriebe gut auch selbst zusammenbauen. Die Materialwahl hängt von den jeweiligen Bearbeitungsmöglichkeiten ab. Erste Versuche mit Getriebeplatten aus Alu wurden bald wieder verworfen, da das Metall relativ (!) schwer ist, Schwingungen kaum dämpft, ja sogar wie ein Resonanzboden wirken kann. Bessere Erfahrungen wurden mit 4 bis 6 mm starken Kunststoffplatten aus Polystyrol oder Makrolon gemacht, deren Bearbeitung allerdings am besten mit einer CNC-Fräse erfolgt. Weil solche Dienstleistungen jedoch «eingekauft» werden mussten, wurden die die Getriebeplatten einmal versuchsweise aus Sperrholz gefertigt. Natürlich kommt hier nur hochwertig feste Ware infrage, unverzogene Platten aus 7...9-fach verleimten Buchensperrholz von 6...8 mm Wandstärke. Und siehe, das Ergebnis war besser als erwartet. So entpuppten sich die ursprünglich als Provisorien geplanten «Möbel» als
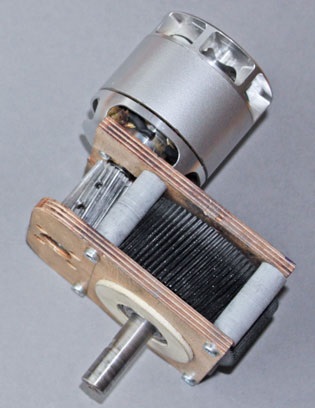
Verkraftet aufgrund der grossen Zahnbreite (30 mm) einen Leistungsdurchsatz von mehreren Kilowatt.
hinreichend präzise herstellbar, unschlagbar leicht und – wichtig – überraschend geräuschdämmend. Letzteres setzt natürlich voraus, dass die das Zahnflankenspiel bestimmenden Achsabstände richtig gewählt sind. Denn die Getriebe dürfen natürlich in keinem Fall klemmen, aber auch kein unnötig grosses Spiel aufweisen. Die pragmatische Lösung sieht hier so aus: Ritzel und
Grossrad werden unter Zwischenlage von 4 Schichten Alufolie (aus Muttis Küchenschublade) über einen kräftigen Gummiring zusammengespannt. Danach kann der nötige Wellenabstand durch zwei Messungen mit einer einfachen Schieblehre ermittelt werden. Wer's schon vergessen hat: Wellenabstand aussen plus Wellenabstand innen und dann die Summe durch zwei teilen. Wellenabstand = (Messungaussen + Messunginnen) : 2
Die eigentliche Herausforderung besteht nun darin, die so ermittelte Grösse so genau wie möglich auf die Platten zu übertragen und die Bohrungen für die Kugellager mit geeigneten Werkzeugen auszuführen. Findet sich ein passender Forstnerbohrer, ist man aus dem Schneider. Es versteht sich von selbst, dass Vorder- und Rückseite in einem Arbeitsgang bearbeitet werden.
Bei der Wahl der Zahnradpaarung gilt es im Übrigen zu beachten, dass genau ganzzahlige Übersetzungsverhältnisse vermieden werden, weil hier dann immer wieder dieselben (eventuell fehlerhaften) Zähne aufeinandertreffen, was den Verschleiss fördern kann.
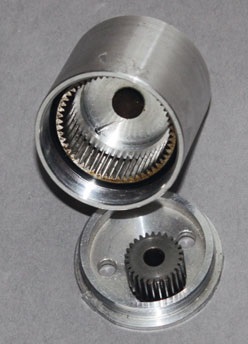
Als Sonderform gilt das innenverzahnte Getriebe, das während der 1990er-Jahre im Modellbau schon mal als «Introgear» Karriere machte. Trotz unbestreitbarer Vorteile (geringerer Wellenversatz, keine Drehrichtungsumkehr, mehr Zähne im Eingriff) zählt es mitunter zu den aussterbenden Spezies.
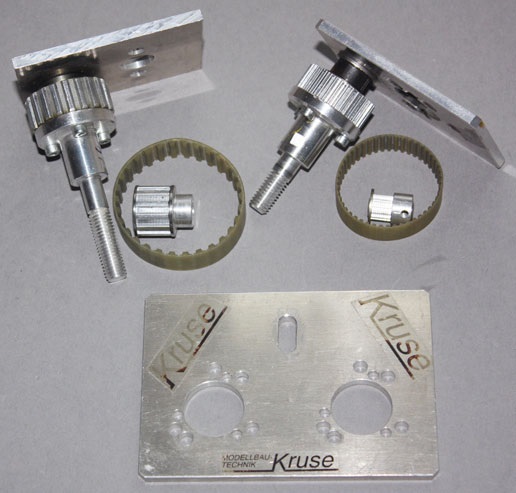
Ältere Semester erinnern sich sicher noch an die gleichfalls aus der genannten Epoche stammenden Kruse-Getriebe. Sie basierten auf glasfaserverstärkten Zahnriemen und boten Untersetzungsmöglichkeiten bis zu 1:4 an, wobei meistens deutlich kleinere Untersetzungsverhältnisse zum Einsatz kamen. Die damals üblichen Bürstenmotoren liessen bei Direktantrieb einfach keine effizienten Propeller zu, waren aber auch nach oben hin nur bedingt drehzahlflexibel. So war das Zahnriemengetriebe ein beliebtes Mittel, auch mit Ferrit-Motoren vernünftige Propellergrössen antreiben zu können. Auch wurden Doppelmotorantriebe möglich. Doch auch ihre Art scheint nach dem Meteoriteneinschlag der vielpoligen Aussenläufer rasch vom Flugplatzboden verschwunden zu sein.
Ob es zu einer breit gestreuten Wiederbelebung der Riemengetriebe kommt, steht wohl derzeit noch in den Sternen, denn die Zahnriemengetriebe bauen mit ihrem maximalen Wellenversatz niemals kompakt und eignen sich sowohl aus Gründen der Effizienz wie auch der bisweilen unterschätzten Begleitmusik eher für niedrige Drehzahlen. Zudem sind die Riemen nur in festgelegten Zahnzahlen bzw. Längen im Handel, was dann mechanische Ausgleichsmassnahmen wie etwa Spannrollen oder verschiebbare Wellen erforderlich macht. Gleichwohl kann auch eine solche Untersetzung auch heute noch sinnvoll sein, wenn es darum geht, auf grosse Propeller mit einem angenähert quadratischen Steigungs-/Durchmesserverhältnis umzusteigen, denn nur so wird Luftbewegung effizient in Vortrieb verwandelt.
Elektrische Antriebslösungen im Modellflug sind also keineswegs alternativlos. Denn manchmal lässt sich der tiefe Griff in die Hobbykasse auch durch vertieftes Nachdenken über Antriebsalternativen ersetzen. Und manchem bislang nicht mehr interessanten Motor winkt ein neues, herausforderndes Einsatzfeld. Sind das in Zeiten der Wegwerfgesellschaft nicht erhellende Aussichten?


DIE PC-21-STORY
 Emil Giezendanner

Neuigkeiten von HEBU

WEISCH, WASI MEINE? 125 JAHRE AERO CLUB DER SCHWEIZ
Emil Giezendanner
STOLZ UND GUTE IDEEN
 Markus Nussbaumer

ATOM, DER NEUE DOPPELDECKER VON CPLR
 Matthias Bosshard

EUROPAMEISTERSCHAFTEN F3A IN ST-MACAIRE, FRANKREICH
Matthias Bosshard
52. COUPE DES ALPES 2026
Emil Giezendanner
TEAMMANAGER «THIS» BOSSHARD
 Rodito Nussbaumer

WILLKOMMEN, NEUES MITGLIED!
Andrea Bolliger
EURO CONTEST GLIDER ACRO TOUR ÖSTERREICH 2026

EINBLICKE IN DIE WASSERFLUGGESCHICHTE

CORSAIR F4U – EIN WARBIRD MIT EINPRÄGSAMER OPTIK
Jürgen Rosenberger, Jürgen Prinz
Neuigkeiten bei Leomotion.com

HORIZON HOBBY/LEMACO NEWS:MICRO OV-10 BRONCO 645 MM VON E-FLITE

STADTPARTNERSCHAFT
Wolfgang Voeller
VON DER JUGEND FÜR DIE JUGEND
Lorena Betschen
34. ALPINES MODELLFLUGLAGER HAHNENMOOS
Res Dauwalder
FERIENPLAUSCH 2026 BEI DER MG USTER
Martin Wunderli
SCHNUPPERTAG BEIM MFV WETTINGEN
Urs Keller
COUPE DES ALPES – BEOBACHTEN UND LERNEN
Rodito Nussbaumer
KLEINE VORBILDÄHNLICHE SEGLER
Res Dauwalder
FREIFLUG IM HOCHSOMMER
Urs Muntwyler
REGION NOS – EIN ZENTRUM DES ELEKTROFLUGS
Emil Giezendanner
VON 0 AUF 100
Markus Nussbaumer
NEUIGKEITEN VON HEBU
 Julia Bucher

ERINNERUNGEN
Wolfgang Völler
WEISCH, WAS I MEINE? IM LAND DES LÄCHELNS
Emil Giezendanner
Senkrecht startende und landende Flugzeuge beinahe vergessen?
Emil Giezendanner