
EuroCup GPS – l’avenir des grands planeurs
Conjointement avec la revue allemande Aufwind, le magasin de modélisme TUN de Sarmensdorf organise l’EuroCup GPS réservée aux grands planeurs maquette. Il s’agit pour les planeurs à l’échelle 1:3, guidés par un système GPS de parcourir en 30 minutes le maximum de bases d’un triangle virtuel de 2,4 km de périmètre. La hauteur de départ se situe à 500 m. Voler comme les vrais, c’est le concept de ce concours.
Le système GPS utilisé doit être obligatoirement un système «Skynavigator» qui retransmet au pilote en temps réel sa position, ainsi que tous les paramètres de vol souhaité: hauteur, gain en hauteur, vitesse de chute, vitesse horizontale, etc. Chaque concurrent programme sur son système la position satellitaire des bases qu’il devra parcourir. Le modèle est donc équipé d’un GPS avec un module émetteur de 433 MHz transmettant au sol les paramètres sur un récepteur relié à un Pocket PC. Le pilote peut visualiser ou écouter les données nécessaires, comme si il se trouvait à bord de son modèle. Il peut ainsi se situer à tout moment sur son parcours.
Cette année l’EuroCup GPS parcours l’Allemagne, la République Tchèque, l’Italie et la Suisse (http://www.gps-eurocup.ch). Une manche organisée par le Mac Bienne s’est déroulée le 13 avril près de Aarberg. 12 pilotes inscrits se sont affrontés dans 5 manches passionnantes de 30 minutes. Si le soleil était de la partie, le vent latéral a posé bien des problèmes aux concurrents. On a assisté à des atterrissages aux vaches, dans les arbres ou vent dans le dos. Les remorqueurs étaient eux aussi affectés. Quelques réparations ont du être effectuées. Chaque pilote a malgré tout reçu sa dose de vol ce qui est rarement le cas en compétition.
Grâce au GPS, il est extrêmement intéressant de pouvoir optimiser les performances de son planeur. On mesure effectivement ce qu’on ne pouvait qu’évaluer auparavant. On peut naturellement aussi utiliser le système en vol de pente. Les balises physiques deviennent virtuelles et évitent les traversées des champs dommageables pour les cultures ou permettent de voler en montagne sur des endroits inaccessibles. Avec 5 manches de 30 minutes, chaque pilote à sa dose de vol ce qui est rarement le cas en compétition.
Les modèles utilisés sont pour la plupart issus du commerce avec quelques constructions personnelles comme ce SB-14, SB-10 ou Ventus. On ne distingue bientôt plus les modèles moulés des autres tant la qualité des modèles est haute. L’ambiance amicale de telles rencontres conduit à des discussions passionnées sur le poids et les profils à utiliser bien que l’aspect maquette imposé empêche de réduire les surfaces de fuselages. On remarque alors vite la différence de taille à l’échelle de reproduction de planeurs de classe libre telle le SB-10. La qualité du pilotage prime encore sur le choix des modèles. Les Duo-Discus et DG-1000 ont encore toutes les chances de bien figurer au classement. L’utilisation et la programmation des GPS n’est pas toujours si facile qu’il en paraît.
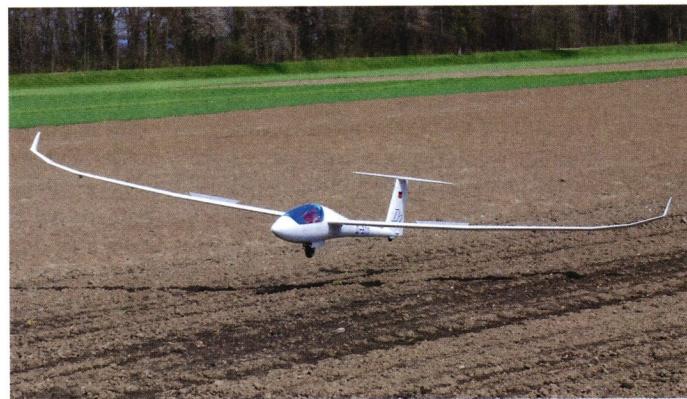
Heureusement le père du Skynavigator était présent pour résoudre quelques petits problèmes.
Le concept de vol en triangle assisté par GPS ouvre de nouvelles perspectives. On attendait depuis longtemps de mesurer en temps réel les paramètres de vol de ses modèles. De plus cette technologie permet de développer des aspects tactiques possibles grâce à la transmission au sol des performances du planeur.
Avoir un tableau de bord devant soi donne la sensation d’être aux commandes d’un vrai. L’aspect maquette imposé par le règlement élimine pour l’instant la course à l’armement. Ces rencontres soignent avant tout la camaraderie et les échanges entre modélistes. Bravo également aux remorqueurs et aux organisateurs qui ont contribué activement au succès de cette journée.
Thierry Ruef/Rolf Mäder


FÊTE DES VACANCES 2026 À LA MG USTER
 Martin Wunderli

TU VOIS CE QUE JE VEUX DIRE ? LES 125 ANS DE L'AÉRO-CLUB DE SUISSE
 Emil Giezendanner

PETITS VOILIERS À L'ALLURE DE MODÈLES RÉDUITS
Res Dauwalder
DE LA FIERTÉ ET DE BONNES IDÉES
 Markus Nussbaumer

Actualités de HEBU

ATOM, LE NOUVEAU BUS À DEUX ÉTAGES DE CPLR
 Matthias Bosshard

PAR LES JEUNES, POUR LES JEUNES
Lorena Betschen
APERÇU DE L'HISTOIRE DE L'AVIATION NAUTIQUE

34e CAMP DE MODÉLISME ALPIN DE HAHNENMOOS
Res Dauwalder
CORSAIR F4U – UN WARBIRD AU LOOK INOUBLIABLE
Jürgen Rosenberger, Jürgen Prinz
BIENVENUE, NOUVEAU MEMBRE!
Andrea Bolliger
Actualités sur Leomotion.com

L'HISTOIRE DU PC-21
Emil Giezendanner
COUPE DES ALPES – OBSERVER ET APPRENDRE
Rodito Nussbaumer
JUMELAGE
Wolfgang Voeller
EURO CONTEST GLIDER ACRO TOUR AUTRICHE 2026

BOSSHARD, RESPONSABLE DE L'ÉQUIPE « THIS »
Rodito Nussbaumer
JOURNÉE D'INITIATION AU MFV DE WETTINGEN
Urs Keller
CHAMPIONNATS D'EUROPE DE F3A À SAINT-MACAIRE, EN FRANCE
Matthias Bosshard
52. COUPE DES ALPES 2026
Emil Giezendanner
MICRO OV-10 BRONCO 645 MM DE E-FLITE

VOL LIBRE EN PLEIN ÉTÉ
Urs Muntwyler
SOUVENIRS
Wolfgang Völler
ACTUALITÉS DE HEBU
 Julia Bucher

RÉGION NOS – UN PÔLE DE L'AVIATION ÉLECTRIQUE
Emil Giezendanner
VON 0 AUF 100
Markus Nussbaumer
TU VOIS CE QUE JE VEUX DIRE AU PAYS DU SOURIRE
Emil Giezendanner
SWISS FREESTYLE CHALLENGE : DE 0 À 100 EN 9 MOIS !
 René Koblet