
Le rêve du vol et l'avion hybride
L'idée centrale de mon projet d'hybride consiste à associer deux types d'avions pourtant totalement «antinomiques»: le modèle imaginé doit fonctionner autant comme un aéronef à voilure fixe traditionnel que comme «canard», et pouvoir se «métamorphoser» d'un type à l'autre en cours de vol. Ainsi est-il apte à voler dans la direction opposée, en restant malgré tout pleinement manœuvrable dans chaque configuration, y compris lors des décollages et atterrissages.
L'idée du vol vers l'arrière trouve son origine dans l'aéromodélisme indoor. Il s'agit ici d'exécuter, dans une salle de gymnastique, un programme aérien préétabli. Les plus grands ennemis de ces modèles d'avions sont le sol de la salle, les murs qui se rapprochent de plus en plus vite, et la gravitation. Aujourd'hui encore, on cherche la solution la plus efficace quant à la manière de freiner l'avion en vol piqué vertical, et gagner de ce fait plus de temps. Ainsi en est-on arrivé à l'idée d'empêcher l'accélération par le biais d'une légère inversion de poussée. À titre d'amusement, on a donc commencé à orienter le pas des pales d'hélice jusqu'à ce qu'elles génèrent une poussée suffisante vers l'avant, de façon à pouvoir voler vers l'arrière. Toutefois, le vol vers l'arrière était incontrôlable. Les avions capotaient continuellement lors de cette manœuvre, leurs gouvernes devenant inopérantes. Le plus célèbre des «pseudo-aéronefs volant à reculons» est le Nippel 4D de Slow-Fly-World. Aspect génial de cet engin: la disposition de la propulsion non dans le nez, mais au centre de l'appareil. Ainsi la force motrice s'applique-t-elle au centre de gravité de l'avion, ce qui permet un vol vers l'arrière plus stable, bien qu'imparfait. Ces essais, visant à obtenir une solution à l'aide d'hélices à pas variable, m'ont toujours impressionné. Ce qui me dérangeait néanmoins jusqu'à présent était le fait qu'aucun de ces modèles ne pouvait voler l'arrière en demeurant sous contrôle. Raison pour laquelle j'ai commencé à mettre en œuvre mon idée de combinaison d'un aéronef à voilure fixe avec une surface «canard», dans un modèle expérimental propre. Les premiers tests de ce prototype hybride n'ont guère connu de succès. Ce n'est qu'après d'innombrables modifications et vols d'essai que je suis parvenu à faire voler le modèles dans les deux directions.
La construction et l'assemblage de cet avion ont exigé beaucoup de temps. En comptant en heures de travail, j'en ai déjà passé plus de 400 dans ma cave. C'est là un investissement énorme pour un prototype dont l'aptitude au vol n'était pas acquise d'emblée. J'ai réalisé moi-même toutes les parties de l'avion, à l'exception naturellement des composants électroniques de base.
Pour que les éléments correspondent exactement aux plans également, et fonctionnent impeccablement, j'ai beaucoup dessiné à l'aide d'un programme de CAO, puis fraisé sur une fraiseuse CNC de la société EAS. La réalisation n'a guère pris de temps. Le dessin des pièces, à l'ordinateur, a par contre duré nettement plus longtemps. Au total, pour cet avion, j'ai créé quelque 80 pièces (en deux autant qu'en trois dimensions) à l'ordinateur, puis les ai fabriquées à l'aide d'une fraiseuse pilotée par ordinateur. Étant donné qu'il me fallait des pièces d'une extrême précision, et que j'ai souvent dû produire des éléments individuels à plusieurs reprises, c'était là l'unique possibilité.
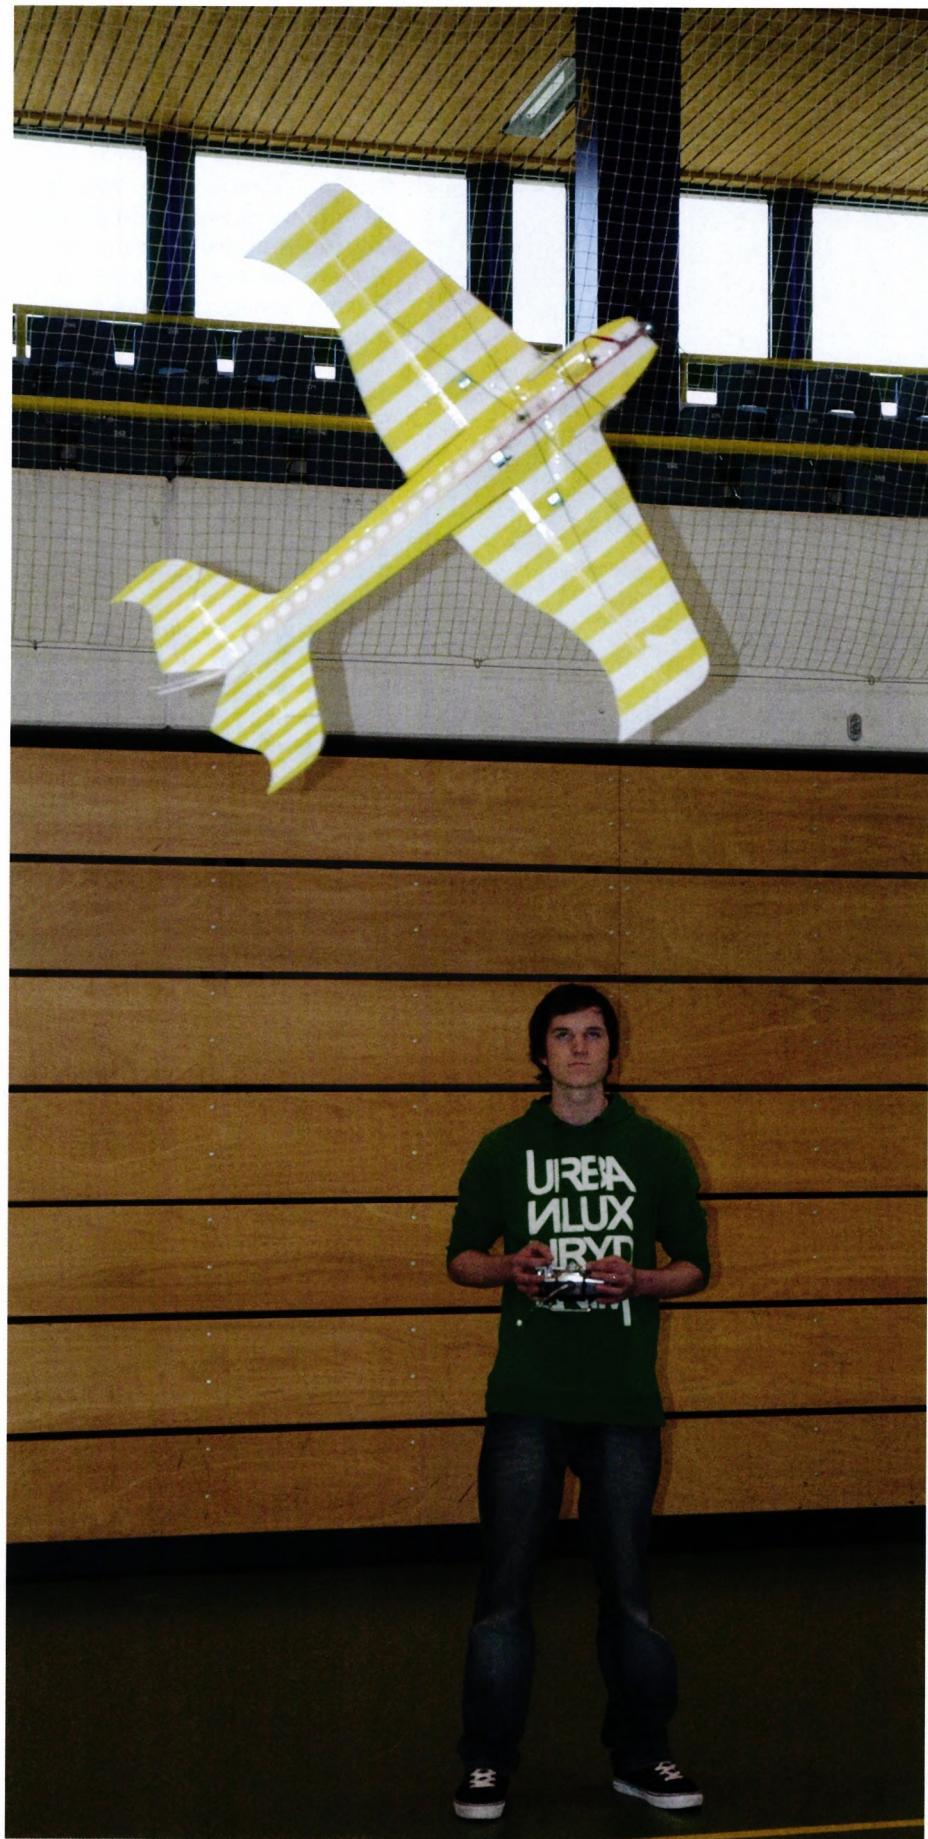
Pour maîtriser le soudain changement de direction dans l'air, il faut une bonne dose de mécanique et d'électronique. L'avion comporte cinq éléments devant être permutés pendant le vol: l'aile, les hélices, les winglets (pennes), l'atterrisseur arrière et le déplacement du centre de gravité.
Mécanique de l'aile: L'aile constitue le gros de la partie mécanique. Un tube de 3 mm en fibres de carbone tient lieu d'axe de rotation, en même temps que d'unique fixation de l'aile au fuselage. Un servo est alors intégré pour chaque partie d'aile, pouvant accomplir un mouvement rotatif allant jusqu'à 120°, pour un couple de rotation de 0,4 Nm. Comme l'aile ne peut être tournée que d'un angle de tout juste 60°, elle est actionnée selon un rapport de bras de levier approprié de 1:2. Il n'en résulte certes que la moitié de la course, mais par contre une force doublée. Ainsi, lors de la transition, un moment de rotation d'environ 0,8 Nm agit sur l'aile.
Déplacement du centre de gravité: C'est le même servo qui dirige simultanément le déplacement du centre de gravité. Un mécanisme a été développé à cette fin, qui (avec faible frottement) transfère l'accumulateur de propulsion (et des poids supplémentaires, si nécessaire) sur une distance de 40 cm le long de l'axe longitudinal de l'avion. Et ceci toujours dans la direction opposée à l'aile, puisque le poids propre de celle-ci, par son mouvement, influe sur la position du centre de gravité. Comme ceci ne se répercute pas avantageusement sur les caractéristiques de vol, cette modification doit à nouveau être optimisée, par le mécanisme de déplacement de poids.
Sortie des winglets: Un autre dispositif mécanique très central a pour tâche de sortir les pennes dans la configuration «canard». Pour ce faire, un tube en fibres de carbone (orienté parallèlement au fuselage dans la phase «canard») a été de nouveau inséré aux extrémités des ailes, comme coussinet de pivotement. Les pennes y sont fixées. La sortie et le blocage sont commandés par un servo supplémentaire. Une multiplicité de rouleaux de renvoi, de ressorts et de câbles en kevlar permet de positionner les pennes pour le vol «canard», ainsi que de les rentrer et bloquer pour le vol normal. →
Fabian Gafner, du Groupe d'aéromodélisme de Hinwil, fait partie des constructeurs et assembleurs de la première heure, recourant au dépron. Adolescent déjà, il développait de tels modèles, et les vendait pour arrondir son argent de poche. À la fin de sa période de collège, comme travail de Maturité, Fabian a conçu et construit le Dikranos. Un ouvrage lui ayant valu la meilleure note: 6. En même temps, il s'est vu décerner diverses distinctions, telles entre autres que l'«Impuls-Mittelschule» à l'EPF, tout en étant par ailleurs gratifié de la mention «Excellent» pour son travail auprès de «La science appelle les jeunes». En récompense, il pourra maintenant présenter son avion au concours européen de recherche pour les jeunes, à Paris.
Réd.
L'atterrisseur arrière (qui, en configuration «canard», tient lieu d'atterrisseur avant) est également commandé par le servo de winglet. Ce mécanisme rotatif est relativement simple. Un disque tournant, auquel est fixé un tube en kevlar, est actionné via un câble et peut ainsi être tourné de 90°. Le mécanisme pour la roue arrière s'avère plus compliqué. Au bout de ce tube de kevlar se trouve un support sur roulement à billes, assurant le mouvement rotatif presque sans frottement de la roue, et la poursuite de sa rotation sur sa lancée. Comme l'axe de rotation de ce support, pour permettre un achèvement optimal des quelques tours de roue inertiels, doit toujours être dirigé perpendiculairement au sol, il a fallu monter un mécanisme d'action contraire au mouvement de rotation du tube de kevlar, et maintenant ainsi l'axe toujours correctement orienté.
Le guidage de mon développement propre ne s'avère pas du tout aussi facile que cela peut sembler à première vue. Le gouvernail de profondeur est l'unique gouverne sur l'avion conservant sa fonction dans toutes les phases de vol. La seule condition devant être remplie ici est une surface équilibrée des deux côtés du coussinet de pivotement, afin que lors de l'inversion de la direction d'afflux, la gouverne ne se rabatte pas. Le gouvernail de direction, en revanche, est à l'origine des premiers problèmes. En configuration «canard», il agit exactement à contresens et doit être inversé. Un autre problème est aussi suscité par la phase du vol «canard». Comme les moteurs se trouvent à l'arrière dans cette configuration, les gouvernes ne reçoivent plus l'afflux du vent de l'hélice, et perdent leur efficacité aux basses vitesses. Si l'on veut alors diriger l'avion sur le sol, il faudrait d'abord le mettre en marche, ce qui n'est souvent pas possible. Comme l'avion est doté de deux moteurs, possibilité existe, par le biais d'un mélangeur électronique, de conférer davantage de puissance à l'un des moteurs dès que la gouverne de direction est actionnée. Si l'on veut se diriger vers la droite, il faut fournir plus de puissance au moteur gauche, afin qu'en raison de la poussée asymétrique, l'avion se dirige dans la direction souhaitée (et inversement).
Les dernières gouvernes requises pour le maniement autour de tous les axes sont les ailerons. Normalement, on les trouve sous forme de volets, au bord de fuite de l'aile. Comme de tels ailerons ne conviennent pas pour le vol vers l'arrière, il m'a fallu recourir à la commande de gachissement. Via une commande par câble, une traction est opérée sur les extrémités de l'aile afin que, celle-ci se vrillant vers le haut, elle génère un angle d'attaque plus ou moins grand. Ceci se pilote par le biais de deux servos, avec la force nécessaire. C'est le seul moyen d'obtenir un bon effet de la commande transversale, sans compromettre simultanément la stabilité des surfaces portantes.
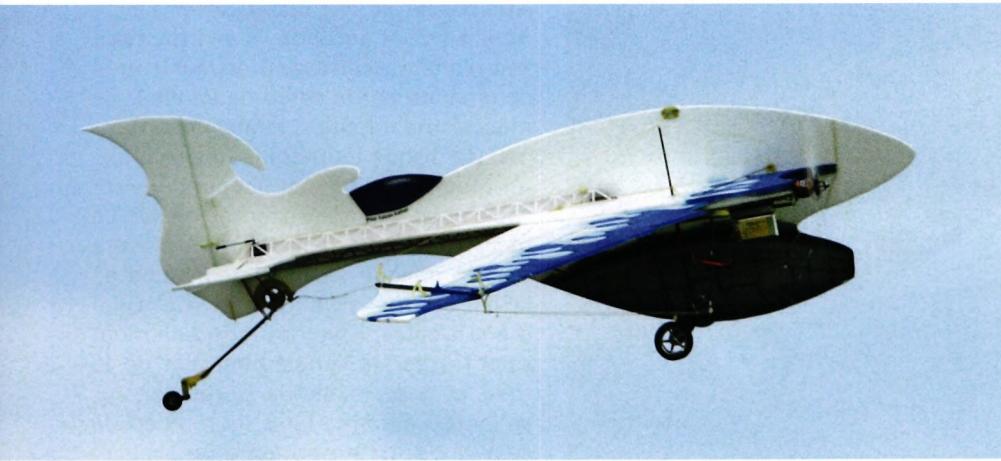
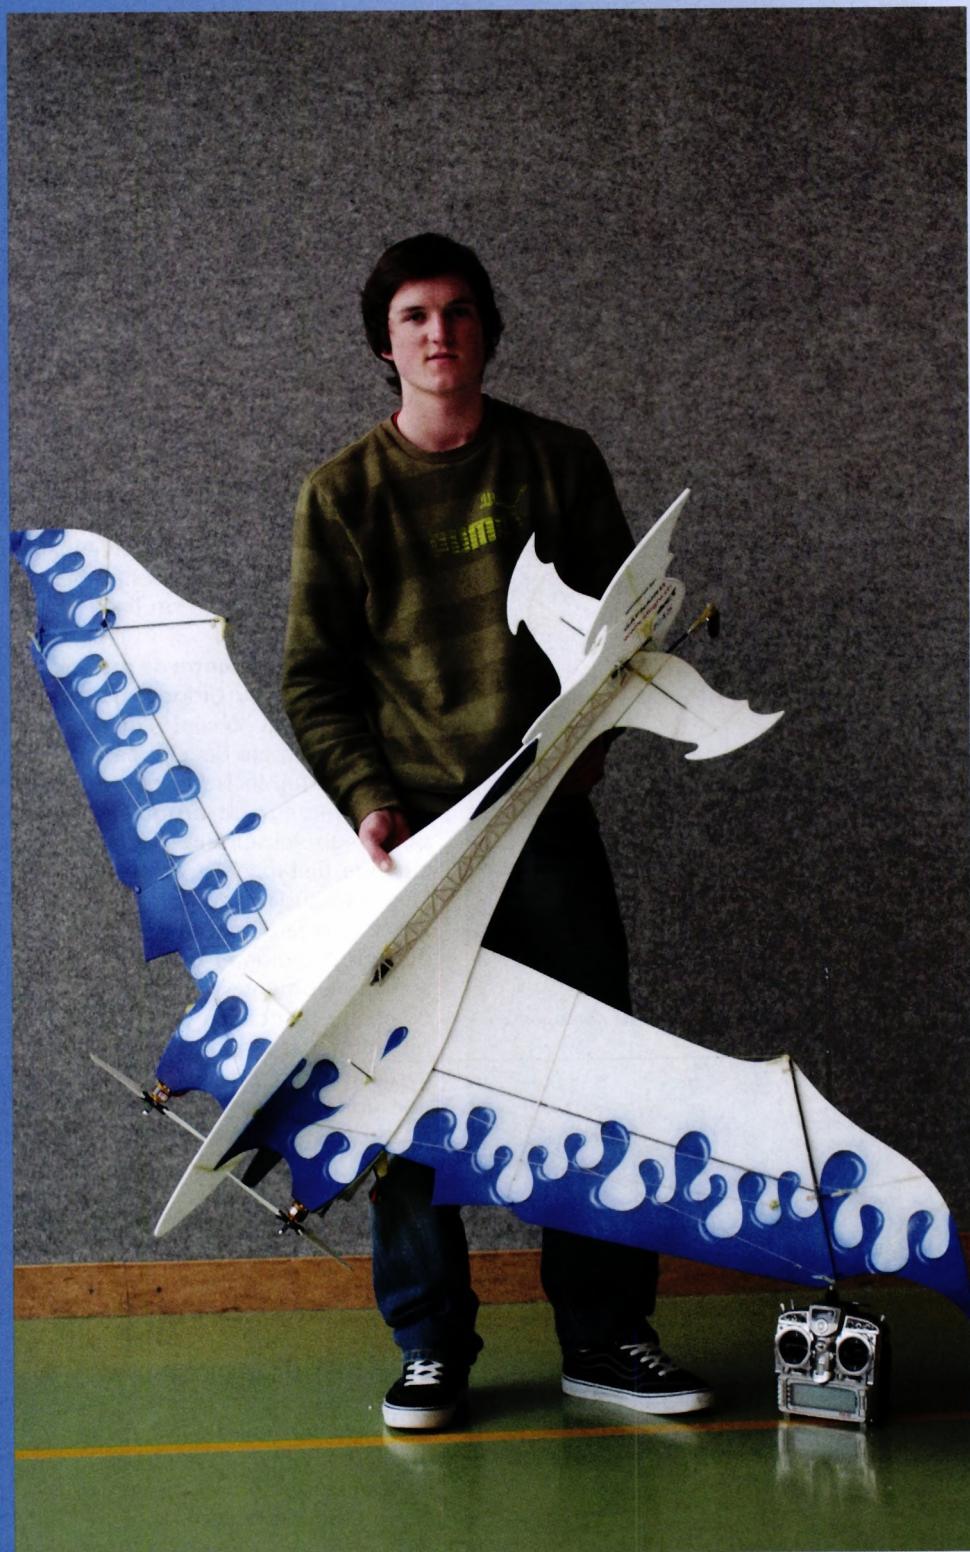
Le Dikranos en vol «normal».
Avant les premières tentatives de décollage intervient la programmation de tous les composants. Ainsi, sur l'un des moteurs, le sens de rotation a-t-il été changé, pour que les moments de rotation des hélices se compensent. Pour les premiers tests de fonctionnement et essais de décollage, il me fallait une longue piste en dur, la puissance des moteurs me semblant trop limitée pour un envol depuis une piste en herbe. La première journée sur le terrain de vol s'est déroulée lamentablement, la météo, avec une forte bise, n'ayant rien voulu savoir. Lors de l'essai de décollage initial, une bourrasque arrivée subitement a fait capoter l'avion. Avant même de s'être arraché au sol pour la première fois, il présentait déjà quelques éraflures.
Le deuxième essai, par un temps plus calme, n’a pas non plus rencontré le succès. L’avion a d’abord quitté le sol avec une belle lenteur et en toute stabilité, mais est soudain parti vers droite après quelques mètres, en tournant de 180°. Le décollement d’écoulement qui s’en est suivi, sur les surfaces portantes, l’a fait s’écraser au sol. J’en ai conclu qu’en cas d’écart latéral, la grande surface à la partie avant du fuselage masque la surface du gouvernail, le privant ainsi de son effet. Pour remédier à ce problème, le gouvernail a été agrandi lors de la réparation. Suite à cette amélioration, je me suis hasardé à un autre essai en vol, cette fois avec succès. S’étant élevé très stablement, l’avion a poursuivi son vol en demeurant sous contrôle. Sa stabilité longitudinale n’était certes pas encore parfaite, mais au moins s’est-il toujours laissé récupérer. Les gouvernes restantes ont réagi irréprochablement. Comme le modèle volait en configuration vers l’avant, j’ai alors osé la manœuvre décisive: le passage en configuration «canard» en plein vol. Cette fois, malgré la bise, l’avion s’est élevé en toute stabilité, gagnant très rapidement de la hauteur. Dès après un court moment, il volait suffisamment haut pour exécuter la manœuvre. J’ai basculé le commutateur sur la télécommande, les moteurs se sont brièvement emballés, l’aile a adopté sa nouvelle position et les winglets sont sortis. L’avion s’est immobilisé pendant un instant sur place, a abaissé son nez, puis est reparti dans la direction opposée. Le changement était accompli. Le «canard» s’est également maintenu avec une extrême stabilité dans l’air, réagissant à l’ensemble des gouvernes. Je ne voulais cependant pas effectuer l’atterrissage en «canard», car l’atterrisseur avant aurait pu se briser sur la piste en gazon. Je suis donc repassé en configuration normale. Après une transition sans la moindre perte d’altitude, j’ai pu poser proprement l’avion sur la piste.
Après ce vol inaugural réussi, il était plus que temps de donner un nom à cet engin construit de mes propres mains. J’ai finalement opté pour «Dikranos», une dénomination issue du grec et signifiant «à deux têtes». Dikranos convient bien, puisqu’au sens figuré, cet avion possède deux visages. De même qu’est tout à fait intentionnelle l’allusion au personnage mythologique d’Icare. Ces deux aspects s’associent avec le rêve du vol.
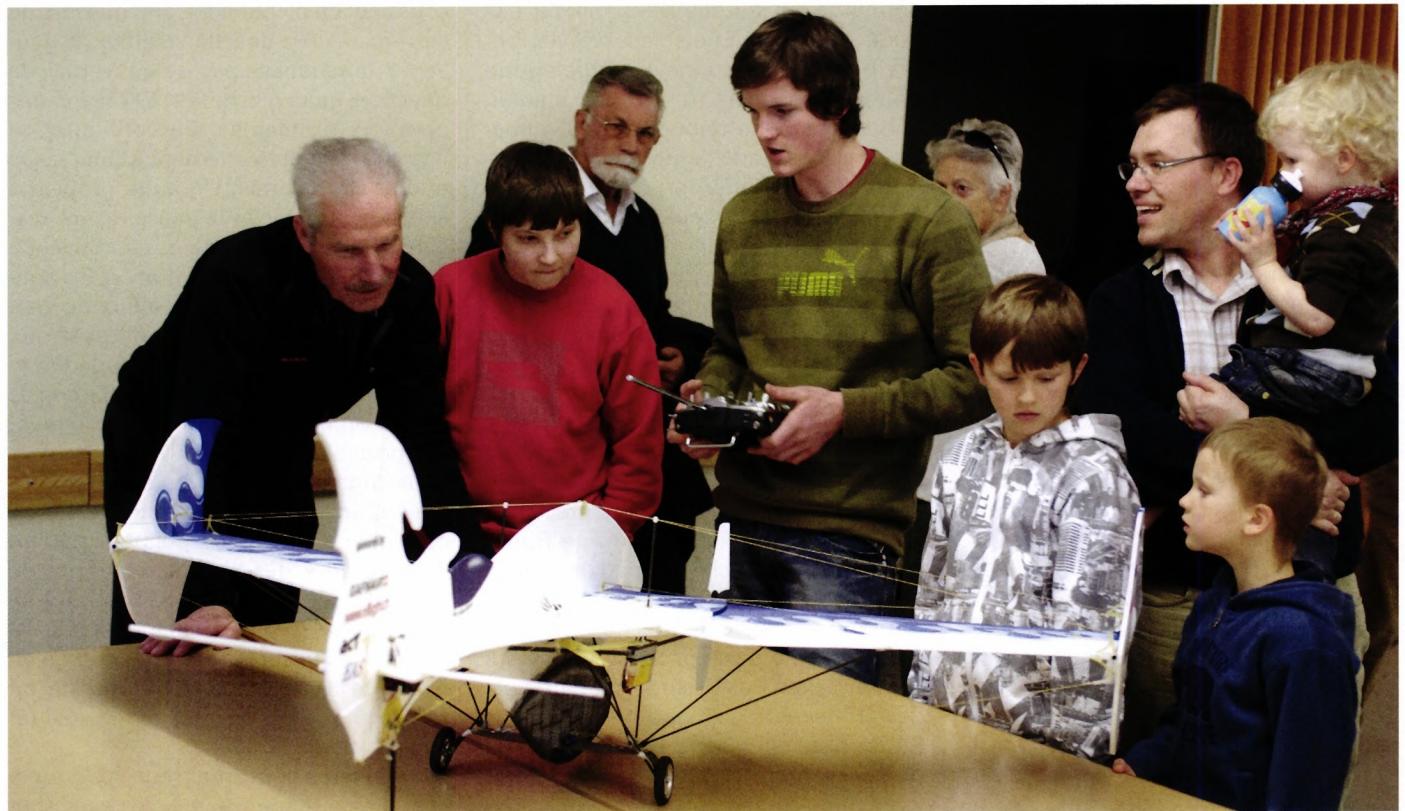
Le constructeur explique au public la mécanique de son Dikranos.
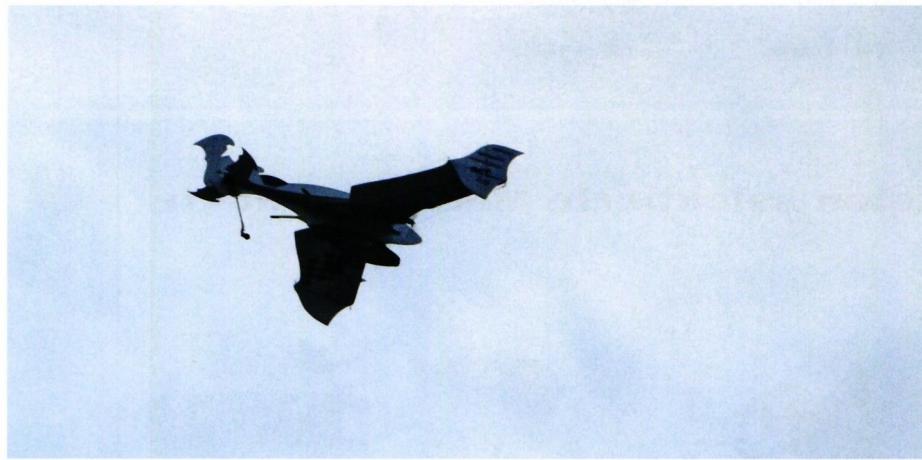
Le Dikranos en vol «canard».


FÊTE DES VACANCES 2026 À LA MG USTER
 Martin Wunderli

L'HISTOIRE DU PC-21
 Emil Giezendanner

DE LA FIERTÉ ET DE BONNES IDÉES
 Markus Nussbaumer

TU VOIS CE QUE JE VEUX DIRE ? LES 125 ANS DE L'AÉRO-CLUB DE SUISSE
Emil Giezendanner
PETITS VOILIERS À L'ALLURE DE MODÈLES RÉDUITS
Res Dauwalder
Actualités de HEBU

PAR LES JEUNES, POUR LES JEUNES
Lorena Betschen
ATOM, LE NOUVEAU BUS À DEUX ÉTAGES DE CPLR
 Matthias Bosshard

JUMELAGE
Wolfgang Voeller
EURO CONTEST GLIDER ACRO TOUR AUTRICHE 2026

APERÇU DE L'HISTOIRE DE L'AVIATION NAUTIQUE

34e CAMP DE MODÉLISME ALPIN DE HAHNENMOOS
Res Dauwalder
CORSAIR F4U – UN WARBIRD AU LOOK INOUBLIABLE
Jürgen Rosenberger, Jürgen Prinz
BIENVENUE, NOUVEAU MEMBRE!
Andrea Bolliger
Actualités sur Leomotion.com

MICRO OV-10 BRONCO 645 MM DE E-FLITE

COUPE DES ALPES – OBSERVER ET APPRENDRE
Rodito Nussbaumer
BOSSHARD, RESPONSABLE DE L'ÉQUIPE « THIS »
Rodito Nussbaumer
JOURNÉE D'INITIATION AU MFV DE WETTINGEN
Urs Keller
52. COUPE DES ALPES 2026
Emil Giezendanner
CHAMPIONNATS D'EUROPE DE F3A À SAINT-MACAIRE, EN FRANCE
Matthias Bosshard
VOL LIBRE EN PLEIN ÉTÉ
Urs Muntwyler
SOUVENIRS
Wolfgang Völler
RÉGION NOS – UN PÔLE DE L'AVIATION ÉLECTRIQUE
Emil Giezendanner
ACTUALITÉS DE HEBU
 Julia Bucher

VON 0 AUF 100
Markus Nussbaumer
TU VOIS CE QUE JE VEUX DIRE AU PAYS DU SOURIRE
Emil Giezendanner
SWISS FREESTYLE CHALLENGE : DE 0 À 100 EN 9 MOIS !
 René Koblet