
Pourquoi les variateurs d'aéromodélisme surchauffent-ils ?
Les intensités et les tensions utilisées dans l'aéromodélisme électrique ne cessent d'augmenter. La densité de puissance de la technologie LiPo a accentué le problème de surchauffe des régulateurs.
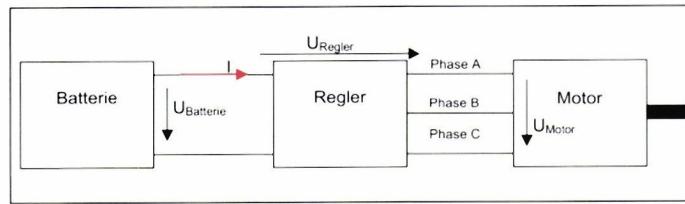
Dans ce qui suit, nous allons aborder le fonctionnement électrotechnique des moteurs sans balais et des variateurs actuels, mettre en évidence les causes des pertes de puissance au niveau du variateur et formuler des recommandations visant à éviter toute surcharge thermique.
D'un point de vue électrotechnique, les enroulements d'un moteur électrique sont des bobines ou, plus précisément, une résistance inductive. Dans une bobine, le courant ne
peut pas provoquer des pics de tension dont l'amplitude augmente avec l'inductance de la bobine et l'intensité du courant avec lequel elle a été chargée. Ces pics peuvent causer des dommages dus à une surtension. Les bobines alimentées en courant continu sont donc souvent protégées par une diode de roue libre (diode de Schottky) qui, lors de la coupure du circuit, permet au courant de continuer à circuler via une diode montée en antiparallèle à la bobine, ce qui permet à l’énergie magnétique stockée de se dissiper, réduisant ainsi la pointe de tension.
varient de manière saccadée. Si une tension continue est soudainement appliquée à une bobine, il s’ensuit une montée asymptotique du courant (courbe en forme de « e »). Si la tension est soudainement coupée, le courant continue de circuler et génère une contre-tension.
Une coupure soudaine du courant de la bobine entraîne des pics de tension
Lorsqu’une bobine fonctionne sous tension alternative, le courant est toujours en retard de 90° par rapport à la tension. Lorsqu’un courant circule dans une bobine (enroulement), un champ magnétique est généré.
Un moteur « brushless » (sans balais), ou à commutation électronique, est une forme hybride entre
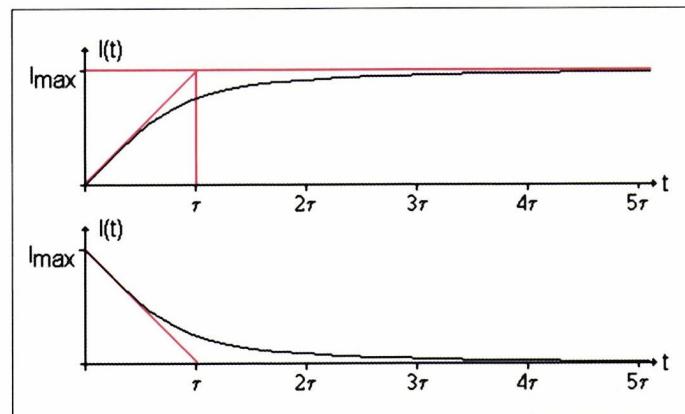
Trajectoire du courant dans une bobine lors de la mise sous tension (en haut) et de la mise hors tension (en bas) de la tension continue.
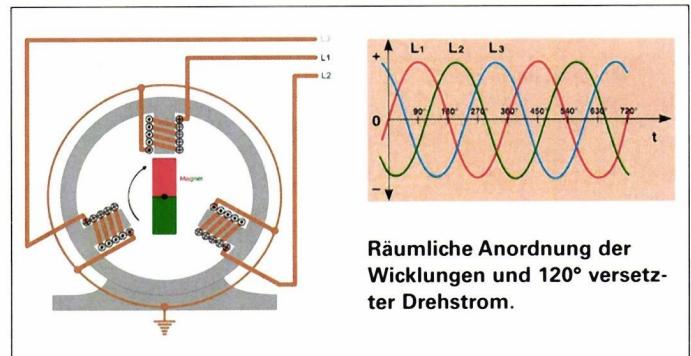
Disposition spatiale des enroulements et courant triphasé décalé de 120°.
Moteur synchrone triphasé et moteur à courant continu. Considérons le cas le plus simple d’un moteur sans balais : le stator comporte trois enroulements (bobines) décalés de 120° dans l’espace et le rotor est constitué d’un aimant permanent bipolaire. Le courant traversant l'enroulement génère un champ magnétique. Si les trois enroulements du moteur sont alimentés chacun par un courant sinusoïdal décalé de 120° dans le temps (appelé courant triphasé), un champ magnétique tournant est généré. Ce champ magnétique tournant entraîne alors l’aimant permanent du stator – le moteur commence à tourner.
On constate déjà ici un problème fondamental du moteur sans balais : le champ magnétique tournant du stator et la vitesse de rotation du rotor doivent toujours être identiques – c’est-à-dire synchrones – sinon le moteur s’arrête ou ne démarre pas du tout.
Afin de mieux comprendre ultérieurement le fonctionnement d'un régulateur en régime de charge partielle, nous devons aborder brièvement ici la
modulation de largeur d’impulsion. Dans la modulation de largeur d’impulsion (en anglais : Pulse Width Modulation, abrégée PWM), les temps d’ouverture et de fermeture d’un signal rectangulaire sont modifiés à fréquence fondamentale fixe, ce qui donne lieu à différentes tensions moyennes ( $U_m$ ).
Comme on peut facilement le constater, la valeur moyenne de la tension est donnée par :
$$U_m = U_{off} + (U_{on} - U_{off}) \cdot \frac{t_{on}}{t_{on} + t_{off}}$$
On peut se représenter cela comme un interrupteur d'éclairage que l'on actionne très rapidement : si le temps d’extinction est supérieur au temps d’allumage, la lumière semble en moyenne ( $U_m$ ) plus faible ; en revanche, si le temps d’allumage est supérieur au temps d’extinction, la lumière semble en moyenne plus forte (c’est d’ailleurs ainsi que fonctionnent les variateurs à faibles pertes).
Le grand avantage de la modulation d’impulsions en largeur (PWM) pour la commande des moteurs réside dans son bon rendement, c’est-à-dire sa faible dissipation de puissance. La fréquence utilisée se situe généralement de l’ordre de quelques dizaines de kHz.
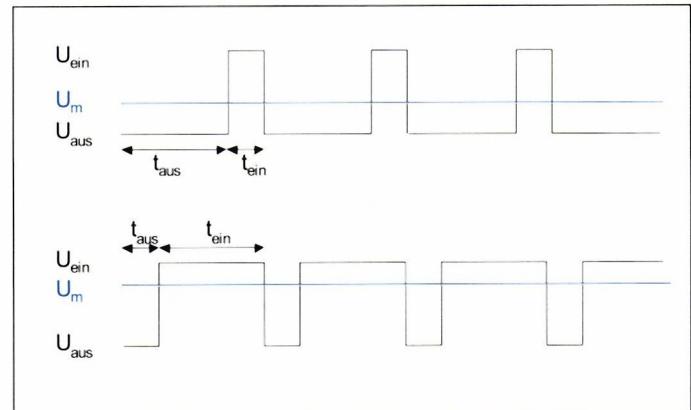
Des largeurs d'impulsion différentes à fréquence égale produisent des valeurs moyennes de tension différentes.
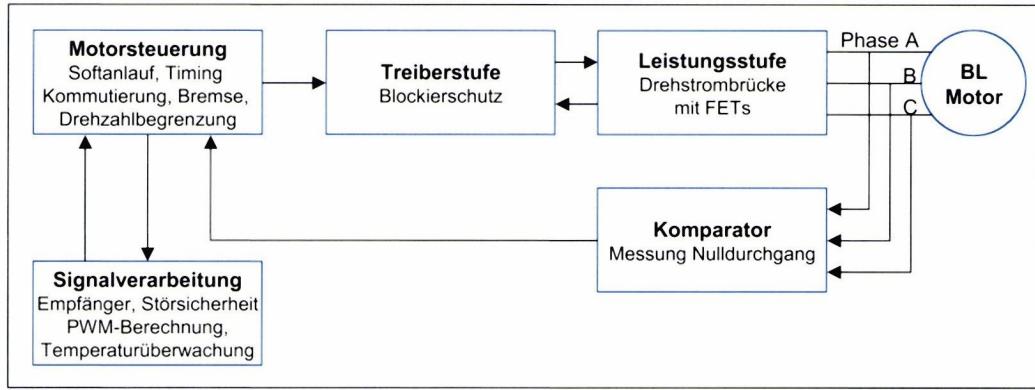
Schéma fonctionnel d'un régulateur sans balais.
Avant d'aborder plus en détail ce régulateur, nous devons expliquer brièvement le fonctionnement d'un FET (transistor à effet de champ). Le principe du FET est connu depuis les années 1920, mais ce n'est qu'avec la maîtrise de la technologie du silicium qu'il a pu être mis en œuvre.
Un FET possède trois bornes : la source (Source), le drain (Drain) et la grille (Gate). Grâce à un champ électrique généré par une faible tension de commande entre la grille et la source, il est possible de modifier la conductivité (résistance) entre la source et le drain pratiquement sans dissipation de puissance.
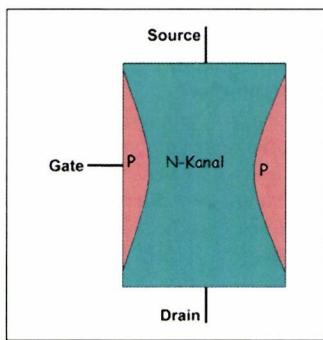
Dans notre application au sein du régulateur, nous utilisons le FET comme un interrupteur : soit en conduction totale (interrupteur fermé), soit en blocage total (interrupteur ouvert).
Comme nous l'avons vu tout à l'heure, le moteur sans balais doit être alimenté par une source de tension triphasée sinusoïdale. Or, en modélisme, nous disposons d'une batterie (source de tension continue). Le variateur doit donc générer une tension qui se rapproche de la courbe sinusoïdale. Ceci est réalisé à l'aide d'un demi-pont (= $\frac{1}{2}$ pont triphasé), composé de deux FET (transistors à effet de champ).
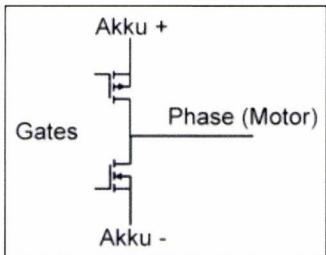
Principe du pont triphasé d'une phase du moteur.
Chaque borne du moteur peut ainsi être directement reliée au pôle positif (A+) ou au pôle négatif (A-) de la batterie, ou bien rester ouverte (les deux FET étant complètement bloqués).
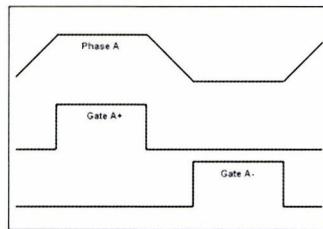
Phase A avec les tensions de commande associées (Gate A+ et A-) des FET.
Un demi-pont de ce type est nécessaire pour chacune des trois phases A, B et C du moteur. La commande ciblée des six FET permet de générer approximativement un courant triphasé. Les trois phases sont déphasées de 120°.
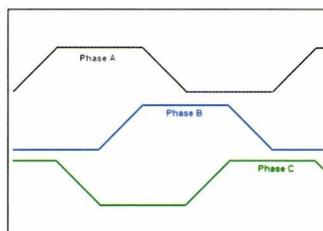
Courant triphasé (sinusoïdal) approché.
On distingue clairement les deux états de phase au niveau du pôle positif et du pôle négatif. Entre les deux, la phase est ouverte pendant un sixième de tour du moteur (60°). Pendant ces intervalles, la tension n’est pas constamment égale à la moitié de la tension de la batterie, comme on pourrait s’y attendre, mais elle augmente ou diminue. Cela s'explique par le fait que le rotor tourne et induit une tension dans l'enroulement ouvert. On tire parti de ce phénomène pour construire le circuit de régulation. Lorsque le rotor tourne en synchronisme avec le champ tournant, la
moitié de la tension de la batterie est atteinte à peu près au milieu de l’état de commutation, après 30°. S’il tourne trop vite, il atteint la moitié de la tension de la batterie plus tôt ; s’il tourne trop lentement, plus tard. Il faut donc mesurer les instants de passage par zéro et on peut alors déterminer si le champ tournant est en synchronisme avec le moteur et, le cas échéant, corriger en conséquence. C’est le principe de la régulation « sans capteur », c’est-à-dire sans capteurs spécifiques fournissant des informations sur la position du rotor.
C’est là qu’intervient le principe de la synchronisation lors de la mesure du passage par zéro par le comparateur. En pratique, pour assurer un fonctionnement stable du moteur, le passage par zéro doit avoir lieu un peu plus tard que 30° après le changement de commutation, par exemple à 35°. Ce décalage (35° – 30° = 5°) est communément appelé « timing ». Le moteur atteint son meilleur rendement lorsque le calage est proche de zéro. Sur certains modèles de régulateurs, la régulation ne fonctionne pas suffisamment bien pour atteindre cet état avec tous les moteurs. Il faut alors utiliser un calage plus important.
Dans la pratique, un calage de 5° a fait ses preuves pour un grand nombre de moteurs différents. Toutefois, cette valeur de 5° ne s’applique qu’en cas de répartition sinusoïdale du flux magnétique dans le moteur et de charge relativement faible. Les moteurs Hacker, Kontronik à rotor interne et Lehner sont des moteurs sinusoïdaux qui, dans la pratique, sont soumis à des charges plus importantes et fonctionnent donc de manière optimale avec d’autres calages.
Eh bien, c'était simple, non ? Mais les choses vont maintenant se compliquer un peu.
Comme le moteur doit désormais recevoir moins de courant pour un fonctionnement à charge partielle à tension de batterie égale, nous exploitons le principe de la modulation de largeur d'impulsion (PWM). Nous « découpons » simplement la tension de commande des FET, ce qui fait que la phase du moteur reçoit en moyenne moins de courant.
Nous obtenons ainsi une phase du moteur découpée, qui continue toutefois à suivre une forme sinusoïdale approximative. Grâce à la modulation de largeur d'impulsion, la valeur moyenne de la tension (phase A) diminue, et par conséquent le courant et la vitesse de rotation.
Pont triphasé à modulation de largeur d'impulsion avec valeur moyenne (phase A).
Le régulateur est soumis à des tensions et des courants circulent à travers lui. Lorsque tension et courant coexistent, la puissance électrique (= tension × courant) est convertie en chaleur. Le régulateur ne peut dissiper qu'une certaine quantité de puissance sous forme de chaleur dans son environnement. Si cette limite est dépassée, le régulateur continue de chauffer jusqu'à ce qu'il se désactive automatiquement en raison d'une surchauffe (protection thermique contre les surcharges) ou qu'il brûle (en l'absence de protection thermique contre les surcharges).
Nous présentons ci-après les causes des pertes de puissance dans le régulateur et les moyens d’y remédier :
D’une manière générale, il faut veiller à ce que le régulateur
- soit placé dans un « courant d’air » afin que la chaleur produite soit efficacement évacuée.
- soit correctement dimensionné en termes de courant et de nombre de cellules.
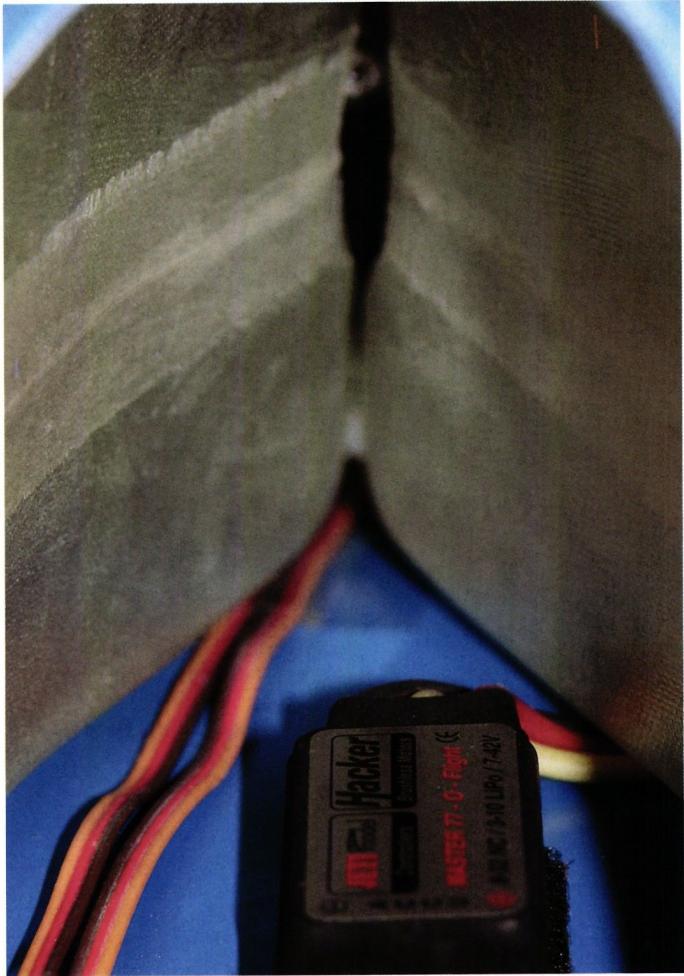
Dans la pratique, il s'est avéré que l'entrée d'air parasite du « côté aspiration » d'une roue n'est pas gênante, surtout si le trou est centré par rapport au cône. Cela permet de mettre en place un système de refroidissement simple mais très efficace sur les modèles équipés d'un tuyau en Y :
si un trou est percé sur le côté aspiration de la roue, exactement au niveau de la jonction du tube en Y, le régulateur situé en amont bénéficie alors d'un refroidissement forcé. L'idéal est d'envelopper le régulateur dans un tube placé, au niveau de la jonction du tuyau en Y, bien au centre par rapport au cône d'hélice. Associé à une ouverture NACA au niveau du nez, on obtient ainsi un flux d'air frais et efficace qui circule non seulement autour du régulateur, mais aussi autour des batteries.
S'il n'est pas possible de placer le régulateur dans le tuyau d'admission, on peut utiliser des ailettes de refroidissement
| Lieu de la perte | Motif | Réduction due à |
|---|---|---|
| un pont triphasé à FET (et pertes au niveau des circuits imprimés) | Lors de la « coupure » du FET, le courant ne peut pas suivre immédiatement en raison de la bobine en aval dans le moteur. Il en résulte brièvement une tension et un courant aux bornes du FET = dissipation de puissance. En fonctionnement à pleine charge, cette dissipation de puissance n’est pas dramatique. En fonctionnement à charge partielle, les processus de coupure sont toutefois multipliés brusquement par le PWM (modulation d'impulsions en largeur), et donc la dissipation de puissance aussi ! En cas de faible inductance (faible nombre de spires), des pics de courant élevés apparaissent à une fréquence PWM faible. | En cas d’inductance élevée du moteur (nombre de spires élevé) : choisir la fréquence PWM la plus basse sur le variateur. En cas de faible inductance du moteur (faible nombre de spires) : déterminer la fréquence PWM optimale par essais successifs. Éviter les plages de puissance de 70 % à 99,9 %, privilégier 100 % et 0 à 70 %. |
| Câbles de batterie longs | En raison du PWM, les longs câbles de batterie agissent également comme des bobines, ce qui sollicite davantage l'entrée du variateur. | Utilisez des câbles de batterie courts ; une rallonge entre le régulateur et le moteur est possible. |
| Diode de roue libre | Empêche les pics de tension lors du flanc descendant des phases du moteur en « dissipant » l’énergie magnétique. | (ne peut pas être influencé directement, car parfois intégré aux régulateurs) |
| BEC | L'émetteur doit fournir une tension constante au récepteur. Le courant provenant du BEC et destiné aux servos chauffe encore davantage l'émetteur. | Envisager de se passer du BEC et d'utiliser la batterie du récepteur ou un commutateur de batterie séparé. |
Lors de la conception d'un système de propulsion pour modèle réduit, on connaît généralement le nombre de cellules et le courant maximal prévu. Il s'agit alors de choisir le régulateur adapté (sans dissipateur à ailettes) pour cette application, et ce, de manière à ne pas tomber dans le « piège de la surchauffe » !
La célèbre règle des 80-20 peut également servir de règle empirique dans ce cas :
Faire fonctionner le régulateur à 80 % maximum du courant continu (20 % de réserve) et à 80 % maximum du nombre maximal de cellules autorisé (20 % de réserve) (cumulé !)
Exemple 1 : courant maximal prévu de 50 A sur des cellules
LiPo 7s. Selon cette règle empirique, il faudrait donc choisir un régulateur capable de supporter un courant continu d’au moins 62,5 A et pouvant fonctionner avec 9 cellules LiPo (soit exactement 8,75). (par exemple, le Master 77-O-Flight).
Mais certains se demandent alors : comment puis-je faire fonctionner un moteur avec des LiPo 10s si un variateur est homologué pour un maximum de 10 cellules LiPo ? … d’où le terme « cumulatif » : si la marge de sécurité ne peut être respectée pour l’une des deux valeurs de référence, l’autre valeur doit présenter une marge d’autant plus élevée.
Exemple 2 : courant maximal prévu de 50 A sur des cellules
LiPo 10s. Comme il n’existe actuellement que des régulateurs sans dissipateur thermique pouvant gérer jusqu’à 10 cellules LiPo et qu’aucune réserve n’est donc possible, il faut donc prendre en compte une réserve plus élevée de 40 % (20 % + 20 %) doit être prise en compte. Ainsi, le courant de 50 A ne doit représenter que 60 % du courant continu. Notre régulateur doit donc supporter au moins un courant continu de 83,4 A. (par ex. Master 90-Acro)
Les régulateurs équipés d'un dissipateur thermique à ailettes (à ne pas confondre avec une tôle de refroidissement !) évacuent la chaleur de manière nettement plus efficace. Cela permet généralement d'éliminer les 20 % de réserve. Ainsi, pour l'exemple 2 ci-dessus, on peut par exemple utiliser un Schulze future-32.55K (10 LiPo, $I_{\text{continue}}$ 55 A, K = avec dissipateur à ailettes) dans un environnement bien ventilé.
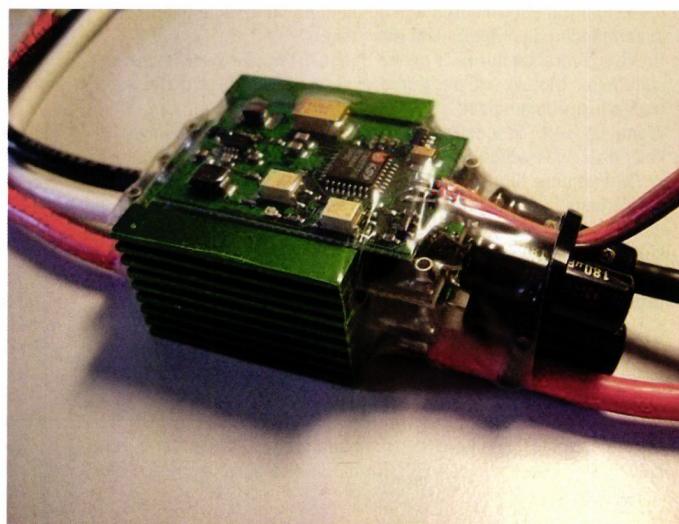
En règle générale, la somme totale des longueurs de câbles dans la batterie et entre la batterie et la limite des circuits imprimés du variateur de vitesse ne doit pas dépasser la valeur indiquée par le fabricant ! Les câbles sont des inductances et provoquent, dans les variateurs de vitesse à commutation (PWM), des pics de tension de plusieurs centaines de volts, qui doivent être absorbés par les condensateurs externes (à faible ESR !) et les circuits de protection internes. Plus les câbles sont longs, plus les circuits de protection du variateur/régulateur (qui ne sont pas nécessairement conçus pour supporter une charge continue) doivent absorber d’énergie nuisible. Ils chauffent donc davantage que ce que l’on pourrait attendre en se basant uniquement sur les pertes indiquées dans le tableau ci-dessus.
Il est donc vivement recommandé, en cas de câbles de raccordement plus longs, d’utiliser un variateur conçu pour 14 cellules LiPo (= 40 cellules nickel, par exemple Schulze future-40.160xx).
Cependant, comme les variateurs/régulateurs pour 10 cellules LiPo maximum sont actuellement moins chers et qu’il n’est donc pas possible de disposer d’une réserve, celle-ci doit être créée d’une autre manière.
Cela se fait d’une part par l’ajout de condensateurs de tension de fonctionnement à faible résistance interne (condensateurs à faible ESR issus de la fabrication d’alimentations à découpage).
D’autre part, il faut prévoir une réserve de courant plus importante, de 40 %
(20 % + 20 %) afin de minimiser les pertes (= moins de chaleur) au niveau des FET. Ce n’est qu’ainsi que l’on a une chance que la chaleur produite par les circuits de protection reste dans des limites acceptables et n’entraîne pas de surcharge thermique du variateur/régulateur.
Les pics de surtension constituent d’ailleurs, selon le fabricant, la « cause de décès » la plus fréquente des variateurs/régulateurs, outre les contacts défaillants dus à des connecteurs encrassés et/ou usés, qui peuvent alors entraîner des erreurs de commutation dans un système sans balais et, par conséquent, des pics de tension anormalement élevés.
Une programmation correcte, un refroidissement efficace, un « surdimensionnement » judicieux du régulateur et une utilisation réfléchie de la manette des gaz permettent d'éviter les coupures de moteur gênantes dues à la surchauffe du régulateur, même lorsque les températures extérieures sont élevées :
- Pour les moteurs à nombre de spires élevé, choisir la fréquence PWM la plus basse possible
- Pour les moteurs à faible nombre de spires, la fréquence PWM optimale doit être déterminée par essais.
- Installez le régulateur dans un endroit «aéré».
- Respecter la règle empirique des 80-20 lors du dimensionnement des régulateurs sans dissipateur à ailettes.
- Respecter la longueur maximale admissible des câbles dans la batterie et entre la batterie et le régulateur
- Privilégier les positions d'accélération 0 ... 70 % et 100 %
l'électricité – quoi d'autre ?!


FÊTE DES VACANCES 2026 À LA MG USTER
 Martin Wunderli

DE LA FIERTÉ ET DE BONNES IDÉES
 Markus Nussbaumer

TU VOIS CE QUE JE VEUX DIRE ? LES 125 ANS DE L'AÉRO-CLUB DE SUISSE
 Emil Giezendanner

PETITS VOILIERS À L'ALLURE DE MODÈLES RÉDUITS
Res Dauwalder
L'HISTOIRE DU PC-21
Emil Giezendanner
Actualités de HEBU

PAR LES JEUNES, POUR LES JEUNES
Lorena Betschen
ATOM, LE NOUVEAU BUS À DEUX ÉTAGES DE CPLR
 Matthias Bosshard

JUMELAGE
Wolfgang Voeller
EURO CONTEST GLIDER ACRO TOUR AUTRICHE 2026

APERÇU DE L'HISTOIRE DE L'AVIATION NAUTIQUE

34e CAMP DE MODÉLISME ALPIN DE HAHNENMOOS
Res Dauwalder
CORSAIR F4U – UN WARBIRD AU LOOK INOUBLIABLE
Jürgen Rosenberger, Jürgen Prinz
BIENVENUE, NOUVEAU MEMBRE!
Andrea Bolliger
Actualités sur Leomotion.com

MICRO OV-10 BRONCO 645 MM DE E-FLITE

COUPE DES ALPES – OBSERVER ET APPRENDRE
Rodito Nussbaumer
BOSSHARD, RESPONSABLE DE L'ÉQUIPE « THIS »
Rodito Nussbaumer
JOURNÉE D'INITIATION AU MFV DE WETTINGEN
Urs Keller
52. COUPE DES ALPES 2026
Emil Giezendanner
CHAMPIONNATS D'EUROPE DE F3A À SAINT-MACAIRE, EN FRANCE
Matthias Bosshard
VOL LIBRE EN PLEIN ÉTÉ
Urs Muntwyler
SOUVENIRS
Wolfgang Völler
RÉGION NOS – UN PÔLE DE L'AVIATION ÉLECTRIQUE
Emil Giezendanner
ACTUALITÉS DE HEBU
 Julia Bucher

VON 0 AUF 100
Markus Nussbaumer
TU VOIS CE QUE JE VEUX DIRE AU PAYS DU SOURIRE
Emil Giezendanner
SWISS FREESTYLE CHALLENGE : DE 0 À 100 EN 9 MOIS !
 René Koblet