
« Up, up and away » ou le dispositif de décollage en hauteur
Pour répondre à une demande maintes fois exprimée, nous allons décrire ci-après le principe d'un treuil de lancement en hauteur pour modèles réduits de voiliers radiocommandés, qui a très bien fait ses preuves dans la pratique. À l’époque, le projet de construction d’un treuil de décollage en hauteur avait suscité tout un concert de prophéties catastrophistes. On entendait parler de cassures d’ailes et d’un horrible « claquement » de cordes ; on mettait en garde contre des problèmes d’enroulement et de déroulement, ainsi que contre les ruptures de câble. Il n’existait toutefois aucune expérience pratique pertinente. Cela a tout de même incité à accorder dès le départ l’attention nécessaire à ces problèmes potentiels. Le dispositif de décollage en hauteur prévu devait désormais répondre aux exigences suivantes :
- Compatibilité avec les modèles RC de taille courante
- Utilisation par une seule personne
- Appareil compact et facilement transportable
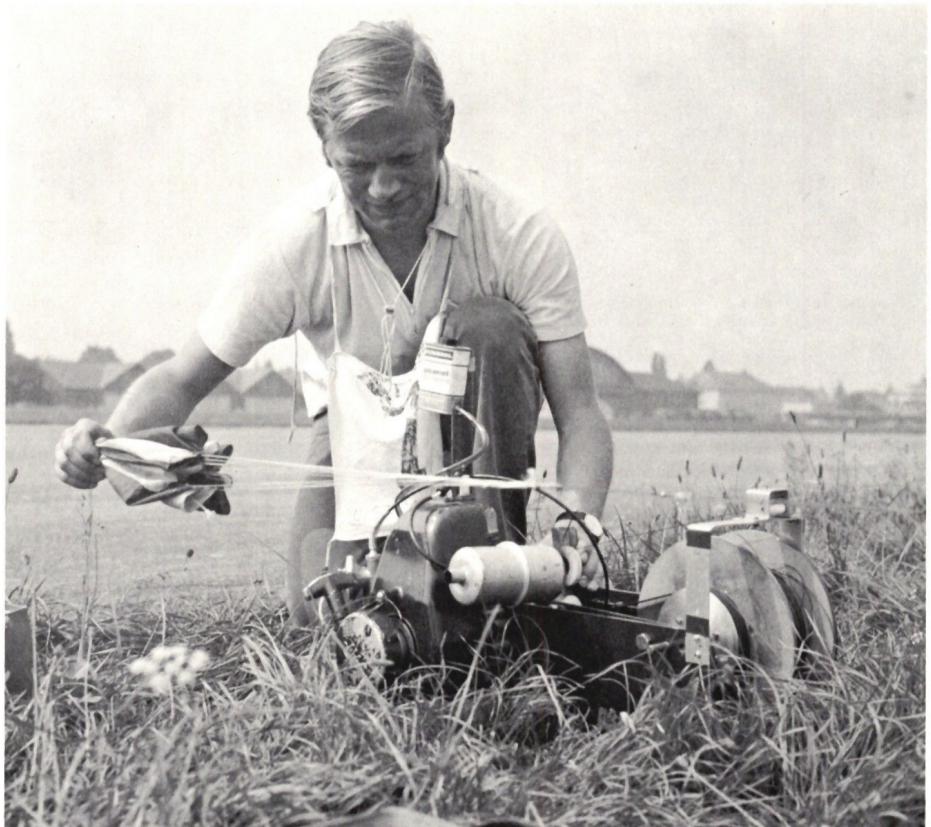
En ce qui concerne le point 1, il a d'abord fallu déterminer la force de traction et la vitesse d'enroulement requises en fonction de la taille du modèle. Des essais de lancement à l'aide d'un cordon élastique avaient montré qu'une force de traction d'environ 5 kp était nécessaire pour les modèles d'une envergure comprise entre 2,5 et 3 m. (Ou plutôt que ceux-ci peuvent résister à une telle force sans que les ailes ne se cassent.) La vitesse d’enroulement maximale possible dépend alors, pour une force de traction donnée, de la puissance du moteur de propulsion et doit être plusieurs fois supérieure à la vitesse d’enroulement effective. Il arrive en effet souvent que, pendant la première phase de décollage, le câble s’accroche à des brins d’herbe, ce qui
En raison de la maniabilité souhaitée mentionnée au point 3, le choix s’est porté sur un moteur à combustion interne comme système de propulsion. On a utilisé un moteur JAP à deux temps, disponible par hasard, d’une cylindrée de 38 cm³ et d’une puissance d’un peu plus d’un PS à 4 500 tr/min.
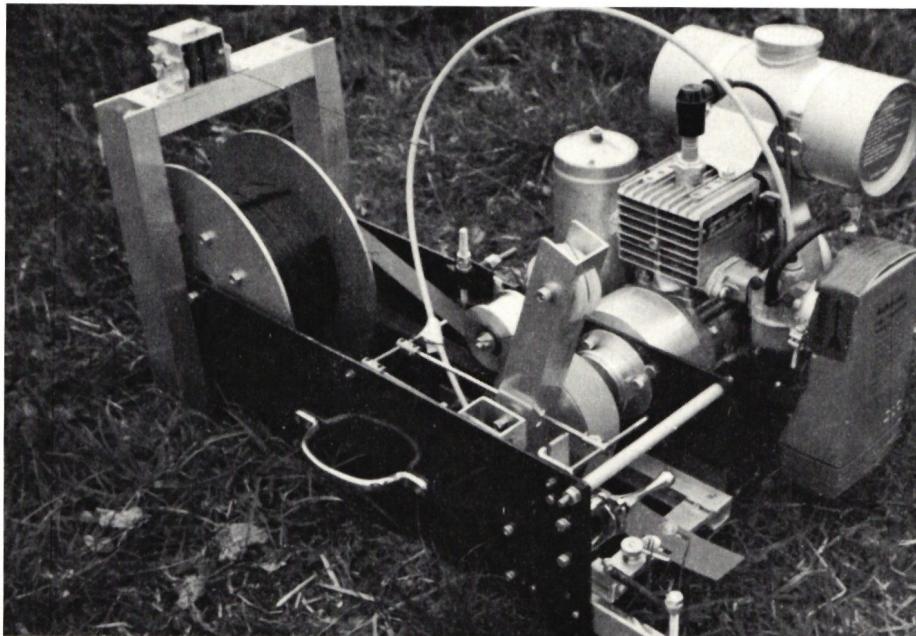
La structure du dispositif de lancement en hauteur se composait désormais des éléments de construction suivants :
- Câble
- Tambour de câble
- Entraînement du tambour à câble
- Frein de tambour de câble
- Commande du moteur
est soudainement tiré par le modèle qui s'élève. La tension du câble diminuerait alors brusquement si cela n'était pas compensé par une réserve suffisante de vitesse d'enroulement. La tension reste alors pratiquement constante, ce qui rend la procédure de décollage extrêmement simple.
Si, par exemple, on dispose d’une puissance motrice de 1 PS = 75 mkp/s, on obtient, en se basant sur une force de traction requise de 5 kp, une vitesse d’enroulement possible de
75 mkp/s : 5 kp = 15 m/s = 54 km/h.
Le fonctionnement par une seule personne exigé au point 2 suppose, d’une part, que la force de traction reste de manière fiable limitée à la valeur souhaitée, indépendamment de la vitesse du vent, et, d’autre part, que le démarrage du treuil puisse être déclenché à distance d’une manière ou d’une autre. Le modèle étant de préférence remis sur le site du treuil, le câble doit donc être acheminé du treuil vers une poulie de renvoi ancrée au sol, puis revenir vers le treuil. De cette manière, on garde le treuil sous contrôle permanent et on peut interrompre la procédure de démarrage en cas de besoin...
Enfin, le tambour doit être freiné efficacement lorsque le câble est détendu, afin d’éviter la formation de boucles lâches et les enchevêtrements qui en résultent.
On a utilisé comme corde un monofilament Perlon de 0,9 mm. Sa résistance à la rupture est moins sollicitée lors du décollage proprement dit que lors de la récupération après le décollage. Par rapport à la corde tressée, il se distingue par une plus grande élasticité, ce qui, grâce à la forte accélération initiale, permet de lancer le modèle à l'arrêt comme lors d'un décollage à l'élastique, mais nécessite un dispositif de freinage pour le tambour à corde.
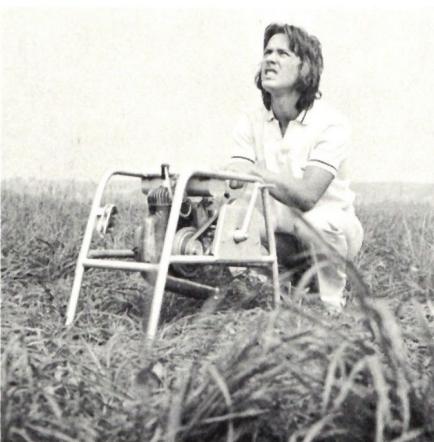
Le tambour à câble a été dimensionné de manière à pouvoir y enrouler 700 m du câble en Perlon décrit, en formant une couche pas trop épaisse. Cela a pu être réalisé avec un diamètre d'âme de 10 cm et une largeur identique, ce qui a rendu superflue toute guidage contrôlé du fil. La vitesse de rotation du tambour a été calculée à partir de ses dimensions et de la vitesse d'enroulement maximale possible :
16,5 m/s : (2 × 0,05 m) = 3 150 tr/min
Pour l’adapter à la vitesse de rotation du moteur de 4 500 tr/min, il fallait donc un rapport de réduction de 1,5 : 1.
Pour l'entraînement du tambour à câble, on a opté pour un entraînement par courroie plate, fonctionnant comme un accouplement à glissement, qui limite de la manière la plus simple la force de traction à la valeur maximale souhaitée en fonction de la tension réglée de la courroie. La transmission de la force à la courroie s'effectue par l'intermédiaire d'un embrayage centrifuge, monté directement sur le vilebrequin, qui se désengage en dessous d'environ 1 500 tr/min et permet ainsi le déroulement du câble lorsque le moteur est à l'arrêt.
Le frein du tambour à câble a été conçu comme un frein à bande. Une bande de freinage fait le tour du boîtier rotatif de l’embrayage centrifuge et, à l’état freiné, maintient sa tension grâce à la traction d’un levier à ressort, dont l’extrémité mobile est elle-même munie d’une poulie de renvoi pour le câble. Le câble de décollage s'éloigne alors du tambour à câble pour rejoindre ladite poulie de renvoi, en fait le tour, puis se dirige dans la direction opposée vers une deuxième poulie de renvoi ancrée à quelques centaines de mètres de là, avant de revenir vers le treuil. Si l’on tend alors le câble, celui-ci exerce une force sur la poulie de renvoi du levier de frein, de telle sorte que ce dernier est dévié à l’encontre de son ressort de rappel. La bande de frein se détend alors et le tambour est libéré. Lorsque la corde se détend à nouveau, le tambour est à nouveau freiné.
Le rôle de ce frein est plus important qu'on ne le pense au premier abord. Lorsque la corde s'enroule sous l'effet de la charge, elle a tendance à se coincer facilement entre les spires, ce qui fait qu'il faut parfois exercer une tension plus importante pour la dégager lorsqu'on la déroule après le décollage. En raison de son élasticité, le câble est alors considérablement étiré, et s’il se libère soudainement, l'énergie emmagasinée dans celui-ci entraîne le tambour de câble dans une rotation fulgurante ; sans dispositif de freinage, une grande quantité de câble serait alors projetée dans tous les sens et des boucles s'enrouleraient autour de toutes les parties saillantes.
Une autre fonction du levier de frein consiste à réguler la puissance du moteur. Lorsque le câble est détendu et que le frein est donc serré, le carburateur est en position de ralenti ; si le câble est tendu et que le levier est ainsi dévié en desserrant le frein, il donne simultanément de l’accélération via un câble Bowden, le moteur accélère et l’embrayage centrifuge qui s’enclenche commence à faire tourner le tambour de câble. La tension du câble augmente ainsi davantage
et le levier de frein est tiré jusqu’à sa butée, ouvrant ainsi complètement le papillon des gaz. En maintenant le câble tendu, on enroule alors quelques mètres jusqu’à atteindre la tension maximale, après quoi le tambour s’immobilise à nouveau ; la transmission par courroie fonctionne, rappelons-le, comme un embrayage à glissement. Au cours de cette phase, il est possible de contrôler une nouvelle fois le modèle en toute tranquillité avant de le lancer, par exemple pour vérifier si le récepteur est bien allumé. Si, ce qui peut arriver, le câble venait à se rompre brusquement, le relâchement soudain de la tension du câble mettrait le moteur au ralenti et bloquerait le tambour. Le risque de sur-régime du moteur est ainsi écarté, et le pilote peut se concentrer pleinement sur le modèle. Pour mettre fin à la procédure de décollage, il suffit d’arrêter le moteur en court-circuitant l’allumage, par exemple en appuyant fermement l’index humidifié sur la prise de la bougie. Une fois le moteur arrêté, le tambour à câble est libéré et, en cas de vent fort, il peut tourner en sens inverse, ce qui garantit un désengagement en toute sécurité.
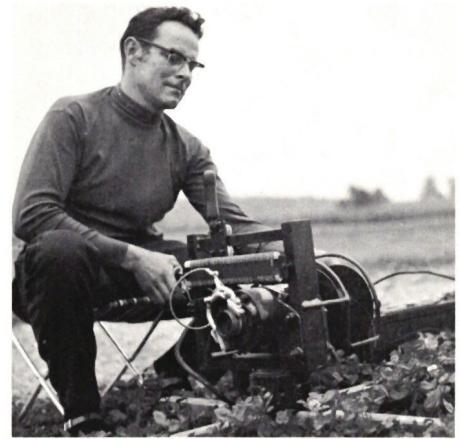
Le treuil décrit ci-dessus est désormais utilisé depuis trois ans, et plus d'un millier de lancements, avec des modèles allant de l'Amigo au Super-Alpha, ont démontré son efficacité. Le lancement se déroule de manière moins critique qu'avec n'importe quelle autre méthode, et il est possible d'atteindre des hauteurs de largage importantes, pratiquement indépendamment du terrain. Un PB-51 DV plane pendant 4 min 50 s avec 300 m de câble dans un air calme. Son utilisation lors de compétitions a régulièrement donné d’excellents résultats, bien que, par rapport au lancement à la main avec contrôle de renvoi, la quantité de câble enroulée soit doublée, ce qui réduit légèrement la hauteur de largage. Son fonctionnement est extrêmement économique : un décollage en hauteur dure 15 s, ce qui, en utilisation collective, représente une consommation de 0,2 l de mélange d'essence pour moteur à deux temps par après-midi. La mise en place de l’installation nécessite environ un quart d’heure, tout comme le rangement. Il ne manque plus qu’un dispositif de récupération du câble, mais celui-ci est au moins déjà prévu dans la conception.
Dans l'ensemble, ce dispositif de lancement en hauteur constitue une alternative à la voile motorisée, dans la mesure où il permet d'atteindre des hauteurs de largage de 200 m en vol solo autonome, sans avoir à subir le bruit, les modèles encrassés ni la détérioration des caractéristiques de vol due à l'ajout d'un moteur.
Henrich Steiner


FÊTE DES VACANCES 2026 À LA MG USTER
 Martin Wunderli

TU VOIS CE QUE JE VEUX DIRE ? LES 125 ANS DE L'AÉRO-CLUB DE SUISSE
 Emil Giezendanner

PETITS VOILIERS À L'ALLURE DE MODÈLES RÉDUITS
Res Dauwalder
DE LA FIERTÉ ET DE BONNES IDÉES
 Markus Nussbaumer

Actualités de HEBU

PAR LES JEUNES, POUR LES JEUNES
Lorena Betschen
ATOM, LE NOUVEAU BUS À DEUX ÉTAGES DE CPLR
 Matthias Bosshard

APERÇU DE L'HISTOIRE DE L'AVIATION NAUTIQUE

34e CAMP DE MODÉLISME ALPIN DE HAHNENMOOS
Res Dauwalder
CORSAIR F4U – UN WARBIRD AU LOOK INOUBLIABLE
Jürgen Rosenberger, Jürgen Prinz
BIENVENUE, NOUVEAU MEMBRE!
Andrea Bolliger
Actualités sur Leomotion.com

L'HISTOIRE DU PC-21
Emil Giezendanner
COUPE DES ALPES – OBSERVER ET APPRENDRE
Rodito Nussbaumer
JUMELAGE
Wolfgang Voeller
EURO CONTEST GLIDER ACRO TOUR AUTRICHE 2026

BOSSHARD, RESPONSABLE DE L'ÉQUIPE « THIS »
Rodito Nussbaumer
JOURNÉE D'INITIATION AU MFV DE WETTINGEN
Urs Keller
CHAMPIONNATS D'EUROPE DE F3A À SAINT-MACAIRE, EN FRANCE
Matthias Bosshard
52. COUPE DES ALPES 2026
Emil Giezendanner
MICRO OV-10 BRONCO 645 MM DE E-FLITE

VOL LIBRE EN PLEIN ÉTÉ
Urs Muntwyler
SOUVENIRS
Wolfgang Völler
ACTUALITÉS DE HEBU
 Julia Bucher

RÉGION NOS – UN PÔLE DE L'AVIATION ÉLECTRIQUE
Emil Giezendanner
VON 0 AUF 100
Markus Nussbaumer
TU VOIS CE QUE JE VEUX DIRE AU PAYS DU SOURIRE
Emil Giezendanner
SWISS FREESTYLE CHALLENGE : DE 0 À 100 EN 9 MOIS !
 René Koblet