
Une question d'attitude
Il paraît qu'il y a des pilotes qui parviennent à transformer un modèle ARF haut de gamme en une « prothèse de vol ». Et cela tient exclusivement à des réglages inadaptés. Car : on vole comme on règle ! « Prise en main et réglage » : cela ne signifie en aucun cas « piloter le modèle tout en actionnant les commandes de trim sur l'émetteur ». Ce serait bien trop simple ; ces termes recouvrent en réalité bien plus que cela.
Tout recommence dans l'atelier. En effet, si les angles du modèle ne sont pas correctement alignés les uns par rapport aux autres, il ne peut pas voler droit. Et même la technologie de télécommande assistée par ordinateur la plus moderne ne peut plus compenser entièrement des empennages qui pendent de travers sur le fuselage. Le réglage des mixeurs, nécessaire dans de tels cas, n’est pas non plus la solution miracle, car tous les réglages dépendent de la vitesse. Et bien des centres de gravité complètement décalés, dus à un déséquilibre du modèle dans l’atelier, ont déjà provoqué un « salto fatale » dès le premier vol.
En revanche, un modèle soigneusement construit et correctement réglé en atelier présente un bilan positif. La mise au point des débattements de gouvernes, finalement nécessaires car ils doivent être adaptés aux habitudes de pilotage personnelles
, ainsi que la recherche de la position optimale du centre de gravité et de l’EWD relèvent alors effectivement de la rubrique « mise au point en vol et réglage ».
Un planeur électrique entre également dans cette catégorie, même s’il comporte deux paramètres de réglage supplémentaires : le pas du moteur et la traction latérale. Contrairement au modèle à moteur, cette dernière est ici négligeable, contrairement au pas. Nous en arrivons toutefois à un point où même les perfectionnistes hésiteront à effectuer les réglages nécessaires (sur une cloison moteur déjà entièrement imprégnée de résine) au niveau de la fixation du moteur et opteront pour un mélangeur ; lorsque le moteur tourne, la gouverne de profondeur s'abaisse légèrement. Avec un mélange bien dosé, ce petit défaut peut être facilement compensé.
Les choses se compliquent vraiment lorsqu’il s’agit de régler un « dinosaure » technique doté d’une aile à 6 volets (qui dispose en plus de volets de perturbation), d’un train d’atterrissage escamotable avec frein de roue, d’un crochet de remorquage et éventuellement d’un moteur repliable. Du moins, lorsque chaque fonction doit disposer de son propre canal.
Mais au cours de la dernière décennie, l'industrie nous a fourni des outils véritablement puissants : des modèles parfaitement assemblés, notamment ceux de la catégorie des crustacés, et des télécommandes utilisant la technologie 2,4 gigahertz ! À l’époque des mégahertz, on ne dépassait pas les 12 canaux, et il arrivait parfois qu’on se retrouve à court de canaux. Aujourd’hui, les émetteurs capables de commander individuellement 16, 18 servos, voire plus, sont une véritable aubaine, notamment pour nos passionnés de grands planeurs qui utilisent de nombreux servos.
Mais revenons à notre point de départ, car même une aile à quatre volets classique doit être correctement réglée. Et c’est là qu’une fiche technique complète et de qualité, qui devrait en principe accompagner chaque modèle et indiquer les réglages de base correspondants, s’avère d’une grande aide. Si, comme c’est malheureusement souvent le cas ces derniers temps, aucune fiche technique de réglage n’est fournie, on ne peut que se fier à l’expérience acquise avec des modèles similaires. Une fois les préréglages effectués, il s’agit de procéder point par point à la mise au point fine en vol.
L’autre cas, le plus défavorable, se présente alors sans doute ainsi : l’EWD et le centre de gravité ne sont pas corrects, les ailerons ne sont pas
réglés correctement, voire ne sont pas différenciés du tout. Les pilotes de tels engins ne bénéficient plus depuis longtemps de ma compassion, car celui qui, malgré les meilleurs conseils, ne veut rien entendre, passera sans doute sa vie à faire voler une béquille dans les airs.
Mais ces personnes-là ne le savent pas, car elles n’ont tout simplement jamais eu entre les mains un modèle correctement réglé. Une autre indication de l’incertitude de certains novices en matière de physique du vol est l’opinion souvent entendue selon laquelle un modèle à l’avant lourd devrait suivre une trajectoire rectiligne et infiniment longue jusqu’à l’impact, car le poids situé à l’avant du fuselage tirerait l’appareil vers le bas. Mais l’opinion populaire à ce sujet est erronée, comme nous allons le voir.
Mais il ne faut pas non plus passer sous silence le fait qu’il existe des situations où l’espoir de surprendre le coupable en flagrant délit se réalise rarement. Car lorsque absolument rien ne va dans le modèle, cela devient particulièrement difficile. Il faut alors adopter une approche de détective, et la règle de base est la suivante : ne modifier qu’un seul paramètre à la fois, jamais deux à la fois, sinon on ne sait plus ensuite quelle modification a eu quel effet. →
C'est précisément pour cette raison que les conditions mécaniques doivent être respectées. Cela implique non seulement que l'aile et l'empennage horizontal soient parallèles l'un à l'autre, mais aussi que les leviers de sortie des servos soient centrés (à l'exception des servos d'ailerons) et que la pale de chaque gouvernail le soit également. De très légers écarts sont tolérés et souvent inévitables, car un demi-tour sur une chape M2 peut s’avérer insuffisant ou déjà excessif. L’auteur se considère satisfait lorsque ce décalage électronique de la position zéro du servo se situe en dessous de huit pour cent.
Quiconque suit ces conseils se présentera à l’aérodrome avec un modèle déjà correctement préréglé et ne fera donc pas partie de ce groupe discutable qui commence par taper frénétiquement sur l’émetteur pour tenter de corriger électroniquement des « réglages faussés » sur le modèle.
Il est tout aussi important que, dans l’atelier, le centre de gravité (qui, espérons-le, est indiqué) soit mesuré et que les débattements des gouvernes, y compris la différenciation, soient vérifiés ; pour les planeurs électriques, il est recommandé, par mesure de précaution, de régler un moteur de mixage sur la gouverne de profondeur et de l’activer à quelques pour cent. Il faudra effectuer des vols d’essai pour déterminer le pourcentage exact. À ce jour, l’auteur n’a encore jamais trouvé d’indications raisonnables concernant ce point – et celui, non moins important, du mixage de profondeur – chez Butterfly.
Mais ce n’est pas tout, loin s’en faut, car notre planeur a besoin de
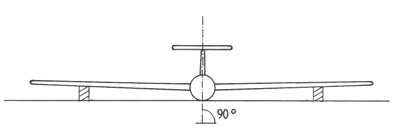
ce qu'on appelle une « différence d'angle de réglage », ci-après dénommée EWD. Le terme « angle de réglage » indique qu'un angle est ici réglé. La « différence », quant à elle, désigne un écart entre deux valeurs. Comme nous volons en principe avec une EWD positive, voici l’explication la plus simple : la corde du profil de l’empennage horizontal est parallèle à la ligne zéro imaginaire du fuselage, tandis que celle de l’aile présente un angle d’attaque positif. Le schéma 1 illustre ce que cela signifie.
Il ne faut pas croire que ce fameux demi-millimètre (au niveau de la surface !) soit ici déterminant. Un exemple concret : supposons une profondeur de racine de 25 cm au niveau de la surface. Le modèle est calé sur l'établi, le fuselage se
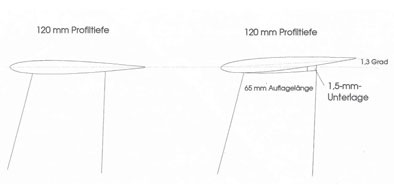
trouve visuellement en position de vol, l'empennage horizontal est calibré à zéro par rapport à l'établi. Ses distances entre le bord d'attaque et le bord de fuite par rapport au support sont donc identiques. Si l’aile présente un écart de 2,18 millimètres (le bord de fuite étant 2,18 mm plus proche du support), cela correspondrait à un EWD de 0,5 degré. Nous oublions donc très vite ces 2,18 mm et arrondissons à 2,2. Si notre modèle nécessitait un angle d’incidence de 1 degré, cela représenterait déjà 4,4 mm. Pour clarifier les choses : la différence de distance entre le bord d’attaque et le bord de fuite de l’aile par rapport au support s’élèverait alors à 4,4 mm ! Mais comme cela est à peine mesurable, nous arrondissons à 4,5 millimètres (dessin 2).
Si la longueur d’appui de l’empennage horizontal – ou, dans le cas d’un empennage en croix pendulaire, ses exigences
– n’est pas correcte, la situation est similaire. Là encore, un exemple permettra de mieux comprendre : notre empennage horizontal a une profondeur de racine de 120 mm, mais sa longueur d’appui n’est que de 65 mm, ce qui est la mesure déterminante ! Si nous ajoutons par exemple 1,5 mm à l’arrière, cela correspond à une modification de l’angle d’incidence de 1,3 degré ! Le dessin 3 illustre clairement la situation. Lors du réglage, le fuselage se trouve systématiquement en position de vol ; la distance entre les bords d’attaque et de fuite et le support est déterminée par la forme du profil. Pour les modèles de la génération actuelle, on peut partir du principe que ces spécifications sont correctes. Nous verrons plus tard ce qu’il faut faire si ce n’est pas le cas. Mais notre aile possède également un profil, notre modèle une conception globale, et c’est cette interaction qui en fait
ce qu’il est : performant en thermique, adapté au vol de distance ou tout simplement polyvalent. Dans ce dernier cas, à moins qu’elle ne soit équipée de volets de courbure, il faut souvent faire de légers compromis dans les deux sens, ce qui ne l’empêche toutefois pas d’être l’appareil le plus polyvalent qui soit.
Prenons par exemple un modèle de la célèbre gamme d'Helmut Quabeck, le HQ 3/12. Le code numérique nous indique qu'il s'agit d'un profil présentant une courbure de 3 % sur la ligne médiane et une épaisseur de 12 % (figure 4). Un profil présentant cette courbure et cette épaisseur a, par nature, ses atouts dans le vol thermique. Le choix de ce profil implique donc d’emblée une priorité accordée aux performances en thermique. Ce qui ne signifie pas pour autant qu’un modèle équipé d’un HQ 3/12 ou d’un profil similaire soit un « canard boiteux ». Les pilotes évoluant principalement en plaine opteront ici pour un angle d’attaque effectif (EWD) d’environ deux degrés, ce qui rendra toutefois le vol rapide pratiquement impossible, car pour que le modèle prenne de la vitesse (ce qu’il ne peut de toute façon pas vraiment faire avec cette configuration), doit être maintenu en permanence en vol à forte inclinaison de trajectoire grâce à un débattement de la gouverne de profondeur.
Un exemple qui va exactement dans le sens opposé serait l’utilisation d’un RG 14. Pour un modèle principalement destiné au vol thermique, aucun constructeur sensé ne choisirait ce profil. Pour un modèle polyvalent destiné également au vol de pente, ce profil constituerait toutefois un bon choix s’il était associé à une EWD nettement plus faible, d’environ un degré.
À titre de contre-exemple au HQ 3/12 évoqué précédemment, prenons un HQ 1,5/12 (dessin 5). Ici aussi, l’épaisseur est de 12 %, mais sa courbure médiane n’est que de 1,5 %. En comparant les deux schémas,
on comprend rapidement ce que cela signifie (schémas 4 et 5). Ce profil, qui se rapproche des qualités d’un modèle polyvalent, ne sera toutefois jamais aussi performant dans les thermiques que son cousin plus fortement cambré. Cet exemple suppose des ailes sans volets de cambrure.
Avant de se rendre à l'aérodrome, il faut peser le centre de gravité conformément à la fiche technique ; notre modèle est également équilibré autour de l'axe longitudinal, les deux moitiés de l'aile ayant un poids statique identique. En règle générale, il faudra ajouter
un peu de plomb de trim dans un arc de bord.
Il ne s'agit pas ici d'un exposé hautement scientifique – car ce « moment de roulis négatif » si souvent évoqué parmi les modélistes n'existe en réalité pas –, mais plutôt de connaissances issues de la pratique, que Manfred Metzger et Berthold Becker comprendront eux aussi. Par conséquent, ce qui est dit ici ne doit être considéré que comme globalement correct.
Le décollage à la main, si souvent cité et décrié, n’est pas non plus pratiqué. C’est bien trop dangereux en plaine. Il y a beaucoup trop peu de portance sous les ailes ! Le remorquage à moteur est la méthode la plus sûre pour faire monter un planeur en altitude. Avec un planeur électrique, la puissance du moteur nous rend autonomes. Ce n’est que sur une pente très raide que le décollage à la main sans moteur est autorisé, donc aussi – voire surtout – pour les planeurs.
Une fois le modèle en vol, il s’agit tout d’abord de le mettre en vol horizontal raisonnable—
de le faire voler tout droit vers la droite. Pour cela, quelques corrections de trim seront sans doute nécessaires lors du premier vol ; moins il y en aura, mieux ce sera. Pour cela, nous utilisons effectivement les trims de notre émetteur. En ce qui concerne l’EWD, les pilotes de modèles à empennage pendulaire bénéficient d’un petit avantage, car ce type d’empennage ne dispose pas de surface d’amortissement fixe. Mais même avec un empennage amorti, cela n’a dans un premier temps aucune importance si le volet de gouvernail est légèrement excentré pour le vol horizontal. En effet, l’EWD est totalement indifférent au fait qu’il soit réglé en calant la surface d’amortissement de l’empennage horizontal à l’endroit approprié (c’est-à-dire à l’arrière ou à l’avant) ou via un gouvernail réglé. De même, la résistance supplémentaire due à un gouvernail réglé est, dans un premier temps, négligeable.
Donc : déterminer d’abord le centre de gravité (ce qui a déjà été fait en atelier), puis régler l’EWD à l’aide de la gouverne de profondeur en vol, de manière à
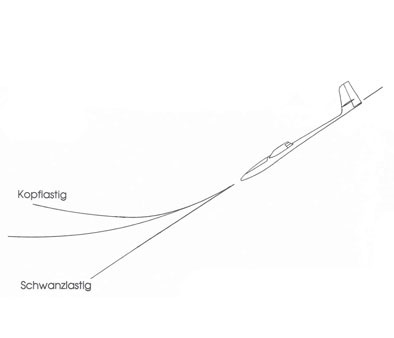
ce que notre modèle vole en ligne droite ; et c’est là que nous arrivons à la plus grave de toutes les erreurs de raisonnement, à savoir un modèle trop chargé à l’avant ou à l’arrière. Pour vérifier ces paramètres, nous devons faire une manœuvre de piqué avec notre modèle, le mettre en vol incliné (environ 30 degrés suffisent), puis relâcher brusquement le manche de profondeur.
Ce qui se passe à ce moment-là est déterminant pour la suite de la procédure. Si le modèle maintient sa trajectoire pendant un certain temps avant de se stabiliser tout seul en décrivant un arc en douceur, nous pouvons carrément oublier le reste de l’ajustement autour de l’axe transversal – une véritable aubaine ! En revanche, s’il se redresse plus ou moins brusquement après avoir relâché la manette, il faut noter un déséquilibre vers l’avant. Si l’inclinaison de la trajectoire…
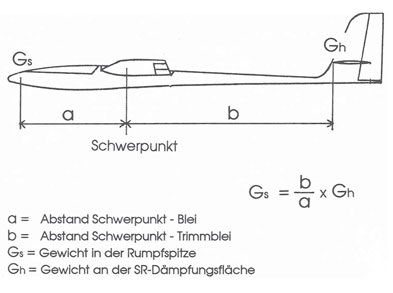
Si l'avion maintient son assiette ou si celle-ci devient même plus raide, c'est qu'il est en surpoids à l'arrière.
Cette affirmation peut sembler paradoxale à première vue, mais elle ne l’est pas. Si nous visualisons la situation sur le modèle, nous le comprendrons rapidement. Que se passe-t-il réellement lorsque l’on force un vol en ligne droite horizontale en actionnant les trims de l’émetteur ? En cas de surlourdage à l’avant – ce qui n’est pas si mal pour les premiers vols –, nous devons en effet déplacer le trim vers le haut pour atteindre cette trajectoire. Si l’on fait alors pencher le modèle vers l’avant (environ 30 degrés suffisent), sa vitesse augmente. Si nous relâchons brusquement le manche, notre trim haut agit plus fortement ; le modèle doit inévitablement se cabrer, car le gouvernail trimé vers le haut, en fonction de la vitesse, ne permet rien d’autre.
Dans le cas inverse, c’est-à-dire lorsque le centre de gravité est trop en arrière, un trim vers le bas est nécessaire pour que notre avion vole correctement à l’horizontale et en ligne droite. Si nous répétons l’exercice de mise en piqué, les conditions inverses se produisent (dessin 6).
Concernant l’angle d’attaque de l’aile (EWD) spécifié, il convient de noter que si l’angle d’attaque de l’aile par rapport à l’axe longitudinal du fuselage est trop faible, cela entraîne un « affaissement » du fuselage. Nous avons illustré cette situation de manière exagérée sur le dessin 7. Sous (1), l’aile est inclinée de manière exagérée par rapport à l’axe longitudinal. Avec ce réglage, le modèle suivra la trajectoire illustrée en (2) pour un vol en ligne droite correct, ce qui est visuellement impossible, car le fuselage reste constamment en piqué dans les airs. La version corrigée est ensuite présentée sous (3). L’excès d’angle de réglage au niveau du profil a été compensé, ce qui conduit à une assiette de vol raisonnable.
En temps normal, la situation ne deviendra sans doute jamais aussi extrême, car alors
le concepteur se serait alors lourdement trompé. De plus, il n’est pas possible, du tout, de corriger une aile dont l’inclinaison est beaucoup trop forte, du moins pas lorsque le fuselage présente un profil moulé. Si nous avons un tel fuselage, dont le profil est si mal
aligné par rapport à l’axe longitudinal, la situation est désespérée. Ce n’est qu’au prix de beaucoup d’efforts, à l’aide d’un mastic et d’un travail de ponçage au niveau du raccordement du profil, ce qui nécessite également une retouche de peinture correspondante, qu’il serait possible d’y remédier. Le dessin 8 représente un profil dont la corde définit nos points de mesure.
L’autre cas n’est certes pas idéal non plus, mais nettement meilleur. Le positionnement de notre empennage horizontal n’est pas correct. On part ici du principe d’un empennage en T ou en croix amorti. En vol, on recourt d’abord à nouveau au trim de l’émetteur. Car l’EWD s’en moque complètement… mais nous en avons déjà parlé. En ajoutant progressivement
des cales, nous nous rapprochons peu à peu de la valeur d’EWD qui ramène le volet de gouvernail en position zéro et confère au modèle des caractéristiques de vol satisfaisantes.
Veuillez procéder par petites étapes, car comme nous l’avons appris précédemment, 1,5 mm sur un empennage horizontal d’une profondeur de racine de 120 mm, c’est...
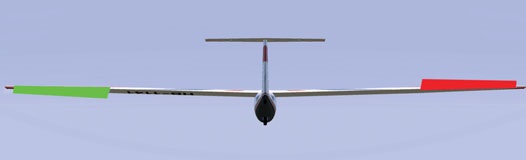
Nous volons comme nous réglons notre modèle, c'est un fait. Car même un pilote de haut niveau ne volera pas mieux avec un modèle mal réglé qu'un « bon pilote du dimanche » avec un modèle parfaitement réglé. Cela implique d’avoir les bons angles de braquage ainsi qu’une différenciation raisonnable des ailerons (schéma 9). Sur les modèles à volets de courbure, qui sont généralement freinés par des papillons, il faut en outre régler la fonction de réduction de la différenciation à 100 %. Quel est l’effet de cette fonction ? Eh bien, grâce à la différenciation réglée, l’aileron qui s’abaisse parcourt une course nettement plus courte que celui qui se relève. Avec le freinage « papillon », cela a pour conséquence que, lors d’une commande de gouverne, la gouverne concernée n’effectue pas un débattement suffisant et que la correction souhaitée de l’assiette de vol s’effectue beaucoup trop lentement. La réduction réglée à 100 %
que, lorsque les volets sont complètement sortis, la différenciation soit totalement désactivée dans cet état de vol et que la maniabilité soit maximale.
Sur les modèles qui réagissent de manière très directe et brusque aux débattements, il s’est avéré judicieux de régler des valeurs d’Expo appropriées. Pour la gouverne de profondeur, ne dépassez pas 15 %, sinon la sensation de pilotage devient trop « molle ». Ces 15 % environ ne correspondent, sur nos actionneurs de gouverne équipés de disques rotatifs ou de leviers de servo, à rien d’autre qu’à une linéarisation (souhaitée).
Pour amener le modèle à effectuer un virage en cercle net et empêcher le lacet gênant autour de l’axe vertical (ce que les spécialistes appellent le couple de lacet négatif des ailerons), il est impératif de régler la différenciation des ailerons. Son ampleur dépend de la taille et de la forme des gouvernes. Je n’ai encore jamais eu de planeur qui n’ait pas nécessité au moins 30 %. Si cette option n’est pas utilisée, notre planeur sortira du virage, et ce de préférence au moment où nous n’en avons absolument pas besoin : en vol lent, lorsque
nous nous battons pour rester en l’air, ou en pente lorsque l’appareil perd de l’altitude. En plaine, il en va bien sûr de même. En principe, on peut donc retenir que les modèles bien réglés sont les meilleurs planeurs !
Un exemple permettra d'illustrer ici l'importance d'un réglage précis de la différenciation des ailerons. La différenciation pour le vol normal et le vol en cercle est réglée et fonctionne correctement. Cependant, lors d'un tonneau, on constate que le planeur ne roule pas correctement autour de son axe longitudinal, mais « vacille », de telle sorte que, lorsqu'on l'aborde par la droite et qu'on effectue un tonneau vers la droite, il se déplace vers nous. Cela signifie tout simplement que l'aileron droit monte trop par rapport à l'autre. En d'autres termes : l'aileron qui descend ne parcourt pas une course suffisante. Il nous faut donc plus de course en réduisant la différenciation. Tout cela relève de la mise au point fine, mais c’est précisément ce qu’il faut, car tous nos efforts découlent de la volonté de créer un modèle volant le plus parfaitement possible.
R.M.
Vérifier le centre de gravité en effectuant un vol d'essai. Piloter en suivant une trajectoire inclinée d'environ 30 degrés, puis relâcher brusquement la manette de profondeur. Si le modèle se cabre, c'est qu'il est trop lourd à l'avant. Il faut alors retirer du lest de l'avant du modèle. Si la trajectoire est maintenue pendant un certain temps et qu’un virage de rattrapage en douceur s’effectue ensuite de manière autonome, le réglage est correct. Si le modèle ne se rattrape pas, ou trop lentement, ou s’il adopte une trajectoire encore plus raide, c’est qu’il est trop lourd à l’arrière. Ajouter du lest à l’avant.
Le planeur doit pouvoir effectuer des virages serrés sans dévier. Cela vaut également pour les changements d'inclinaison effectués à grande vitesse : il ne doit en aucun cas yawer autour de l'axe vertical lors de l'actionnement des ailerons. Lors de ce contrôle, il convient d'effectuer des débattements complets. La différenciation doit être augmentée progressivement jusqu’à obtenir un comportement en vol agréable ; il n’y a toutefois pas de problème si le modèle effectue alors encore correctement un tonneau. Si ce n’est pas le cas, la différenciation doit être réglée différemment pour la voltige à l’aide d’un interrupteur externe pendant cette phase de vol.
Les deux volets de compensation doivent s'ouvrir et se fermer simultanément et dans la même mesure, sinon le modèle quittera la trajectoire suivie et s'écartera. En fonction de l'effet des volets de compensation, il est possible de regagner un peu d'altitude pendant la phase de vol ou d'atterrissage. Si l'effet des volets de compensation est trop faible, on peut ajouter un peu de « butterfly ».
Tous les volets de gouvernail doivent présenter les mêmes amplitudes de débattement ; sinon, notre modèle tirera d'un côté, ce qui n'est pas souhaitable ! Il faut ajuster la profondeur en conséquence. Régler la réduction de la différenciation des ailerons sur 100 %.
Ralph Müller


FÊTE DES VACANCES 2026 À LA MG USTER
 Martin Wunderli

34e CAMP DE MODÉLISME ALPIN DE HAHNENMOOS
Res Dauwalder
L'HISTOIRE DU PC-21
 Emil Giezendanner

DE LA FIERTÉ ET DE BONNES IDÉES
 Markus Nussbaumer

TU VOIS CE QUE JE VEUX DIRE ? LES 125 ANS DE L'AÉRO-CLUB DE SUISSE
Emil Giezendanner
CORSAIR F4U – UN WARBIRD AU LOOK INOUBLIABLE
Jürgen Rosenberger, Jürgen Prinz
PETITS VOILIERS À L'ALLURE DE MODÈLES RÉDUITS
Res Dauwalder
Actualités de HEBU

ATOM, LE NOUVEAU BUS À DEUX ÉTAGES DE CPLR
 Matthias Bosshard

APERÇU DE L'HISTOIRE DE L'AVIATION NAUTIQUE

JOURNÉE D'INITIATION AU MFV DE WETTINGEN
Urs Keller
BIENVENUE, NOUVEAU MEMBRE!
Andrea Bolliger
JUMELAGE
Wolfgang Voeller
EURO CONTEST GLIDER ACRO TOUR AUTRICHE 2026

PAR LES JEUNES, POUR LES JEUNES
Lorena Betschen
BOSSHARD, RESPONSABLE DE L'ÉQUIPE « THIS »
Rodito Nussbaumer
Actualités sur Leomotion.com

COUPE DES ALPES – OBSERVER ET APPRENDRE
Rodito Nussbaumer
CHAMPIONNATS D'EUROPE DE F3A À SAINT-MACAIRE, EN FRANCE
Matthias Bosshard
52. COUPE DES ALPES 2026
Emil Giezendanner
MICRO OV-10 BRONCO 645 MM DE E-FLITE

VOL LIBRE EN PLEIN ÉTÉ
Urs Muntwyler
SOUVENIRS
Wolfgang Völler
ACTUALITÉS DE HEBU
 Julia Bucher

RÉGION NOS – UN PÔLE DE L'AVIATION ÉLECTRIQUE
Emil Giezendanner
VON 0 AUF 100
Markus Nussbaumer
TU VOIS CE QUE JE VEUX DIRE AU PAYS DU SOURIRE
Emil Giezendanner
SWISS FREESTYLE CHALLENGE : DE 0 À 100 EN 9 MOIS !
 René Koblet