
Commutateur électronique PILOT de Graupner
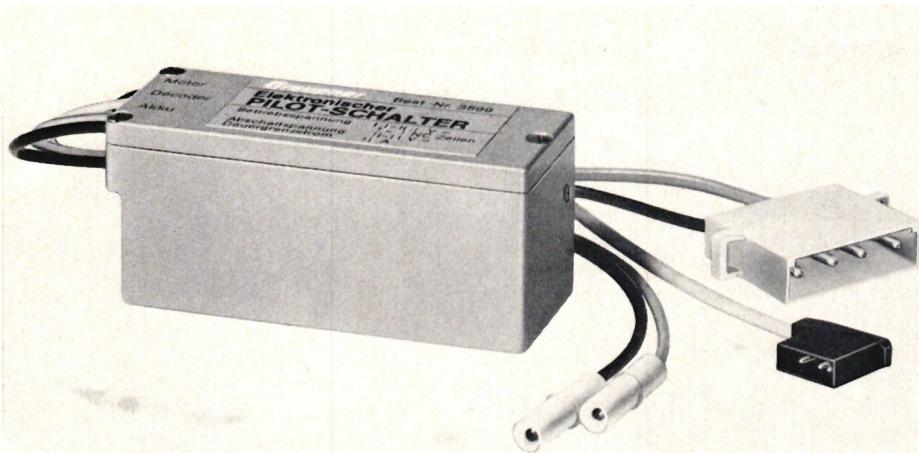
Le commutateur de pilotage Graupner est petit et léger (à peu près de la taille d'un grand servo) et remplace les commutateurs mécaniques actionnés par des servos. Il comporte deux relais à contacts dorés pour les positions « Arrêt » et « Marche », ainsi que pour l'inversion de polarité. Contrairement aux interrupteurs électroniques, les relais fonctionnent sans aucune perte. Un petit appareil discret qui fait pourtant ses preuves dans l'aéromodélisme électrique.
1. Fonctionnement
Cet appareil multifonction permet de commander à distance le moteur électrique de propulsion : en marche avant (direction A) pour la propulsion, en arrêt et en marche arrière (direction B) pour l'inversion de poussée. De plus, la batterie de propulsion est automatiquement coupée lorsque la tension de fin de décharge est atteinte, ce qui la protège ainsi contre une décharge profonde nuisible.
Le commutateur PILOT est principalement utilisé avec les propulsions électriques à réducteur et équipées de grandes hélices, car l’effet de l’inversion de poussée y est alors particulièrement efficace.
Le raccordement du commutateur PILOT s'effectue à l'aide d'un connecteur plat à 3 broches sur un module décodeur SC de l'unité de réception. Le moteur d'entraînement est raccordé aux deux prises AMP MATE-N-LOK individuelles. Attention : pour modifier le sens de rotation défini du moteur d'entraînement, il suffit d'inverser les deux câbles de raccordement du moteur. La ou les batteries d'entraînement ne doivent pas être branchées à l'envers.
2.1. En cas d’utilisation d’une seule batterie (par ex. 7/RSH 1,2), seuls les deux contacts extérieurs sont utilisés. Respecter la polarité (code couleur) !
2.2. Si deux batteries doivent être montées en série (par exemple 2 batteries 4/RSH 1,2), chaque batterie est raccordée à la paire de prises extérieures.
La tension de fin de décharge dépend de l'intensité du courant et se situe entre environ 0,8 V et 1,0 V par cellule.
En cas de charges élevées, pour lesquelles l'autonomie d'une batterie complètement chargée est d'environ 10 minutes, par exemple lors de l'utilisation dans des modèles réduits d'avions électriques, on peut considérer une valeur d'environ 0,8 V par cellule ; pour des charges plus faibles, la tension de fin de décharge est proportionnellement plus élevée.
Le commutateur PILOT dispose de deux potentiomètres de réglage permettant d’ajuster la tension de fin de décharge (tension de coupure) et la course. Un petit tournevis est utilisé pour effectuer ces réglages.
Pour cela, il est nécessaire de procéder à un essai de fonctionnement du groupe motopropulseur électrique intégré au modèle. Afin de limiter la durée de l'essai et, par conséquent, la sollicitation du moteur électrique, la batterie de propulsion n'est chargée que pendant environ 5 minutes au lieu de 30 minutes.
Pendant l'essai, la chute de tension est surveillée à l'aide de l'appareil de mesure.
Lorsque la tension de fin de décharge est atteinte, on tourne le potentiomètre désigné par « tension de coupure » jusqu’au point où le moteur s’arrête. La tension remonte alors, car la batterie n’est plus sollicitée.
Le moteur ne peut pas être remis en marche après l’arrêt automatique. L’appareil n’est à nouveau opérationnel qu’après l’insertion d’une batterie de traction chargée.
Pour effectuer un contrôle, il faut donc recharger brièvement la batterie. Lors du prochain essai, le point de coupure exact peut alors être lu sur l'appareil de mesure.
La limite inférieure de la tension de coupure est d’environ 5,5 V. Il est donc recommandé de n’utiliser cet appareil que si la tension de service est comprise entre 8,4 V au minimum et 16,8 V au maximum.
5.1. Pile VARTA 7/RSH 1,2 à 7 cellules en décharge à courant élevé : 7 × 0,8 V = 5,6 V.
5.2. Deux piles VARTA à 4 cellules 4/RSH 1,2 montées en série lors d'une décharge à courant élevé : 8 × 0,8 V = 6,4 V.
Se fait à l'aide du potentiomètre marqué en conséquence. Il est possible de modifier les points d'activation pour les deux sens de marche, c'est-à-dire que le moteur électrique d'entraînement est activé lorsque la course du manche de l'émetteur est plus petite ou plus grande.
Dans la pratique, le manche de commande de l'émetteur peut être à neutralisation ou sans neutralisation :
6.1. Fonctionnement avec un manche à effet neutre
L'appareil est réglé en usine pour ce mode de fonctionnement. Si un réajustement s'avère nécessaire, procédez comme suit :
Il est recommandé de régler la course de manière à ce que l’activation du sens de marche A puisse s’effectuer uniquement à l’aide du trim. Ceci est important pour pouvoir effectuer un décollage à la main du modèle électrique sans actionner le manche. L’activation du sens de marche B (inversion de poussée) n’est alors généralement pas possible avec le trim seul, mais elle n’est pas non plus nécessaire.
Pendant le vol, il est recommandé de remettre le trim en position centrale et d’effectuer l’activation et la désactivation à l’aide du manche. Un autre avantage de cette méthode de réglage réside dans le fait que, lorsque le modèle est posé au sol, le moteur ne peut pas démarrer accidentellement, car le manche de neutralisation est toujours en position centrale. Cela suppose toutefois que le trim soit également réglé en position neutre.
6.1.1. Réglage avec manette neutralisante
Lorsque le manche est poussé vers l’avant, le sens de marche du moteur doit correspondre à A (pour le vol) :
Trim vers l'avant, tourner le potentiomètre « Course » vers la gauche jusqu’à ce que le moteur démarre de manière sûre dans le sens de marche indiqué.
6.2. Réglage avec un manche non neutralisant
La manette vers l’avant doit correspondre au sens de rotation du moteur A (pour le vol).
La manette vers l'arrière doit correspondre au sens de rotation du moteur B (pour l'inversion de poussée).
Manette en position centrale : moteur arrêté.
Pour les fonctions mentionnées, régler le trim au centre et le manche à environ deux tiers de sa course vers l'avant.
Tourner le potentiomètre « Course » jusqu’à ce que le moteur démarre de manière fiable dans le sens de marche A.
Lorsque le manche est actionné vers l’arrière, le point de commutation pour le sens de marche B est alors automatiquement défini.
6.3. Réglages supplémentaires pour un manche non neutralisant
peuvent être effectués à votre convenance, par exemple pour la fonction suivante :
manette vers l’avant : moteur en marche avant
manette en arrière : moteur coupé, trim vers l'arrière et manette en arrière : moteur en marche arrière.
7.1. Inversion de poussée sur les modèles réduits électriques de type MOSQUITO et similaires
Le modèle peut être ramené rapidement et sans risque d’une grande altitude au niveau du sol, car l’inversion de poussée agit comme une sorte de frein thermique. Cela s’avère particulièrement avantageux dans des conditions météorologiques caractérisées par de très forts courants ascendants. Mais même par temps calme, l’utilisation de l’inversion de poussée est extrêmement efficace.
L'inversion de poussée convient également, dans certaines limites, pour corriger la trajectoire d'approche à l'atterrissage, à condition que le moteur soit coupé à une altitude suffisante.
En inversion de poussée, le modèle électrique suit une trajectoire très inclinée vers le bas à une vitesse de vol remarquablement faible. La maniabilité du modèle reste toutefois pleinement préservée.
Il est recommandé d’effectuer les premiers essais avec l’inversion de poussée à une altitude de vol plus élevée afin de se familiariser avec le comportement du modèle. L’angle d’assiette peut être réduit par des débattements appropriés de la gouverne de profondeur.
7.2. Le commutateur PILOT est principalement destiné aux modèles réduits d'avions électriques.
Une fois la tension de fin de décharge atteinte, le moteur ne peut plus être mis en marche. Le modèle atterrit en vol plané.
Ce n’est qu’après avoir branché une batterie chargée que le moteur peut à nouveau être mis en marche et arrêté.
7.3. Si le commutateur PILOT doit être utilisé dans le modèle MOSQUITO, le commutateur mécanique avec support en plastique inclus dans le kit de vol électrique ainsi que le servo nécessaire à l’actionnement de ce commutateur ne sont pas nécessaires.
Pour tout modèle réduit d'avion électrique, il convient de ne décharger la batterie pendant le vol que dans la mesure où le moteur peut encore être utilisé efficacement lors de l'approche.
Si, pour une raison quelconque, l'atterrissage doit être interrompu (par exemple, si des personnes traversent la piste d'atterrissage), il faut disposer d'une réserve suffisante pour redécoller. Si le moteur ne tourne plus que faiblement, un risque de décrochage existe lors du redécollage. Si l'interrupteur du pilote se désactive automatiquement lorsque la tension de coupure est atteinte, une approche d'atterrissage peut, dans certaines circonstances, devenir « dangereuse ». L’expérience montre que le moteur consomme énormément de courant, notamment en inversion de poussée, de sorte que la tension de coupure est rapidement atteinte après un vol prolongé. Si le commutateur se désactive à ce moment-là, il n’est plus possible de corriger une approche trop courte, etc. Ne vous laissez pas surprendre !
| Tension d'alimentation du système électronique | 4,8 V = |
| Tension de fonctionnement | 8,4 ... 16,8 V = correspond à 7 à 14 cellules NC |
| Plage de réglage de la tension de coupure | 5,5 ... 12 V = |
| Courant limite en continu max. | 15 A = |
| Poids env. | 90 g |
| Dimensions env. | 76 × 28 × 32 mm |
| Longueur du câble : env. | 200 mm |


FÊTE DES VACANCES 2026 À LA MG USTER
 Martin Wunderli

TU VOIS CE QUE JE VEUX DIRE ? LES 125 ANS DE L'AÉRO-CLUB DE SUISSE
 Emil Giezendanner

PETITS VOILIERS À L'ALLURE DE MODÈLES RÉDUITS
Res Dauwalder
DE LA FIERTÉ ET DE BONNES IDÉES
 Markus Nussbaumer

Actualités de HEBU

PAR LES JEUNES, POUR LES JEUNES
Lorena Betschen
ATOM, LE NOUVEAU BUS À DEUX ÉTAGES DE CPLR
 Matthias Bosshard

APERÇU DE L'HISTOIRE DE L'AVIATION NAUTIQUE

34e CAMP DE MODÉLISME ALPIN DE HAHNENMOOS
Res Dauwalder
CORSAIR F4U – UN WARBIRD AU LOOK INOUBLIABLE
Jürgen Rosenberger, Jürgen Prinz
BIENVENUE, NOUVEAU MEMBRE!
Andrea Bolliger
Actualités sur Leomotion.com

L'HISTOIRE DU PC-21
Emil Giezendanner
COUPE DES ALPES – OBSERVER ET APPRENDRE
Rodito Nussbaumer
JUMELAGE
Wolfgang Voeller
EURO CONTEST GLIDER ACRO TOUR AUTRICHE 2026

BOSSHARD, RESPONSABLE DE L'ÉQUIPE « THIS »
Rodito Nussbaumer
JOURNÉE D'INITIATION AU MFV DE WETTINGEN
Urs Keller
CHAMPIONNATS D'EUROPE DE F3A À SAINT-MACAIRE, EN FRANCE
Matthias Bosshard
52. COUPE DES ALPES 2026
Emil Giezendanner
MICRO OV-10 BRONCO 645 MM DE E-FLITE

VOL LIBRE EN PLEIN ÉTÉ
Urs Muntwyler
SOUVENIRS
Wolfgang Völler
ACTUALITÉS DE HEBU
 Julia Bucher

RÉGION NOS – UN PÔLE DE L'AVIATION ÉLECTRIQUE
Emil Giezendanner
VON 0 AUF 100
Markus Nussbaumer
TU VOIS CE QUE JE VEUX DIRE AU PAYS DU SOURIRE
Emil Giezendanner
SWISS FREESTYLE CHALLENGE : DE 0 À 100 EN 9 MOIS !
 René Koblet