
SebArt Sukhoi 29-140 – un poids plume de la catégorie des 2 mètres
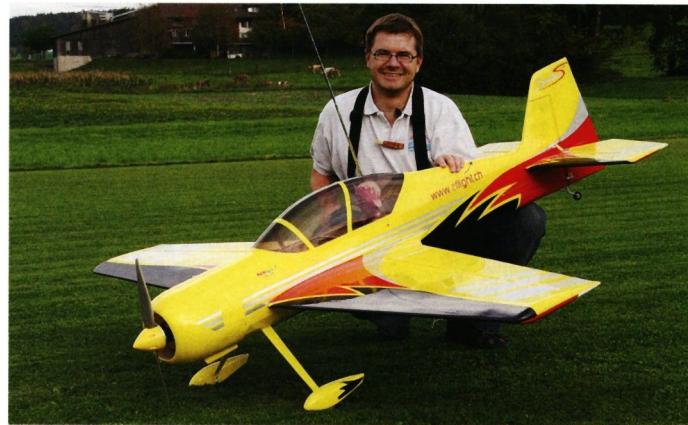
SebArt est réputé pour ses kits précis, soigneusement finis et légers. Avec sa dernière création, le Sukhoi 29-140 d'une envergure de 194 cm, il a vraiment mis dans le mille. Grâce à une conception astucieuse du système de propulsion et à des modifications bien pensées, il est possible d'atteindre une masse au décollage inférieure à 4,5 kg tout en conservant une capacité 3D totale.
Les conditions générales sont définies par mon concept actuel de motorisations 4s et leurs multiples : je recherche un modèle acrobatique aussi grand que possible, pouvant être propulsé par une motorisation 8s d'une puissance de 2 kW, suffisante pour le vol 3D. Après de longues recherches, SebArt annonce au printemps la sortie d’un Sukhoi 29 d’une envergure de 194 cm. Peu après, des vidéos de vol du jeune pilote Genot Bruckmann font leur apparition sur les forums spécialisés : on y voit ce dernier réaliser à la perfection des figures de voltige 3D avec cet appareil équipé d’un simple moteur 6s. Est-ce vraiment possible ?
Totalement fasciné par ces images, je commence à chercher sur des forums allemands et américains d’autres détails connus concernant ce SU-29 et je tombe rapidement sur ce que je cherche. Une liste claire de toutes les pièces du kit, accompagnée de leurs poids respectifs, fait monter mes espoirs en flèche : le poids du kit est estimé à 2 680 g. Le fuselage est en bois et l’aile, de construction à nervures en bois, est réalisée avec une grande finesse. Le fuselage et l’aile sont déjà recouverts d’un revêtement au design attrayant.
En simulant différentes variantes de motorisation à l’aide de l’eMotor-Calculator d’eflight,commence et il apparaît rapidement qu’une masse au décollage de 4,6 kg et une poussée statique d’environ 9 kg sont dans le domaine du possible, ce qui donne un rapport poussée/masse d’environ 2:1, suffisant pour l’acrobatie 3D. Le concept de propulsion et les composants sont à nouveau passés au crible et optimisés. À l’exception du moteur, j’ai désormais une idée claire des principaux composants nécessaires :
Contrôleur : Jeti Spin 99
Batterie : 2x ePower 4200CL (4s2p, déjà disponibles)
Servos : Futaba 2x S9432 (Q), 2x S9155 (H, S)
Entre-temps, mon SebArt SU29-140 est arrivé chez eflight.ch et est prêt à être retiré. Je vais aller chercher le kit début juin. Je suis vraiment surpris par la taille du colis. Le kit présente, comme d’habitude, une qualité élevée et une finition soignée. Le montage avance rapidement. C’est lors de la pose du train d’atterrissage que je constate le seul petit défaut. Les trous de perçage ont été oubliés au niveau des équerres en aluminium situées dans le fuselage et destinées à la fixation du train d'atterrissage. Ceux-ci seront percés a posteriori et dotés d'un filetage M4 afin de fixer le train d'atterrissage directement à l'aide de vis en nylon M4 (point de rupture prédéterminé).
Mon expérience acquise lors de la construction de son petit modèle ravive des doutes bien connus. L’année dernière, j’avais déjà équipé le petit SU29-50 d’une configuration légère 4s et je n’avais atteint le centre de gravité recommandé qu’à grand-peine, à force d’astuces et de pirouettes. Je dois donc trouver une solution dès le départ. Les deux servos de profondeur prévus à l’arrière ne feraient que déplacer inutilement le centre de gravité vers l’arrière. Inspiré par un
Une solution viable semble se dessiner dans le fil de discussion consacré au Katana 120 :
- la commande de la gouverne de profondeur doit partir du centre du fuselage.
- Commande par câbles Bowden.
Malheureusement, je ne trouve pas de cornes de gouvernail doubles en fibre de verre adaptées dans les magasins spécialisés. Heureusement, mon meilleur ami modéliste me fraise des copies des cornes de gouvernail latéral doubles fournies dans le kit.
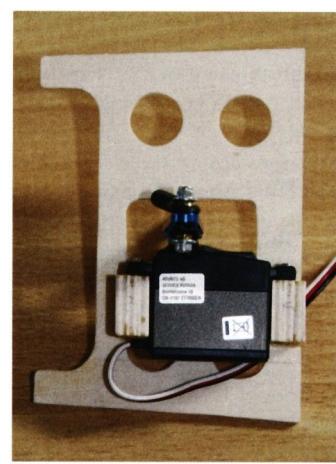
Pour qu’aucun des deux câbles ne s’affaisse en cas de débattement maximal, la corne double doit être collée de manière parfaitement symétrique, de sorte que le point de fixation du câble et le point de pivot soient alignés. Pour y parvenir, j’utilise un petit étrier en fil de fer. Pour le logement du servo dans le fuselage, une petite planchette adaptée est fabriquée puis encastrée dans la résine. Après
Après un calcul minutieux des points de passage des câbles à travers le fuselage, je constate qu'il n'y a pas de bois sous le revêtement à ces endroits, mais des trous destinés à alléger le poids. Les points de passage sont décalés vers une zone recouverte de bois et fixés à l'aide d'un
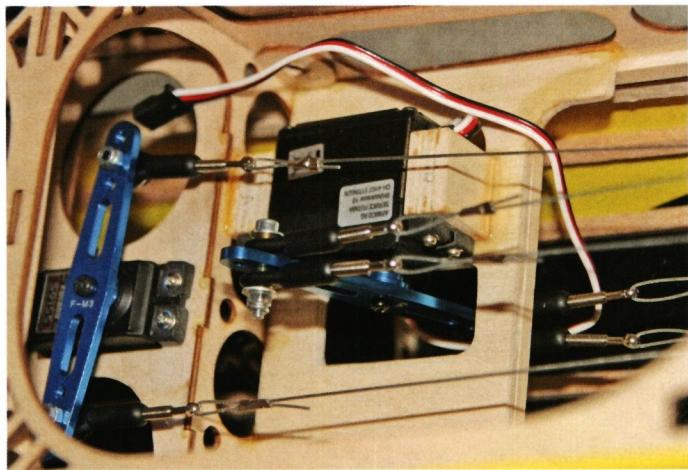
renforcés par de petits tubes en nylon. Le gouvernail et le servo sont reliés par un câble métallique de 0,8 mm (à 38 mm du point de pivot).
La construction se poursuit conformément aux instructions, mais la question du moteur n'est toujours pas tranchée. Il faut trouver un moteur aussi léger que possible, capable de supporter brièvement une puissance de pointe de 2 kW. Divers fabricants proposent ce type de moteurs, mais la plupart sont d'emblée écartés car ils dépassent la limite des 400 g. Seuls les fabricants Scorpion et NeuMotors figurent encore sur la liste restreinte. D'un point de vue purement mathématique, les variantes suivantes sont envisageables :
NeuMotors 1509-2.5Y, rapport de transmission 6,7:1, APC E 21×13 (285 g)
Scorpion S4025-16, APC E 18×10" (345 g)
NeuMotors 1512-3.5D, rapport de transmission 6,7:1, APC E 21×13 (350 g)
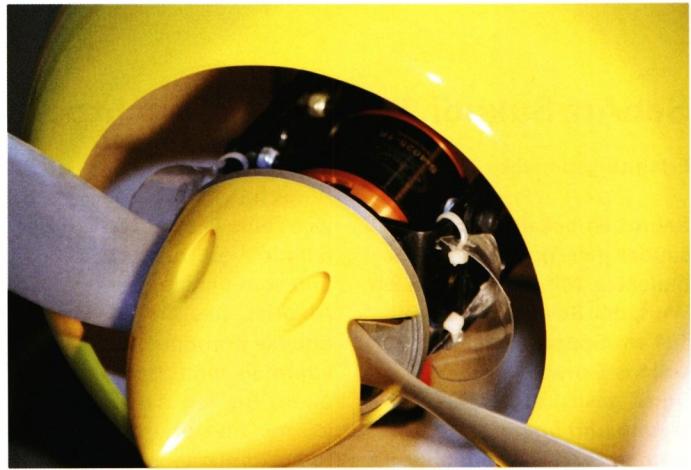
Les moteurs NeuMotors séduisent par leur rendement élevé, tandis que le Scorpion se distingue par son prix abordable. Les deux fabricants promettent une densité de puissance sans pareille. Je opte pour l’instant pour le Scorpion S4025-16, moins cher, tout en prévoyant lors de l’installation une éventuelle « mise à niveau » vers un NeuMotors. Comme support de moteur, j’utilise le kit de montage avant universel Z40 d’Hyperion. Le moteur se trouvant entièrement dans le « sillage » du spinner, j’installe des prises d’air supplémentaires, fabriquées à partir d’un goulot de bouteille en PET, afin d’améliorer son refroidissement.
J'aimerais bien me passer d'une batterie de réception et utiliser un BEC cadencé séparé. On s'aperçoit rapidement que les BEC puissants ne sont souvent utilisables que jusqu'à 6s et que ceux destinés à des tensions de batterie plus élevées suffisent à peine à alimenter les 4 servos numériques avec suffisamment de courant. Une fois de plus, je laisse
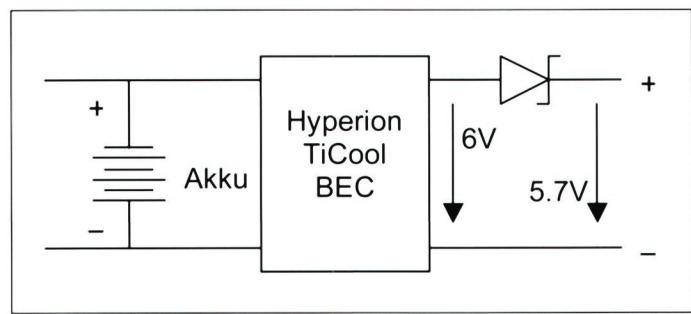
Je cherche l'inspiration sur Internet : aux États-Unis, Dimension Engineering propose des VHVBEC qui peuvent être connectés en parallèle à un récepteur sans électronique supplémentaire. Je me renseigne plus en détail sur les possibilités de faire fonctionner deux BEC en parallèle et j'apprends qu'ils doivent être découplés à l'aide d'une électronique externe. Je commande deux BEC Hyperion TiCool (4 A/max. 5 A) et je les découplage à l'aide d'une diode Schottky (8 A/40 V) pour chacun. Il faudra attendre les essais de roulage approfondis pour voir si cette solution fait ses preuves.
Nous sommes désormais à la mi-août et le modèle, désormais achevé, se trouve devant moi. La première question qui se pose concerne le poids et le centre de gravité. Avec ses 4 480 g, le SU29-140 est même en dessous de l'objectif que je m'étais fixé de 4,6 kg, et le centre de gravité se situe également dans une plage stable (185 mm au lieu des 175 mm recommandés). Équipé du SU, de la télécommande et des appareils de mesure, je me rends à notre aérodrome de modélisme. Après le test de portée obligatoire, je mesure la consommation maximale du moteur à 75 A à 27 V (~2 kW) – tout se situe donc dans la fourchette attendue. Après
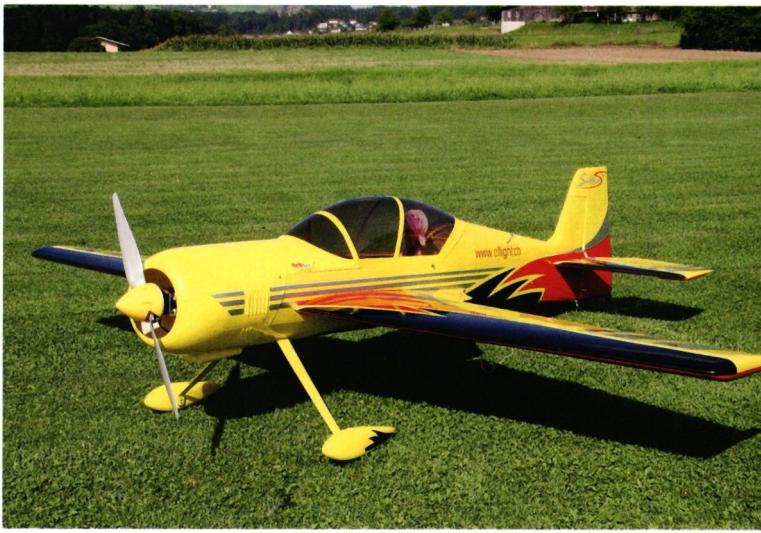
Après des essais de roulis approfondis, accompagnés de nombreuses manœuvres sur les autres gouvernes, on vérifie désormais la température des deux BEC (34 °C = température ambiante + 9 °C).
Plus rien ne s'oppose donc à un premier tour de piste. Le SU29 est aligné et la manette des gaz est lentement poussée à fond. Après 20 m, il est déjà «airborn» et prend de la vitesse. Je le mets ensuite à la verticale, où il continue à monter allègrement. Au cours d’un tour de piste horizontal, je souhaite régler l’assiette du SU, mais cela s’avère même inutile. Je regagne de l’altitude pour tester le comportement en décrochage, qui s’avère toutefois peu spectaculaire. En vol lent, avec la gouverne de profondeur tirée à fond, le SU s'affaisse. Il ne présente aucune tendance à basculer sur une aile et reste facile à piloter. Après une volte simulée et 3 minutes de vol, j'entame l'atterrissage. Je mesure à nouveau les températures du moteur (50 °C), du variateur (45 °C) et du BEC (36 °C) et je lis, à l’aide de la Spinbox, les données enregistrées par le variateur : courant max. 62 A à 28 V, 8 080 tr/min. Avec l’enregistreur de données EagleTree, plus précis, on obtient toutefois un courant de pointe de 70 A en vol. Le modèle ayant été exposé au soleil pour la première fois, il faut repasser le film noir sur les ailes et l’empennage.
Le SU29-140 vole tout simplement à merveille. En vol, il me semble majestueux et imposant, ce qui s’explique sans doute par mon
avec des modèles de voltige plus petits et plus vifs. En voltige dynamique, la SU29 enchaîne toutes les figures avec puissance et endurance. Elle se pilote avec précision. En vol à l’envers, il faut légèrement rajouter des gaz. Le centre de gravité pourrait même être décalé encore plus vers l’arrière. En vol en couteau, il faut corriger légèrement l’altitude ou ajouter 5 à 8 % de puissance. Après 6 minutes de vol, le carter du moteur atteint 60 °C. Il faut recharger 2 980 mAh. En vol 3D, il apparaît clairement que le Scorpion atteint ses limites en termes de performances de vol et de thermie. Des figures telles que le « torque roll » et le « harrier » sont possibles : la réserve de puissance est suffisante, mais pas exceptionnelle. Après le vol, je mesure une température limite de 75 °C au niveau du carter du moteur.
Le SebArt Sukhoi SU29-140 est un modèle ARF de (presque) 2 m, aux lignes épurées et élégantes, d'une grande qualité et d'une précision d'assemblage exceptionnelle. Grâce à de légères modifications (déplacement du servo de profondeur) et à un concept de motorisation bien pensé, il permet d'atteindre une masse au décollage inférieure à 4,5 kg, ce qui est plutôt étonnant pour un modèle de cette taille. Le temps de montage est d'environ 15 à 20 heures (montage classique) et de 25 à 30 heures avec le déplacement du servo de profondeur. Malgré une motorisation 8s apparemment moins performante, le SU29 est, grâce à son poids réduit (environ 800 g par rapport à une motorisation 10s), pleinement
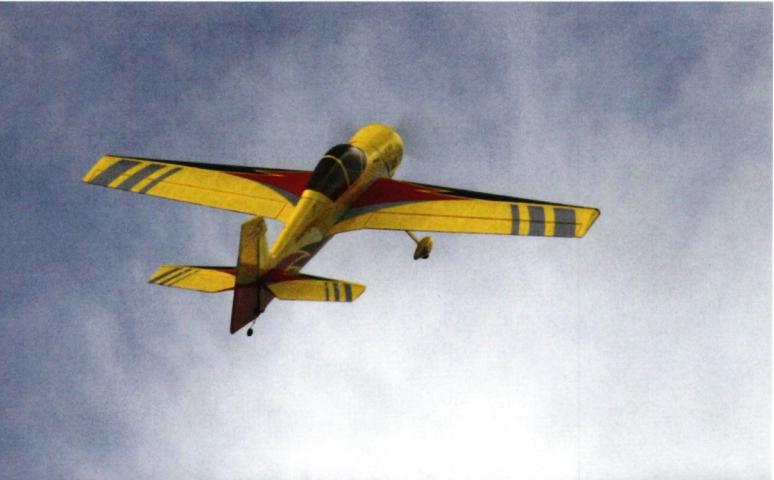
Compatible 3D et disposant de réserves de puissance suffisantes pour accélérer à partir de figures en position verticale. Lorsque le moteur Scorpion est sollicité lors de figures de voltige dynamiques, il atteint une température de fonctionnement d’environ 60 °C ; en cas de « figures 3D » prédominantes
, il atteint sa limite de charge thermique. Ceux qui pratiquent donc principalement le vol 3D ont donc tout intérêt à opter dès le départ pour le nouveau moteur 1512, de poids équivalent, équipé d’un réducteur (meilleur rendement, charge thermique moindre).
| Envergure : | 1 940 mm |
| Longueur : | 1 920 mm |
| Poids : | 4 480 g |
| Durée de construction : | 15 à 30 h |
| Moteur : | Scorpion S4025-16 |
| Hélice : | APC E 18×10” |
| Contrôleur : | Jeti Spin 99 |
| Batterie : | ePower 2100CL (8s2p, 4,2 Ah, 760 g) |
| Servos : | Futaba 2x S9432 (Q), 2x S9155 (H, S) |
| Alimentation : | 2x Hyperion TiCool BEC (découplés !) |
| Récepteur : | Berg SEXTA |
| Puissance max. : | 75 A à 27 V (2 kW) |
| Poussée statique : | ~ 8,5 kg |
| Centre de gravité : | 185 mm à partir du bord d'attaque |
| Durée de vol : | 6 à 8 min. |
Source d'approvisionnement : eflight GmbH, www.eflight.ch


TU VOIS CE QUE JE VEUX DIRE ? LES 125 ANS DE L'AÉRO-CLUB DE SUISSE
 Emil Giezendanner

Actualités de HEBU

34e CAMP DE MODÉLISME ALPIN DE HAHNENMOOS
 Res Dauwalder

PETITS VOILIERS À L'ALLURE DE MODÈLES RÉDUITS
Res Dauwalder
BIENVENUE, NOUVEAU MEMBRE!
Andrea Bolliger
EURO CONTEST GLIDER ACRO TOUR AUTRICHE 2026

APERÇU DE L'HISTOIRE DE L'AVIATION NAUTIQUE

FÊTE DES VACANCES 2026 À LA MG USTER
Martin Wunderli
L'HISTOIRE DU PC-21
Emil Giezendanner
COUPE DES ALPES – OBSERVER ET APPRENDRE
Rodito Nussbaumer
JUMELAGE
Wolfgang Voeller
DE LA FIERTÉ ET DE BONNES IDÉES
 Markus Nussbaumer

PAR LES JEUNES, POUR LES JEUNES
Lorena Betschen
BOSSHARD, RESPONSABLE DE L'ÉQUIPE « THIS »
Rodito Nussbaumer
ATOM, LE NOUVEAU BUS À DEUX ÉTAGES DE CPLR
 Matthias Bosshard

CORSAIR F4U – UN WARBIRD AU LOOK INOUBLIABLE
Jürgen Rosenberger, Jürgen Prinz
JOURNÉE D'INITIATION AU MFV DE WETTINGEN
Urs Keller
CHAMPIONNATS D'EUROPE DE F3A À SAINT-MACAIRE, EN FRANCE
Matthias Bosshard
Actualités sur Leomotion.com

52. COUPE DES ALPES 2026
Emil Giezendanner
MICRO OV-10 BRONCO 645 MM DE E-FLITE

VOL LIBRE EN PLEIN ÉTÉ
Urs Muntwyler
SOUVENIRS
Wolfgang Völler
RÉGION NOS – UN PÔLE DE L'AVIATION ÉLECTRIQUE
Emil Giezendanner
ACTUALITÉS DE HEBU
 Julia Bucher

VON 0 AUF 100
Markus Nussbaumer
TU VOIS CE QUE JE VEUX DIRE AU PAYS DU SOURIRE
Emil Giezendanner
SWISS FREESTYLE CHALLENGE : DE 0 À 100 EN 9 MOIS !
 René Koblet