
Le rêve du decollage vertical
Réaliser un VTOL modèle réduit est un rêve qui date de plusieurs années. De tels appareils existent en grandeur, et leur mise au point a été difficile. On connaît l'avion de combat anglais Harrier, ou le convertible américain V22, qui ont demandés entre 5 et 10 ans d'essais avant de passer en production série.
Du côté de nos petits modèles, le premier au point a été celui fait par un américain du nom de Tom Hunt dans les années 93. Son appareil, le Vertigo, a une propulsion constituée par une turbine à moteur deux temps équipée de vanes de contrôle. La turbine basculait pour passer au vol horizontal. Des vidéos sur Youtube montrent qu'il fonctionne bien. Avec le temps, les progrès faits en modèle réduit, et plus particulièrement du côté électronique, ont permis d'imaginer la construction d'un VTOL basé sur une propulsion électrique. Après quelques essais infructueux, que je vous raconterai juste après, le Verti 4 a vu le jour.
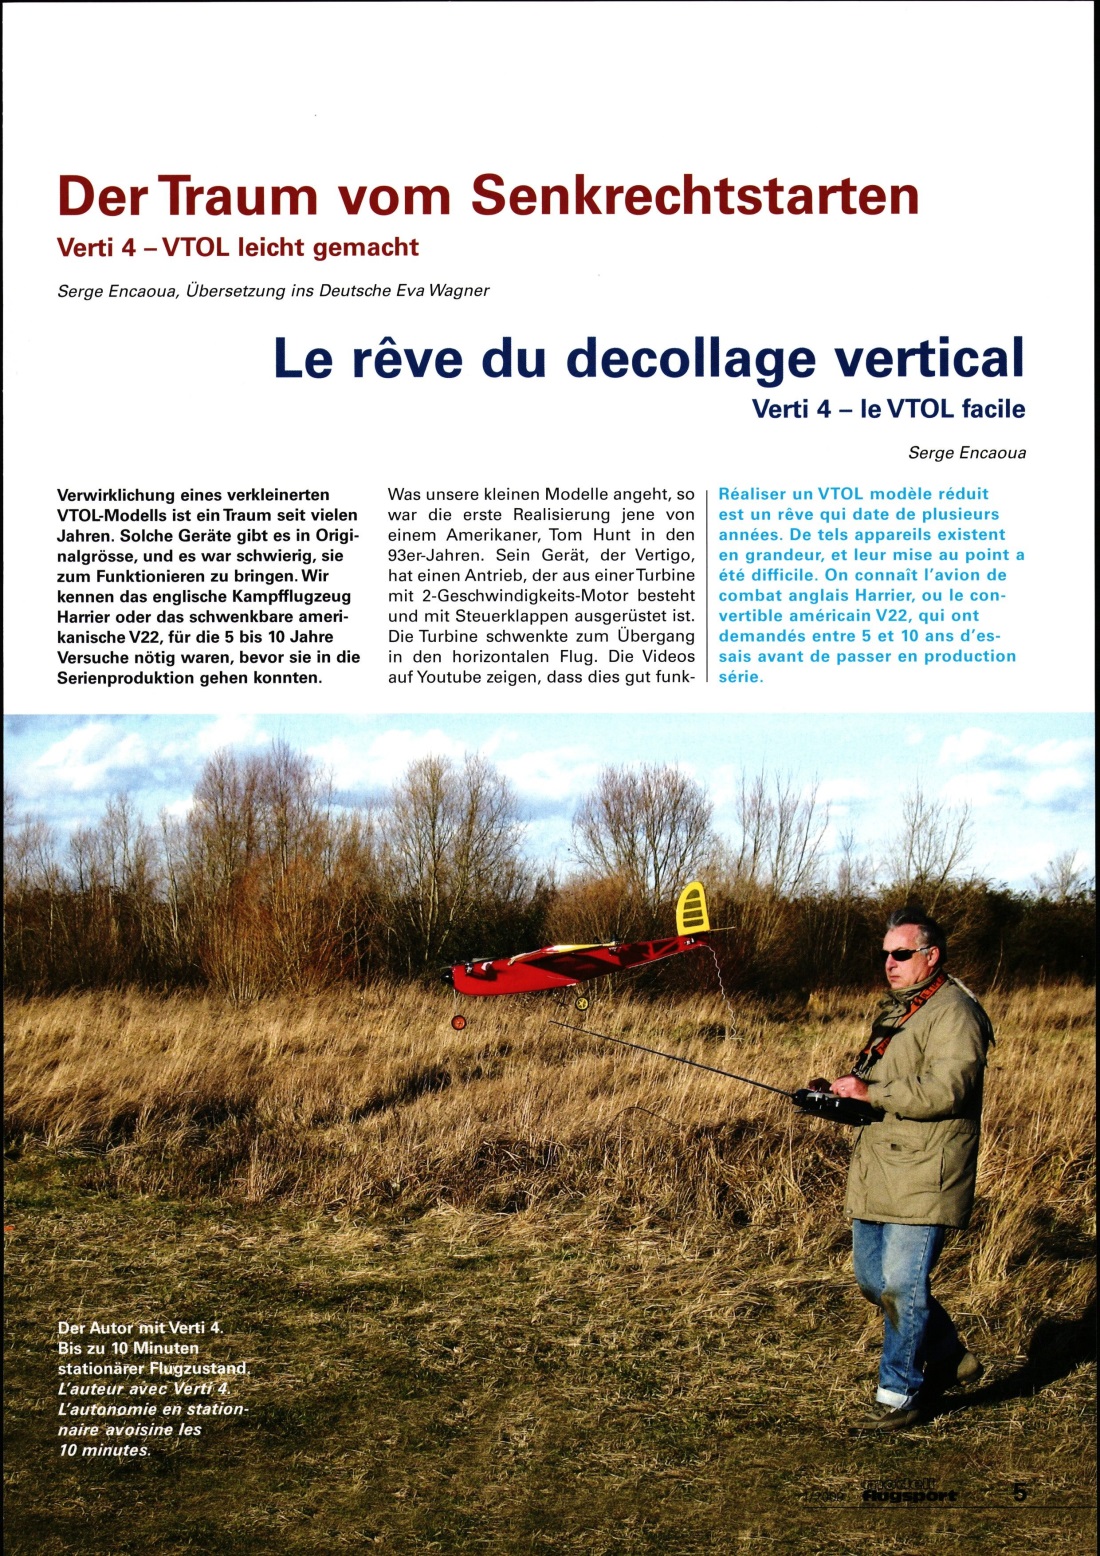
Mon premier modèle était conçu en 1995 autour d'une aile volante, avec un moteur 10 cm3 monté hélice horizontale au centre de gravité. Des prises d'air dans le flux de l'hélice ramenait cet air aux extrémités d'ailes pour assurer un contrôle en roulis, et aux extrémités du fuselage pour un contrôle en tangage et en lacet. Pour voler horizontalement, un système de volets sous le fuselage ramenait l'air dans une tuyère horizontale. La conception était relativement complexe, et après quelques tentatives infructueuses, je me suis rendu compte qu'il était incontrôlable, par manque d'efficacité des dispositifs de stabilisation. J'ai retiré de cette première expérience malheureuse une leçon: Il fallait absolument utiliser la puissance du moteur en direct pour avoir un contrôle suffisant.
L'arrivée de moteurs électriques performants et d'accus NiMh acheva de me convaincre de continuer mes expérimentations sur des modèles électriques. Le modèle suivant reprenait le principe du V22 à moteurs basculants. En roulis, la puissance envoyée au moteur contrôlait directement cet axe, et en lacet par basculement différentiel des moteurs. Pour le contrôle en tangage, des déflecteurs étaient placés derrière l'hélice, le plus bas possible pour avoir un bras de levier. Les essais en vol ont révélé un appareil stable en roulis, mais très difficilement contrôlable en tangage, par manque d'efficacité des déflecteurs. J'ai doublé les vannes, sans plus de succès. Globalement, la construction restait complexe, avec le passage des câbles et du mécanisme de rotation dans l'aile.
Le troisième modèle était conçu autour d'une formule canard: L'idée était de simplifier la construction, en utilisant la propriété des avions canard: Le centre de gravité étant entre l'aile et l'empennage, le mécanisme moteur placé à ce point était plus simple à réaliser. Dans la première version, les deux moteurs sont placés l'un au dessus de l'autre, contrarotatifs pour éviter le couple des hélices. Le contrôle tangage et roulis était assuré par un mécanisme de vanes placées derrière les moteurs. Le mécanisme de contrôle en lacet était obtenu par contrôle différentiel de la puissance des gaz, comme sur les hélicoptères birotor coaxiaux. J'ai réussi à faire un peu de stationnaire, mais le contrôle était trop juste, dès qu'il s'inclinait un peu trop. J'ai revu la conception en écartant les moteurs, ce qui permettait d'avoir le roulis en controlant le régime moteur, et le lacet en différentiel d'inclinaison des moteurs. Pour le tangage, j'ai utilisé un anticouple de Trex, la commande du pas étant assurée par un gyro heading lock en tangage. Ça a marché très bien en stationnaire, mais le heading lock en translation m'inquiétait. J'ai finalement abandonné, et l'idée du Verti 4 a surgi.
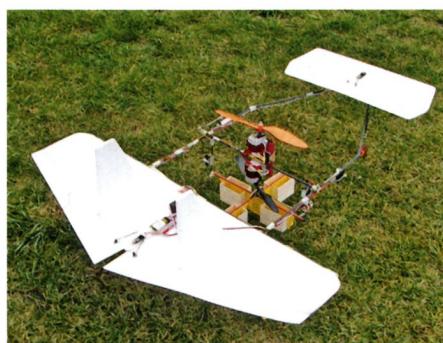
L'idée de base du Verti 4 est avant tout de le rendre accessible en termes de réalisation à l'ensemble des modélistes, et qu'il soit utilisable dans des conditions climatiques variées. Pour atteindre cet objectif, voici les critères que je me suis fixé:
- Une conception évitant la réalisation de carte électronique spécifique. Tout les mixages devant être faits depuis l'émetteur radio
- Une cellule d'avion quasi standard, type avion de début
- Une stabilité en stationnaire assurant une bonne défense même avec du vent
... et vous le verrez plus tard, ces objectifs ont tous été atteints.
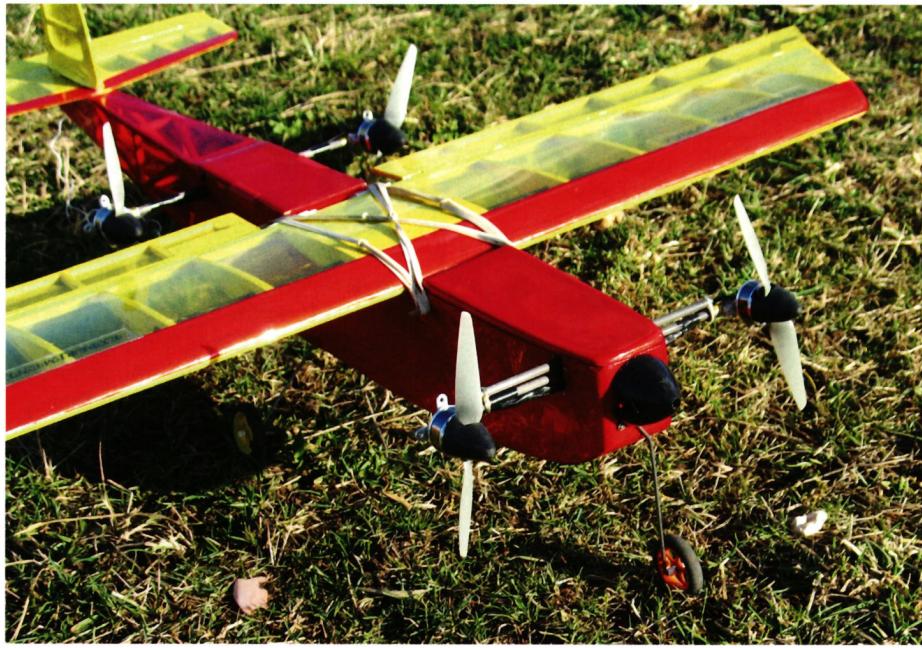
Le Verti 4 comporte 4 moteurs identiques, répartis autour du centre de gravité, avec donc 4 hélices, fixées sur le fuselage. Cette disposition est simple mécaniquement, ce qui facilite grandement la construction. Le fait d'utiliser 4 hélices permet de conserver une charge sur chaque hélice faible, et donc de garantir un bon rendement global. Ces hélices restent de petite taille (6×4), ce qui permet de les rapprocher du fuselage et de les protéger en cas de choc. Avec de petites hélices, on peut tout aussi bien décoller et atterrir «normalement». La commande en lacet est obtenue par l'inclinaison différentielle des moteurs avant. Il convient de noter que les hélices sont contra rotative, on les obtient directement par commande sur le site Internet APC. (P pour pusher). Pour passer en vol avion normal, il suffit de basculer les moteurs vers l'avant. Les deux moteurs arrière sont liés, donc un seul servo suffit, mais les moteurs avant étant indépendants, il faut deux servos, pour assurer le contrôle en lacet par rotation différentielle. Le contrôle en vol stationnaire est obtenu à partir des deux moteurs avant seuls qui en étant commandés simultanément assurent le tangage, et en étant commandés en différentiel assurent la commande de roulis. Chaque moteur avant est lié à un gyroscope qui assure le contrôle des gaz, et chaque gyroscope est pour cela placé à 45° de l’axe du fuselage. Mais il n’y en a pas sur le lacet, car cet axe est bien amorti naturellement par la dérive.
L’ensemble nécessite 8 voies (2+1 pour les moteurs, 3 pour les servos de basculement, 1 profondeur, 1 ailerons), et un émetteur permettant une certaine liberté pour programmer des mixers. (J’ai une Royal Evo 9, très pratique.) La dérive n’est pas commandée, mais vous pouvez le faire.
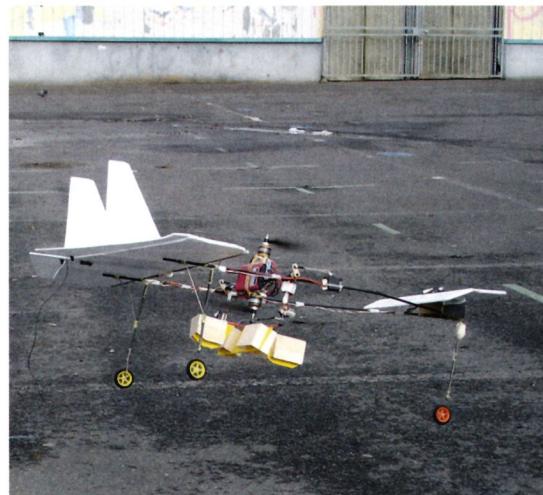
J’ai utilisé le logiciel Drive Calc pour dimensionner la motorisation. Il est disponible gratuitement sur le net, et possède une base de données qui se met à jour constamment et automatiquement lors d’une connexion. Les résultats coïncident bien avec les observations. On voit sur la figure suivante le résultat des calculs pour un moteur, au régime stationnaire. L’hélice 6×4 APC tourne à 7600 t/min, produisant une poussée de 220 g, pour une consommation de 35 W. Le rendement est de 70%, proche du rendement maximum de 75%. La tension nécessaire est de 6 V, ce qui est largement obtenu avec une batterie 3S. Un petit calcul montre qu’avec une batterie de 1800 mAh, on peut tenir environ 10 minutes en stationnaire avec le Verti 4, et ce point a été vérifié lors des essais.
Sur une simulation non représentée ici, on peut obtenir une poussée de maximum de 500 g unitaire (Soit 2000 g au total). La réserve de puissance est plus que suffisante, il conviendra de limiter la commande des gaz à une poussée totale de 1500 g, cela suffit largement en pratique. L’intérêt de disposer de cette réserve de puissance, associée à des petites hélices est d’avoir une montée en régime très rapide des moteurs à une sollicitation du gyroscope, et en conséquence d’obtenir par la même une bonne stabilité.
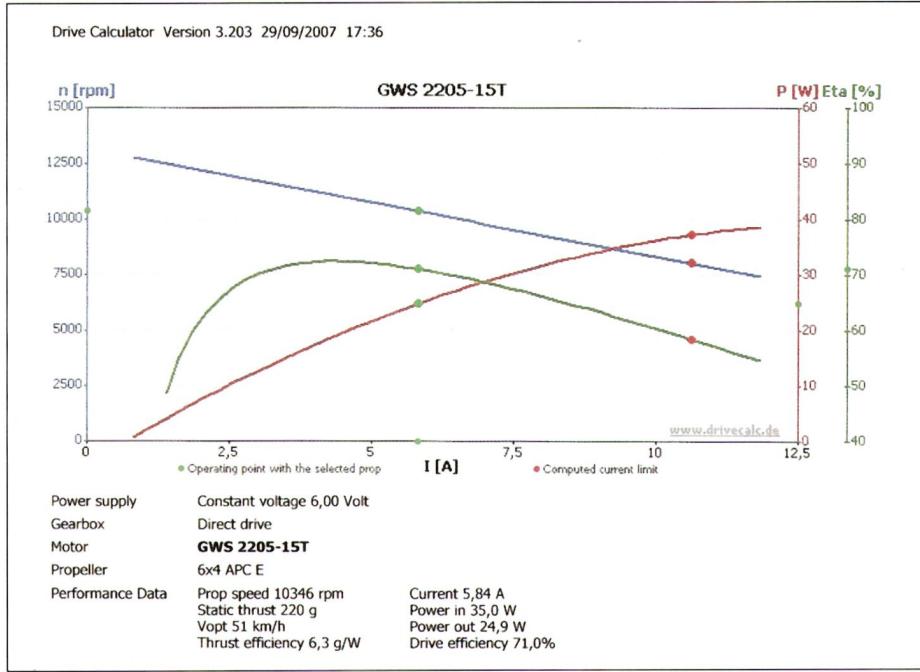
La construction est celle d’un avion standard de début d’envergure 1 mètre. Je me contenterai d’expliciter les points importants. →


FÊTE DES VACANCES 2026 À LA MG USTER
 Martin Wunderli

TU VOIS CE QUE JE VEUX DIRE ? LES 125 ANS DE L'AÉRO-CLUB DE SUISSE
 Emil Giezendanner

PETITS VOILIERS À L'ALLURE DE MODÈLES RÉDUITS
Res Dauwalder
DE LA FIERTÉ ET DE BONNES IDÉES
 Markus Nussbaumer

Actualités de HEBU

PAR LES JEUNES, POUR LES JEUNES
Lorena Betschen
ATOM, LE NOUVEAU BUS À DEUX ÉTAGES DE CPLR
 Matthias Bosshard

APERÇU DE L'HISTOIRE DE L'AVIATION NAUTIQUE

34e CAMP DE MODÉLISME ALPIN DE HAHNENMOOS
Res Dauwalder
CORSAIR F4U – UN WARBIRD AU LOOK INOUBLIABLE
Jürgen Rosenberger, Jürgen Prinz
BIENVENUE, NOUVEAU MEMBRE!
Andrea Bolliger
Actualités sur Leomotion.com

L'HISTOIRE DU PC-21
Emil Giezendanner
COUPE DES ALPES – OBSERVER ET APPRENDRE
Rodito Nussbaumer
JUMELAGE
Wolfgang Voeller
EURO CONTEST GLIDER ACRO TOUR AUTRICHE 2026

BOSSHARD, RESPONSABLE DE L'ÉQUIPE « THIS »
Rodito Nussbaumer
JOURNÉE D'INITIATION AU MFV DE WETTINGEN
Urs Keller
CHAMPIONNATS D'EUROPE DE F3A À SAINT-MACAIRE, EN FRANCE
Matthias Bosshard
52. COUPE DES ALPES 2026
Emil Giezendanner
MICRO OV-10 BRONCO 645 MM DE E-FLITE

VOL LIBRE EN PLEIN ÉTÉ
Urs Muntwyler
SOUVENIRS
Wolfgang Völler
ACTUALITÉS DE HEBU
 Julia Bucher

RÉGION NOS – UN PÔLE DE L'AVIATION ÉLECTRIQUE
Emil Giezendanner
VON 0 AUF 100
Markus Nussbaumer
TU VOIS CE QUE JE VEUX DIRE AU PAYS DU SOURIRE
Emil Giezendanner
SWISS FREESTYLE CHALLENGE : DE 0 À 100 EN 9 MOIS !
 René Koblet